硬件配置
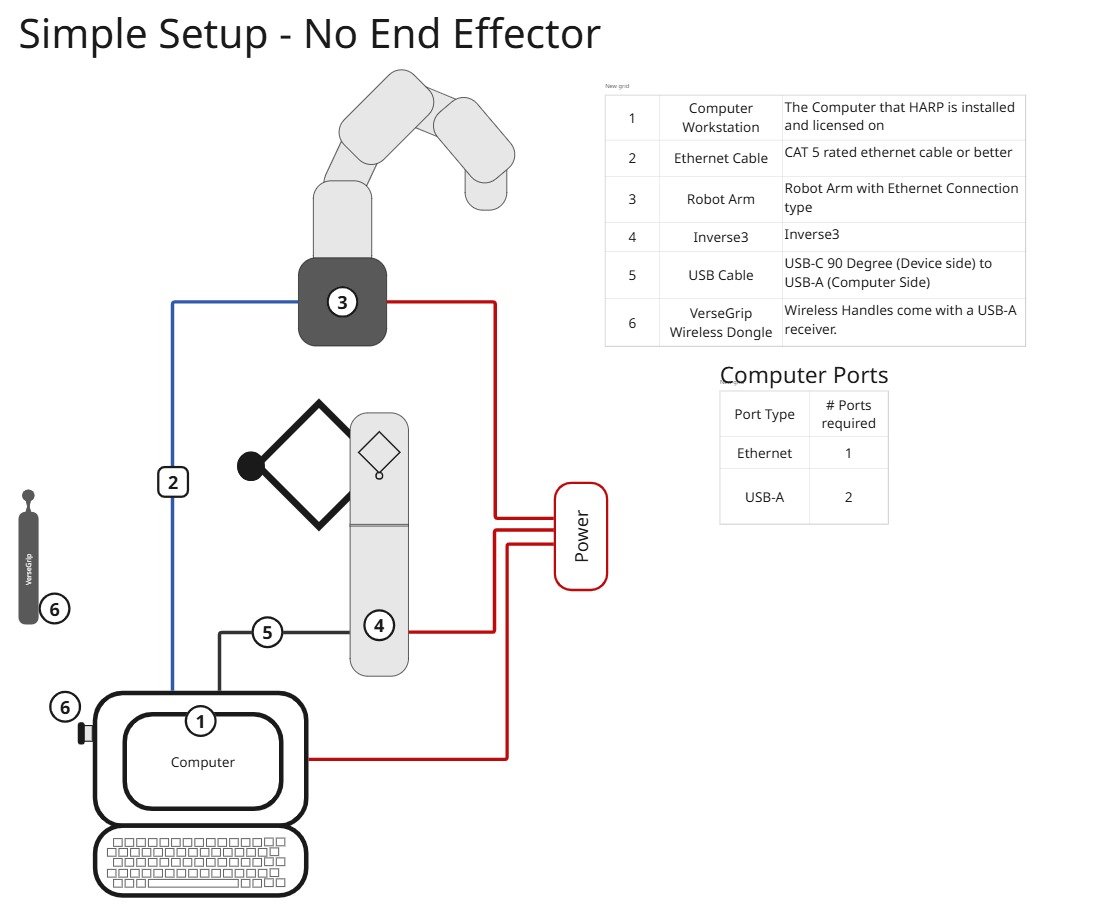
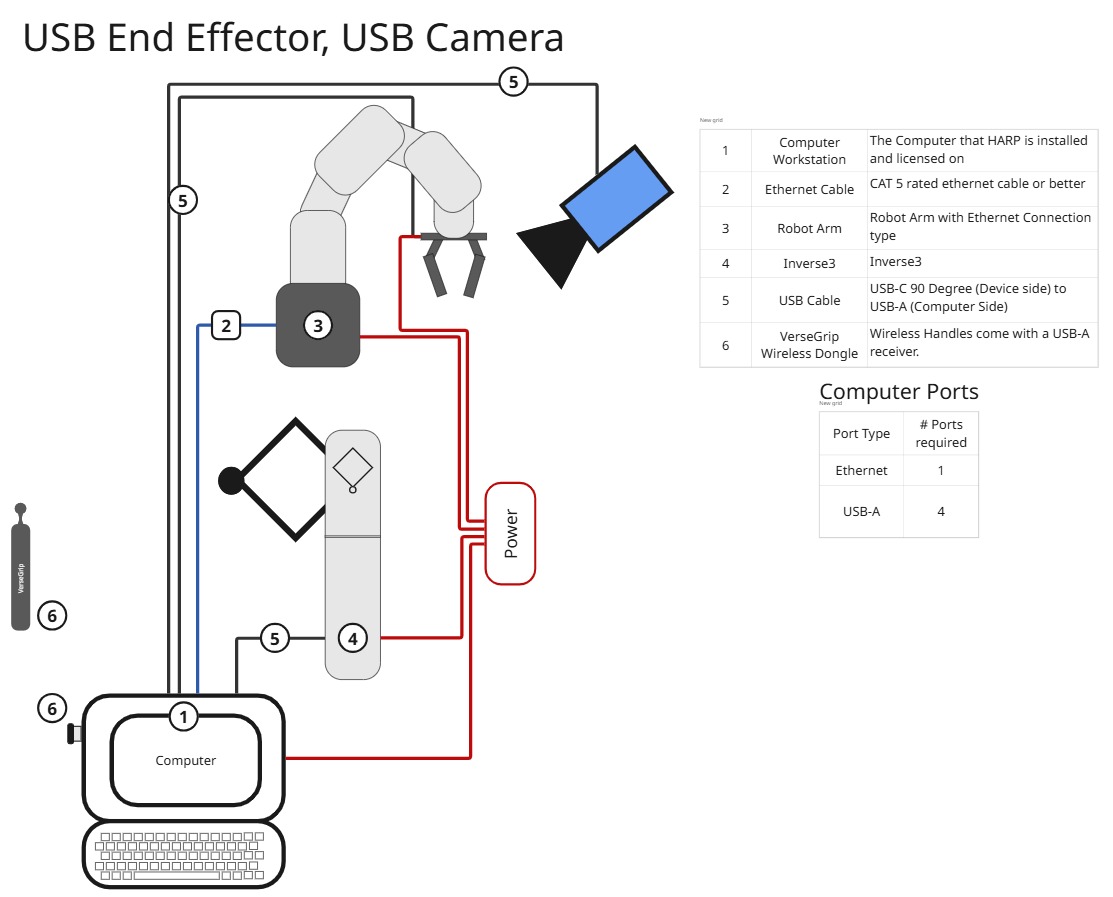
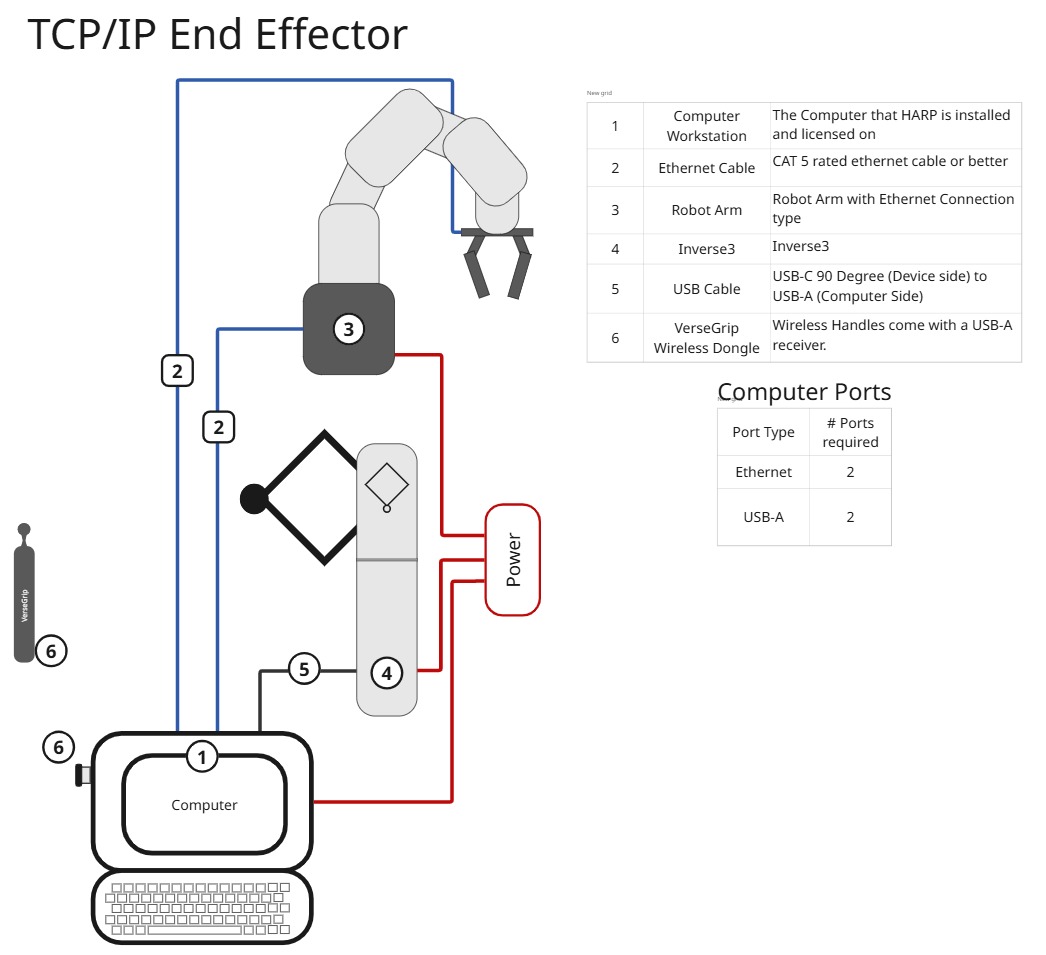
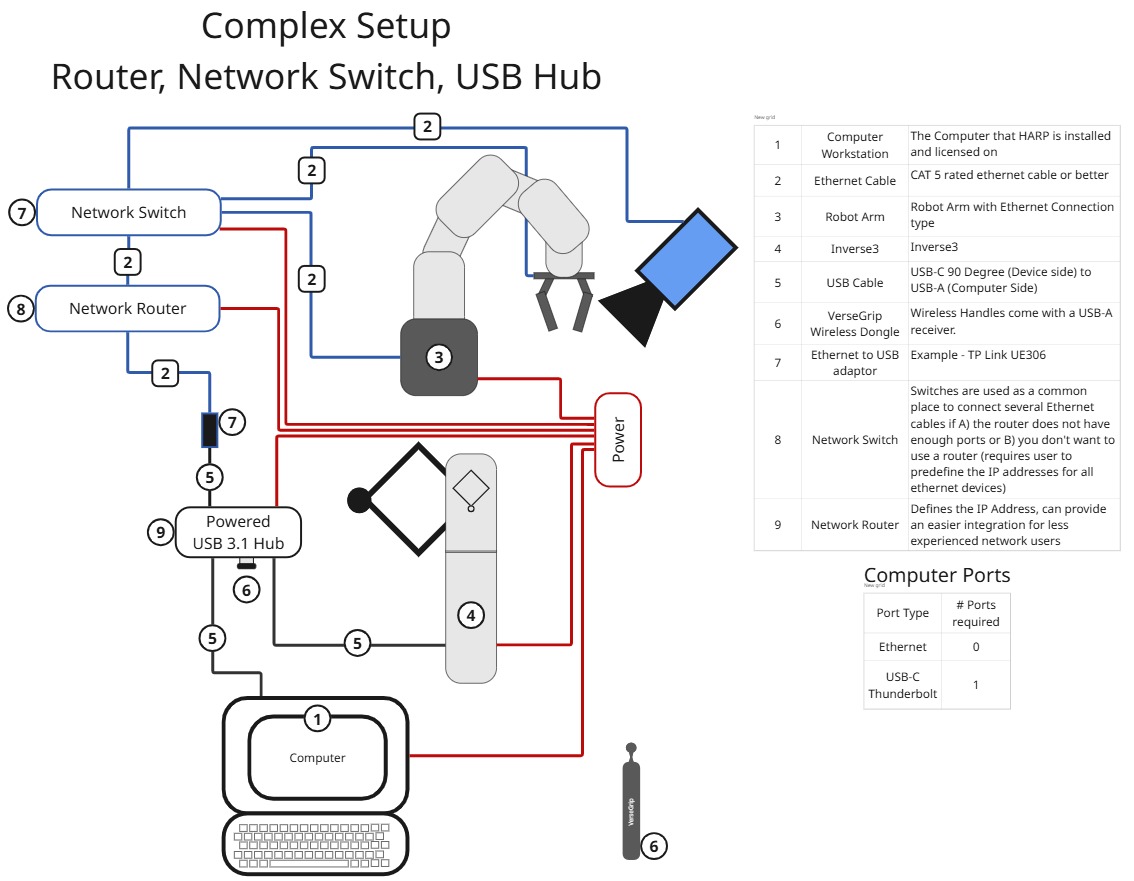
本节提供了硬件布局示例,以帮助直观了解常见的HARP 系统配置。
这些示例展示了领航设备、从属机器人、末端执行器和辅助硬件的几种实际组合方式。在搭建自己的系统时,可将这些示例作为参考,但请注意,具体配置可能会因应用场景和连接的硬件而有所不同。
笔记
如果您的计算机可用的 USB 端口不足,可以使用兼容的 USB 集线器来连接 Haptic Leader 设备。
为确保通信和力反馈性能的可靠性,请使用具备足够数据带宽的USB 3.1或Thunderbolt 规格集线器。
并非所有 USB 集线器都适合实时触觉通信。当连接多个设备时,某些集线器可能会限制数据吞吐量、引发通信问题或影响性能。
为获得最佳效果:
- 请使用信誉良好且符合规格的 USB 3.1 或 Thunderbolt 集线器。
- 应避免使用那些带宽或供电能力可能受限的低成本集线器。
- 如果出现通信或力反馈问题,请通过直接连接计算机或使用其他集线器来测试设备。
Haply Robotics 通常与联想、安克、ORICO 和 Cable Matters 等知名厂商的产品兼容性较好,不过不同集线器型号之间的兼容性可能有所差异。