7. 远程操作
7.1 概述与安全
远程操作模式是指将您的 3D控制输入转换为跟随者(机器人手臂/末端执行器)的运动。
开始之前:
- 确保牢房内没有之前任何使用过的工具/零件。
- 确认紧急停止功能是否可用,以及速度/限速设置是否合适。
- 确认已连接正确的控制组(参见5.3.4 节 创建控制组),并且您位于命令屏幕( 6. 命令屏幕)。
7.2 基本运动(离合器)
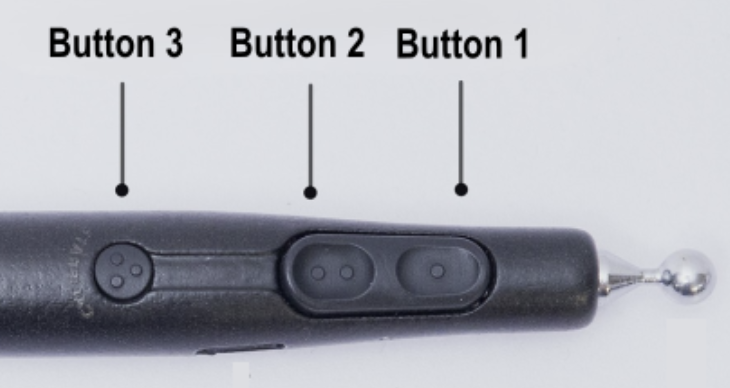
- 按钮 1 - 离合器(按住) :按住可使机器人运动。松开可将机器人冻结在当前姿势。
- 在关闭方向控制的情况下进行抓握时,运动仅为笛卡尔位置(忽略手柄方向)。
7.3 方向控制(切换)
- 按钮 2 - 方向切换(按下):开启/关闭方向遥控操作。
- 关闭:仅笛卡尔坐标系平移(工具定向后,可用于直线工作)。
- 开启:握住离合器时,机器人会跟随手柄的位置和方向。
7.4 末端执行器驱动
- 按钮 3 - 工具操作(按下)操作末端执行器。
- 夹爪:打开/关闭。
- 泵/其他工具:根据工具插件启用/禁用。
7.5 精度输入缩放
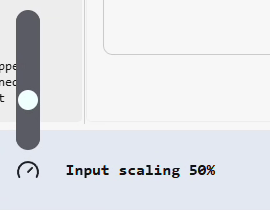
使用输入缩放来调整领导者到跟随者的运动:
- 100% :领导者 5 厘米 → 跟随者 5 厘米。
- 50% :领导者 5 厘米 → 追随者 2.5 厘米。
| 🛈提示:初次操作新机器人或工具时,请从较低的输入规模开始,然后随着信心的增强逐渐增加规模。 |
|---|
7.6 重新聚焦领导者
如果在抓握过程中达到领航设备的范围限制:
- 松开离合器(机器人保持位置)。
- 引导领队摆出更舒适的姿势。
- 再次踩下离合器;运动将从新的输入位置恢复。
7.7 实用工作流程技巧
- 使用按钮 2调整工具方向一次,然后关闭按钮以在纯笛卡尔空间中工作。
- 将低输入缩放与离合相结合,以操作非常小的组件,执行精确的拾取和放置,并对准夹具。
- 如果行为异常,请停止会话(命令栏或Esc ),查看会话信息和事件流( 6.1 会话信息和6.3 事件流),并验证工作区限制( 5.4.1 机器人工作区)。
7.8 关机程序
关闭HARP
- 关闭前请保存您的项目HARP 在“连接”屏幕中,单击“保存”按钮( 5.3.6 保存项目)
- 点击右上角的 X HARP 弹出窗口关闭应用程序。
- 机器人应该会自动断开连接。
关闭Inverse3 设备
- 如果设备管理器窗口已打开,请将其关闭。
- 从……拔下 USB-C 数据线Inverse3 设备。
- 断开电源线与…… Inverse3 设备。
关闭无线 VerseGrip 触控笔的电源
- 按住电源键 3 秒钟。
- 请确认 LED 指示灯熄灭(不闪烁)。
要为 VerseGrip 手写笔充电以便下次使用,请通过 USB 数据线将其连接到电脑。在存放或移动任何设备之前,请确认…… HARP 软件已关闭, Inverse3 设备已完全断开连接,VerseGrip 手柄已断电。