SICK 安全控制器
FlexiSoft 安全控制器
安全控制器在工业自动化中广泛应用,用于管理机械、设备与人员之间的交互。
本节介绍了SICK FlexiSoft安全控制器与 HARP的集成。连接后,该安全控制器可监控外部安全设备,并实时将其当前安全状态传输至HARP 。
这使得HARP 能够根据从安全控制器接收到的信号,对与安全相关的状况(例如暂停或停止请求)做出适当响应。
术语
-
PLC — 可编程逻辑控制器:一种用于执行自动化和控制逻辑的控制器。
-
IP地址 (
connect_addr): 分配给安全控制器或通信网关的静态IP地址。为了与HARP 保持稳定的连接,必须使用静态IP地址。请避免使用DHCP,因为重启后分配的IP地址可能会发生变化。 -
默认网关 (
gateway): 本地网络使用的网关地址。常见的例子包括192.168.0.1和10.0.0.1,具体取决于网络配置。 -
STOP字节 (
estop_byte): HARP 用于监控完全停止或紧急停止状态的配置字节。 -
暂停字节 (
pause_byte): HARP 用于监控临时进程中断的配置字节。当该字节被触发时,HARP 会暂停遥控操作,其方式类似于松开主控设备上的离合器。
下载 - 安全设计器
SICK 提供了Safety Designer 这款软件应用程序,用于配置和编程受支持的 SICK 安全控制器。
Safety Designer 提供了一个用于以下功能的图形界面:
- 创建和路由安全逻辑
- 安全方案的审核与签字
- 安全配置的监控与调试
- 配置与安全控制器的通信
- 将安全程序传输到控制器
有关安装和使用 Safety Designer 的详细说明,请参阅 SICK 的官方文档和支持资源。
示例硬件
此示例设置所需的硬件:
- FlexiSoft CPU - FX3-CPU000000
- FLexiSoft 系统插件 - FX3-MPL000001
- FlexiSoft 编程电缆 - DSL-8U04G02M025KM1
- FlexiSoft 以太网/IP 模块 - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
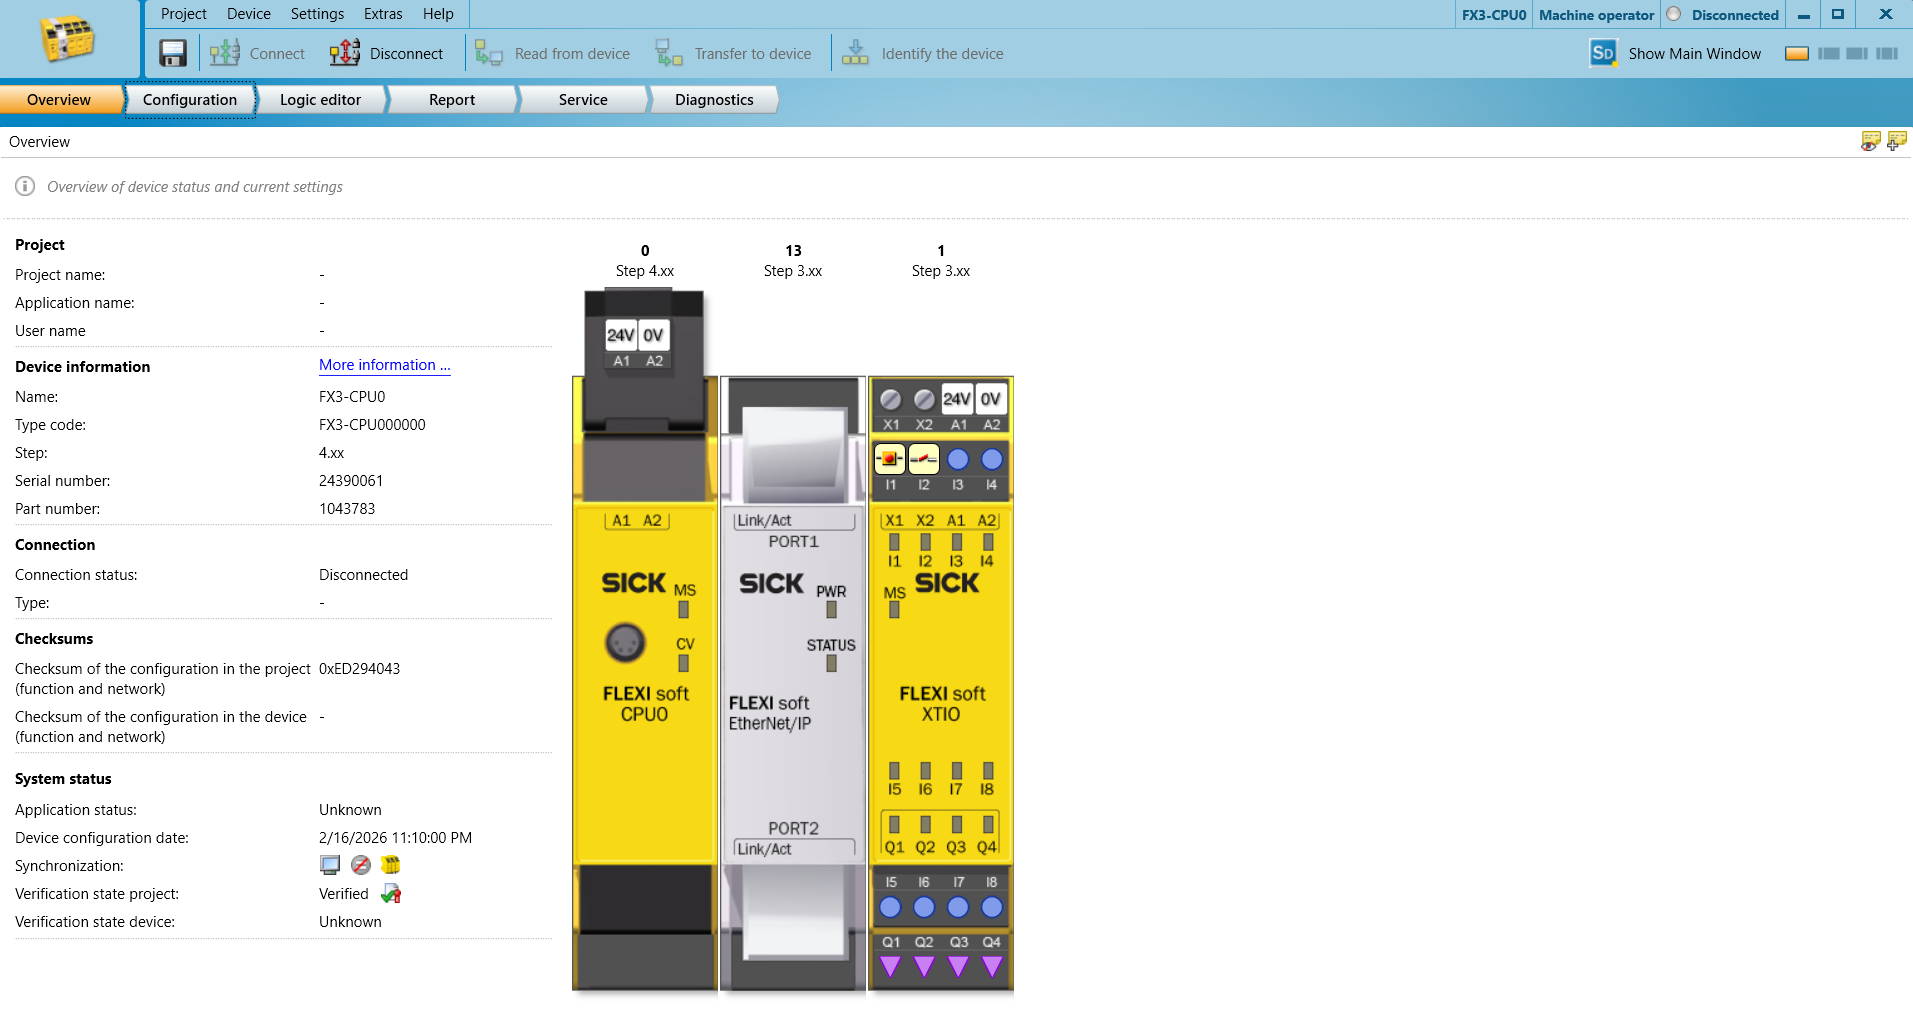
设置您的安全PLC
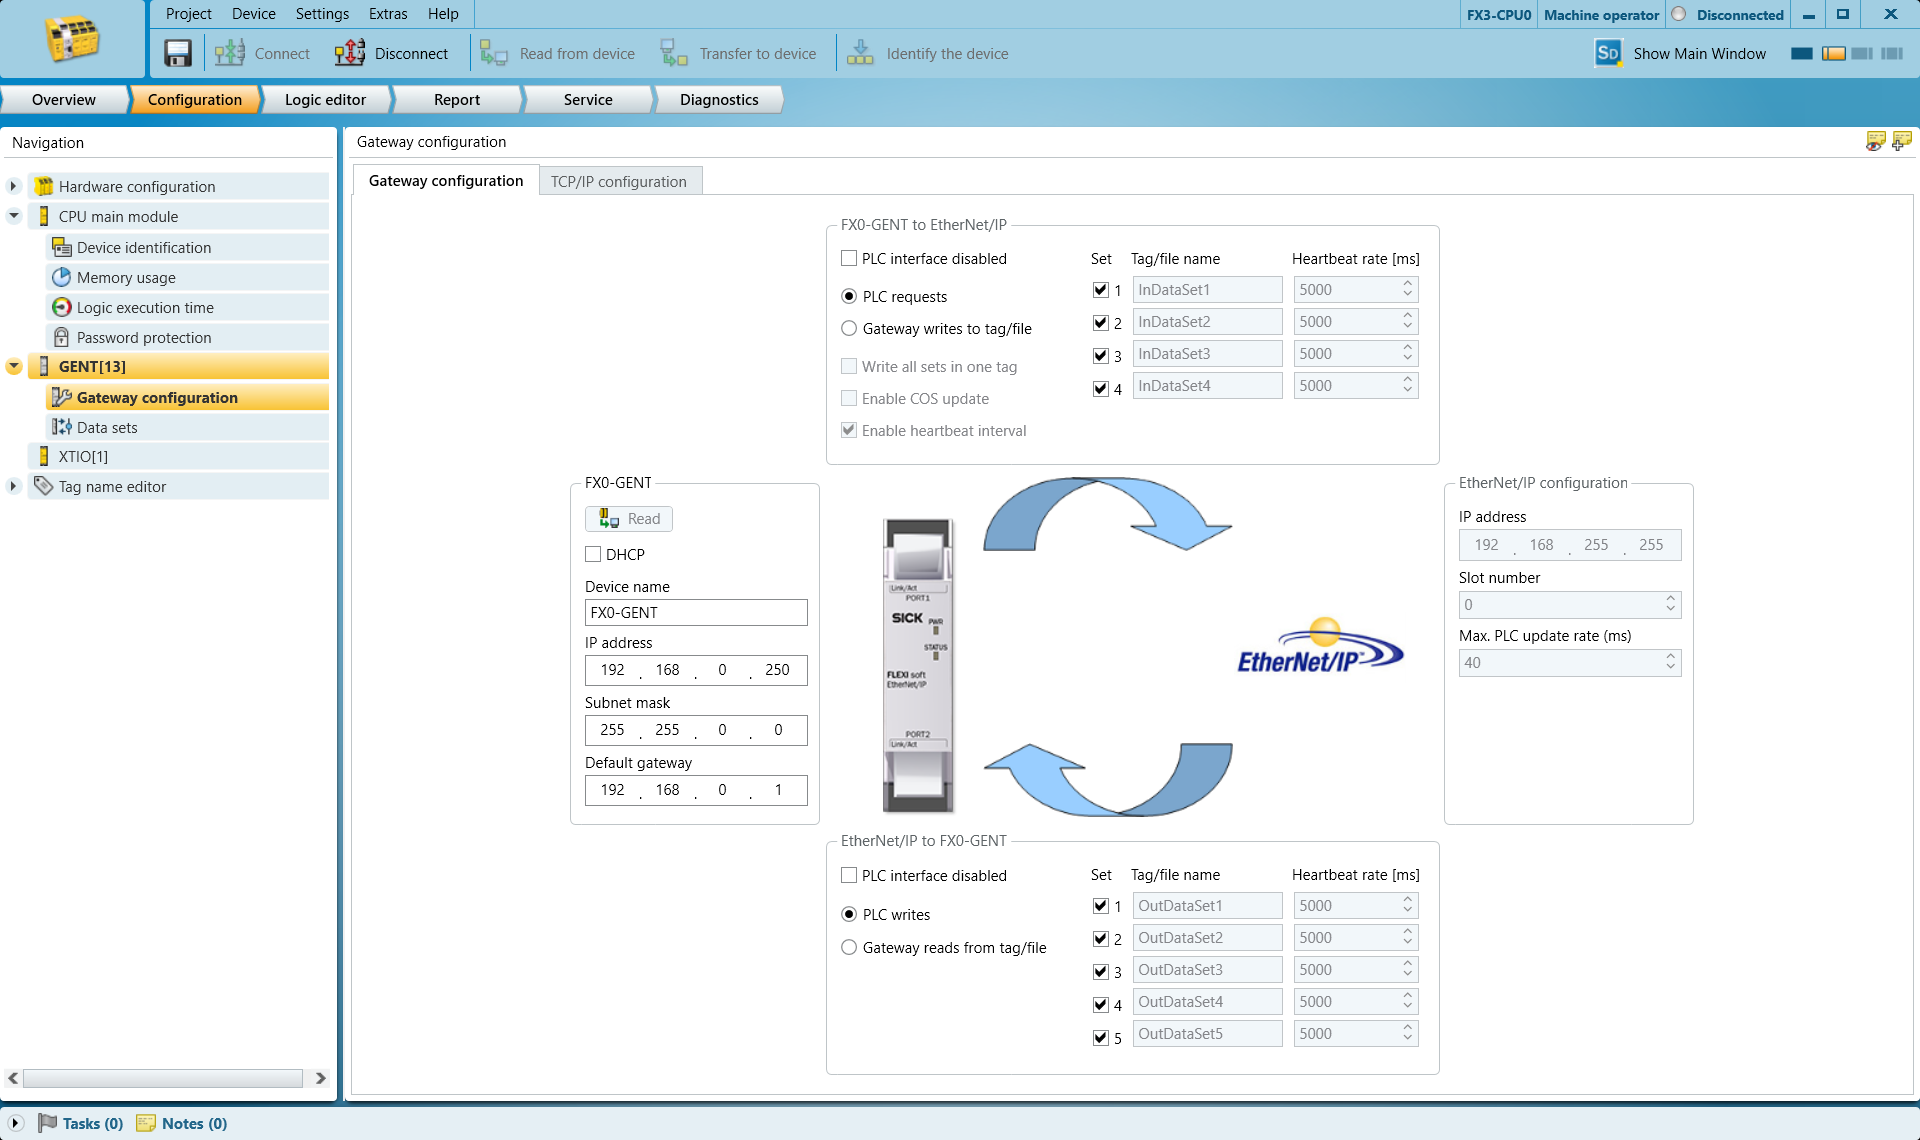
网络设置:
在 GENT 网关配置选项卡中设置您的 IP 地址和默认网关
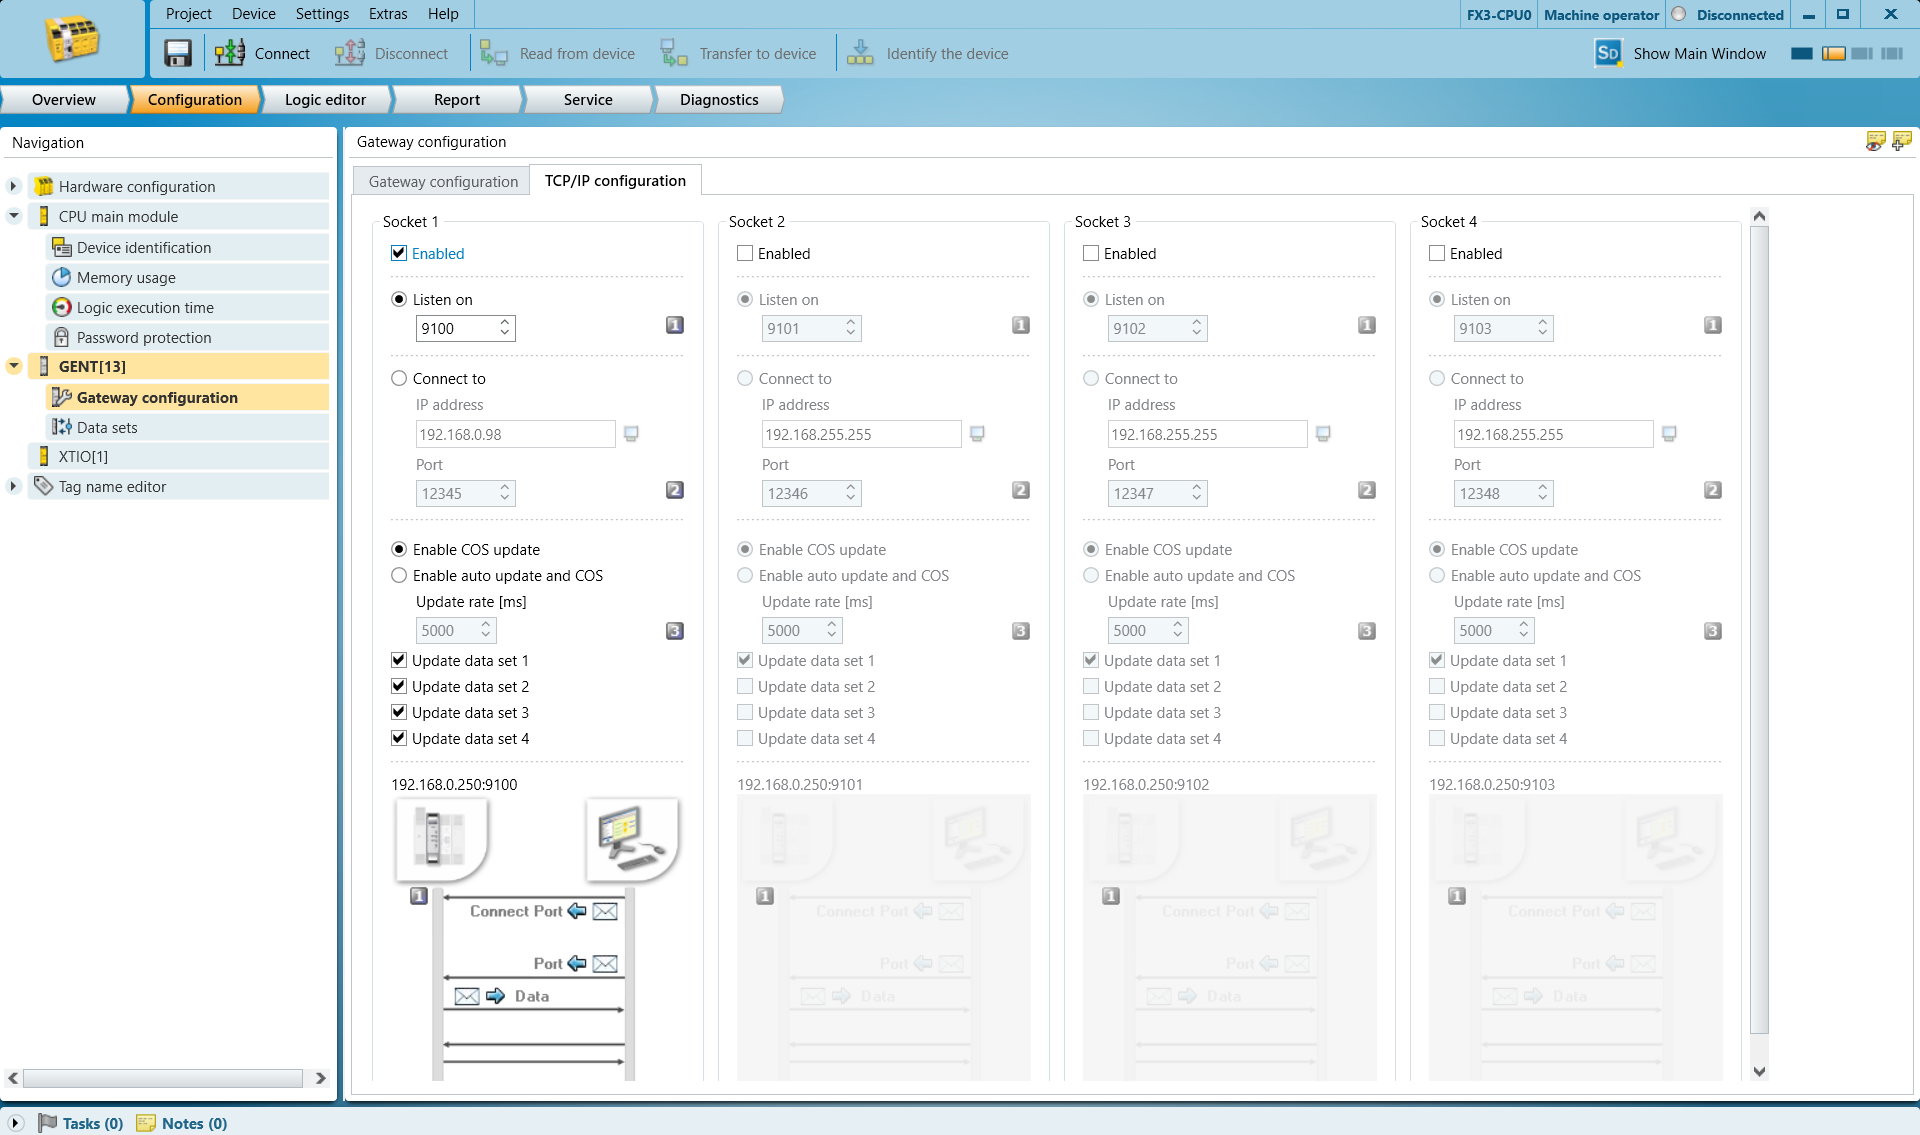
转到 TCP/IP 配置选项卡,启用“监听”并设置您首选的端口号。默认值 9100 在大多数情况下都适用。
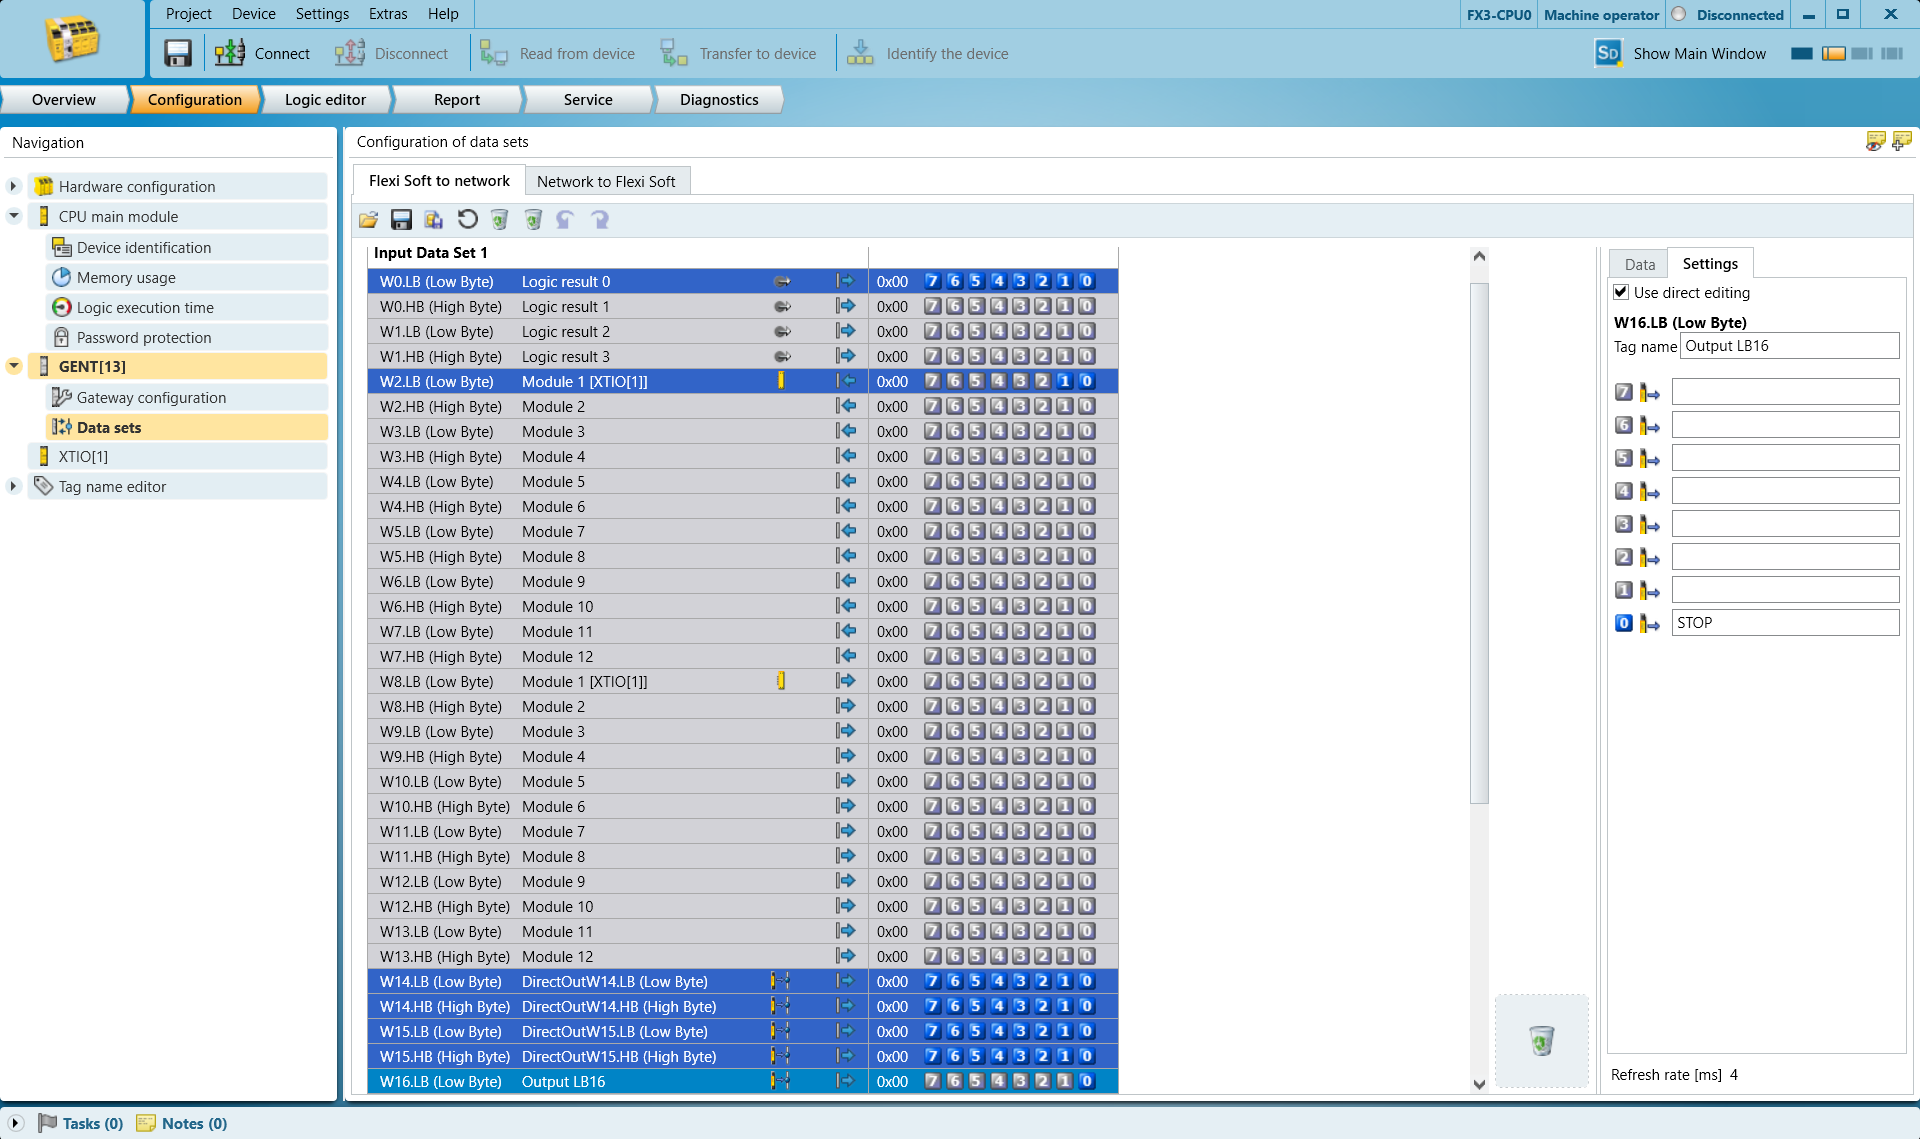
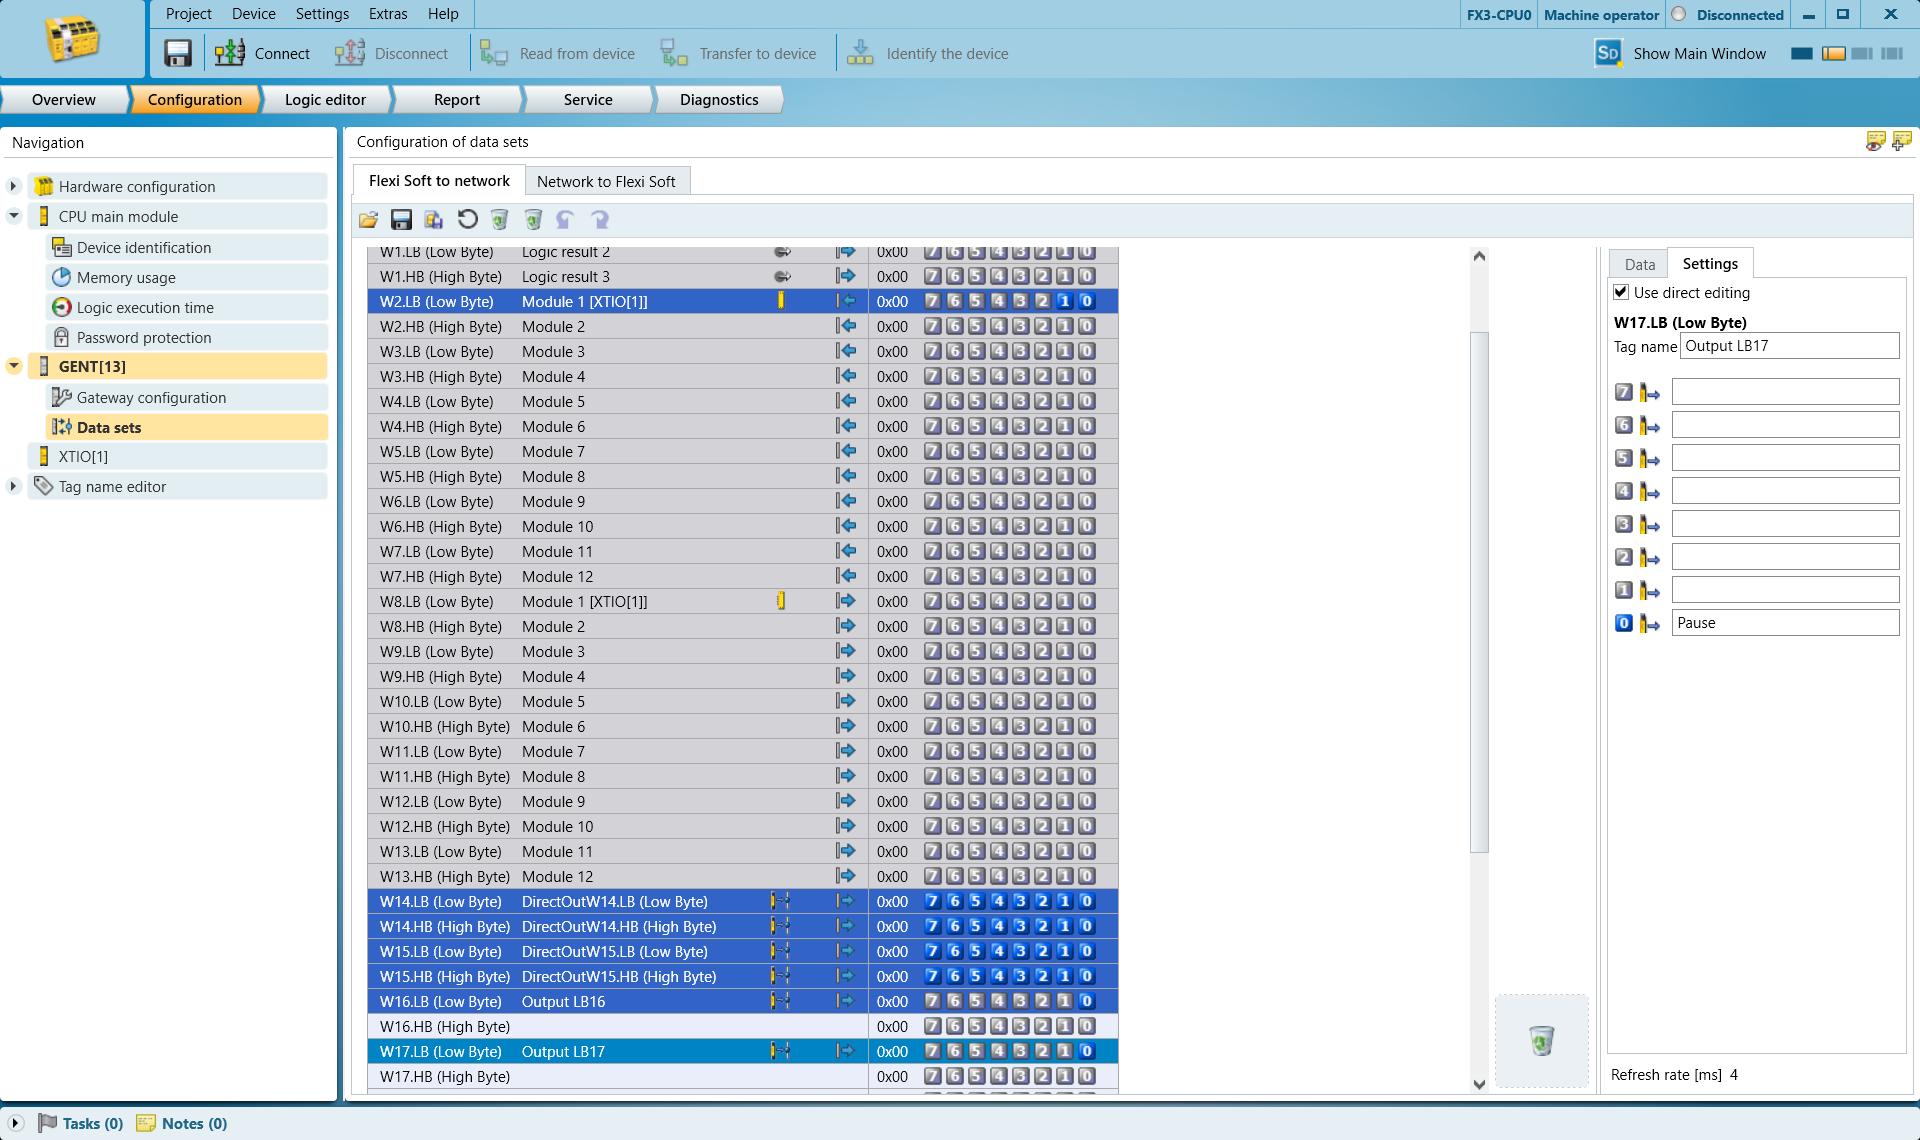
转到“数据集”并决定要使用哪些输出字节来触发 STOP 和 PAUSE 操作。
Harp 监控你选择的任意字节的第 0 位。它将该字节视为布尔值。请勿选择其他位,否则将无法正常工作。
这里我们使用:
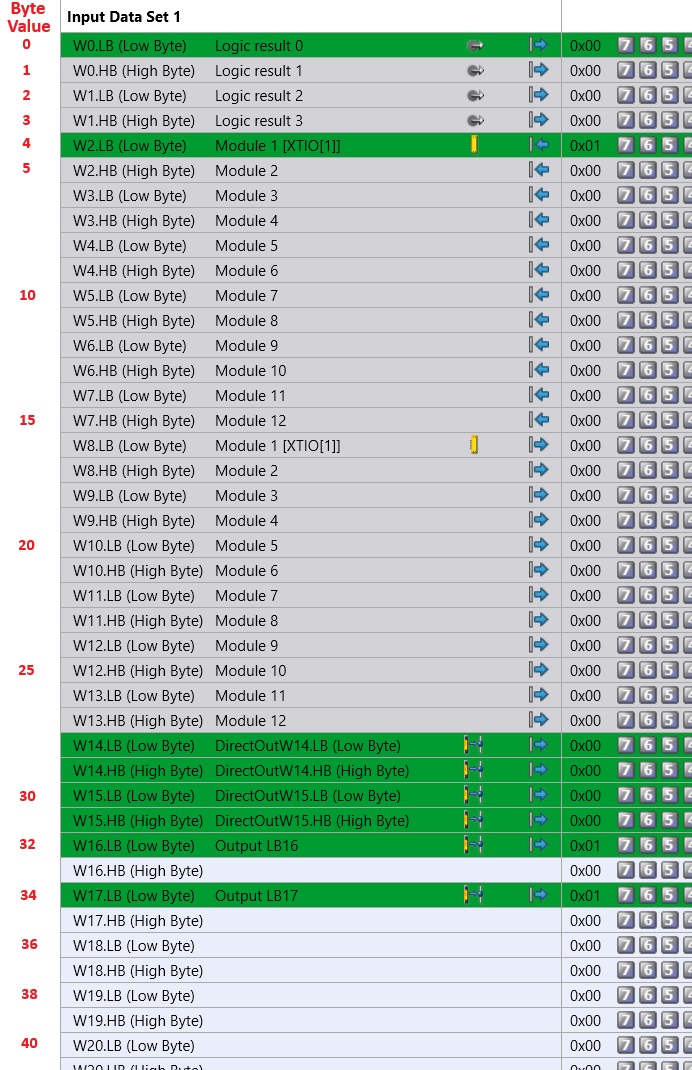
字节 16(低字节)表示停止信号
暂停信号的第 17 个字节(低字节)
选择行 W16.LB(低字节),注意右侧第 0 位,您可以将其命名为STOP。
此标记有助于稍后识别程序中的项目。
选择行 W17.LB(低字节),注意右侧第 0 位,您可以将其命名为 暂停
编程
HARP 预期当系统处于正常就绪状态时,配置的STOP和PAUSE字节应为高电平。
该监控逻辑使HARP 能够在机器人开始运行之前,确认安全控制器已连接且报告了有效的运行状态。如果与安全控制器的通信中断,HARP 将把受监控的安全信号视为不可用,并阻止机器人运行,直到通信恢复且配置的字节恢复到预期的“高”电平状态为止。
下面的示例使用了:
- 常开(N.O.) 按钮,用于代表门开关或光幕等设备。该输入连接到 暂停 信号位于
17.LB. - 常闭(N.C.) 紧急停止触点连接至 STOP 信号位于
16.LB.
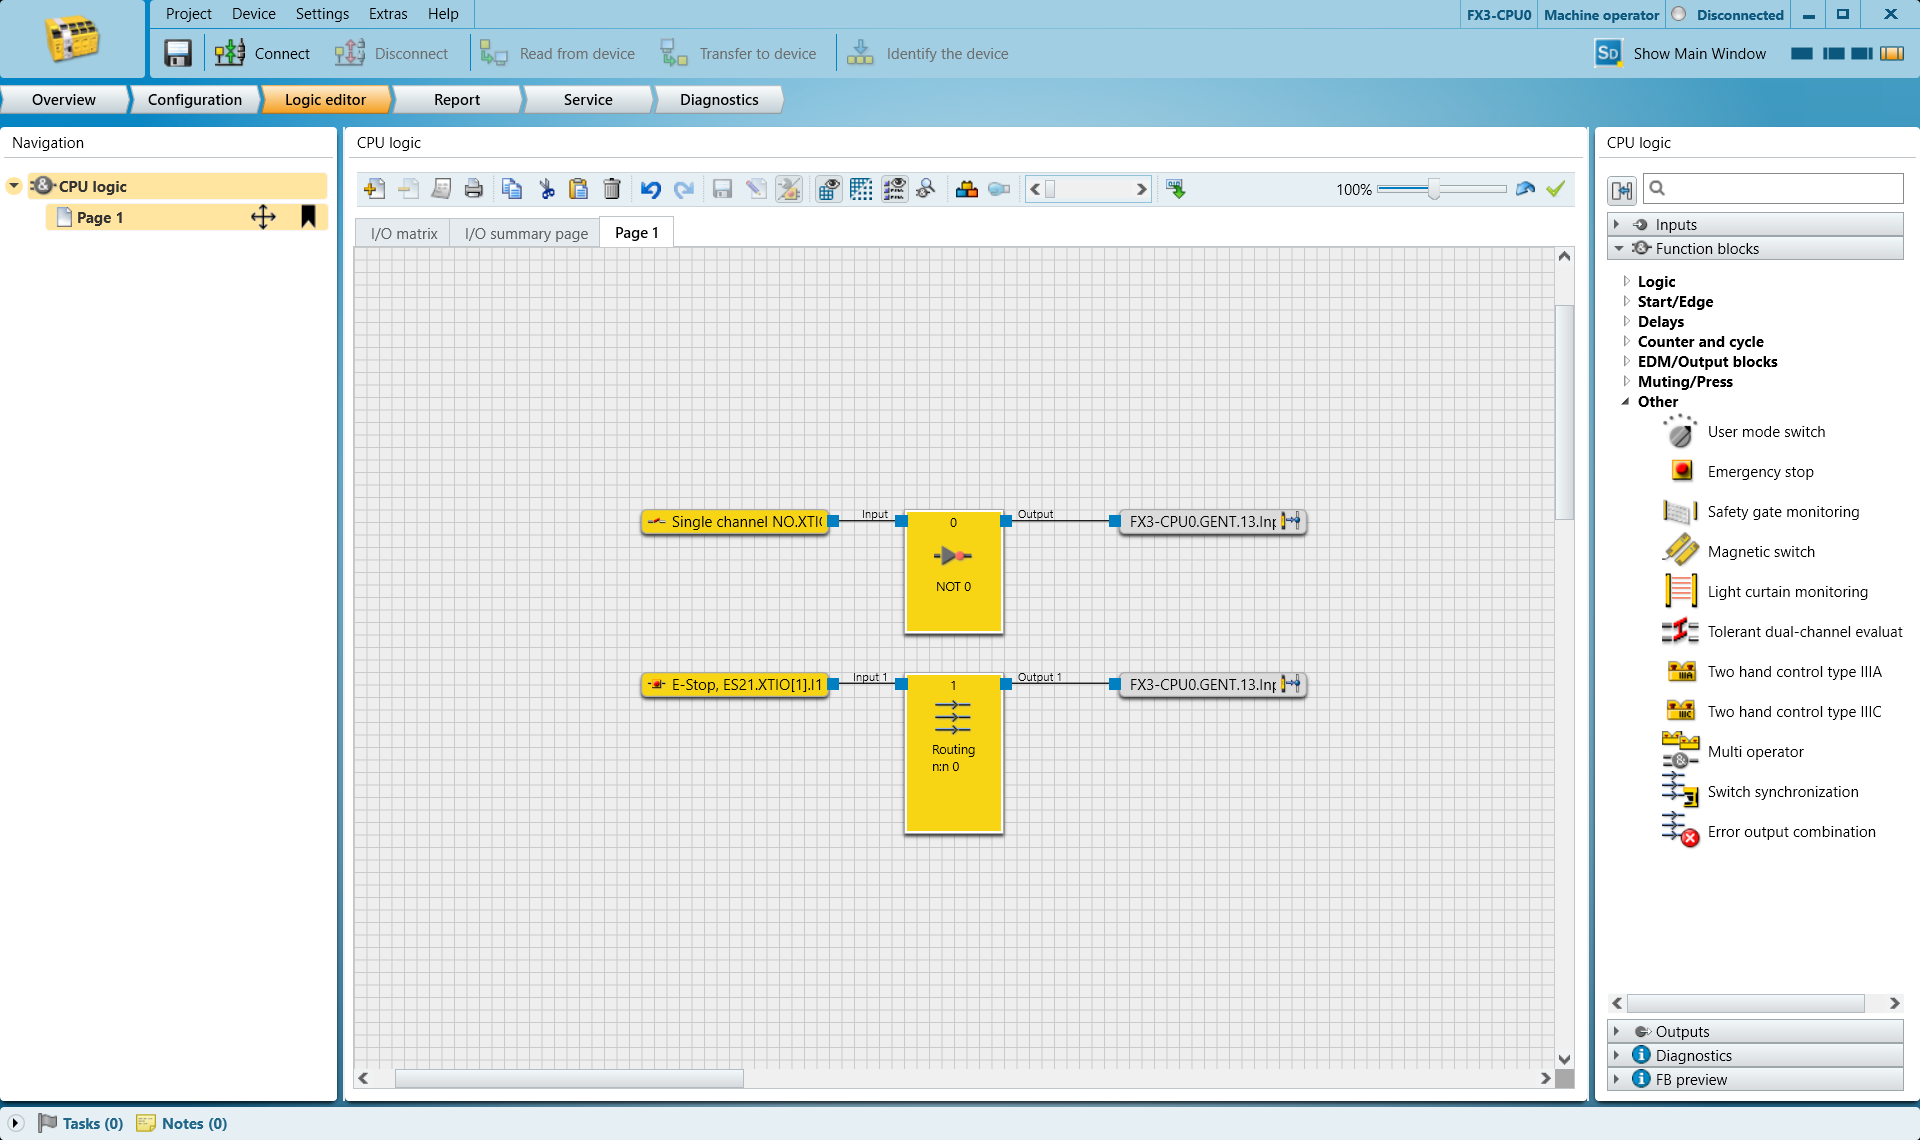
如果 N.O. 输入被触发,HARP 将暂停遥控操作,直到该输入被释放且 暂停 信号位于 17.LB 恢复到预期的“高”状态。
如果紧急停止被触发,HARP 将停止当前会话并阻止操作继续进行。一旦紧急停止状态被解除,必须重置系统后才能恢复操作。
请根据您的应用需求和安全架构修改PLC逻辑。如有需要,可将多个安全设备组合为一个受监控的标签。
PLC逻辑还应与机器人制造商内置的安全功能进行适当集成。
安全程序配置并验证完成后,请点击“传输到设备”按钮将其传输到PLC,然后继续执行下一步。
请在下表中将您选择的字节与其对应的字节值进行映射。
HARP 项目设置
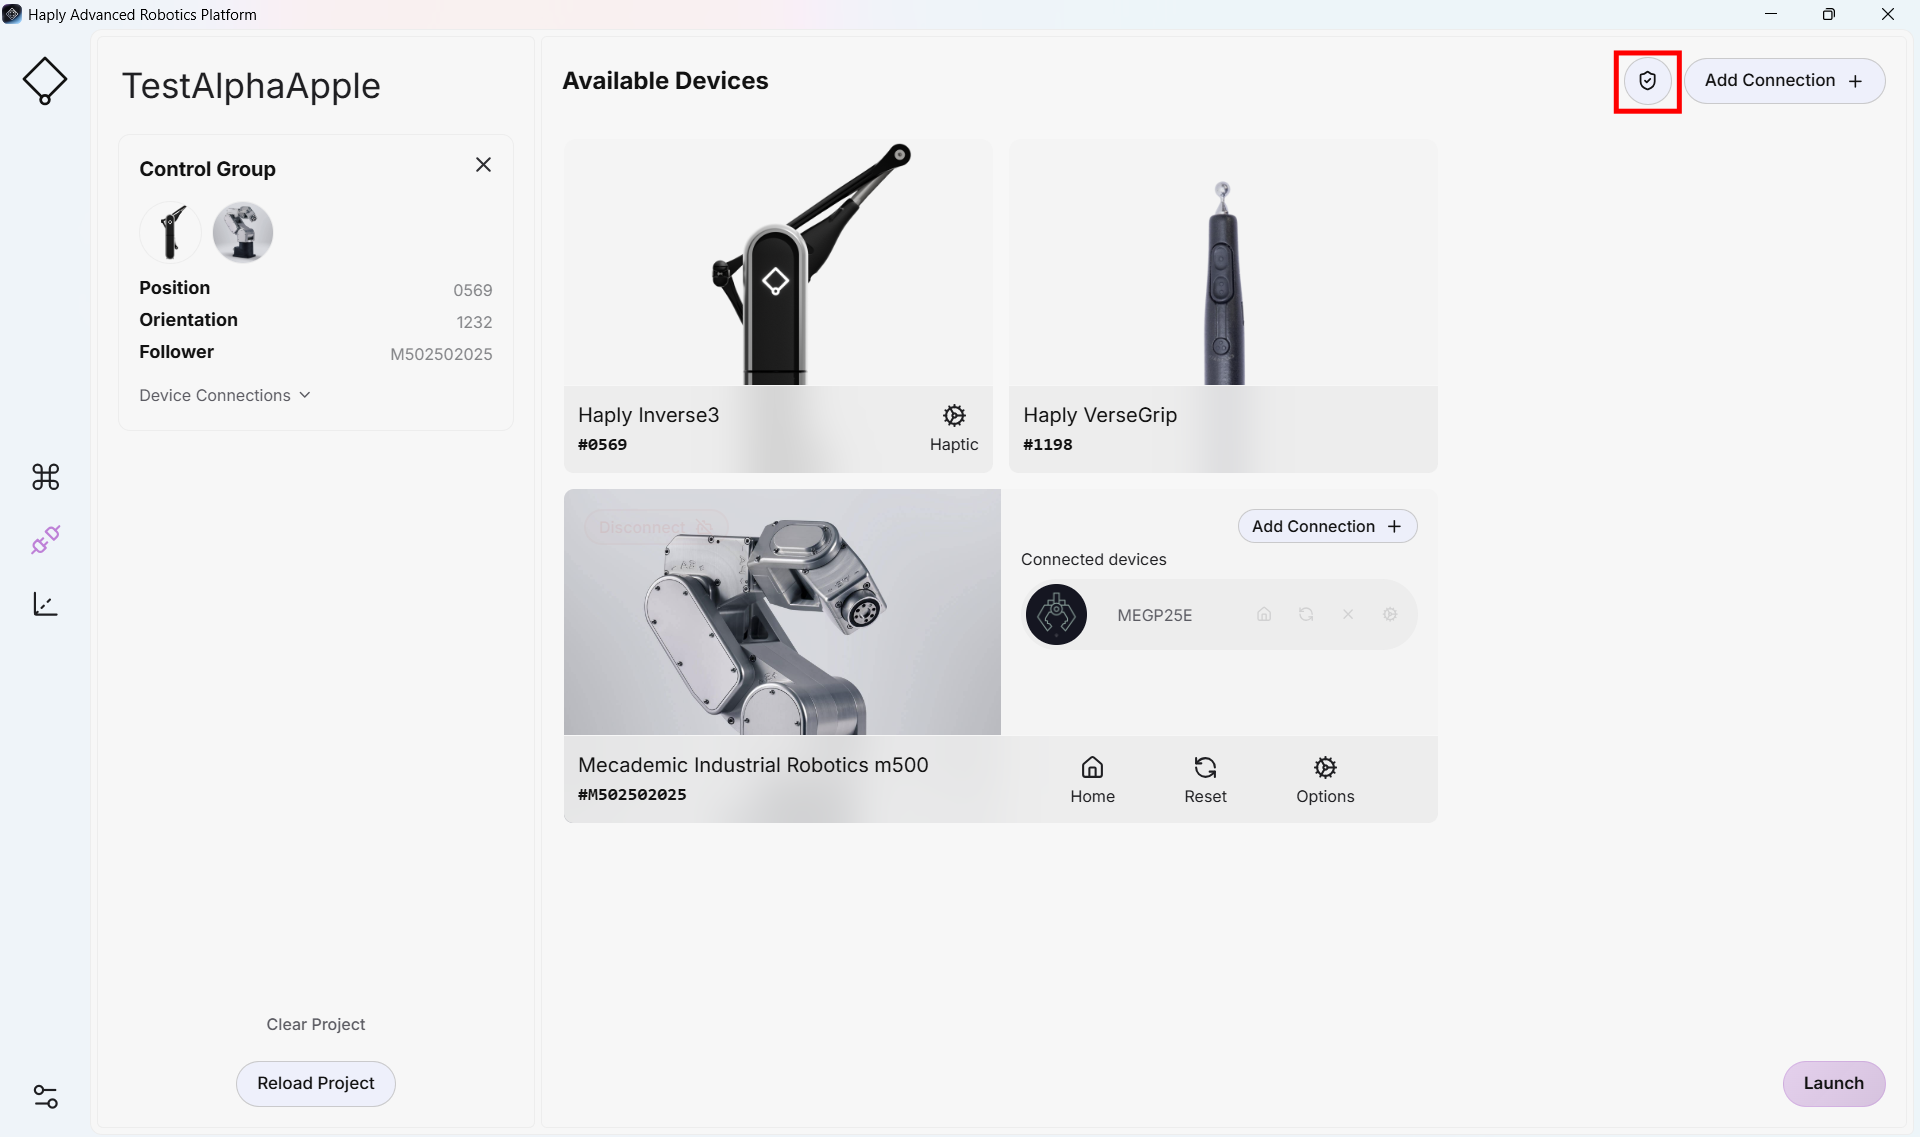
- 在现有的HARP 项目中,转到“连接”屏幕,然后单击“添加连接”按钮旁边的盾牌图标
- 启用“安全控制器”开关
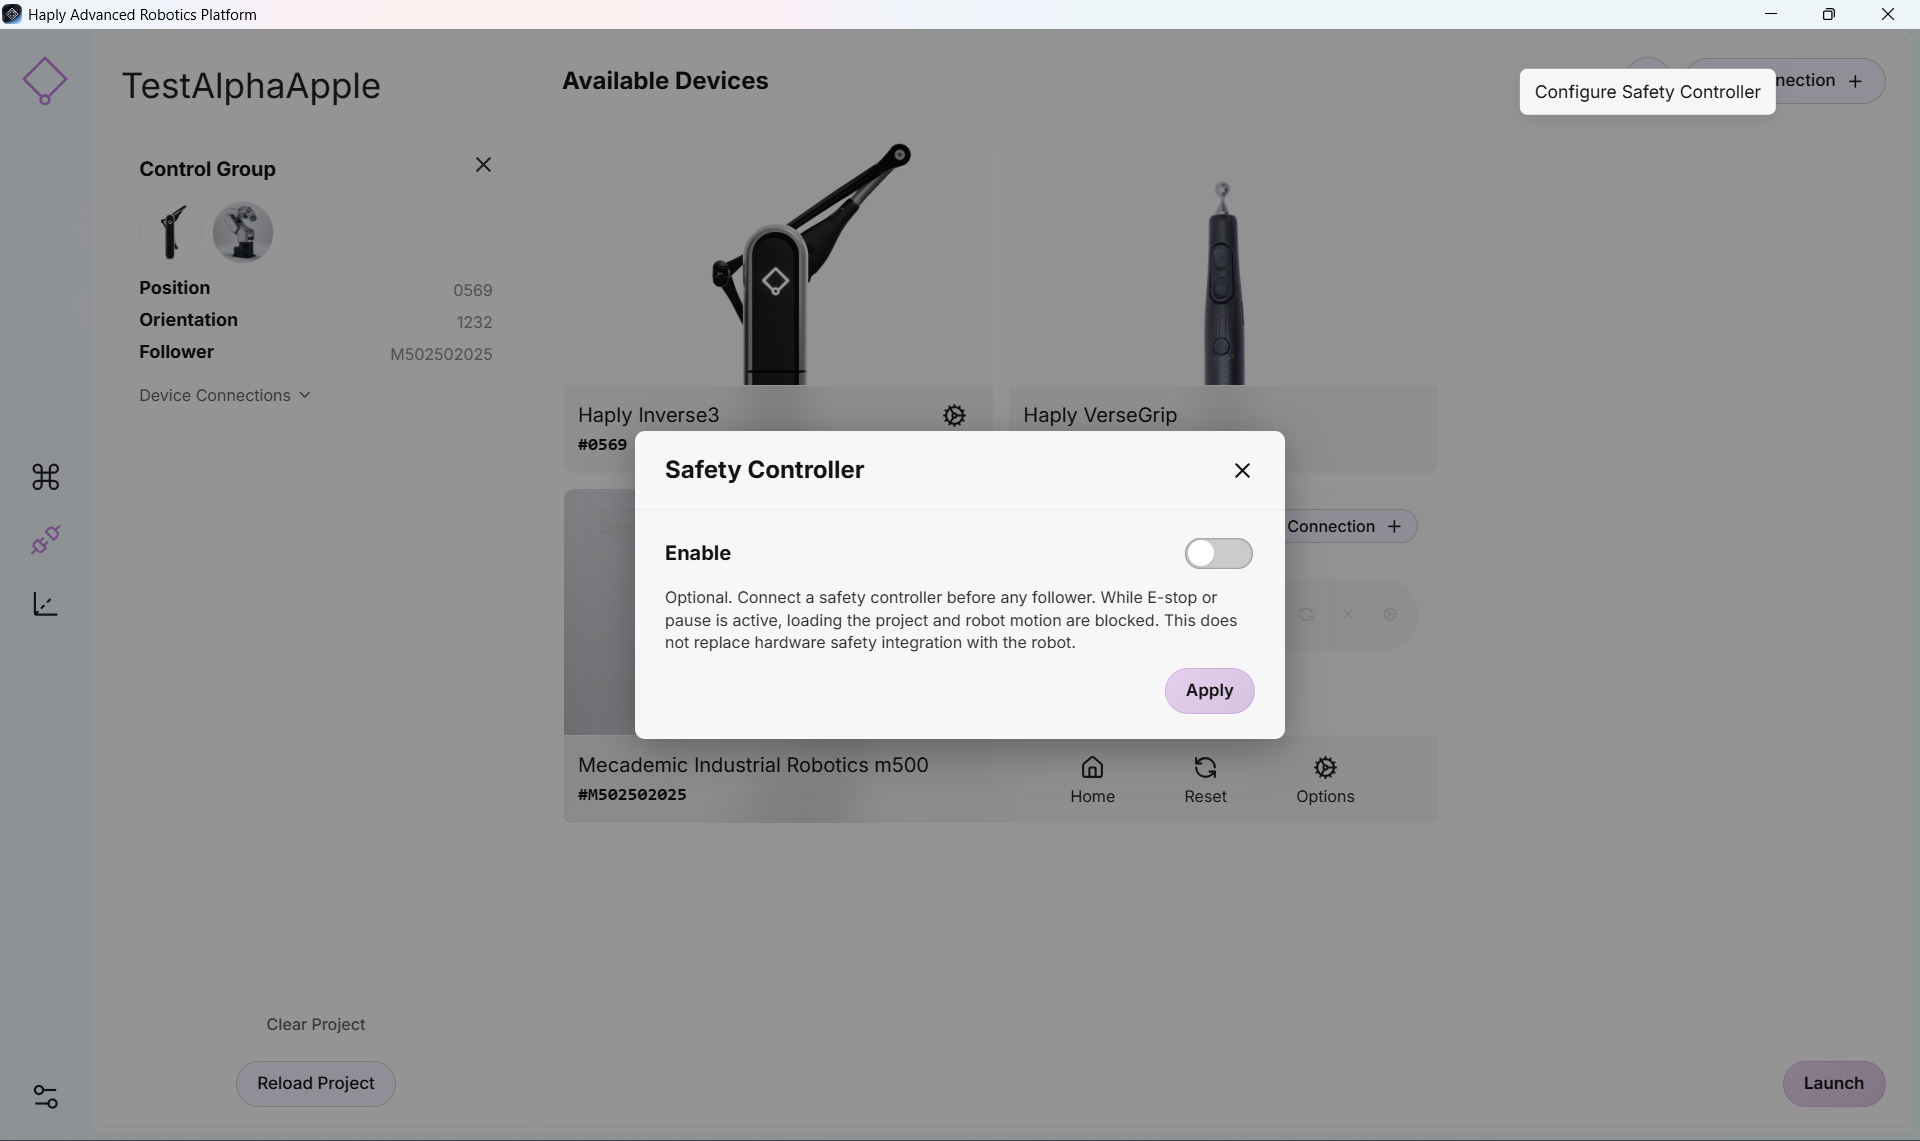
- 您现在可以访问安全控制器的配置设置了
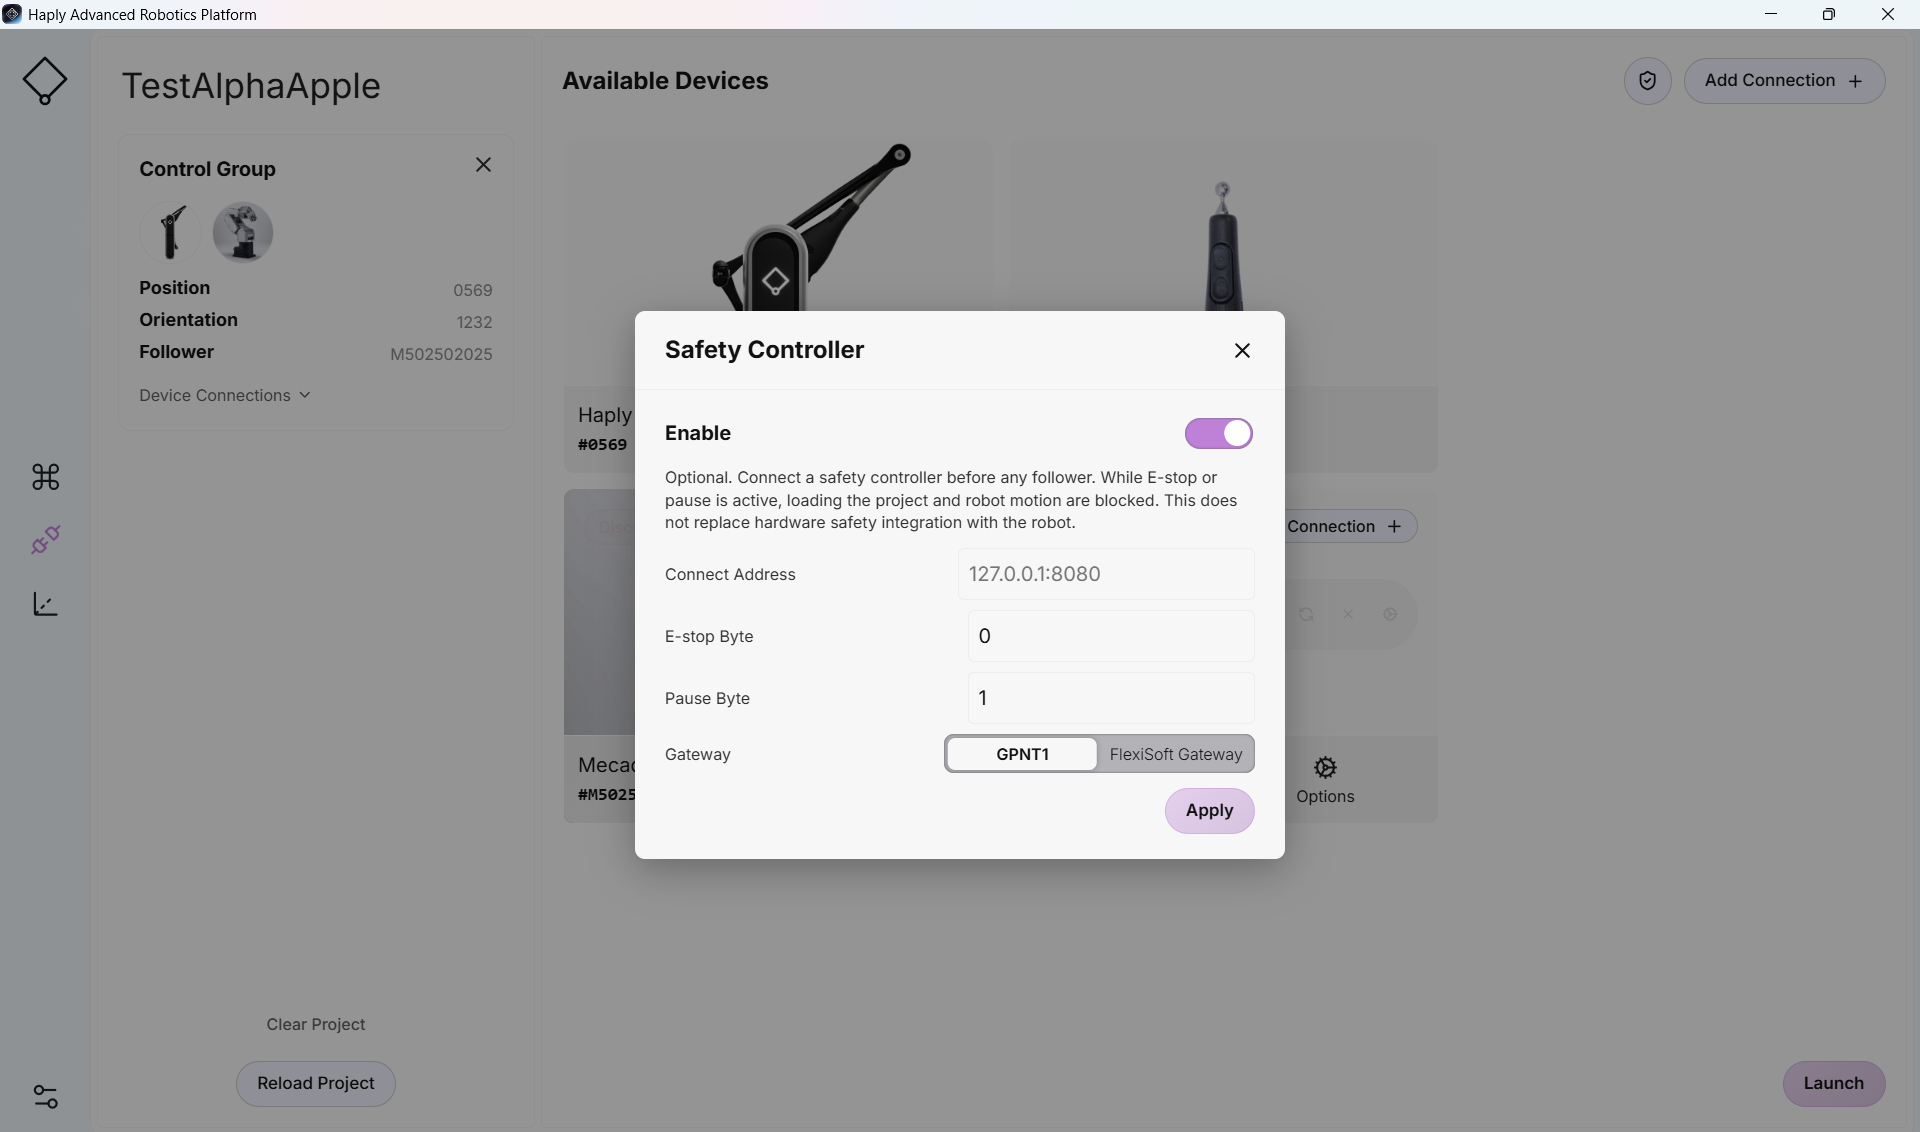
-
取上文选定的 IP 地址和字节编号,将其应用到表单各字段的设置中
如果您使用的是 FlexiSoft 控制器,请选择“FlexiSoft”选项。GPNT 适用于 Flexi-Compact
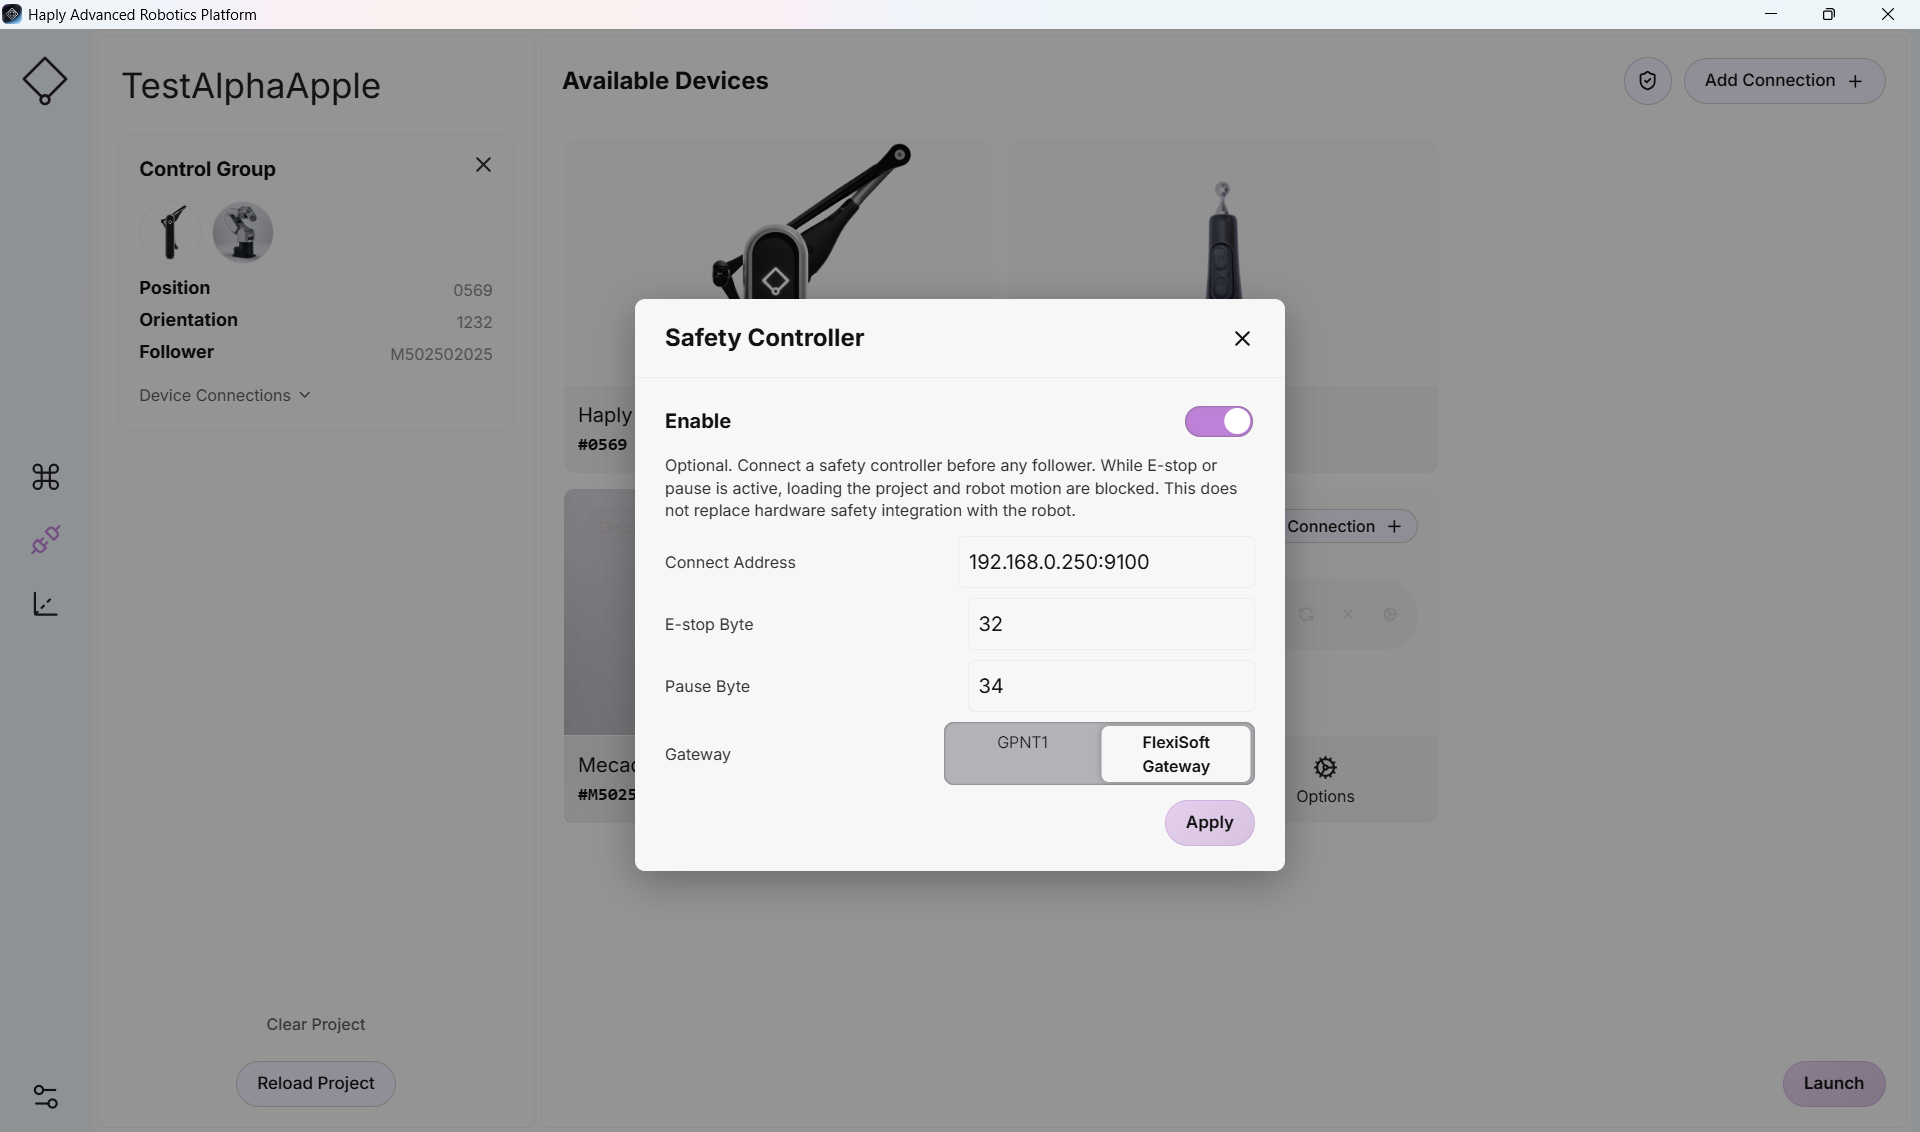
- 如果所有连接都已正确完成,您将能够正常使用“控制”屏幕。
如果您无法通过连接屏幕,或者“控制”屏幕不允许机器人移动,请确保没有紧急停止装置触发了输出信号。请确保设备已通过线缆连接、已通电,且前面板显示正常。