导言
在 HARP中,工作空间代表机器人的三维操作环境,包括其允许的运动区域以及场景中定义的物体或限制区域。您可以将其视为机器人物理工作环境的虚拟表示。
每款受支持的机器人型号均根据其运行参数提供了一套默认的工作空间配置。默认配置中还可能包含运动限制,例如最大速度和加速度。
当项目处于打开状态时,您可以在“工作区”页面上:
- 配置机器人在场景中的位置和姿态。
- 定义 Inverse3 相对于机器人的方向。
- 通过配置X、Y和Z轴的最小值和最大值,限制机器人的工作区域。
- 添加虚拟禁入区(例如矩形框或球体),用以界定机器人不应进入的区域。
所有工作区配置都会作为项目的一部分保存下来。
远程操作期间的工作区
在遥操作过程中,工作空间配置会被积极使用。来自 Inverse3 的运动会被映射到从属机器人上,且运动范围限定在已配置的工作空间内。
当受控机器人的运动接近工作空间边界或禁入区时,HARP 会限制该方向上的进一步运动。此外,系统还会通过Inverse3 提供力反馈,使操作员在机器人接近配置的极限时能够感受到虚拟边界或“墙”。
工作空间限制作为HARP 运动控制和安全逻辑的一部分被应用,并与其他已配置的保护机制协同工作,包括在可用时基于力的监测。
工作区参考框架
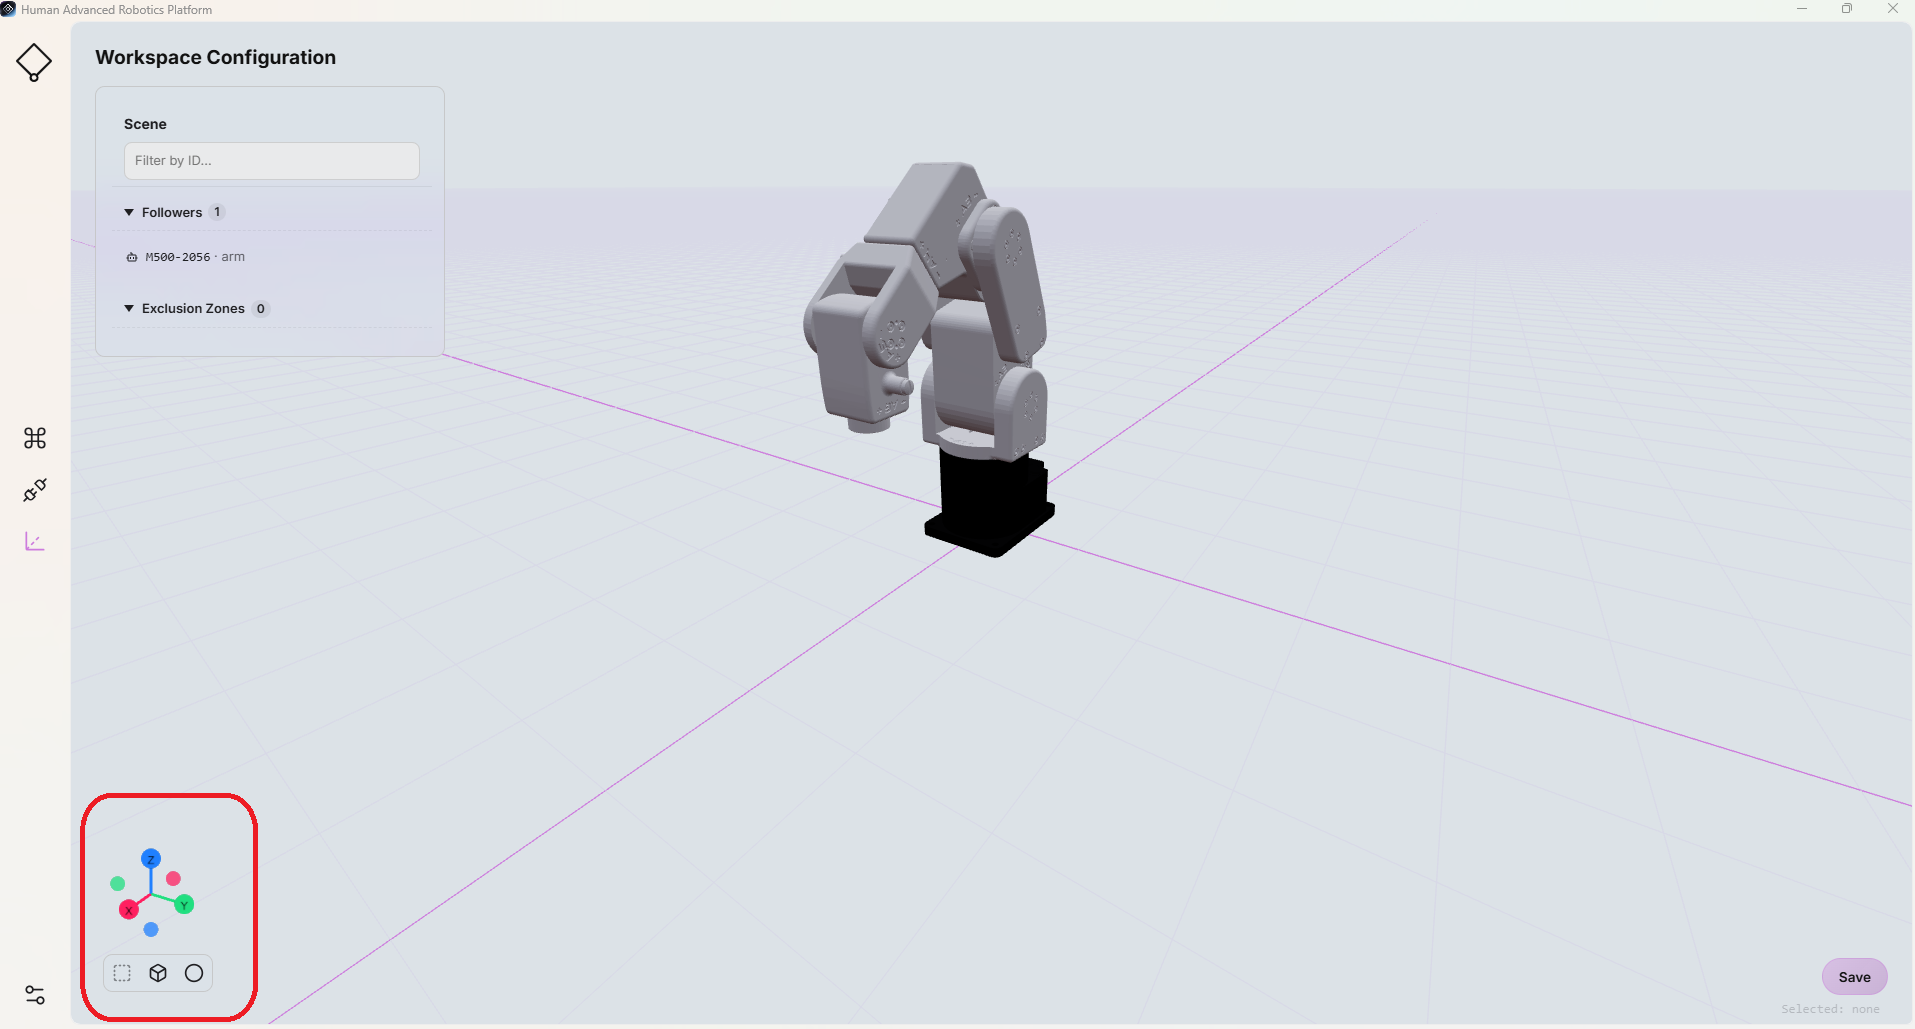
工作区坐标系由“工作区”页面左下角显示的 3D 参考坐标系表示。
各坐标轴始终采用以下颜色表示:
- 红色:X轴
- 绿色:Y轴
- 蓝色:Z轴