指挥中心
在HARP 中,命令屏幕是遥操作期间的主要工作区。它包含多个面板,用于显示实时主控端和从控端数据、系统日志、监控、运动控制以及录制/回放功能。
HARP 的主界面采用可停靠面板布局。您可以通过拖放操作重新排列面板,从而创建一个符合您工作流程的工作区。
保存项目时,当前的面板布局也会一并保存。您还可以创建并保存自定义面板配置文件,以便针对不同的任务或操作模式维护不同的界面布局。
下图展示了“命令”屏幕的主要区域。以下各小节将对每个部分进行更详细的说明。
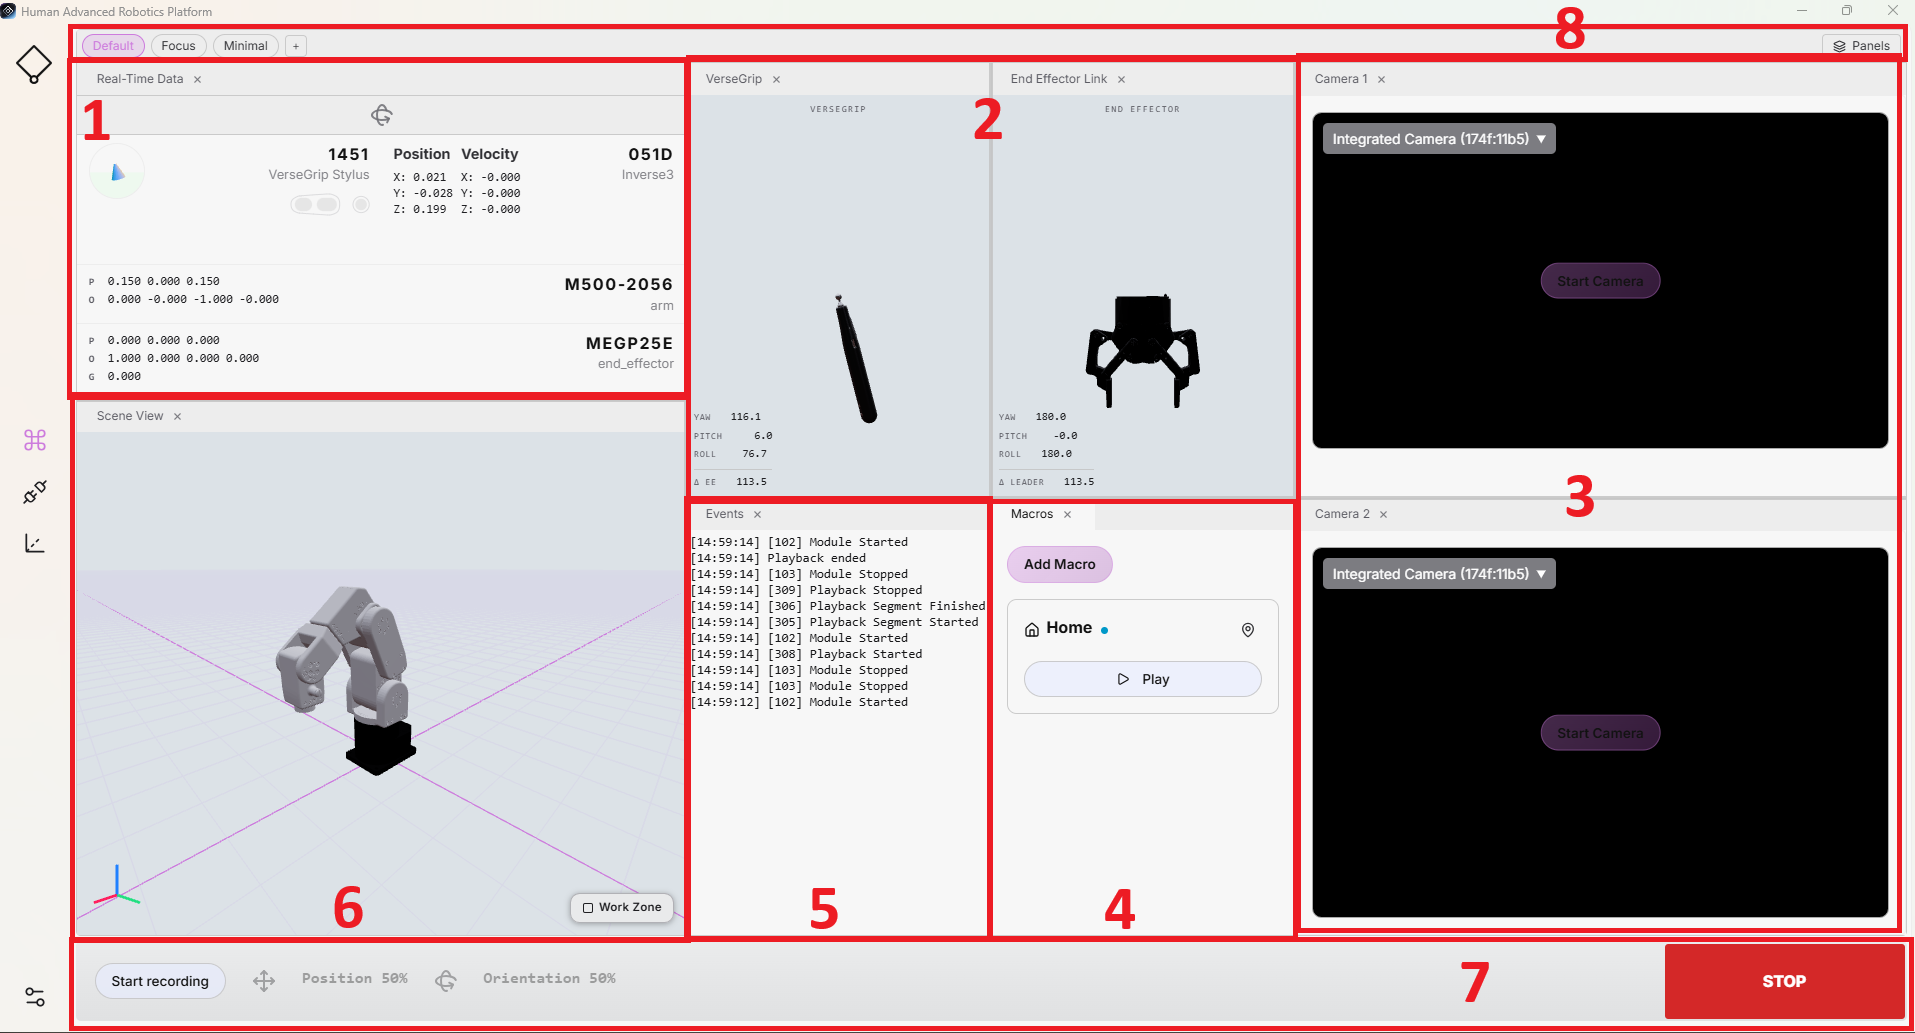
1. 实时数据
该面板显示来自主设备和从设备的实时数据,包括VerseGrip或Ruko的姿态和电池状态、机械臂的TCP姿态以及连接的夹爪。
它可实时获取来自主设备和从设备的关键遥控操作数据及状态信息。该面板还会显示姿态控制是否已启用,以及离合器当前是否处于接合状态。
2. VerseGrip/Ruko 与末端执行器连接
这两个面板以3D形式直观展示了VerseGrip或Ruko的位置,以及从动末端执行器的姿态控制状态。
为了在不同的从属设备上提供一致的可视化效果,方向控制通过一个通用夹持器模型来表示。当方向控制被激活时,可视化效果会改变颜色,以清晰地指示其当前状态。
引导线可视化功能还可以帮助验证设备校准,使用户能够将显示的引导线运动与相应的机器人运动进行比较。
3. 相机
用户最多可启用两个摄像头视频流用于监控。
该面板支持外部USB 摄像头以及RTSP 摄像头流。在运行过程中,可随时启用或禁用每台摄像头。
可以根据需要翻转或旋转视频流,从而调整摄像头视角。视频流还可以弹出到单独的窗口中,以便将其最大化或显示在另一台显示器上。
4. 宏
此面板显示所有可用的宏。每个宏可以包含单个录制内容,也可以包含一系列录制内容,这些内容均可直接从“命令”屏幕中播放。
您可以在一个项目中添加任意数量的宏。录制过程在第7节“命令栏”中有详细说明。要执行已录制的操作,请单击该宏的“播放”按钮。
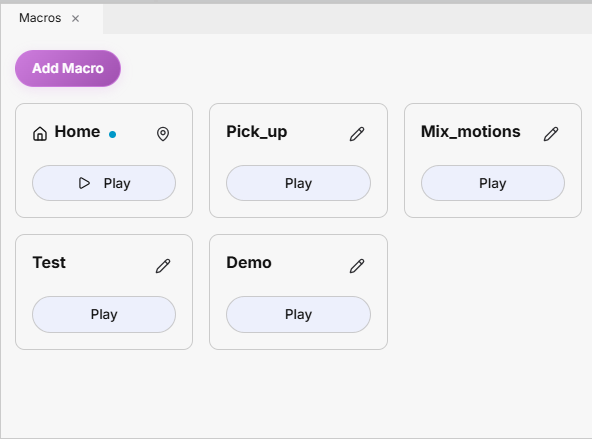
可用的宏操作包括:
- 单击一个宏即可对其进行编辑或删除。编辑时,您可以更新其名称或替换其关联的录制内容。
- 单击“添加宏”以创建一个新的宏按钮。该宏将随项目一起保存,并在下次打开该项目时可用。
- 点击宏的“播放”按钮后,系统会在执行前弹出确认提示,有助于防止机器人意外移动。
关于录制和播放的工作流程,请参阅“录制与播放”部分中的详细说明。
可配置的初始姿态
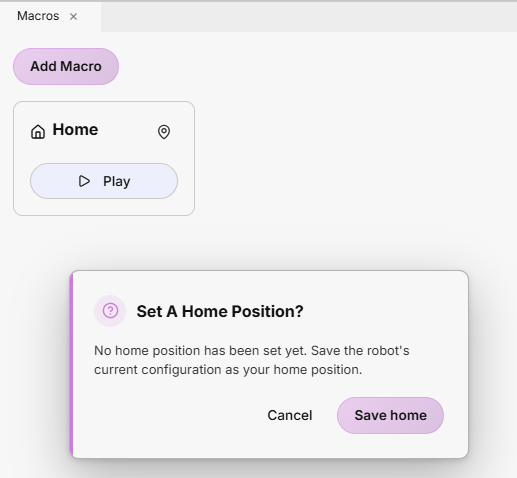
默认情况下,“宏”面板中提供了一个名为“Home”的宏。该宏初始为空,可随时进行配置。
要定义“归位姿态”,请通过遥控操作将机器人移动到所需位置,或将其移动到“机器人参数”中描述的默认归位姿态。请选择一个适合您的应用和工作空间且安全的的位置。
首次点击“Home”宏中的“播放”按钮时,系统会弹出一个对话框,提示您配置原点位置。点击“保存原点”可将机器人当前的姿态保存为原点姿态,供日后使用。
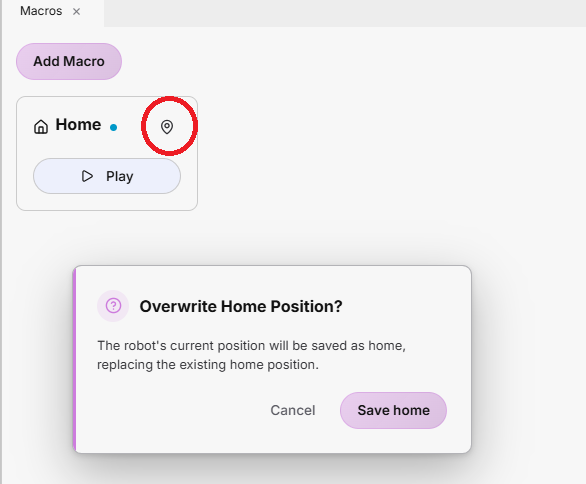
若需在后续修改“初始姿态”,请点击宏右上角的图标,并用新的机器人姿态覆盖现有配置。
避撞
为了在移动至配置好的初始姿态时确保更安全的运动,HARP 包含一个自动避障路径规划器,该规划器会考虑工作空间中定义的禁入区域。
当用户激活“归位”宏时,HARP 会计算从机器人当前姿态到配置的归位姿态的运动路径,同时避开已定义的禁入区域。随后,生成的运动路径将发送给机器人以供执行。
每次激活“Home”宏时,系统都会重新计算路径。这使得HARP 能够适应工作空间配置的变化,并根据机器人的当前姿态和最新的场景定义生成一条新的避障路径。
5. 活动
该面板实时汇总了会话活动、系统事件和警告。事件信息力求简洁明了且内容丰富,使用户能够快速了解运行过程中的重要变化。
事件与详细的运行时日志是分开的。如需进行故障排除或获取更详细的诊断信息,可在以下位置查看HARP 的运行时日志: C:\Users\<username>\AppData\Local\HARP\logs
6. 场景视图
该面板以3D形式直观展示了工作空间,包括机器人、工作空间边界以及已配置的碰撞区或禁入区。
按照“工作区”部分所述创建工作区场景时,配置好的对象和边界也会显示在此面板中。该可视化内容与当前工作区配置直接关联。
默认情况下,会显示机器人和已配置的碰撞对象。可通过面板右下角的按钮显示或隐藏“工作区”可视化界面。
面板的左下角显示了一个参考坐标系:
- 红色:X轴
- 绿色:Y轴
- 蓝色:Z轴
7. 命令栏
“命令栏”可快速访问关键的遥操作控制功能,包括运动缩放、轴锁定、运动记录以及会话停止/重置功能。
- 停止:命令栏右侧的大红色按钮可立即停止当前的遥控操作和与运动相关的交互。
按下键盘上的Esc键也会触发“停止”功能。
-
缩放比例:定义跟随者相对于领头者移动的距离。可通过滑块调整缩放比例。
- 100%:领舞者移动5厘米 → 跟舞者移动5厘米
- 50%:领舞者移动 5 厘米 → 跟舞者移动 2.5 厘米
平移和方向缩放可以独立调整。

首次操作新机器人或新工具时,请从较小的运动幅度开始,并在逐渐熟悉系统后逐步增加。
-
轴锁定:允许在遥操作过程中锁定机器人各个平移或旋转轴。
- 按X、Y 或Z键可锁定或解锁相应的平移轴。
- 按下Shift + X、Shift + Y 或Shift + Z可锁定或解锁相应的旋转轴。

- 开始录制: 开始以 100 Hz 的采样率采集追踪对象的运动数据。录制完成后,请点击 结束录音 要停止该过程并将录制的动作保存到项目的
raw/文件夹。记录的动议存储在.hrpr文件格式。

- 失去焦点时锁定所有轴:出于安全考虑,当“HARP ”窗口失去操作系统焦点时,HARP 可自动锁定所有机器人轴。如果在远程操作过程中失去焦点,运动控制将停止,且远程操作将保持禁用状态,直到满足必要条件为止。

8. 面板概况
“命令”主屏幕采用“默认”布局,该布局会显示所有已配置的面板。
HARP 还包含其他预定义的布局:
- 焦点:仅显示机器人的工作空间可视化图。
- 简约模式:显示机器人工作空间的可视化图以及“事件”面板。
您还可以点击“+”按钮,为新布局输入名称,从而创建自定义布局。