机器人参数
连接从属机器人后,将出现多个控制选项,包括“返回起点”、“重置”和“选项”。
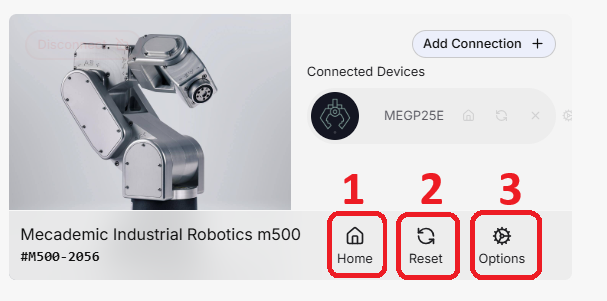
- “归位”:将机器人移动到其预定义的默认归位姿态。此动作的执行与在HARP 工作区中配置的虚拟碰撞对象无关。
警告
在使用“回家”功能之前,请确保机器人的物理工作区域没有障碍物,且该动作能够安全完成。
-
重置:重置机器人连接,并尝试与跟随设备重新建立通信。
-
选项:打开HARP 中可用的机器人专用配置设置。在此部分所做的更改会直接发送至机器人,因此对于受支持的设置,无需在HARP 之外进行额外配置。有关详细信息,请参阅“机器人设置”。