创建新项目
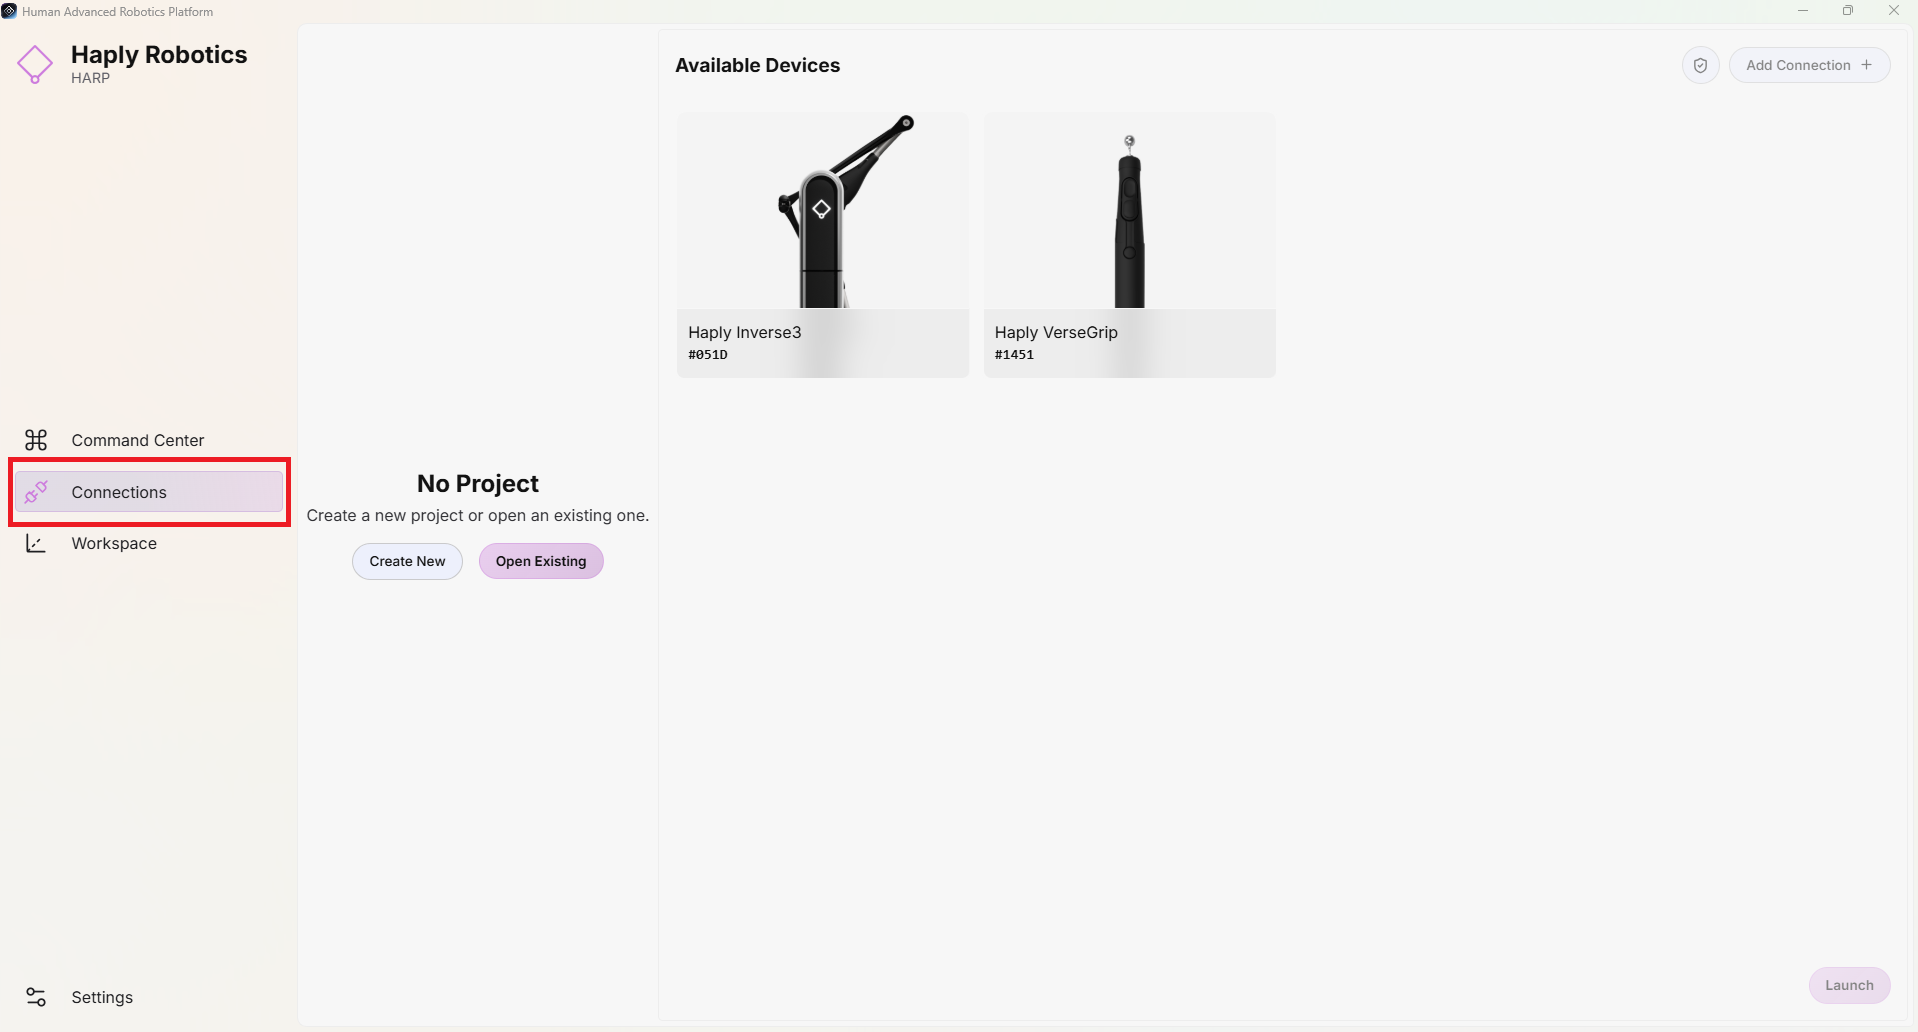
HARP 启动时,会自动打开“连接”选项卡。在此选项卡中,您可以创建新项目或打开现有项目。
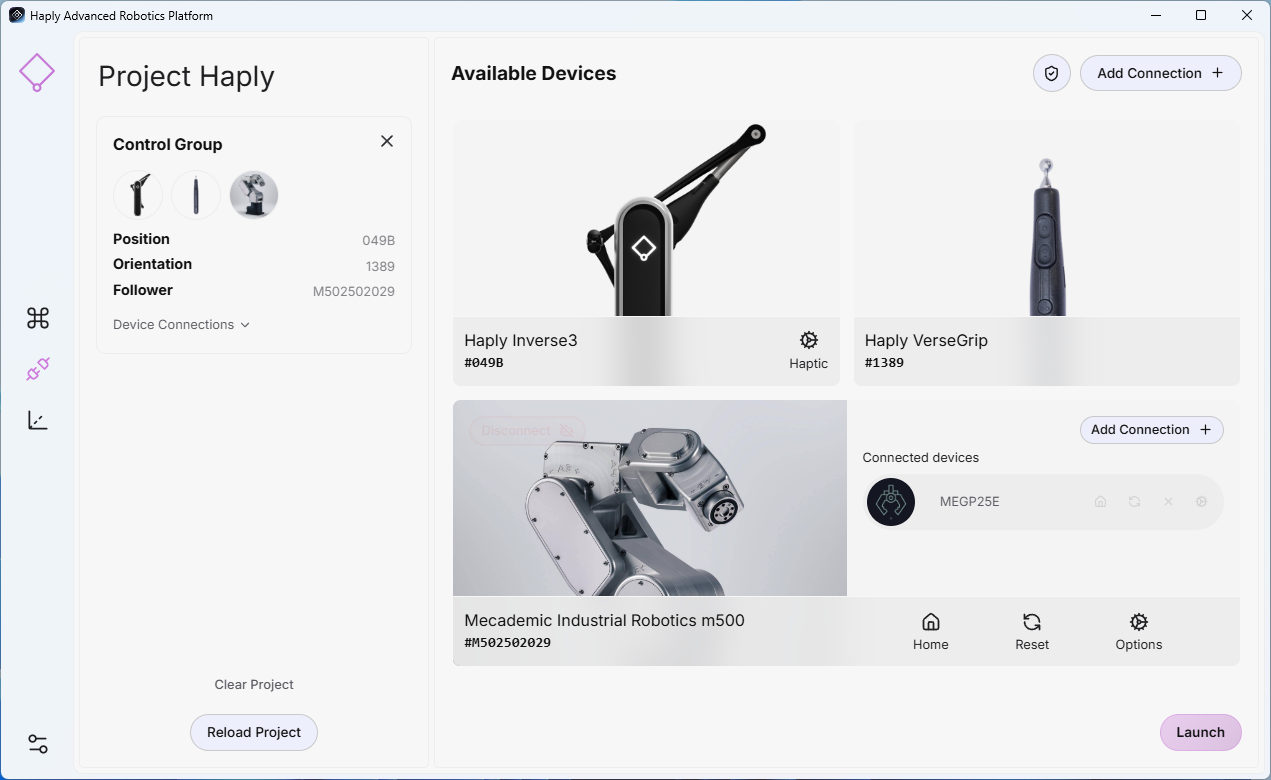
Haply 支持的设备(例如 Inverse3、VerseGrip 或Ruko 等,都会被HARP 自动检测到。如下图所示,每台已连接的设备都会连同其设备 ID 一起显示在“连接”选项卡中。
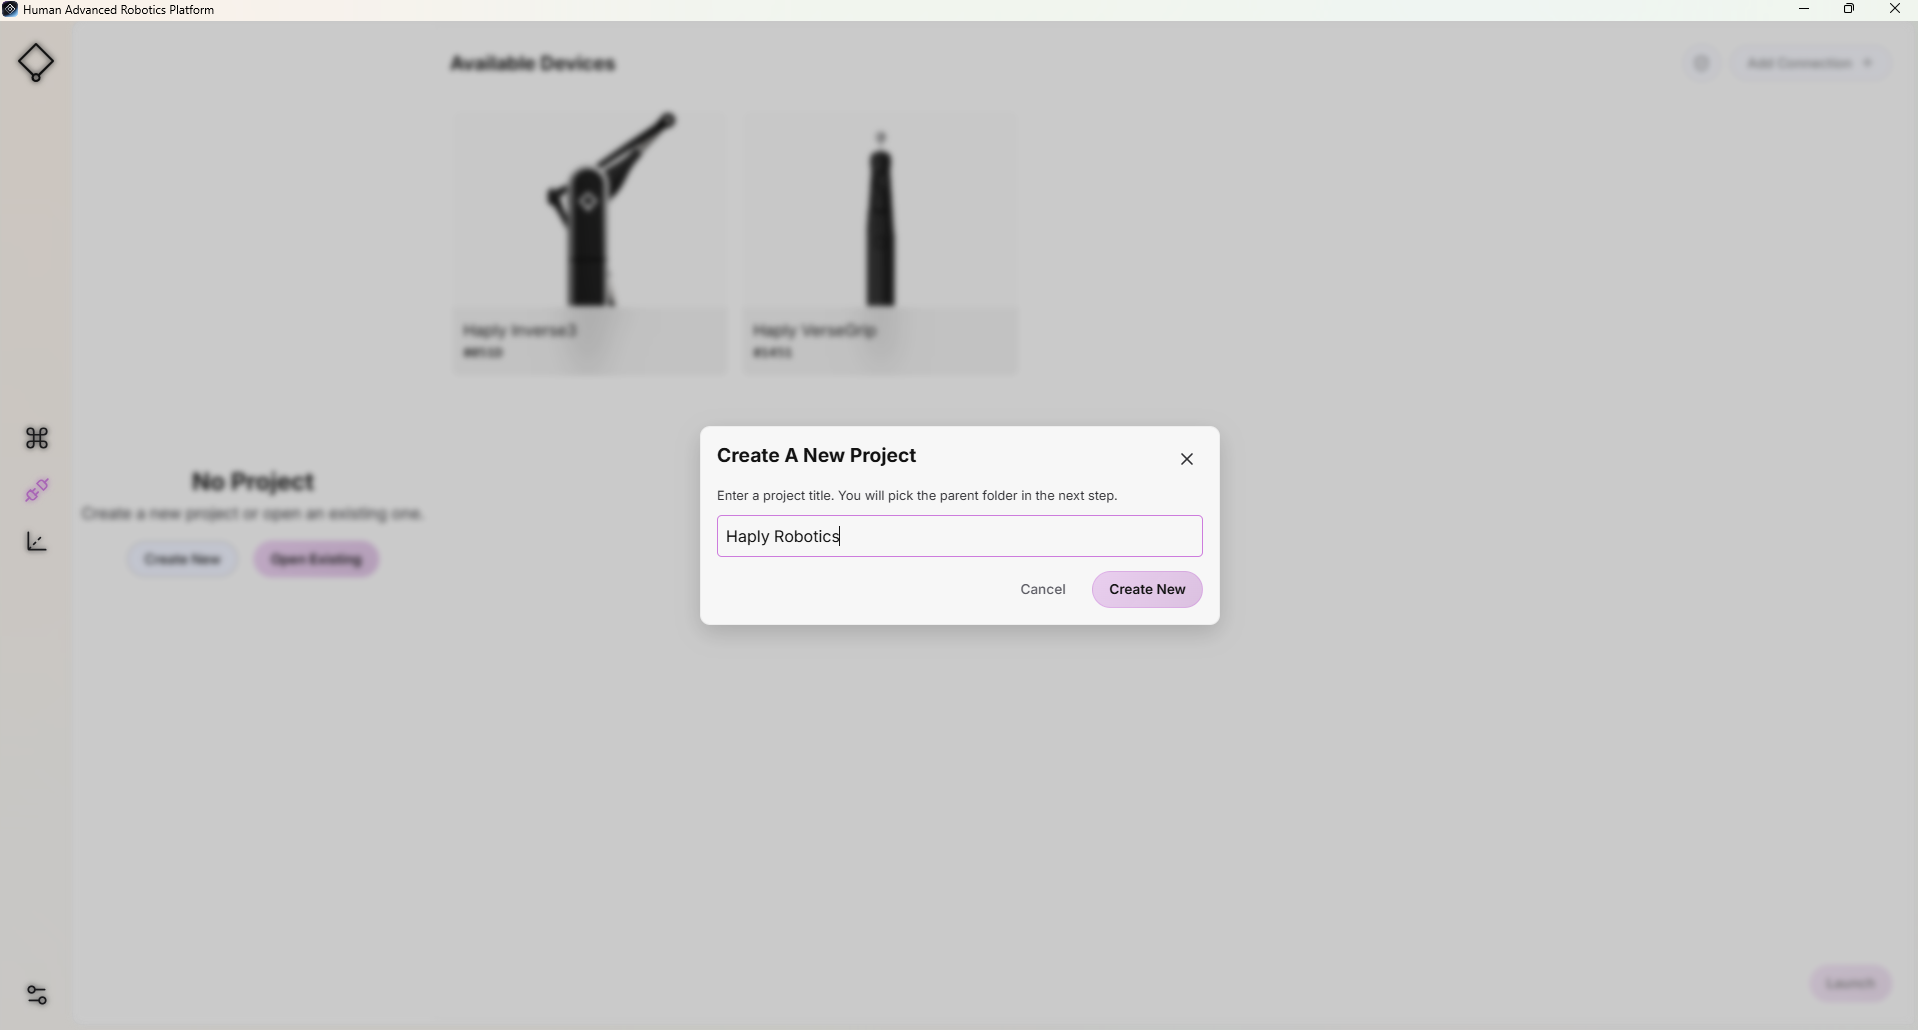
单击“创建新项目”按钮,并输入所需的项目名称。然后,再次单击“创建新项目”,并选择要创建新项目文件夹的目录。
例如,如果项目名称是 我的第一个项目 所选目录是 “我的文档”, 运行HARP 将创建以下项目文件夹: My Documents/MyFirstProject/
所有与项目相关的文件都将存储在此文件夹中。
添加关注者
- 点击屏幕顶部的“添加连接” 。
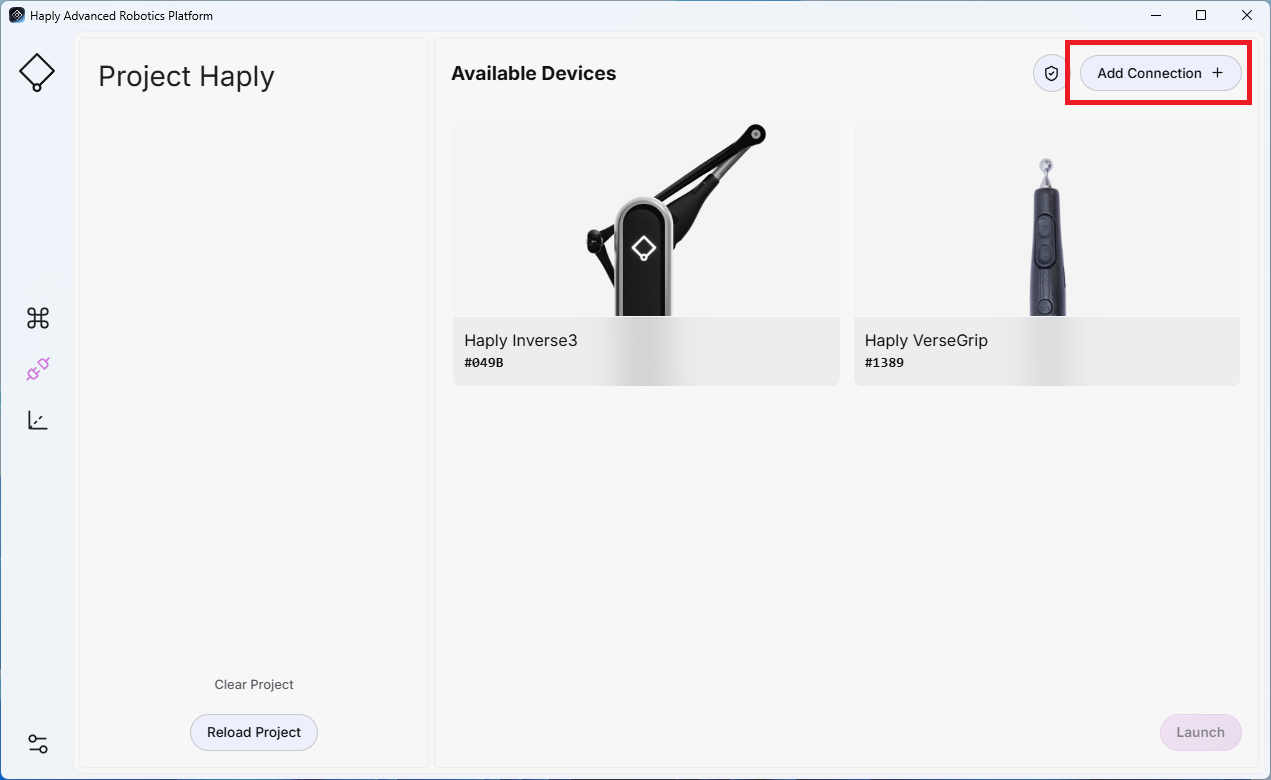
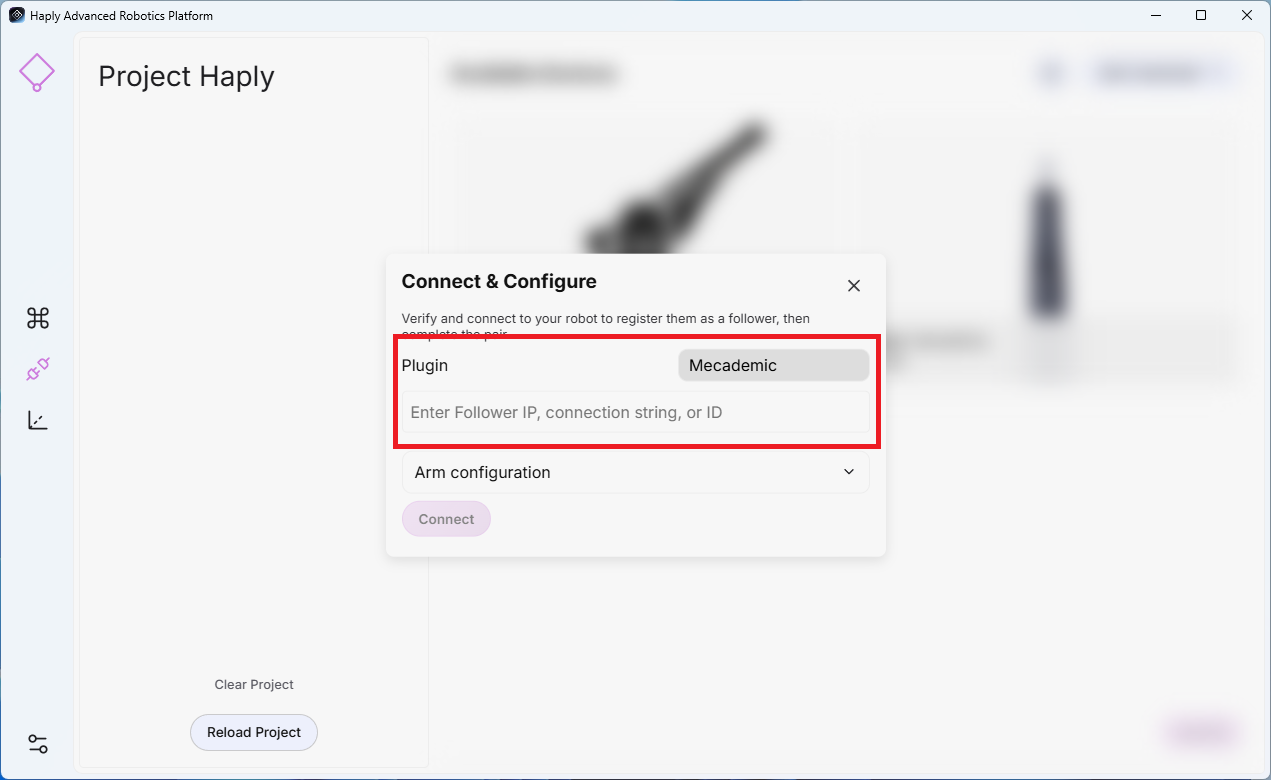
- 为您的机械臂选择正确的插件,并输入其 IP 地址、连接字符串或 ID。
-
机械臂配置(可选):这些设置用于定义机器人开始遥操作前的初始TCP姿态和运动参数。
- 方向(度):定义所需的 TCP 方向。
- 位置偏移量(米):定义所需的 TCP 位置偏移量。
- 速度(%):设置机器人允许的最大运动速度。
- 允许移动:当设置为“是”时,HARP 会在连接建立后允许机器人移动到配置的姿态。
-
点击“连接” 。
添加末端执行器
末端执行器与其所属的从属设备相关联。请先连接并配置机械臂,然后添加相应的末端执行器连接。
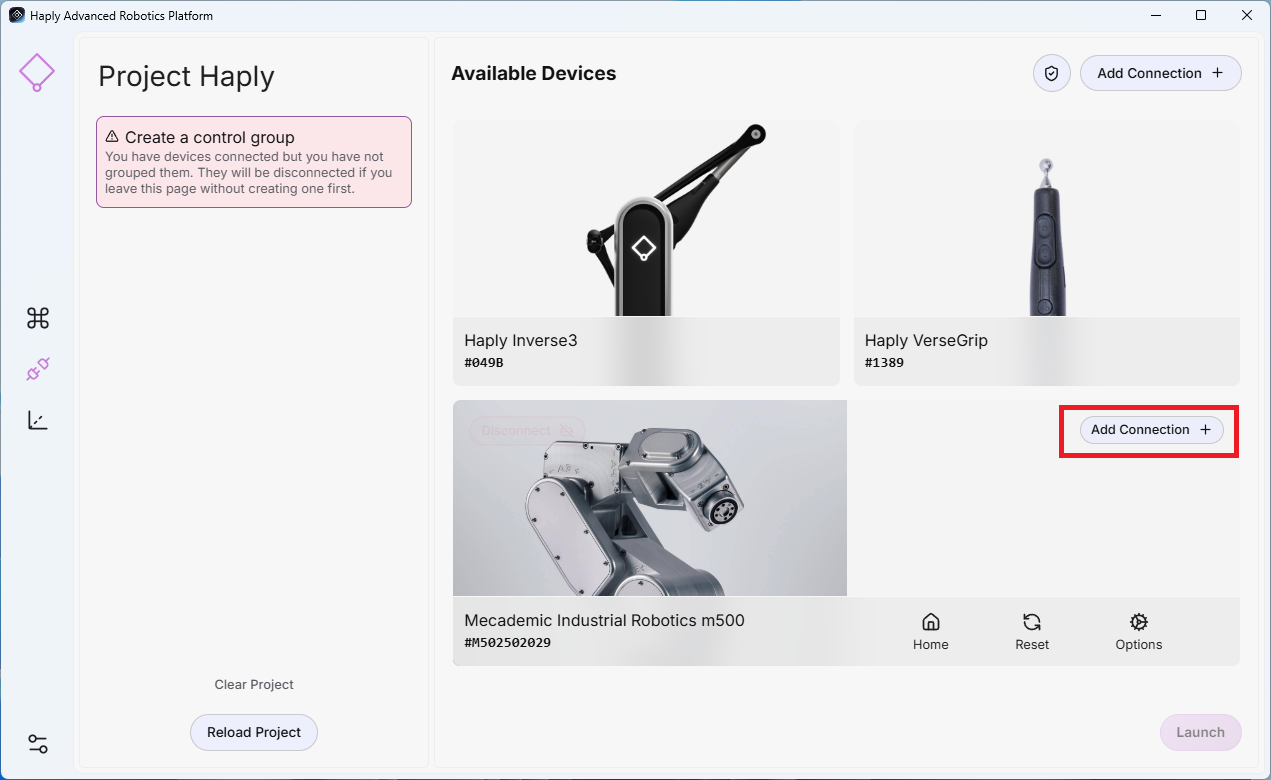
- 添加机器人连接后,在末端执行器连接的父机器人中选择“添加连接” 。
- 选择插件:选择与您的夹具名称相同的插件。
- 地址:输入设备的 IP 地址或 COM 端口(例如 COM11)。
- 点击“连接” 。
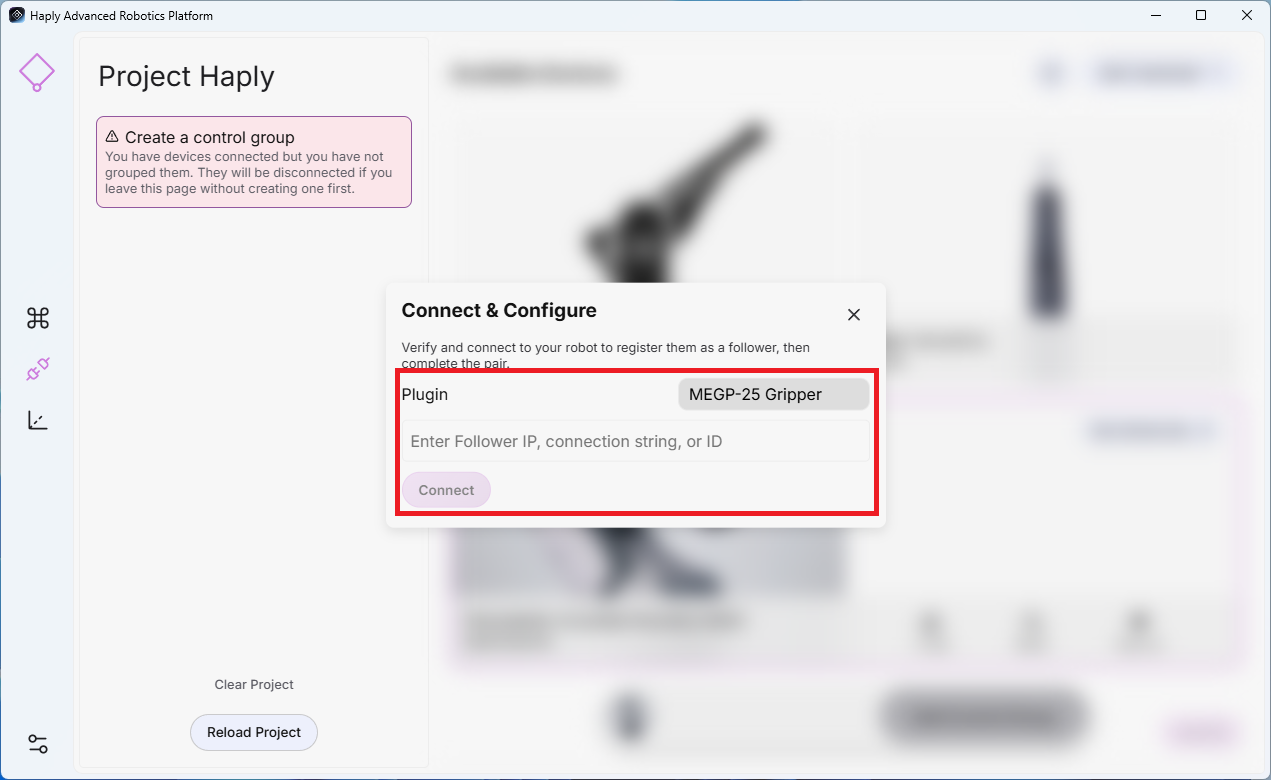
HARP 目前支持适用于Universal Robots的Mecademic末端执行器、Robotiq夹爪以及Bota F/T传感器。
- 对于Mecademic 末端执行器,请使用与所连接的 Mecademic 机器人相同的 IP 地址。
- 对于外部Robotiq 夹爪或Bota F/T 传感器,请使用其唯一的 IP 地址对设备进行配置。
创建一个控制组
- 在“连接”屏幕上,选择您希望添加到控制组中的每个设备。
- 点击页面底部的“添加控制组”。
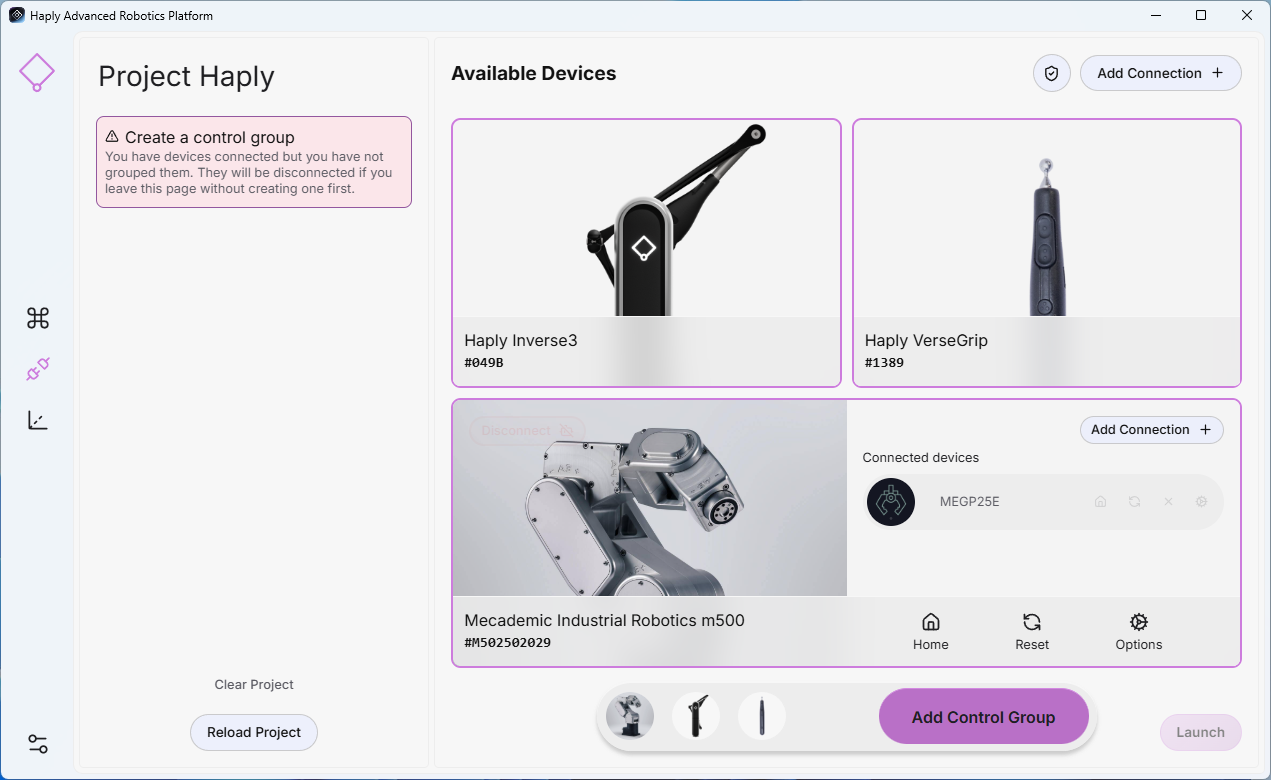
- 新的控件组将显示在左侧面板中,并作为当前项目的一部分保存下来。
警告
连接新设备后,请在工作区域内无人员和设备的情况下,以低速运行,确认运动方向和速度是否正确。
启动遥控操作
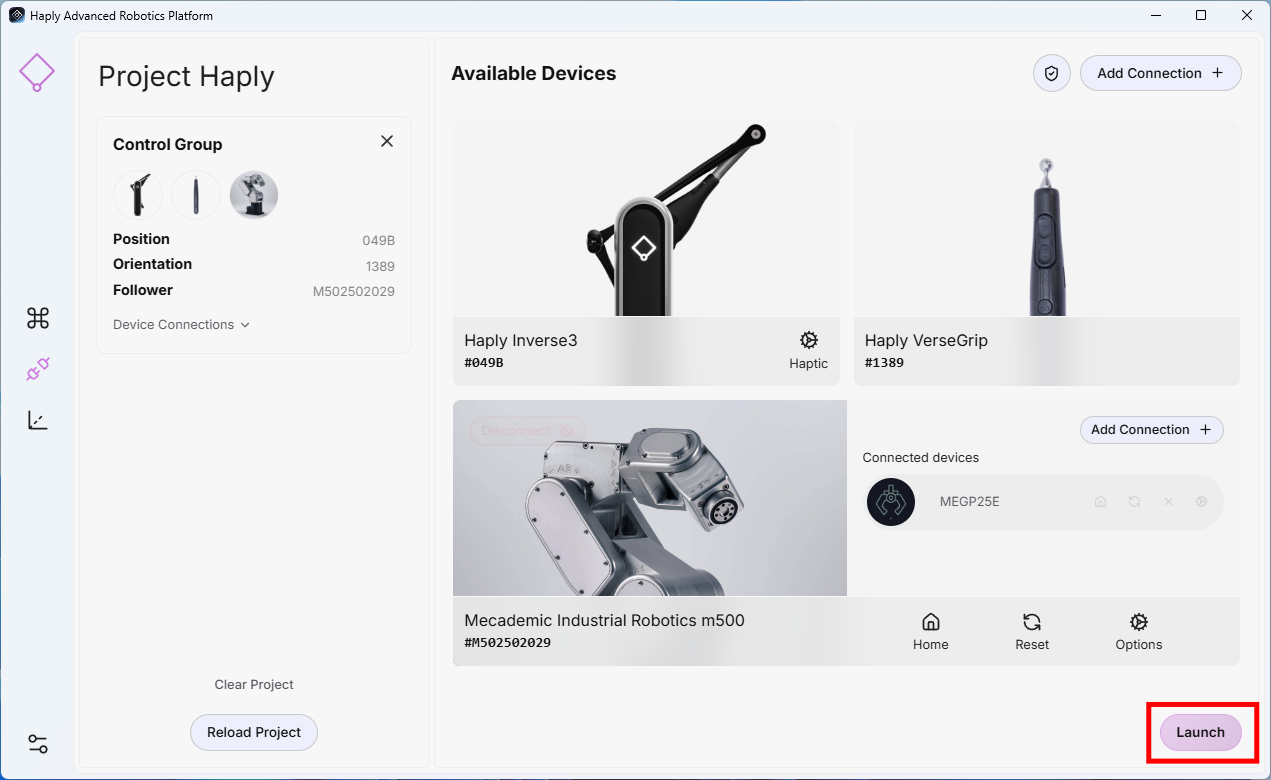
配置好控制组并连接所有所需设备后,点击右下角的“启动”按钮,即可开始遥控操作。