Inverse3 参数
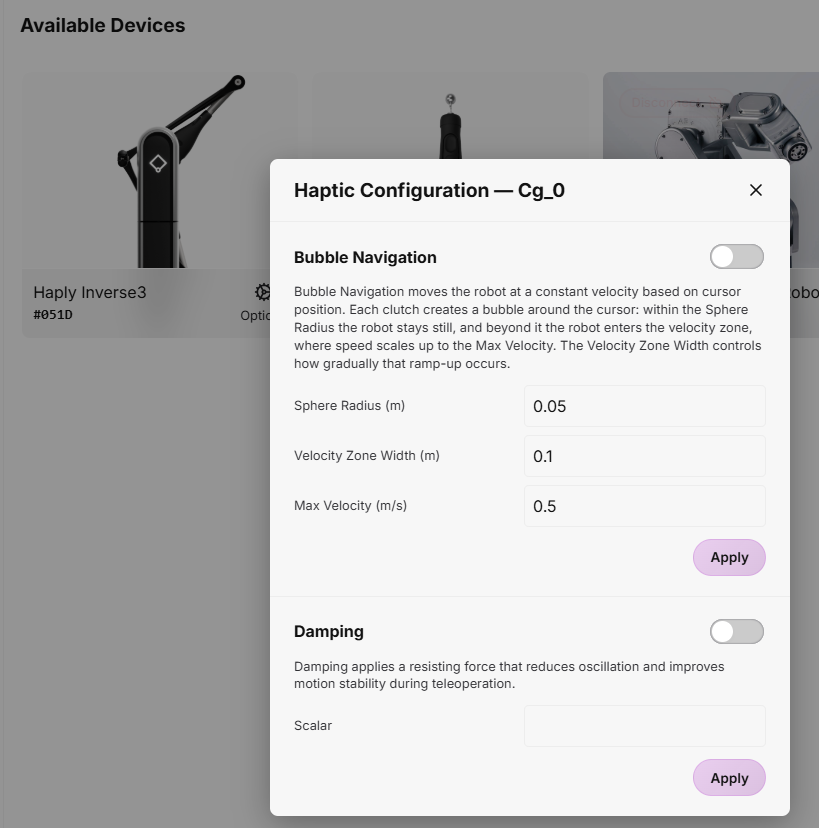
当您单击Haply Inverse3时,将显示两项与已连接的从属设备无关的、特定于该设备的设置。
这些设置通过Haply 服务提供,可根据需要进行启用、禁用或调整。
气泡导航
“气泡导航”功能可让您在不需反复踩离合器的情况下,将从属机器人在比其物理工作范围更大的工作空间内移动 Inverse3 ,而无需反复使用离合器。
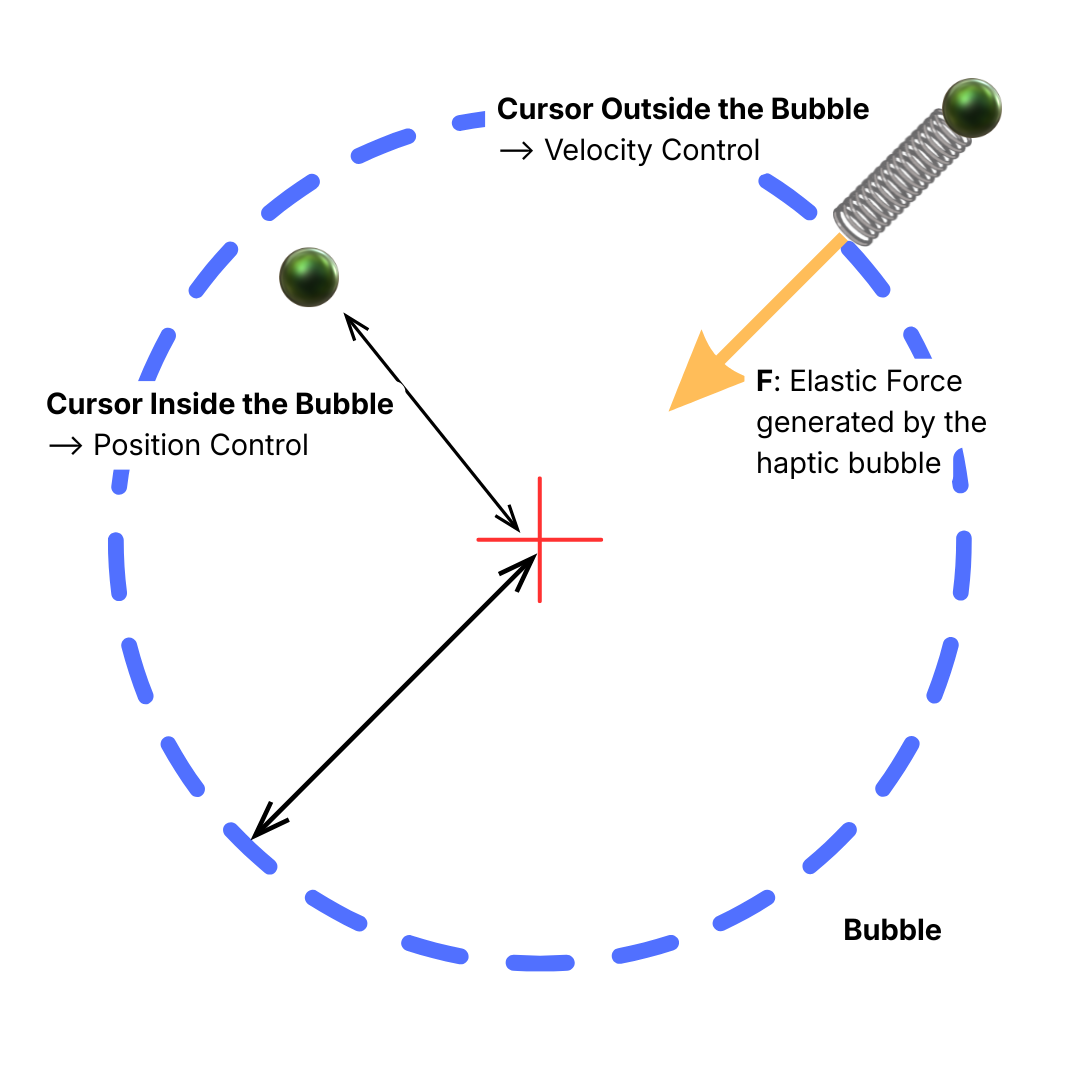
该功能围绕一个以光标静止位置为中心的虚拟球体(或气泡)结合了两种控制模式:
- 气泡内部: HARP 采用位置控制。跟随机器人根据配置的运动比例跟踪领航机器人的动作,为精细操作任务提供精准控制。
- 气泡之外: HARP 切换至速度控制模式。跟随机器人会沿着引导机器人施加的运动方向持续移动。光标越过气泡边界越远,指令速度就越高。
气泡的边界通过 Inverse3 以弹性触觉阻力的形式呈现,这种阻力会随着光标向外移动而逐渐增大。在导航区域的外缘,更强硬的触觉边界会阻止光标继续移动。
要停止基于速度的导航,请将光标移回气泡内。跟随机器人将停止持续运动,HARP 将恢复到位置控制模式。
在HARP 中,您可以配置以下Bubble Navigation参数:
- 球体(气泡)半径(m):定义了以光标静止位置为中心的位置控制区域的半径。
- 速度控制区宽度(米):定义气泡外部速度控制区的宽度。
- 气泡外最大速度(m/s):设置光标在速度控制区域内运行时,跟随器的最大速度。
阻尼
“阻尼”功能会施加一种与运动方向相反的阻尼力,有助于减少振荡并提高遥操作过程中的稳定性。
阻尼级别可通过一个标量值进行调节,范围从1到最大25。增加该值会增强阻尼效果,并通过Inverse3 产生更强的阻力反馈。