工作区限制
在HARP 中,工作空间限制定义了一个虚拟的3D边界,机器人的TCP必须始终位于该边界内。这些限制可在“工作空间”页面上通过为X、Y和Z轴设置最小值和最大值(单位为米)来配置。
在遥控操作过程中,当机器人接近箱子边缘时,HARP 会减慢机器人的速度,然后让它沿着该边缘滑行,而不是越过边缘。与此同时,它会向后推Inverse3 ,从而让操作员感觉到有墙。
工作空间限制可用于阻止机器人进入那些虽然在物理上可以到达、但不属于预期作业范围的区域,例如:
- 工作台下方
- 机器人单元边界之外
- 靠近设备或其他障碍物
- 前往操作员区域或限制区域
所配置的工作空间限制仅适用于机器人的TCP,并不代表对整个机械臂的碰撞检测。
警告
工作空间限制是HARP 中由软件定义的约束条件。其目的是对机器人的内置安全功能、安全控制器、紧急停止装置或其他必需的安全系统进行补充,而非取代这些系统。
要配置机器人的工作空间边界:
- 在HARP 上打开“工作区”页面。
- 找到“工作区配置”面板。
- 从左侧的对象列表中选择已连接的机器人。
- 在“工作区配置”页面的右侧,以米为单位设置X、Y 和Z轴的最小值和最大值。
- 保存项目以保留更新后的工作区配置。
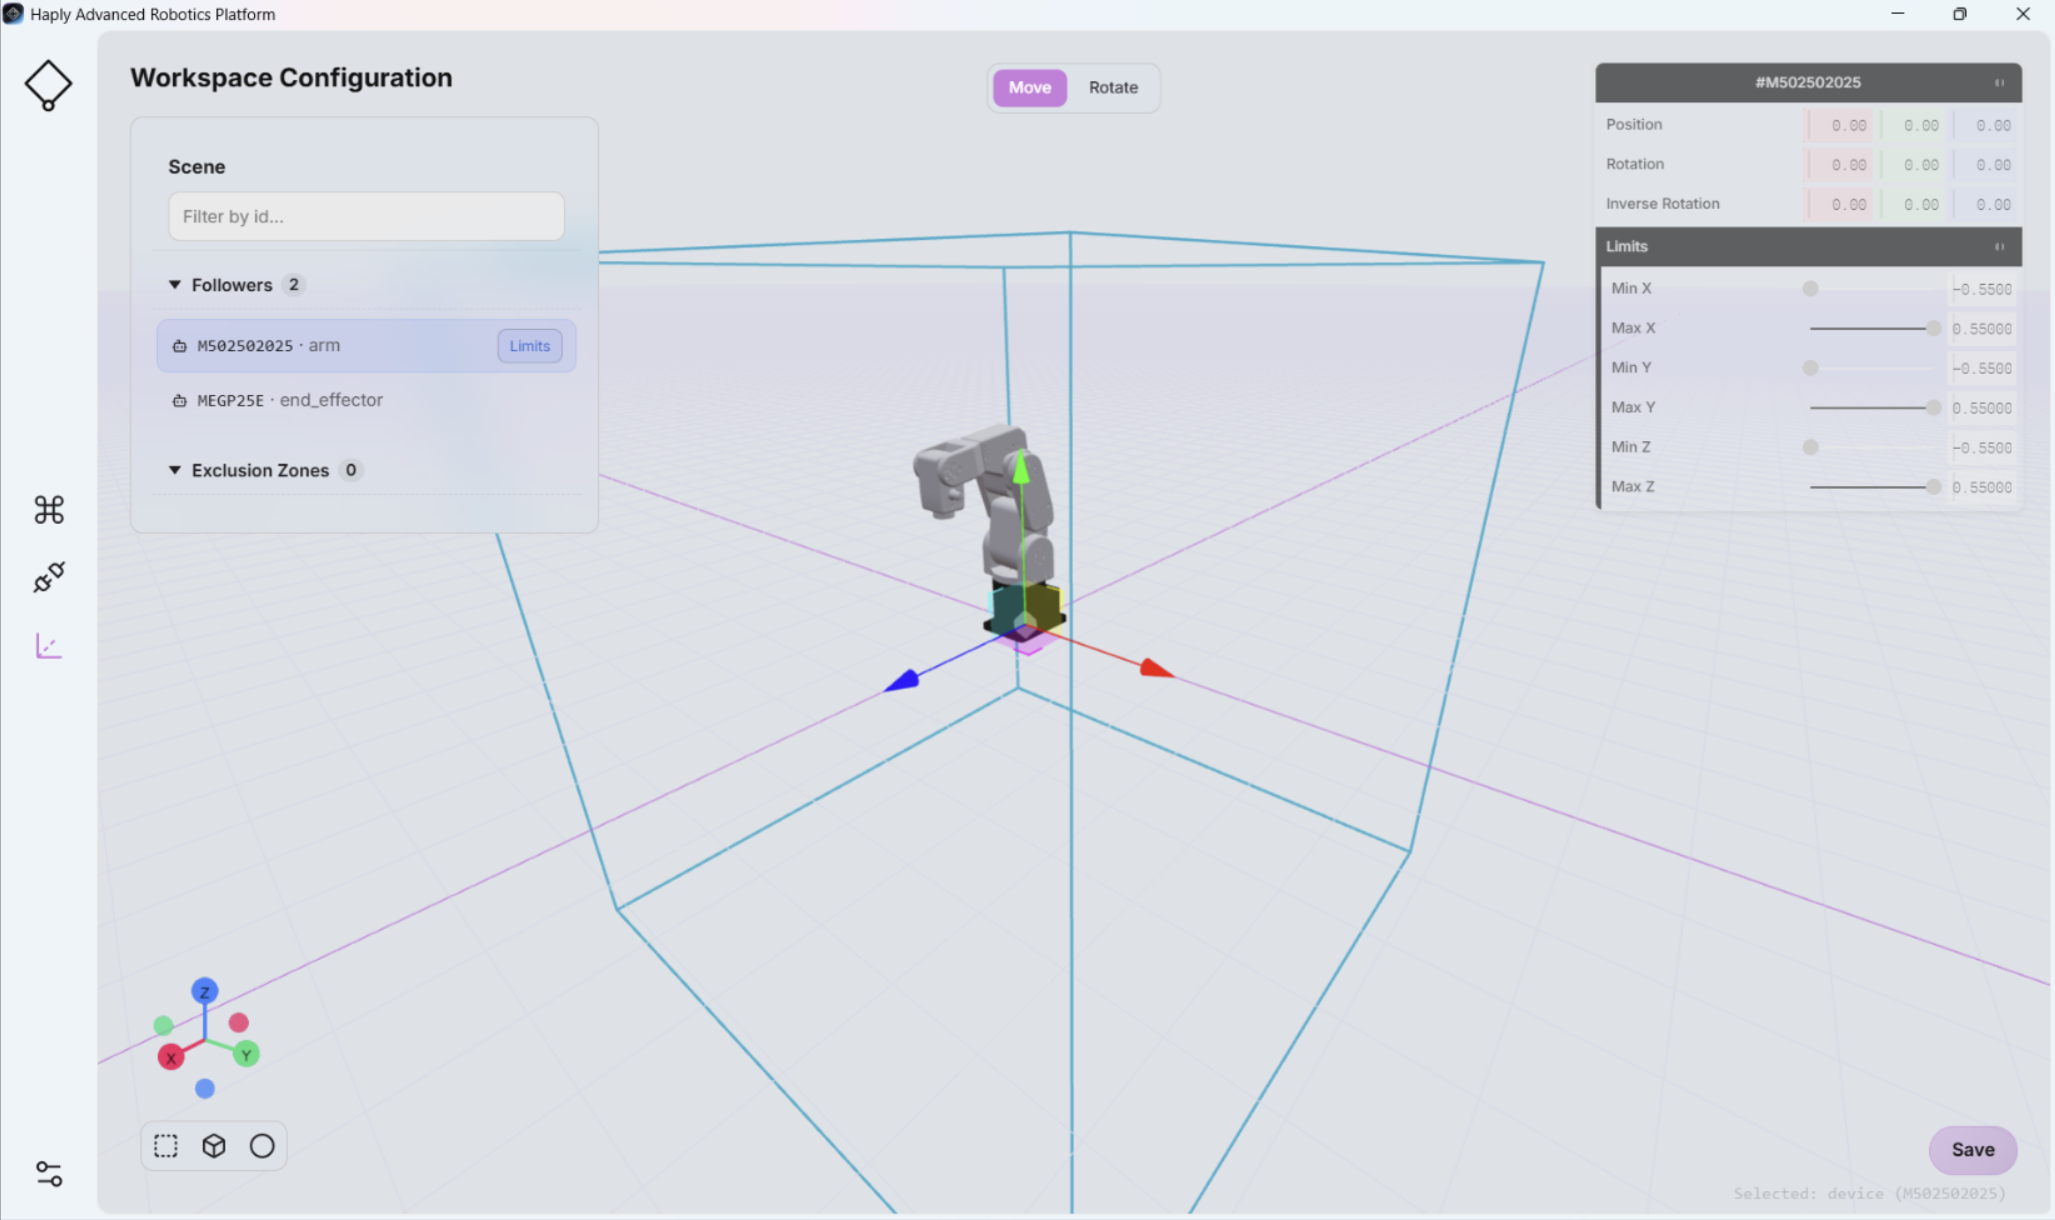
工作区配置与“命令中心”屏幕中的“场景视图”直接关联(参见“场景视图”)。对工作区配置所做的任何更改都会在“场景视图”中体现出来。
警告
如果工作区边界或禁入区域配置不正确,可能会导致机器人进入非预期区域或危险区域。
在投入正常运行之前,请以较低速度对所有工作空间边界和禁入区域进行物理验证,并确认机器人在人员、设备及其他障碍物周围的行为符合预期。
笔记
对于 Mecademic 机器人,HARP 插件会在HARP 中配置的工作空间边界外额外增加1 厘米的裕量,并将生成的边界发送至 Mecademic 控制器。这在HARP 的虚拟工作空间边界系统不可用时,可提供额外的控制器级工作空间约束。