机器人设置
HARP 该平台设计为一个模块化控制平台,可通过针对特定机器人的插件支持与多款机器人手臂的集成。
每种机器人型号都有其独特的运动学参数、运动范围、工具定义和安全配置。针对特定机器人的调试和校准参数仍由机器人制造商定义,不能直接通过HARP 进行配置。
不过,HARP 提供了对部分机器人参数的访问权限,用户可直接通过该界面进行修改。支持的更改会直接发送至机器人,用户无需打开机器人的原生配置门户或示教器。
Mecademic Meca500
连接Meca500机器人后,单击“选项”按钮,即可访问HARP 插件支持的可配置参数。
Meca500 插件是基于制造商公开的规格参数开发的,旨在为 Meca500 用户提供开箱即用的集成体验。
机器人设置
以下参数均摘自 Mecademic 官方文档。更多详细信息,请查看 Mecademic 官方资源。
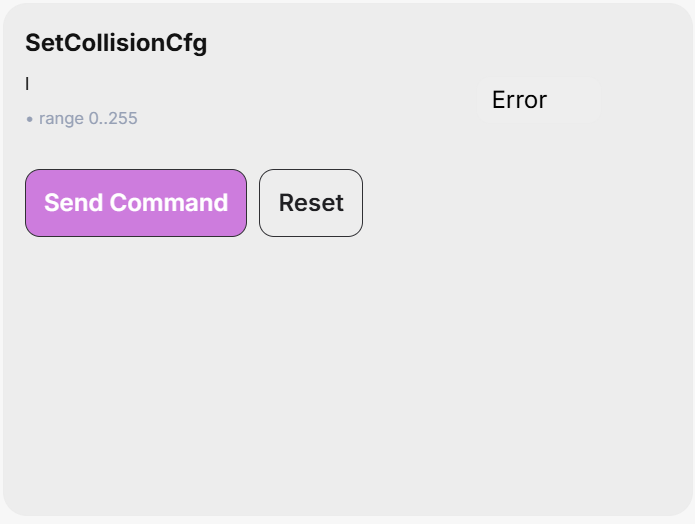
SetCollisionCfg
该命令用于指定碰撞监控(机器人连杆、工具球体和 MPM500 模块)的事件严重程度。
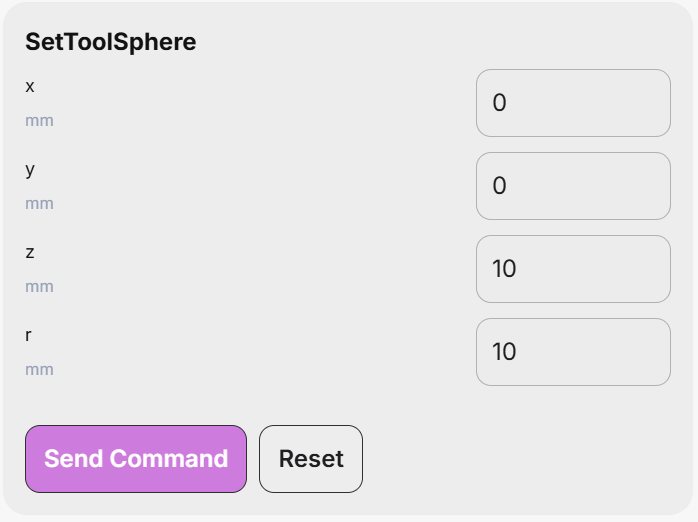
SetToolSphere
此命令定义了一个固定在法兰参考系 (FRF) 中的球体。然后,可以监控该球体与机器人连杆之间的干涉,以及使用SetWorkZoneLimits命令设置的边界框外部的干涉,这些干涉由SetWorkZoneCfg和SetCollisionCfg命令定义。
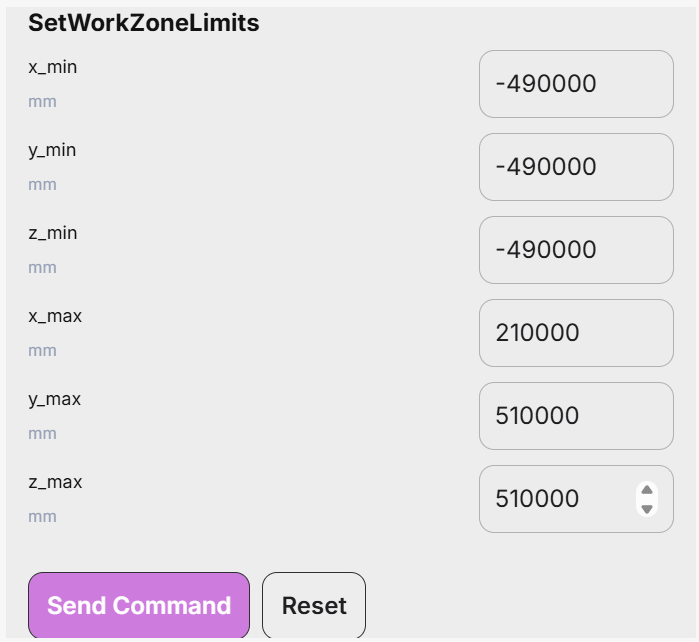
设置工作区限制
此命令定义了一个边界框(长方体),其边与基准参考系 (BRF) 的轴线平行。该命令的参数是两个对角顶点的坐标,分别称为“最小顶点”和“最大顶点”,其中最小顶点的每个坐标都小于最大顶点的对应坐标。
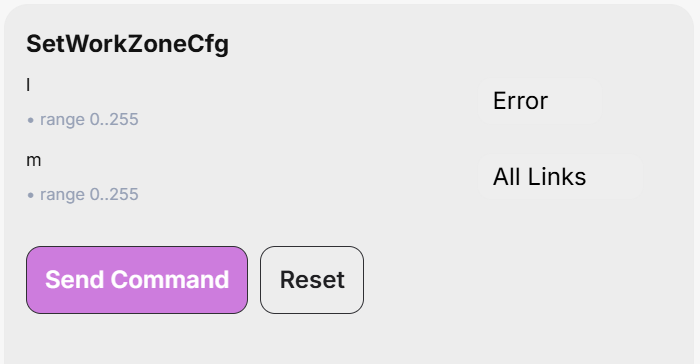
设置工作区配置
该命令指定工作区域限制监督的“事件严重性”以及需要验证的机器人部件。
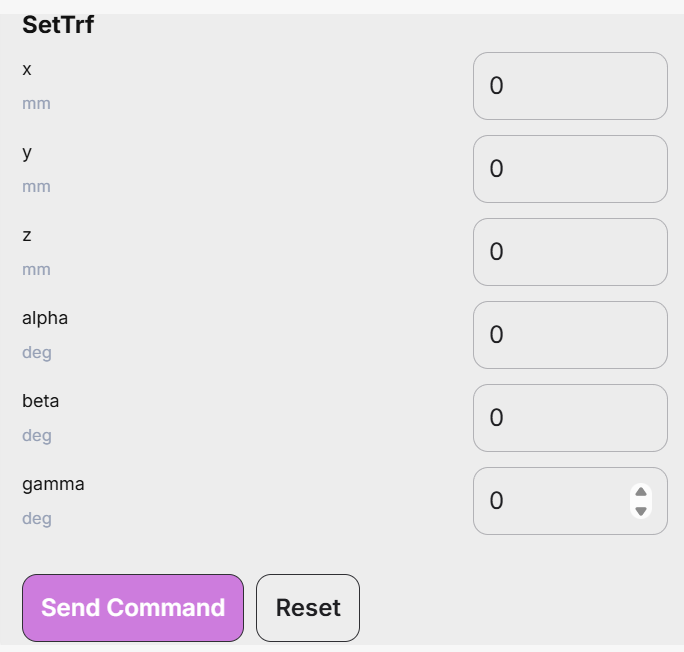
设置传输
此命令定义了TRF相对于FRF的位姿。请注意,即使启用了融合功能,此命令也会使机器人完全停止。
设置自动配置
此命令启用或禁用自动姿态配置选择,该功能将在MovePose和 MoveLin* 命令中生效。此自动选择功能与转向配置选择功能结合使用,使控制器能够选择与目标姿态最接近的关节集。
对于 MoveLin* 命令,启用自动姿势配置选择可以更改配置,但前提是路径恰好穿过手腕或肩膀的奇点。
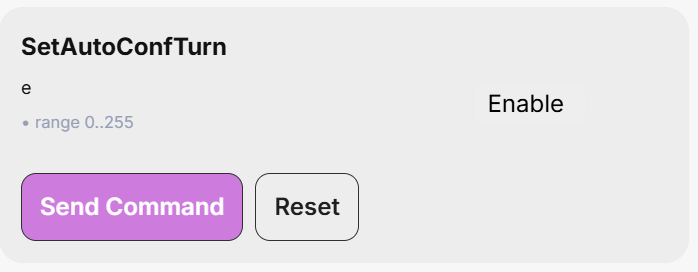
设置自动配置
此命令启用/禁用机器人最后一个关节的自动转向选择。它会影响MovePose命令和所有 MoveLin* 命令。启用自动转向选择后,执行MovePose命令时,最后一个关节将始终选择最短路径,且旋转角度不超过 180°。但是,对于 MoveLin* 命令,启用自动转向选择仅允许在直线运动过程中改变转向配置。