禁区
HARP 中的“禁入区”是在机器人的 3D 工作空间内定义的一个虚拟禁入区域。在遥控操作期间,机器人工具中心点(TCP)将被阻止进入这些已配置的区域。
禁入区可用于表示机器人工作单元内的物理对象或限制区域,例如:
- 赛程
- 显示器
- 附近的机器
- 工作台面
- 操作员或人员区域
排除区的创建和配置均在“工作区”页面进行,您可以在该页面上定位每个区域并调整其大小,使其与目标物理区域相匹配。
与将机器人TCP限制在定义的工作空间内的“工作空间限制”不同,“禁入区”可防止TCP进入该工作空间内的特定区域。
在遥控操作过程中,当机器人接近禁入区时,HARP 会限制其运动,以防止其进入该区域。如果操作员继续向边界移动,机器人可以在禁入区的边界表面上移动,同时通过 Inverse3,使操作员能够感知到虚拟障碍物。
禁区检测基于机器人的TCP,而非整个机械臂。因此,在定义禁区时,请考虑在物理物体周围留出适当的余量。
禁入区必须准确反映物理工作空间。由于其位置是相对于机器人和工作空间参考系定义的,因此如果机器人的姿态、禁入区的布置或尺寸不正确,可能会导致虚拟场景与物理环境不符。
在正常运行前,务必以较低速度对禁入区域进行确认。
设置禁入区
禁入区是一种虚拟对象,可添加到工作空间中,以帮助防止机器人的TCP进入被物理对象占据的区域。
HARP 目前支持两种禁入区形状:
- 立方体
- 球体
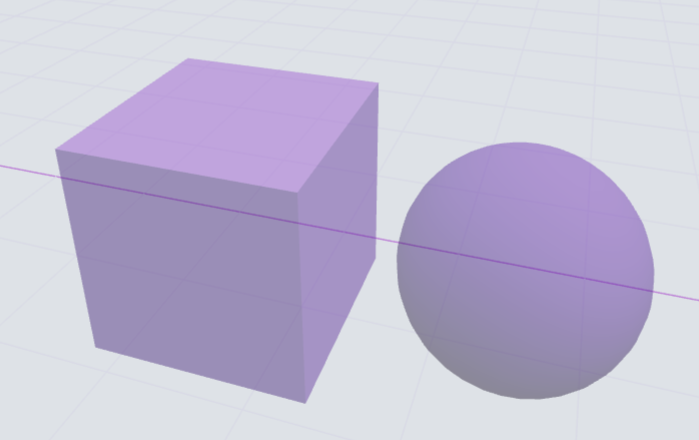
要添加一个排除区域:
- 在的左下角 工作区 页面上,点击 立方体 或 球体 图标。
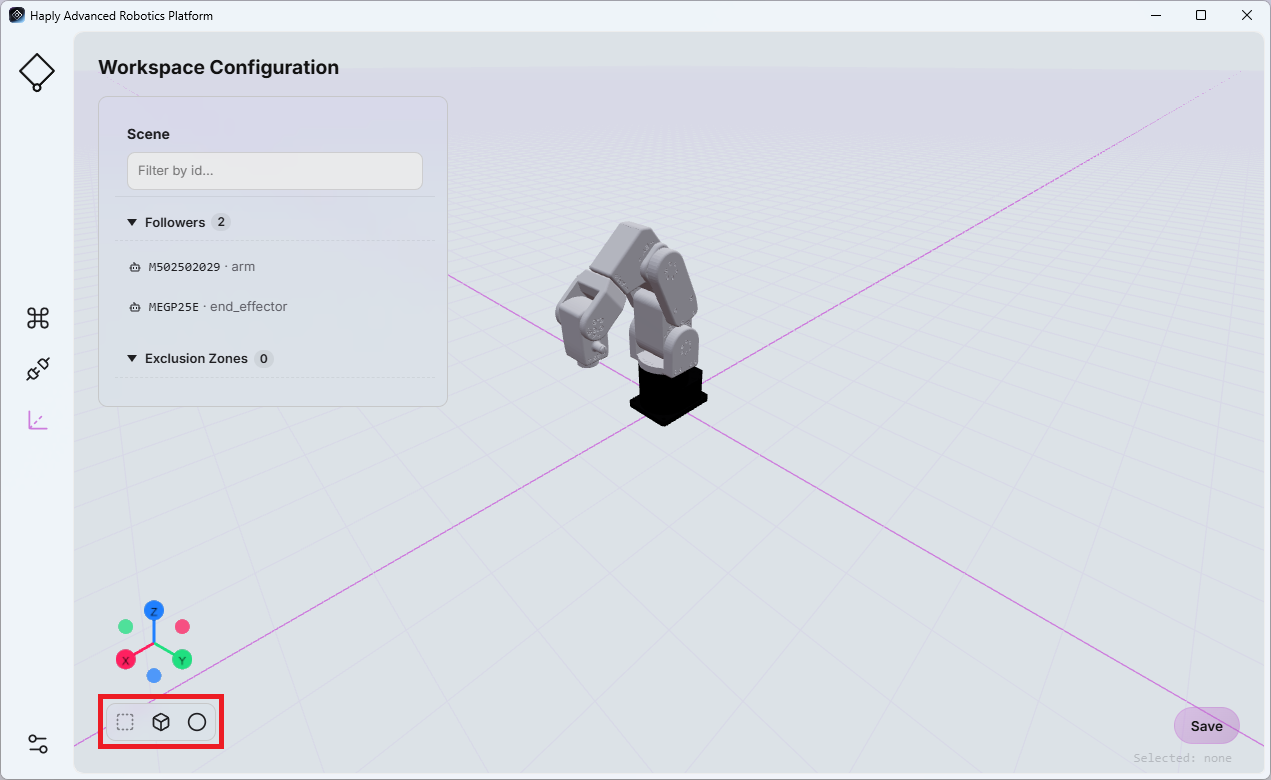
- 新创建的排除区将显示在对象列表中。
- 选择排除区,即可在页面右侧显示其可配置属性。
可用参数取决于所选形状:
- 立方体:位置、宽度、深度和高度(单位:米)
- 球体:位置和半径(单位:米)
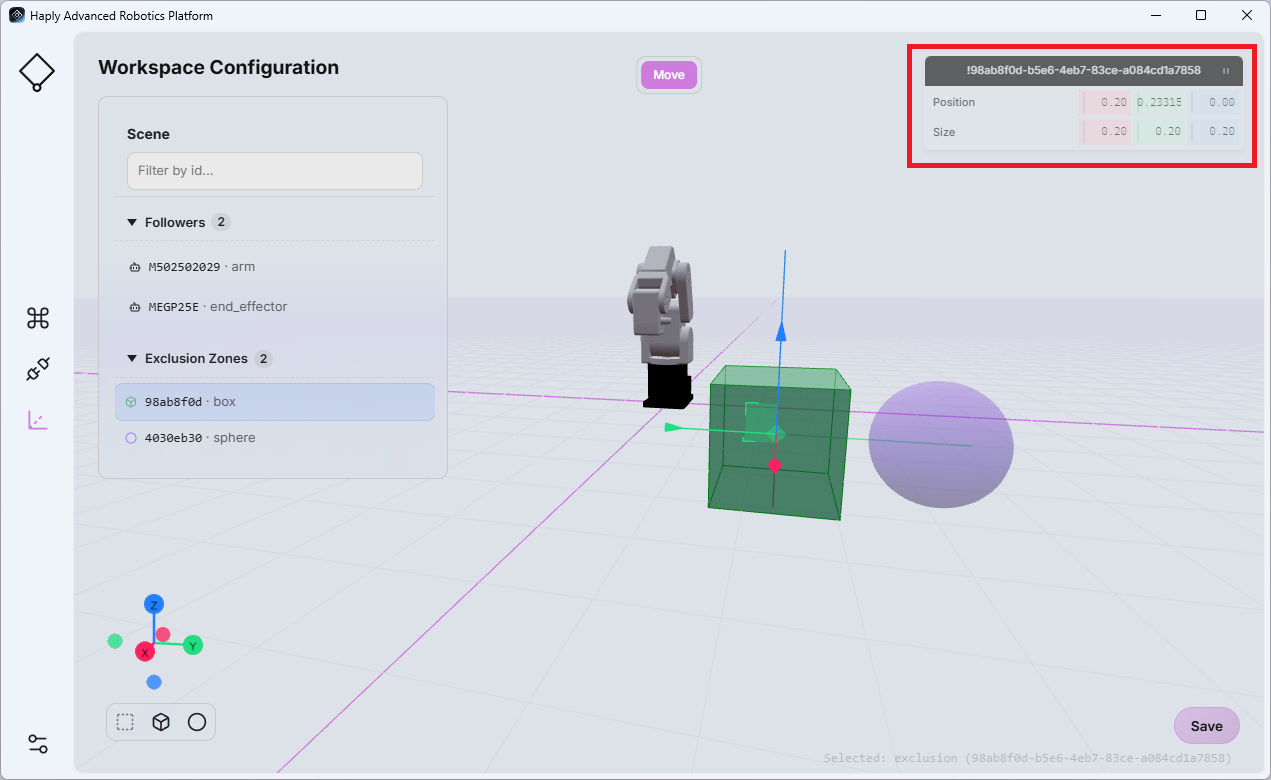
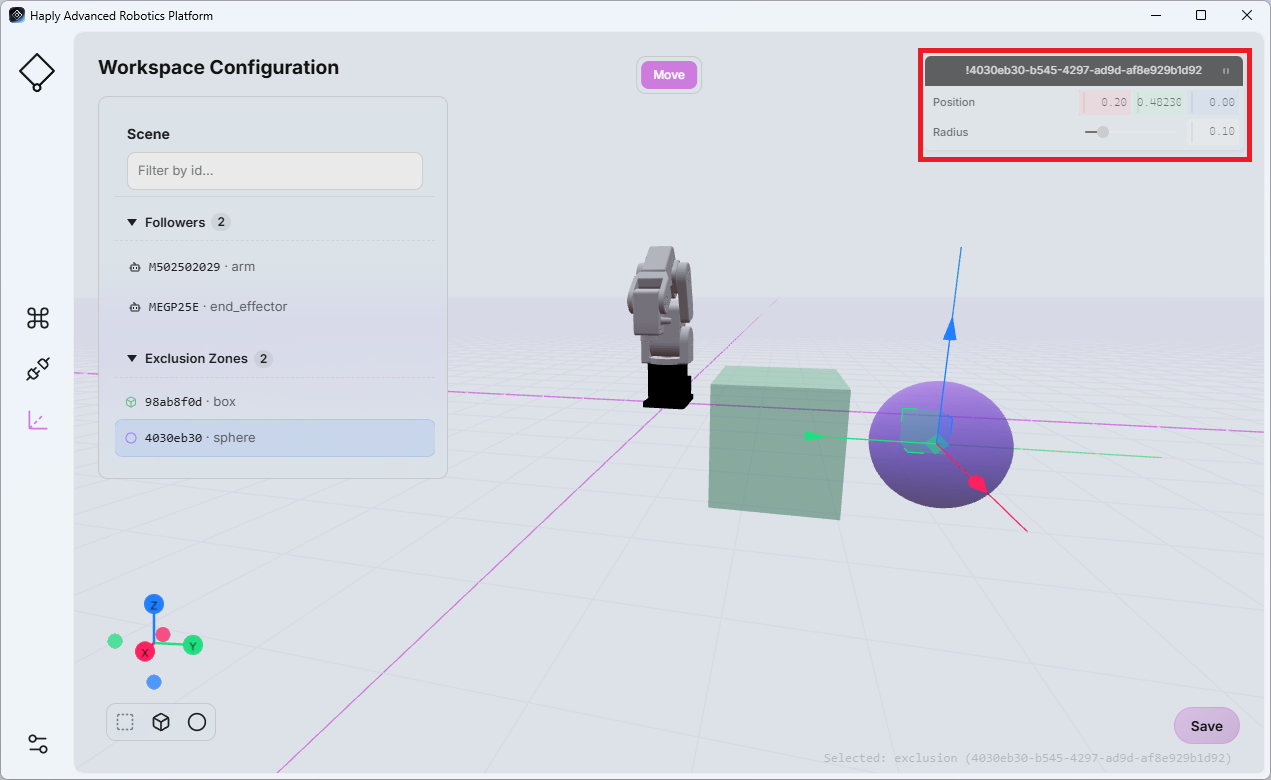
根据需要调整这些数值,以反映相应的物理对象或限制区域。
离开页面前,请点击“保存”以保留您的更改。
工作区配置与“命令中心”屏幕中的“场景视图”直接关联(参见“场景视图”)。对工作区配置所做的任何更改都会在“场景视图”中体现出来。
回放冲突
在回放已录制的机器人运动时,HARP 会将末端执行器的规划路径与当前工作空间中定义的禁入区域进行比对。
在录音时,这一点尤为重要 .hrpr 文件会在不同项目或用户之间共享,因为工作区配置可能与最初录制动作时的环境不同。
在播放开始前及播放过程中,HARP 会预读运动文件,以确定后续的末端执行器路径是否与任何已配置的排除区发生交割。
案例 1 – 回放开始前发生碰撞:
如果HARP 检测到机器人当前位置与录制动作起始位置之间的路径与禁入区相交,则不会开始回放。此时将显示一条错误消息,指出禁入区阻挡了所需路径。
案例 2 – 回放过程中发生碰撞:
如果在回放过程中,HARP 检测到录制的轨迹中即将经过的部分与排除区发生交割,回放将停止,并显示一条错误消息,提示排除区阻挡了录制的路径。
回放时的碰撞检测基于当前HARP 工作区中配置的排除区域。在执行录制的运动之前,请务必确认虚拟工作区能准确反映物理环境。