机器人姿势
默认情况下,机器人位于工作空间原点(0, 0, 0)。在开始遥操作之前,请配置机器人的姿态,使虚拟工作空间与物理设置相匹配。
目标是确保领导者的动作能直观地映射到跟随者的动作上。例如,当用户将输入设备向左移动时,机器人也应向左移动。同样,输入设备向上移动时,机器人也应向上移动。
要配置机器人的姿态:
- 在HARP 上打开“Worlspace”页面。
- 在左侧找到“工作区配置”框。
- 从左侧的对象列表中选择已连接的机器人。
- 使用右侧的机器人配置字段进行调整:
- 位置 (X, Y, Z):以米为单位设置机器人基座在工作空间中的位置。
- 旋转:设置机器人底座的朝向,单位为度。
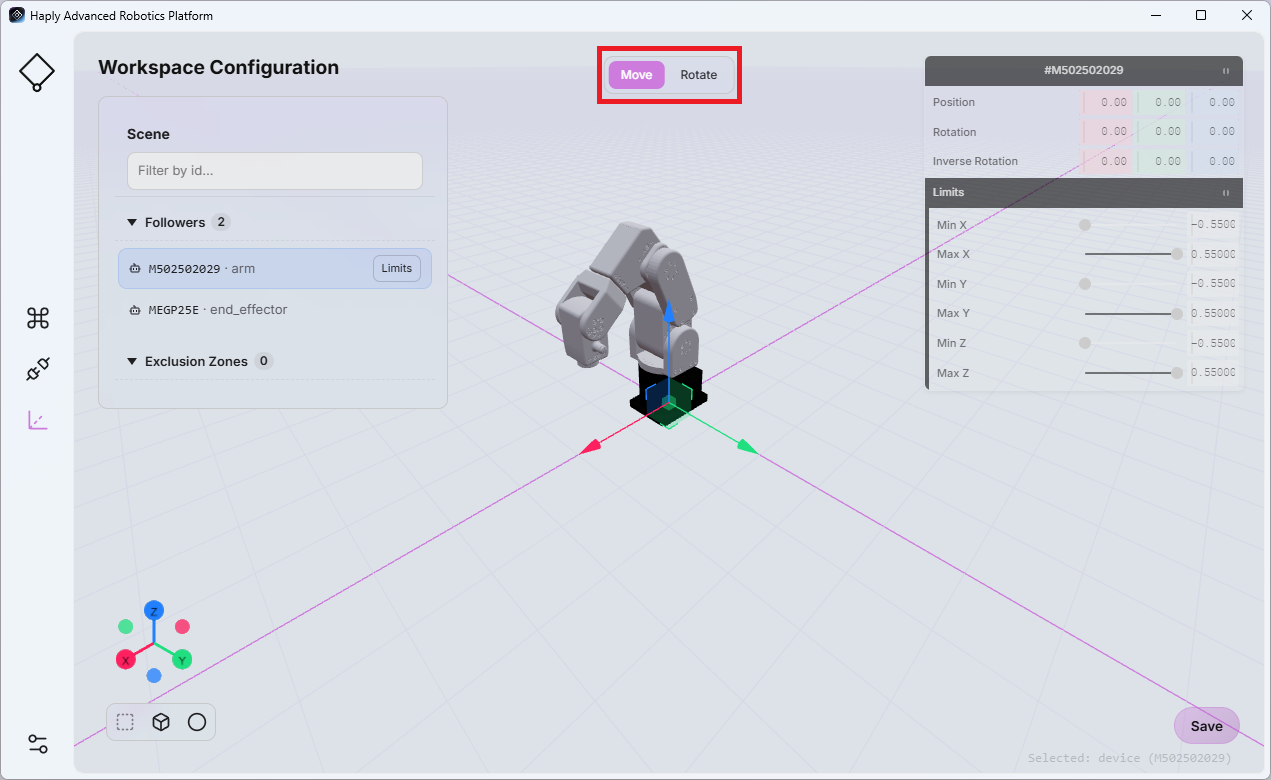
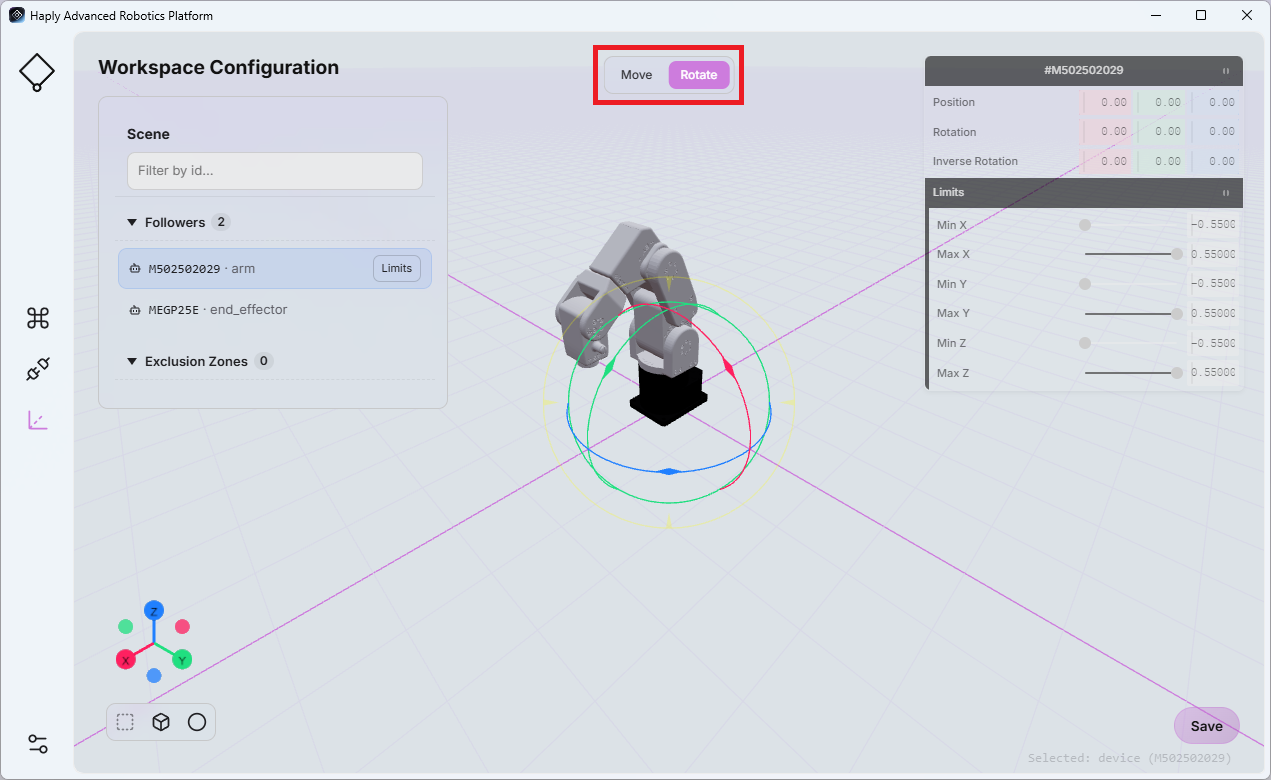
这些设置可用于表示机器人物理工作空间内不同的安装位置和朝向。
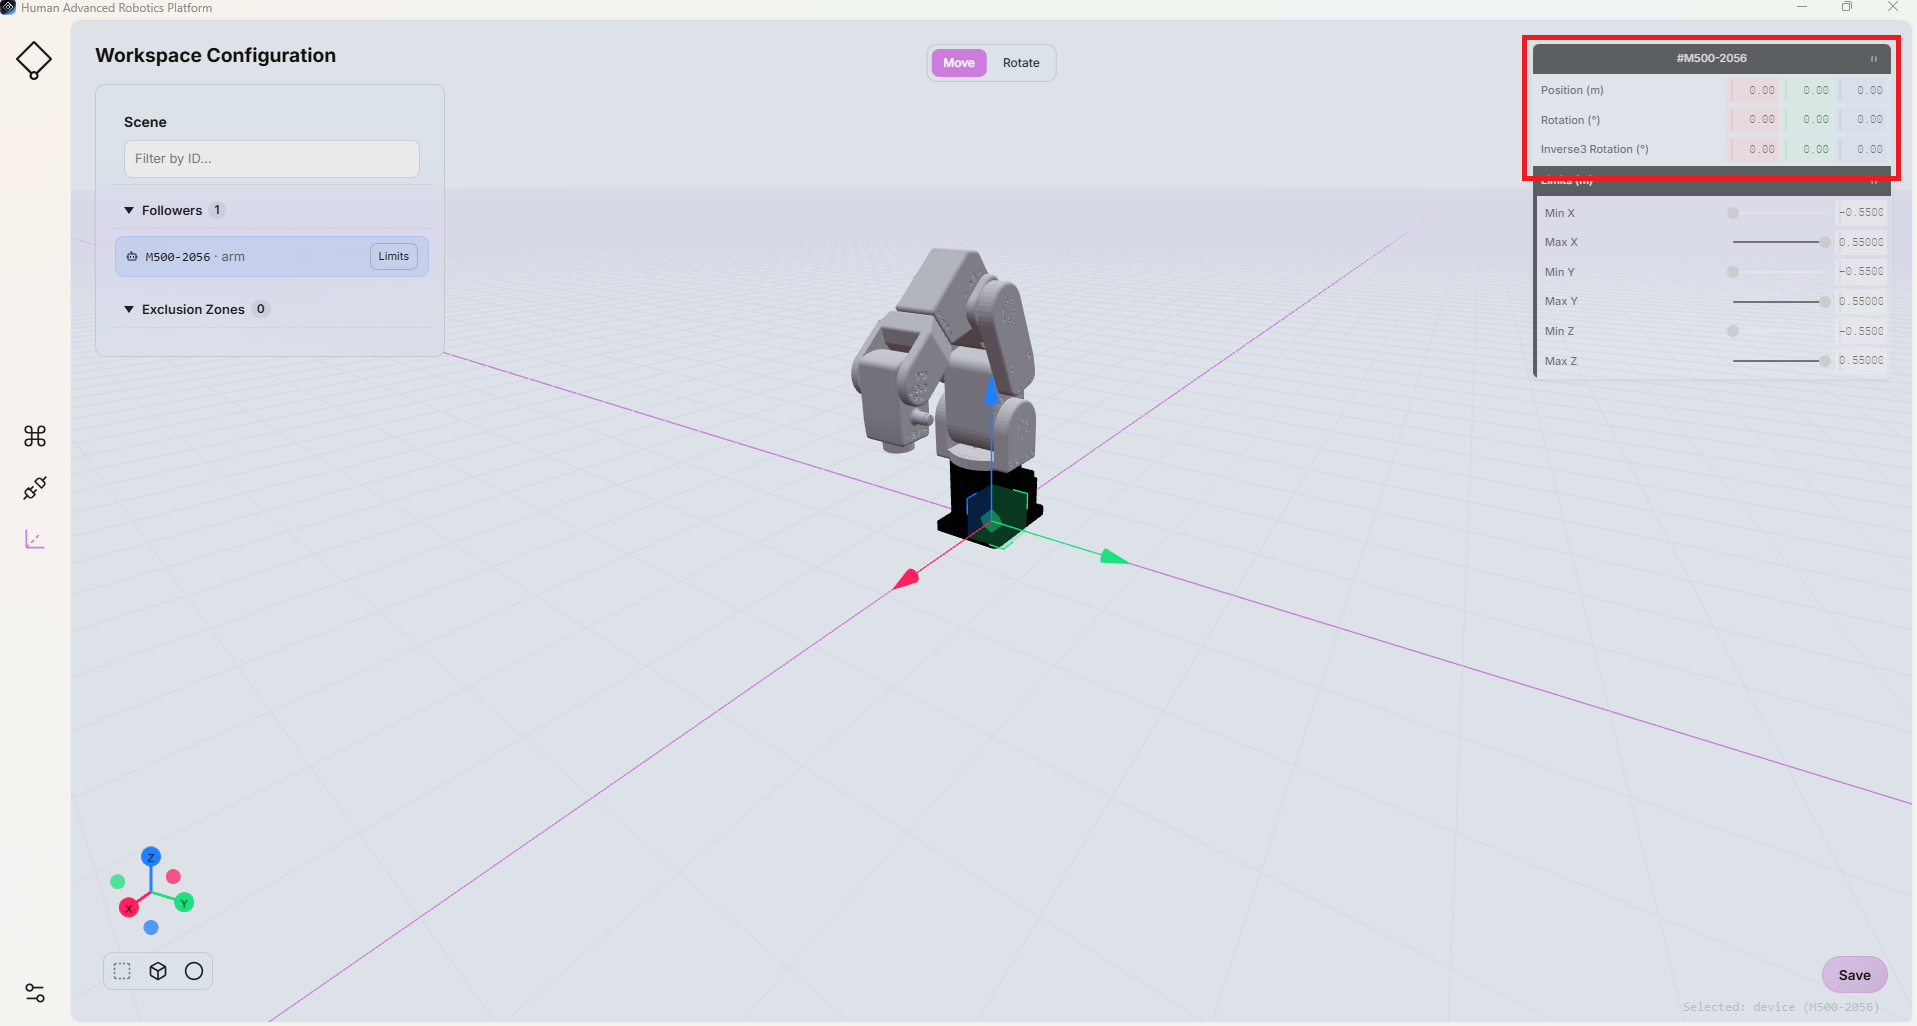
您还可以通过调整 Inverse3 ,方法是调整“Inverse3 ”中的“Rotation”字段的数值。这些数值以度为单位。
笔记
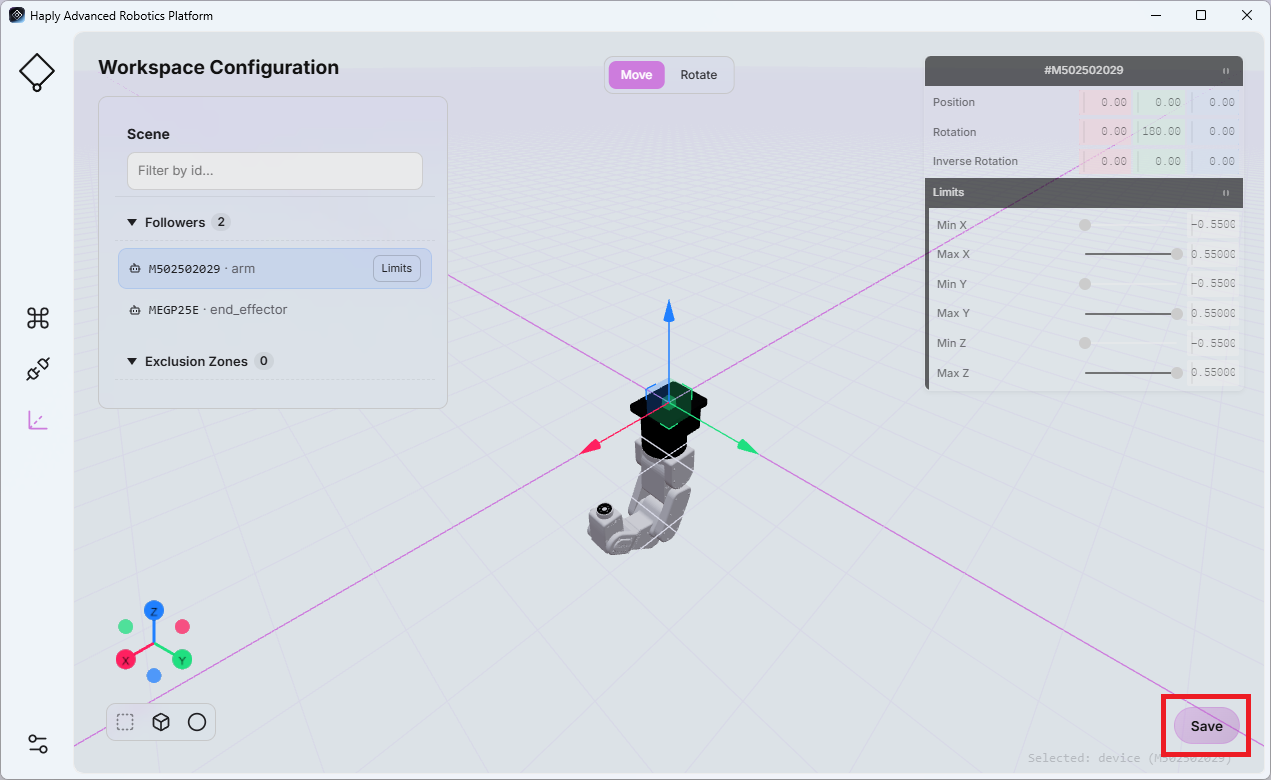
离开该页面前,请点击“保存”以保存更新的配置。