硬件配置
本节提供了硬件布局示例,有助于说明常见的HARP 系统配置。
这些示例展示了由主控设备、从属机器人、末端执行器和辅助硬件组成的各种实际组合。在搭建您自己的系统时,可将其作为参考,但请注意,具体配置可能会因应用场景和所连接的硬件而有所不同。
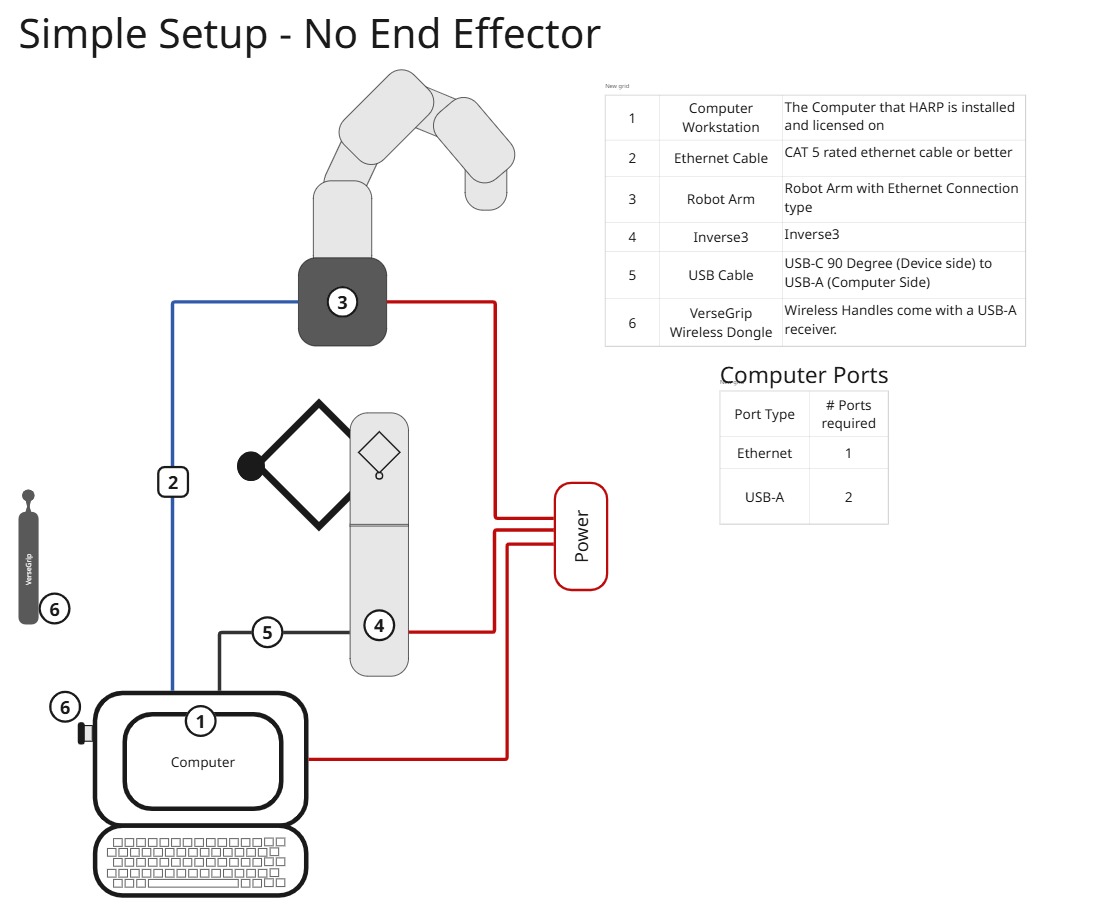
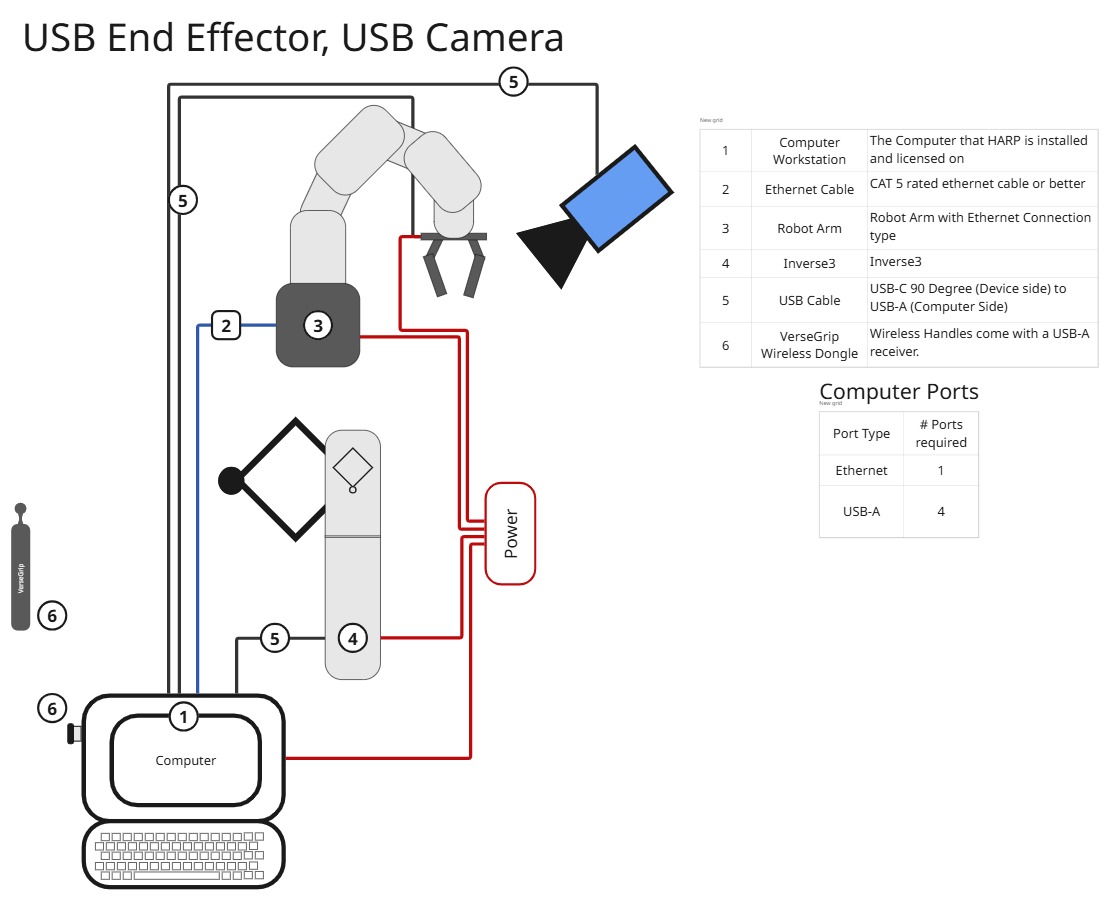
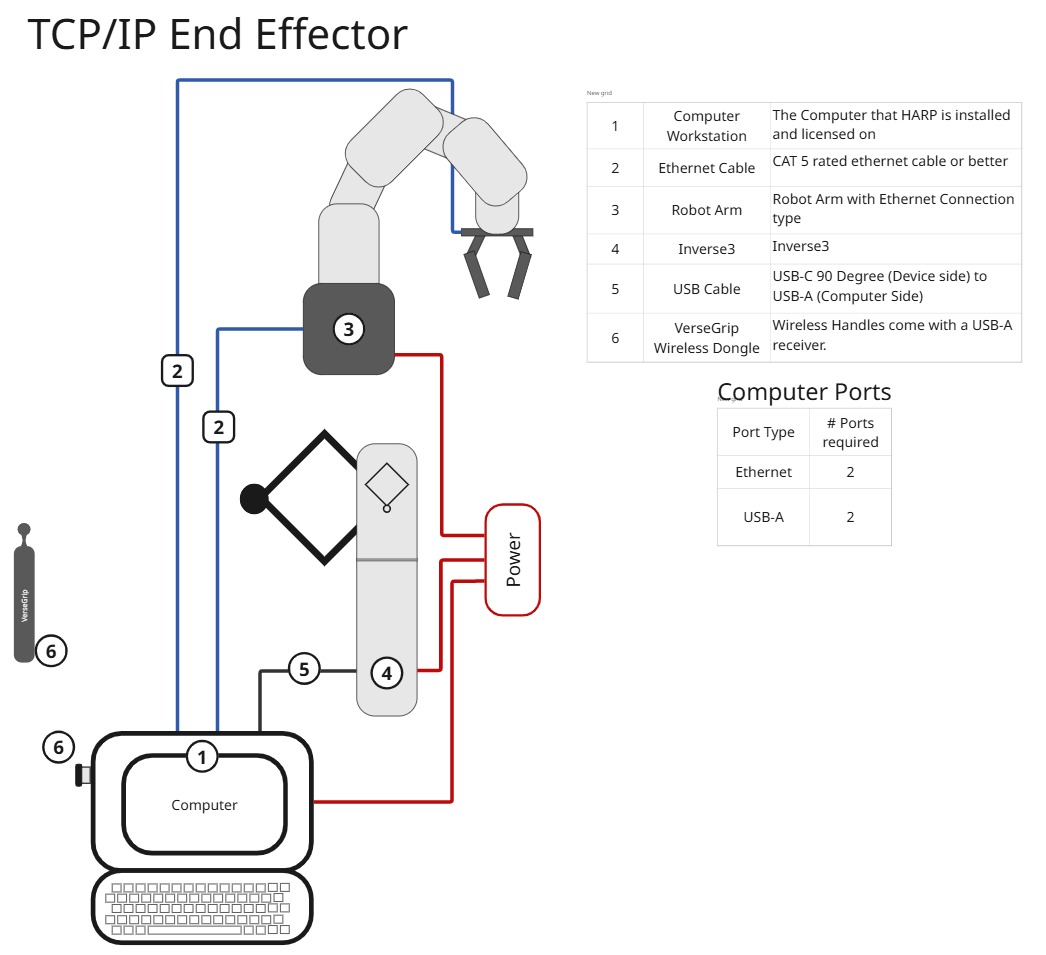
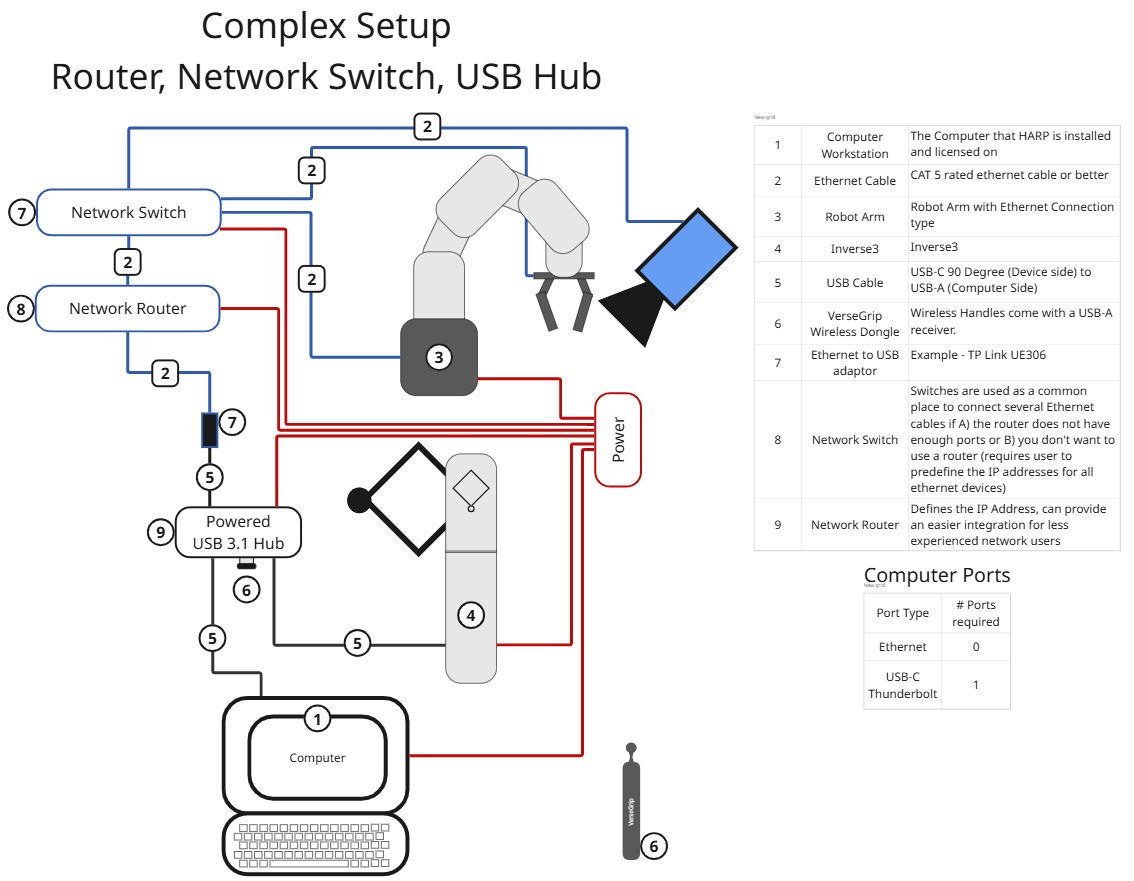
笔记
如果您的计算机没有足够的空闲 USB 接口,可以通过兼容的 USB 集线器连接 Haptic-Leader 设备。
为了确保通信和力反馈性能的可靠性,请使用专为 USB 3.1或Thunderbolt 设计且具备足够数据带宽的集线器。
并非所有 USB 集线器都适用于触觉反馈的实时通信。当连接多台设备时,某些集线器可能会限制数据吞吐量、引发通信问题或降低性能。
为获得最佳效果:
- 请使用一款信誉良好且规格合适的 USB 3.1 或 Thunderbolt 集线器。
- 请避免使用那些可能仅提供有限带宽或供电能力的廉价集线器。
- 如果出现通信或力反馈问题,请尝试通过直接连接计算机或使用其他集线器来测试设备。
Haply Robotics 发现,该产品通常与联想、安克、ORICO 和 Cable Matters等知名厂商的设备兼容性更好,但不同集线器型号之间的兼容性可能有所差异。