工作区边界
在HARP 中,工作空间边界定义了一个虚拟的3D边界,机器人的TCP必须始终位于该边界内。这些边界可在“工作空间”页面中进行配置,具体方法是设定X、Y和Z轴的最小值和最大值(单位为米)。
在远程操作过程中,当机器人接近长方体的边缘时,HARP 会减慢其速度,随后让机器人沿着该边缘滑行,而不是越过边缘。与此同时,通过Inverse3 施加反作用力,使操作员能够感觉到墙壁的存在。
工作空间边界可用于防止机器人进入那些虽然物理上可以到达、但未被指定用于操作的区域,例如:
- 台面下方
- 在机器人工作站边界之外
- 在设备或其他障碍物附近
- 朝操作员或禁入区域方向
已配置的工作空间边界仅适用于机器人的TCP,并不代表对整个机械臂的碰撞检测。
警告
工作空间边界是HARP 中的软件定义限制。其目的是补充机器人的内置安全功能、安全控制系统、紧急停止功能或其他必要的安全系统,而非取代这些系统。
请按以下步骤配置机器人的工作空间边界:
- 在HARP 中打开“工作区”页面。
- 请查找“工作区配置”面板。
- 请在左侧的对象列表中选择已连接的机器人。
- 在“工作区配置”页面右侧,请以米为单位设置X、Y和Z轴的最小值和最大值。
- 请保存该项目,以保留更新后的工作区配置。
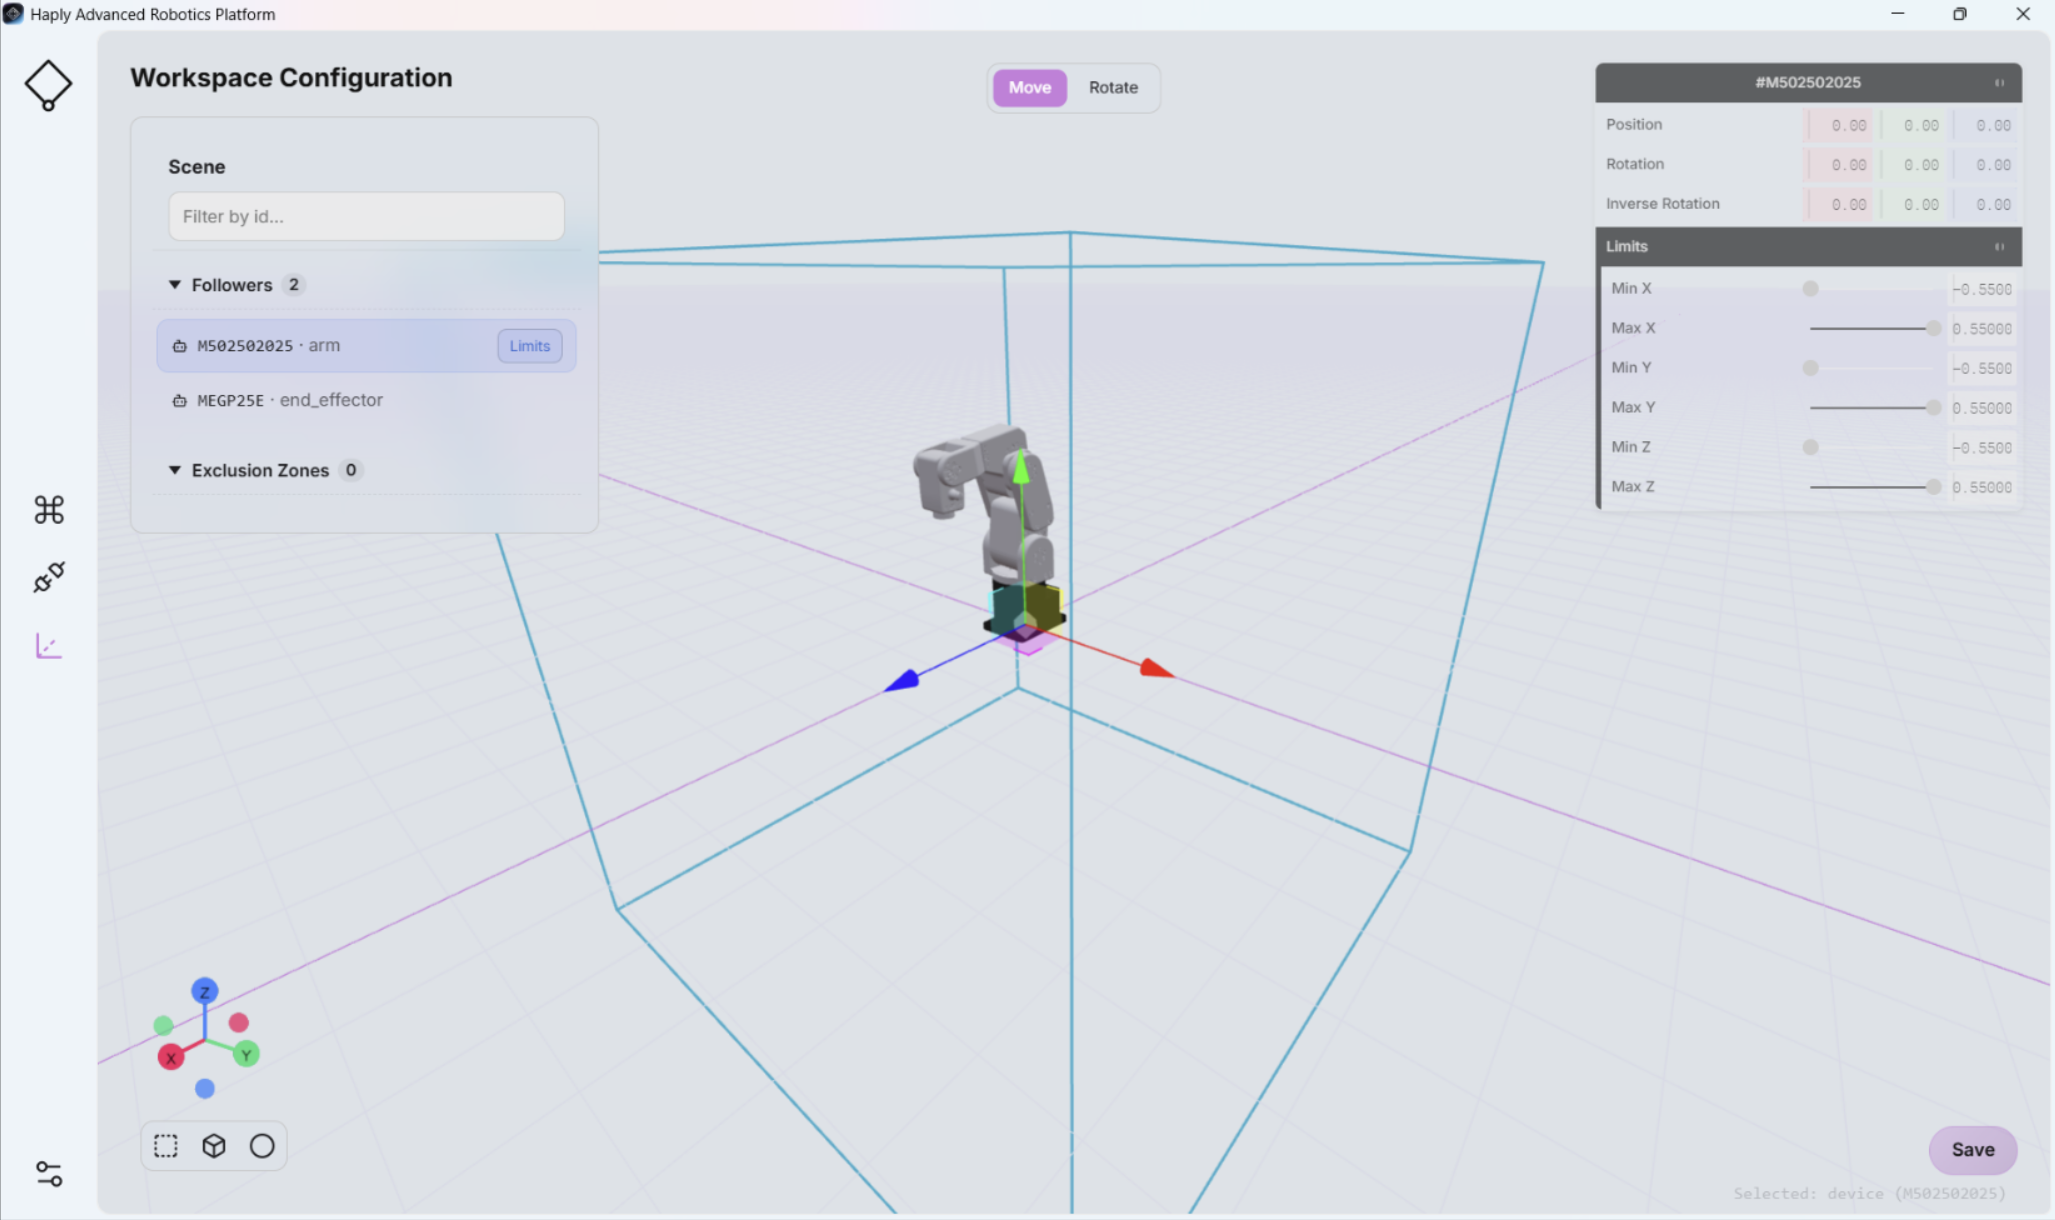
工作区配置与屏幕上的“命令中心 ”中的“场景视图”直接关联(参见“场景视图”)。对工作区配置所做的所有更改都会在“场景视图”中显示。
警告
工作区边界或排除区配置不当,可能会导致机器人进入非预期或危险区域。
在正式投入运行前,请以较低速度对所有工作区边界和禁入区域进行实地验证,并检查机器人是否在人员、设备及其他障碍物附近表现如预期。
提示
对于Mecademic机器人,HARP 插件会在HARP 中配置的工作空间边界外额外增加1厘米的距离,并将所得的边界发送至Mecademic控制器。因此,当HARP 的虚拟工作空间边界系统不可用时,控制器层面将增加一项额外限制。