遥操作
遥操作是一种运行模式,在此模式下,3D Leader设备的运动会被转换为Follower的运动,其中包括机械臂及其连接的末端执行器。
开始之前:
- 请确保机器人工作站及周围的工作区域中没有前一次作业留下的工具、零件及其他障碍物。
- 请检查紧急停止按钮是否触手可及,以及是否已配置适当的速限和运动限值。
- 请确保已连接正确的控制组。请参阅“创建控制组”。
- 请确保当前处于“Command”屏幕。请参阅“Command Center”。
VerseGrip
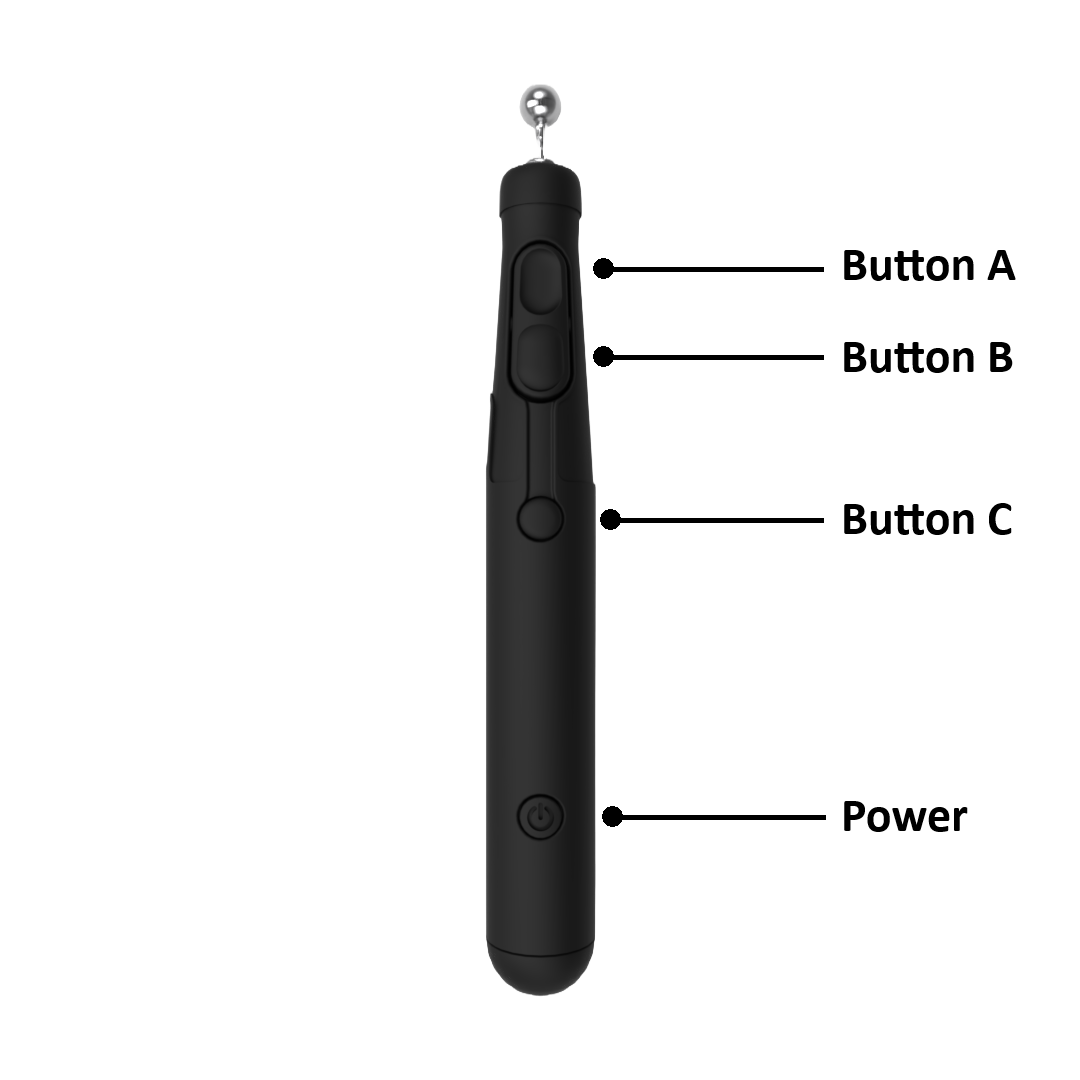
VerseGrip包含三个按钮,如下图所示。这些按钮在《HARP 》中的功能将在以下各节中进行说明。
有关设置和使用的通用信息,请参阅《VerseGrip 触控笔入门指南》。
A 部分——基础动作
- Clutch(保持):按住该按钮可激活跟随者的运动。松开该按钮可结束遥控操作,并使机器人保持当前姿势。
- 当离合器处于激活状态且方向控制处于禁用状态时,仅控制笛卡尔坐标位置。VerseGrip 的方向变化将被忽略。
Taste B - 方向控制
- 方向开关(按下): 在遥操作期间启用或禁用方向控制。
- 来源:仅控制笛卡尔平移。机器人跟随领航机器人的位置移动时,会保持其当前的姿态。
- Ein:只要离合器处于激活状态,机器人就会同时跟踪VerseGrip的位置和姿态。
Taste C - 末端执行器的操作
- 工具操作(点击): 根据其配置的插件控制所连接的末端执行器。
- 抓爪:打开或关闭抓爪。
- 泵或其他受支持的工具:根据其插件定义的行为,启用或禁用该工具。
提示
Roku
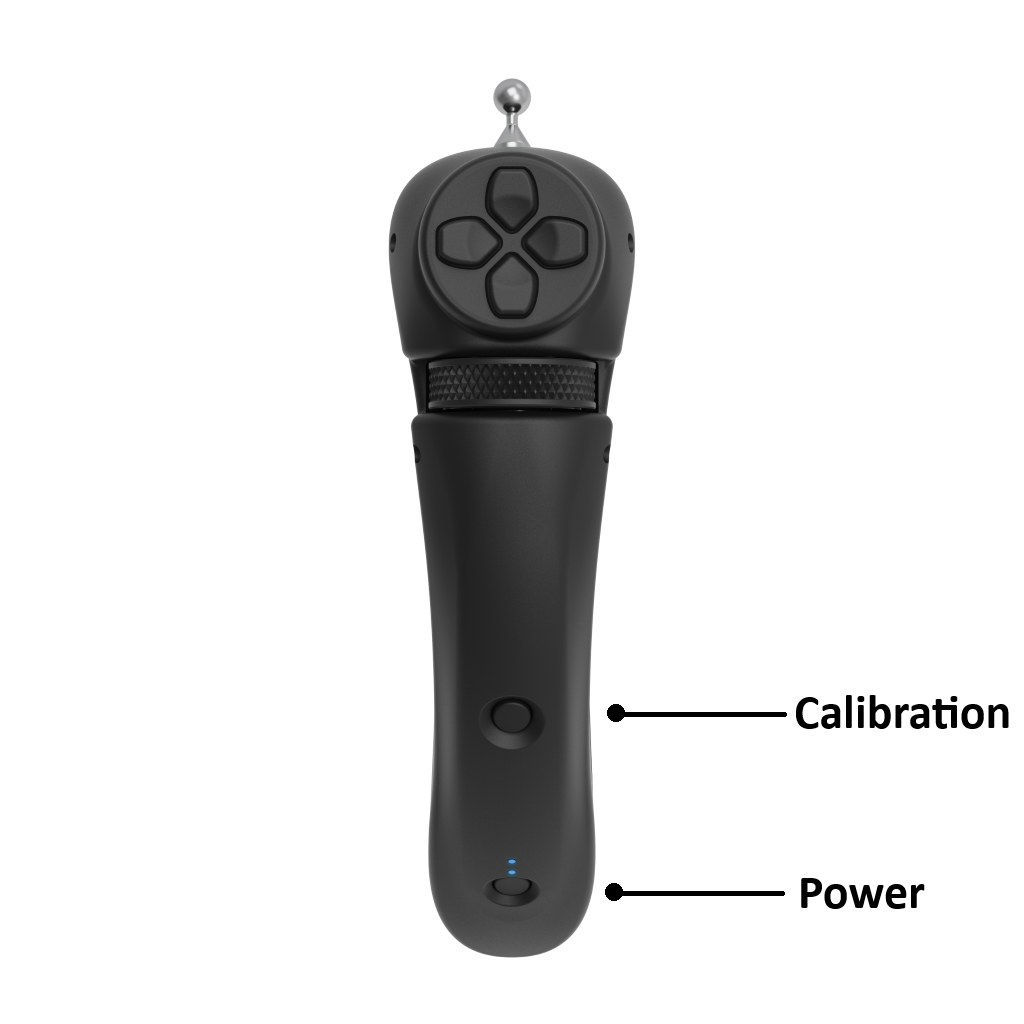
Ruko配备四个按键和一个控制轮,用于操控支持的机器人和机械爪。
Clutch 的操作方式与VerseGrip 不同。要启动机器人运动,请按住 Ruko 背面的 Clutch 按钮。
可用的控制元件包括:
- Trigger:用于远程操作的离合器
- 左键:完全打开已连接的抓爪。
- 右键:将连接的抓爪完全闭合。
- 下方按钮:启用或禁用方向控制。
- 旋钮: 对于Robotiq等受支持的夹爪,可通过旋钮逐步打开或关闭夹爪。
提示
要控制Mecademic MPM500 气动模块,请使用左键和 右键分别打开或关闭每个气动阀。
更多信息请参见MPM500 模块。
Mecademic MPM500 气动模块
HARP v2.x支持Mecademic MPM500 气动模块。由于其气动控制方式与标准的夹具操作不同,因此在使用VerseGrip或Ruko时,其控制行为也会有所不同。
您可以在下面的视频中观看关于如何通过HARP 控制 MPM500 的演示。
重新居中“Leader”
如果领导者在远程操作过程中达到了其物理覆盖范围的极限:
- 松开离合器。跟随机器人将保持当前姿势。
- 请将领队重新安置在其工作区域内一个更舒适的位置。
- 再次按住离合器,以便从领航员的新位置继续进行遥控操作。
锁定车轴
在某些远程操作任务中,锁定一个或多个机器人轴可以简化操作并改善运动控制。HARP 允许独立锁定平移轴和旋转轴。
- 按下X、Y或Z 键,可锁定或解锁相应的平移轴。
- 按下Shift + X、Shift + Y或Shift + Z,可锁定或解锁相应的旋转轴。
例如,如果翻译轴X和Y被锁定,机器人就只能沿Z 轴移动。沿 X 轴和 Y 轴的移动将被阻止。
同样的原理也适用于定向控制。锁定一个旋转轴可防止该轴绕其旋转,而绕其余未锁定的轴旋转仍然是可能的。
当启用轴锁定功能时,命令栏中会显示彩色指示符,以标明当前哪些平移轴或旋转轴已被锁定。

关机过程
HARP 关闭
- 在 HARP 通过保存提示关闭项目。
- 请点击HARP 窗口右上角的“X”图标,以关闭该应用程序。
- 当HARP 关闭时,已连接的机器人应自动断开连接。
Inverse3 关闭
- 如果“设备管理器”窗口已打开,请将其关闭。
- 请将 USB-C 数据线从 Inverse3。
- 请将电源线从Inverse3 上拔下。
关闭VerseGrip无线功能
- 请长按电源键约3秒钟。
- 请确认LED指示灯已熄灭且不再闪烁。