机器人的姿势
默认情况下,机器人位于工作空间的原点(0, 0, 0)。在开始远程操作之前,请配置机器人的姿态,使虚拟工作空间与物理配置相匹配。
目标是让领舞者的动作与跟舞者的动作自然对应。例如,当用户将输入设备向左移动时,机器人也应向左移动。同样,输入设备向上移动时,机器人也应向上移动。
要配置机器人的安装:
- 在HARP 中打开“工作区”页面。
- 请找到左侧的“工作区配置”区域。
- 请在左侧的设备列表中选择已连接的机器人。
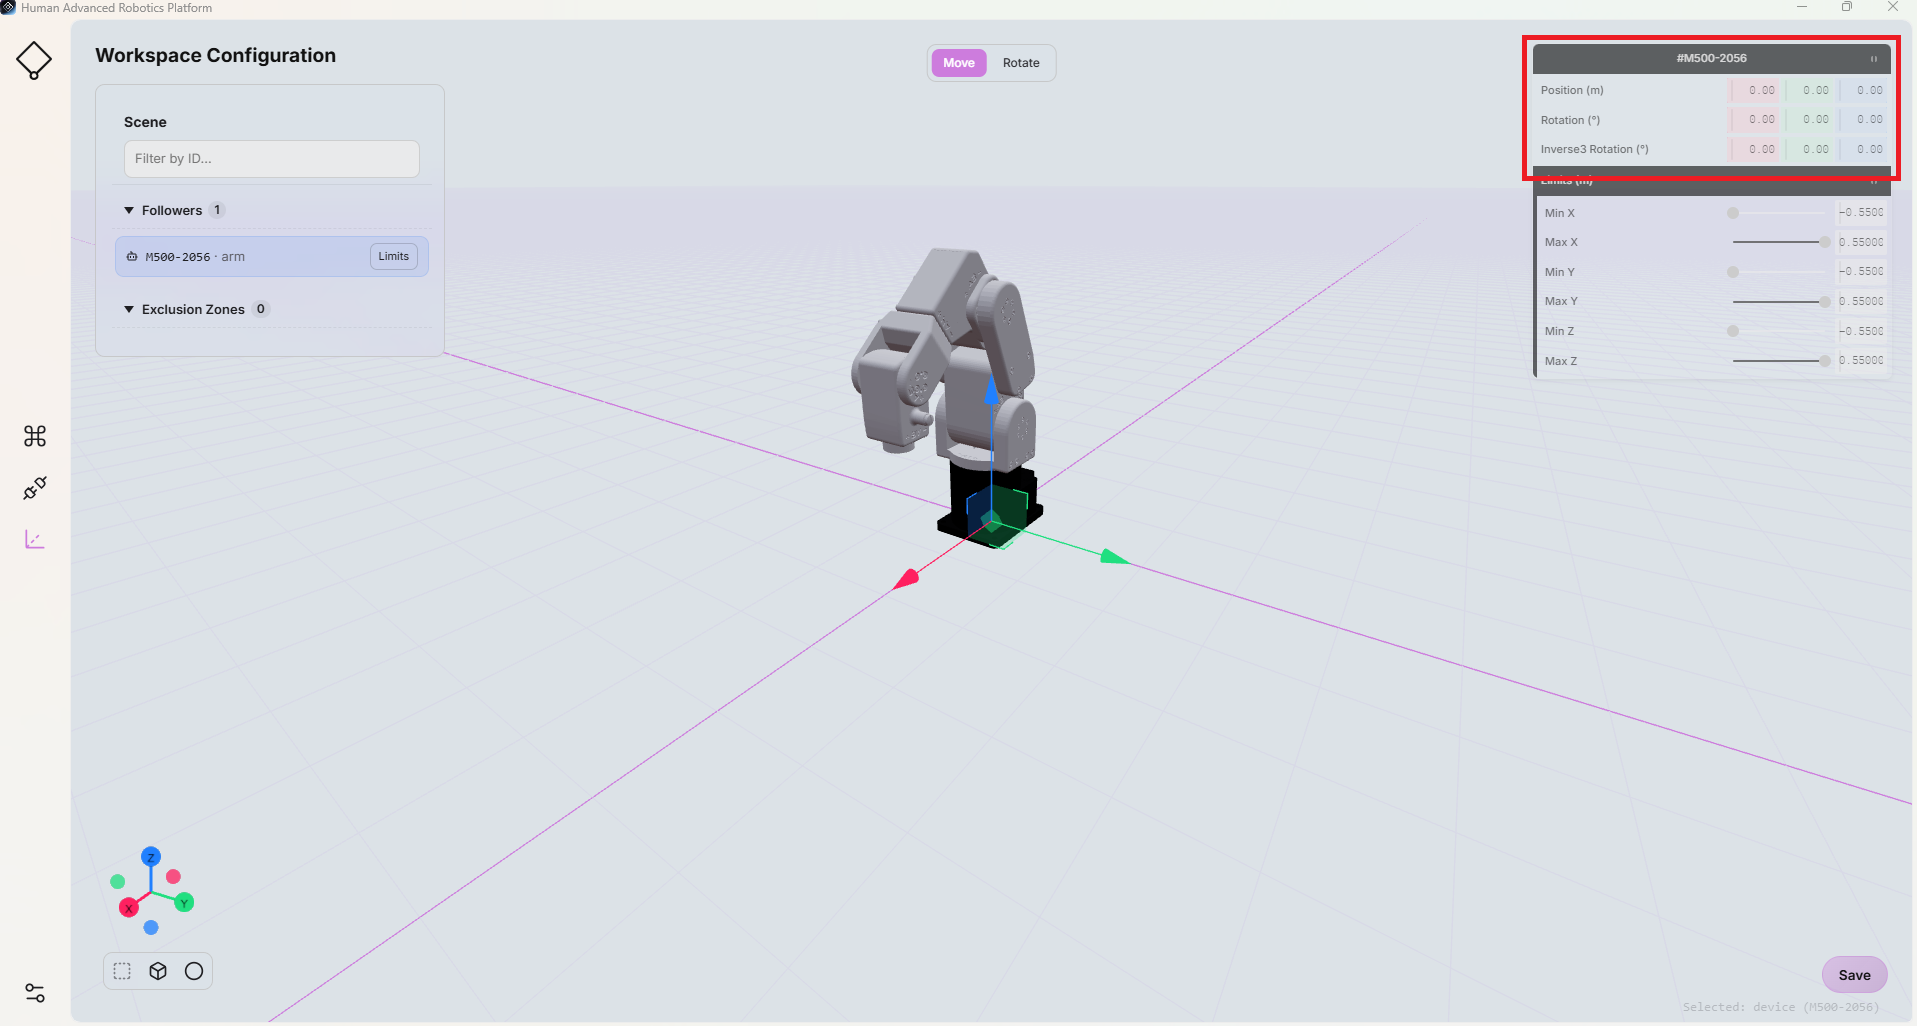
- 请使用右侧的机器人配置字段进行调整:
- 位置 (X, Y, Z):定义机器人基座在工作空间中的位置,单位为米。
- 旋转:以度为单位设定机器人底座的朝向。
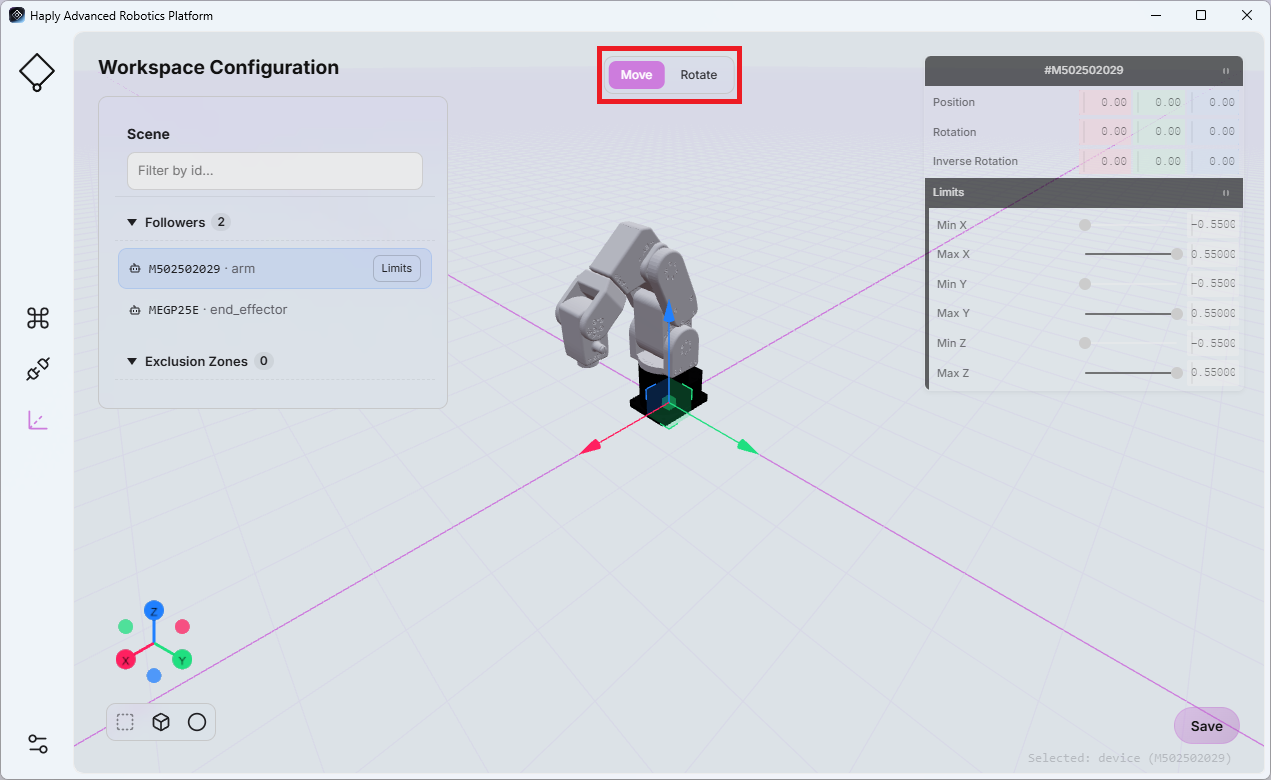
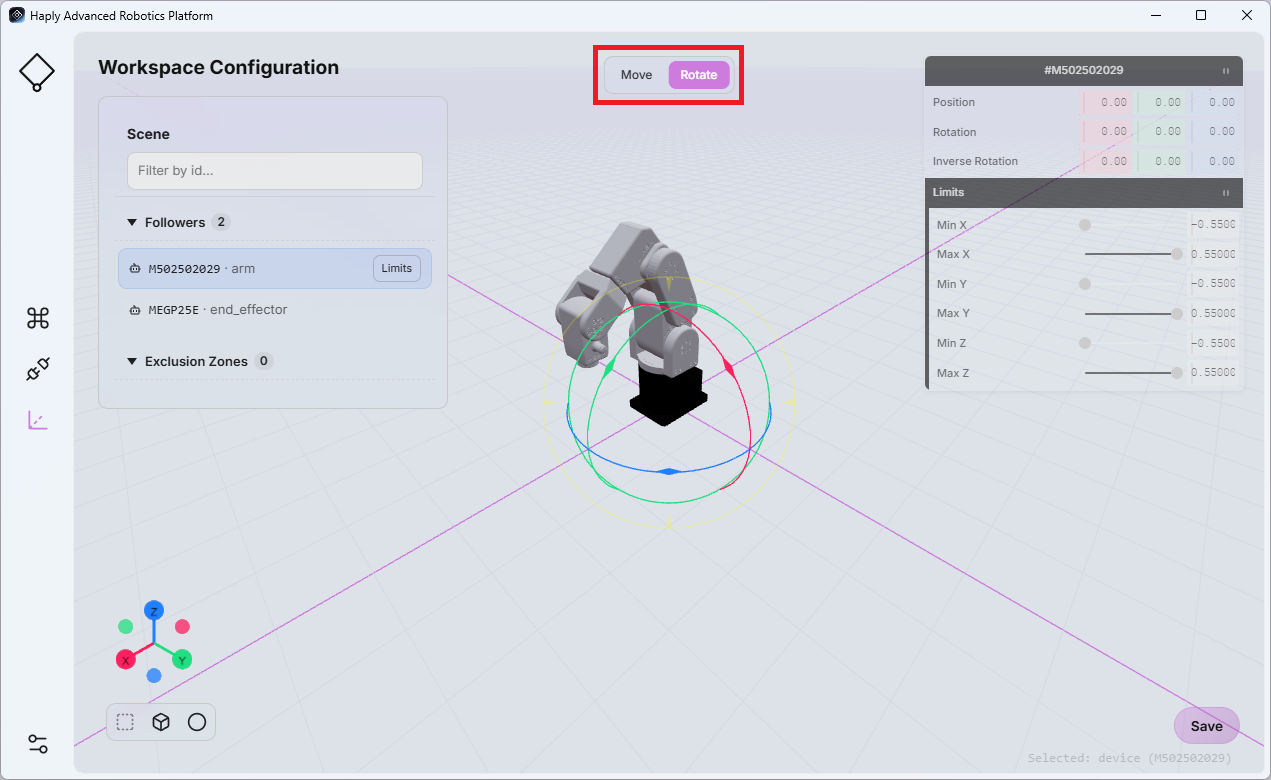
这些设置可用于表示机器人在物理工作空间中的不同安装位置和方向。
您还可以通过调整 Inverse3 ,方法是调整 Inverse3 中“Rotation”字段的数值。这些数值以度为单位。
注
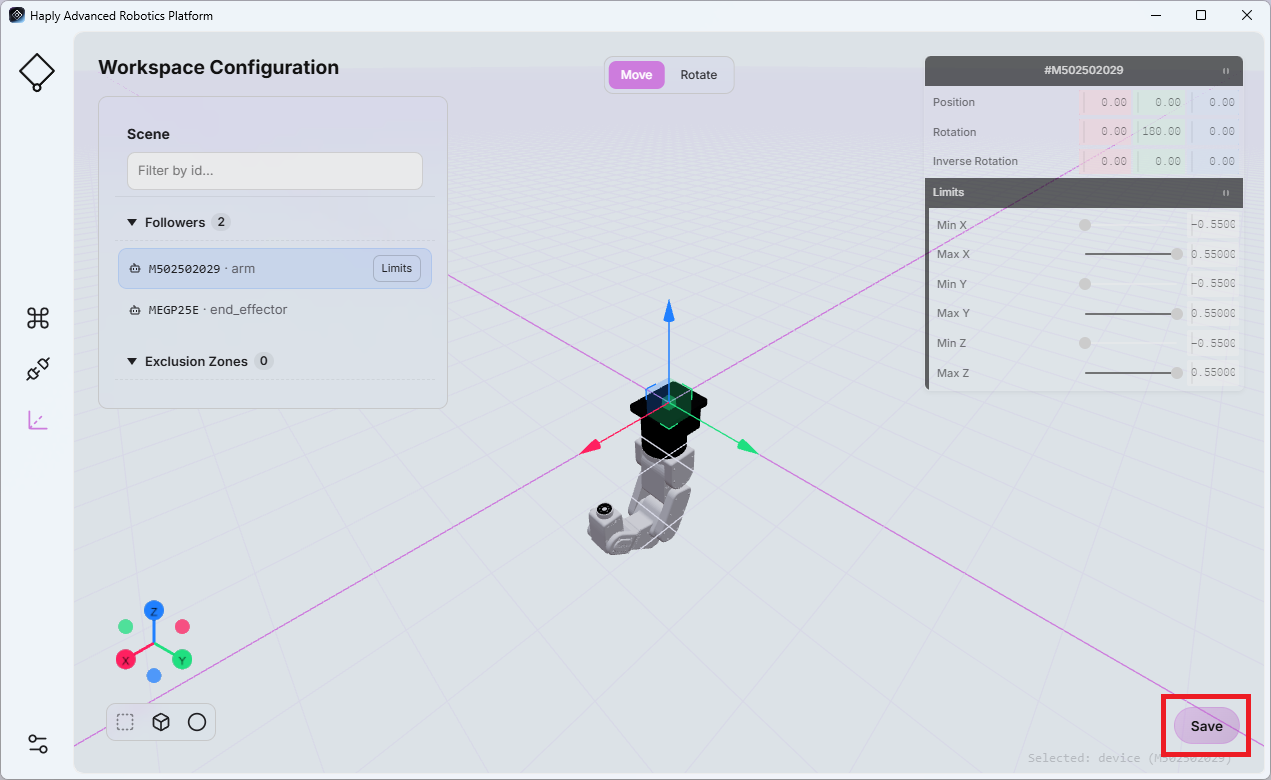
在离开该页面之前,请点击“保存”以保存更新后的配置。