机器人参数
HARP 该系统被设计为一个模块化控制平台,可通过针对每台机器人专用的扩展模块,实现多台机械臂的集成。
每款机器人都有其独特的运动学参数、运动范围、工具定义和安全配置。各机器人特有的调整和校准参数仍由机器人制造商定义,不能直接在HARP 中进行配置。
不过,HARP 允许访问机器人的某些参数,这些参数可直接在界面中进行修改。系统会将支持的修改内容发送至机器人,而无需您打开机器人的原生配置门户或其学习控制台。
Mecademic Meca500
当连接了Meca500机器人后,请单击“选项”按钮,以访问HARP 扩展模块支持的可配置参数。
Meca500 扩展模块是根据制造商公开的技术规格开发的,旨在为 Meca500 用户提供开箱即用的集成方案。
机器人参数
下文所述的参数摘自 Mecademic 的官方文档。如需了解更多详情,请查阅 Mecademic 的官方资源。
SetCollisionCfg
该命令用于指定碰撞监测(机器人连杆、刀具球体和 MPM500 模块)中事件的严重程度级别。
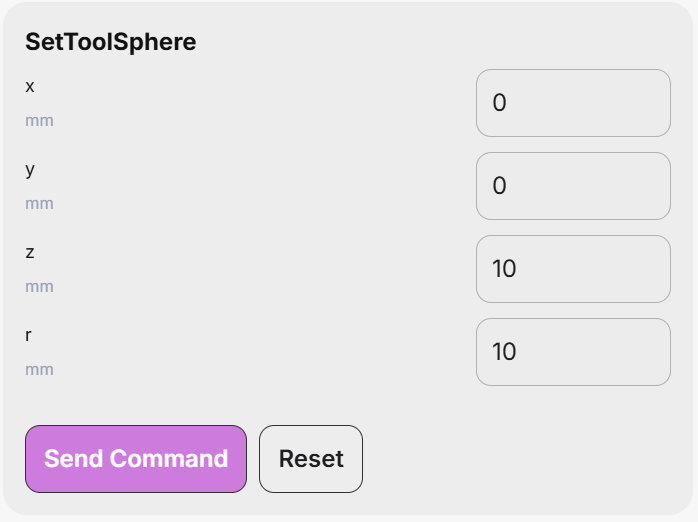
SetToolSphere
该命令定义一个固定在法兰坐标系(FRF)上的球体。随后,可以根据SetWorkZoneCfg和SetCollisionCfg 命令定义的参数,监控该球体与机器人连杆之间的干涉,以及与通过SetWorkZoneLimits 命令定义的包络盒外部之间的干涉。
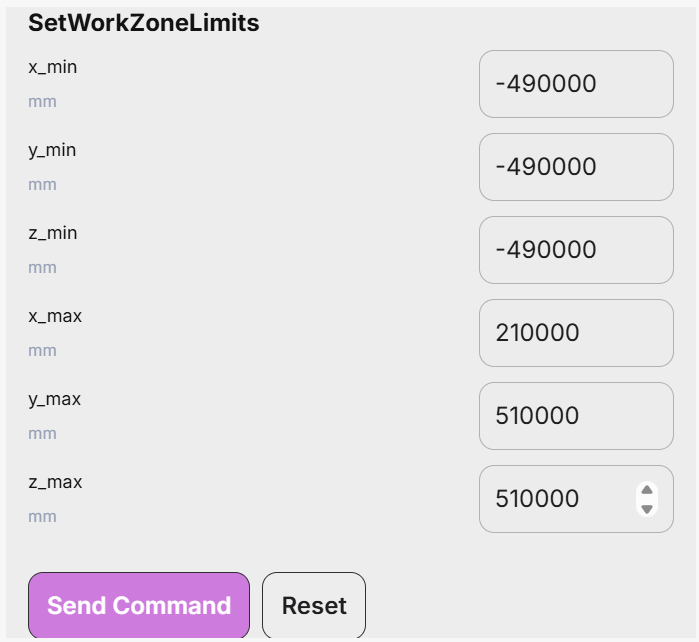
SetWorkZoneLimits
该命令定义一个包围框(长方体),其各边与基本坐标系(BRF)的坐标轴平行。该命令的参数是两个对角相对的角点的坐标,分别称为“最小”角点和“最大”角点,且最小角点的每个坐标均小于最大角点的对应坐标。
SetWorkZoneCfg
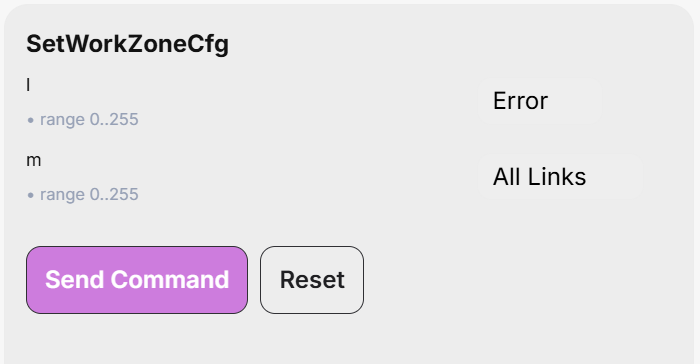
该命令用于指定工作区边界监控以及需要检查的机器人部件的“事件严重程度”。
SetTrf
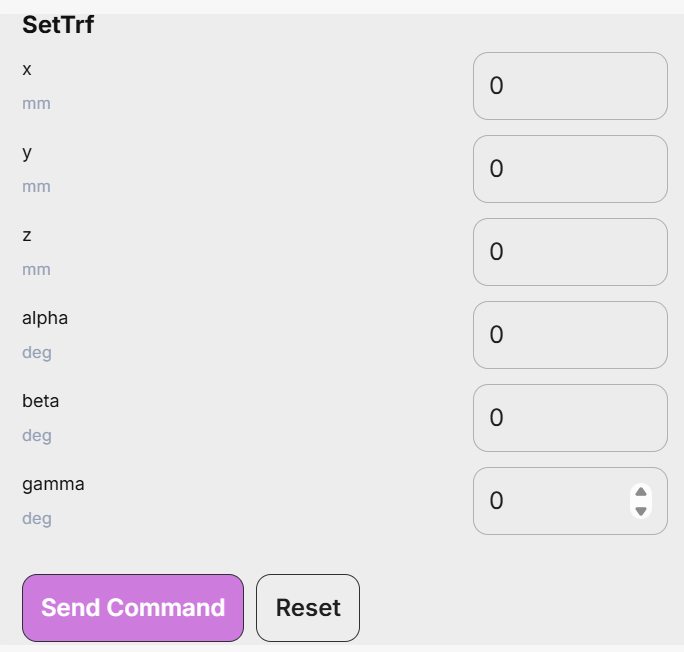
该命令用于定义TRF相对于FRF的位置。请注意,即使启用了轨迹连接功能,该命令也会导致机器人完全停止。
SetAutoConf
该命令用于启用或禁用姿势配置的自动选择功能,该功能适用于MovePose和 MoveLin* 命令。该自动选择功能与旋转配置的选择相结合,可使控制器选择与目标姿势最接近的关节组合。
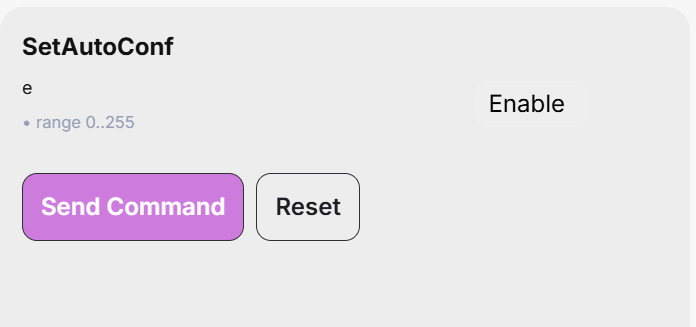
对于 MoveLin* 命令,启用姿势配置的自动选择功能可以切换配置,但仅当轨迹精确经过手腕或肩部的奇异点时才有效。
SetAutoConfTurn
该命令用于启用或禁用机器人末端关节的自动旋转选择功能。它会影响MovePose命令以及所有 MoveLin* 命令。当启用自动旋转选择功能并执行MovePose命令时,末端关节将始终沿最短路径移动,且旋转角度不超过 180°。 然而,对于 MoveLin* 命令,启用自动旋转选择功能仅允许在线性移动过程中更改旋转配置。