机器人的姿态
默认情况下,机器人位于工作空间的原点(0, 0, 0)。在开始远程操作之前,请设置机器人的姿态,以确保虚拟工作空间与物理设置相一致。
目标是让领导者的动作与追随者的动作实现直观的对应。例如,当用户将输入设备向左移动时,机器人也必须向左移动。同样,输入设备向上移动时,机器人也必须向上移动。
要设置机器人的姿态,请按照以下步骤操作:
- HARP 打开“工作区”页面。
- 找到左侧的“工作区配置”框。
- 从左侧的对象列表中,选择已连接的机器人。
- 使用右侧的机器人配置区域调整以下项目:
- 位置 (X, Y, Z):以米为单位设置工作空间内机器人底座的位置。
- 旋转:以度为单位设置机器人底座的朝向。
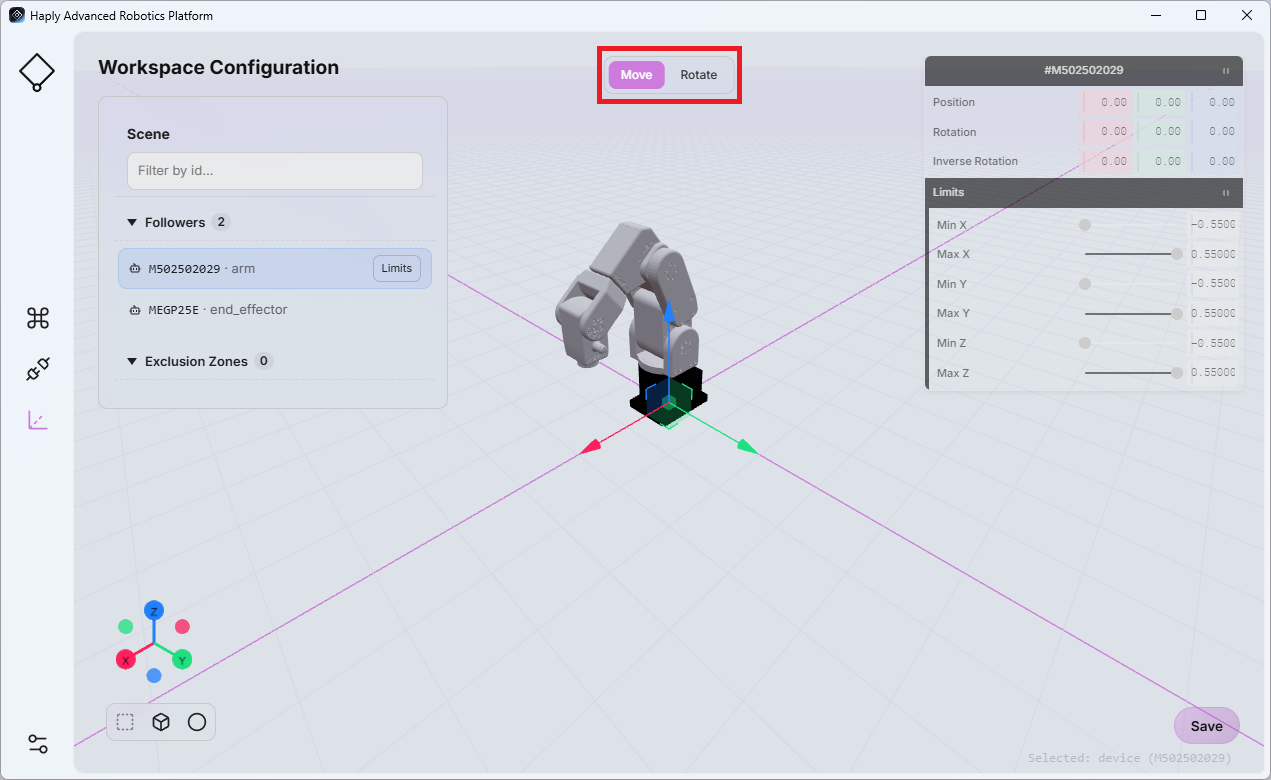
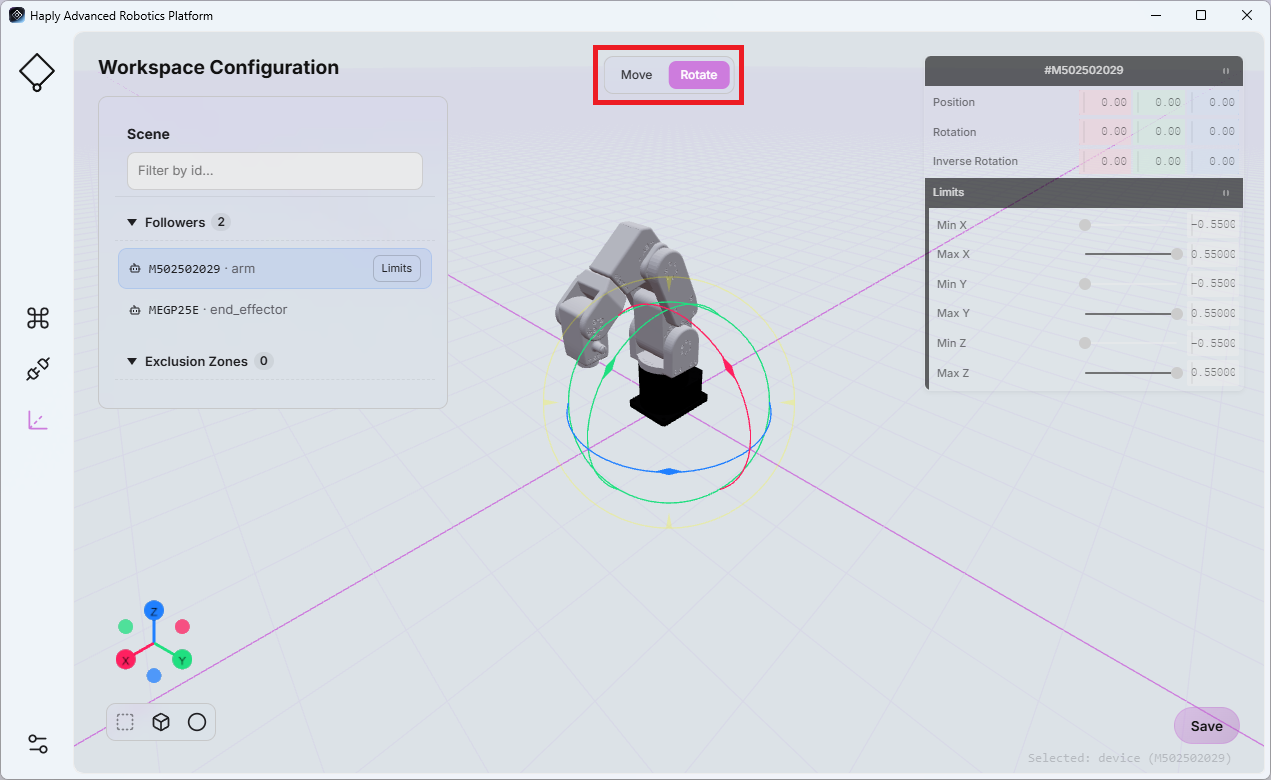
使用这些设置,可以在物理工作空间内表示机器人的不同安装位置和朝向。
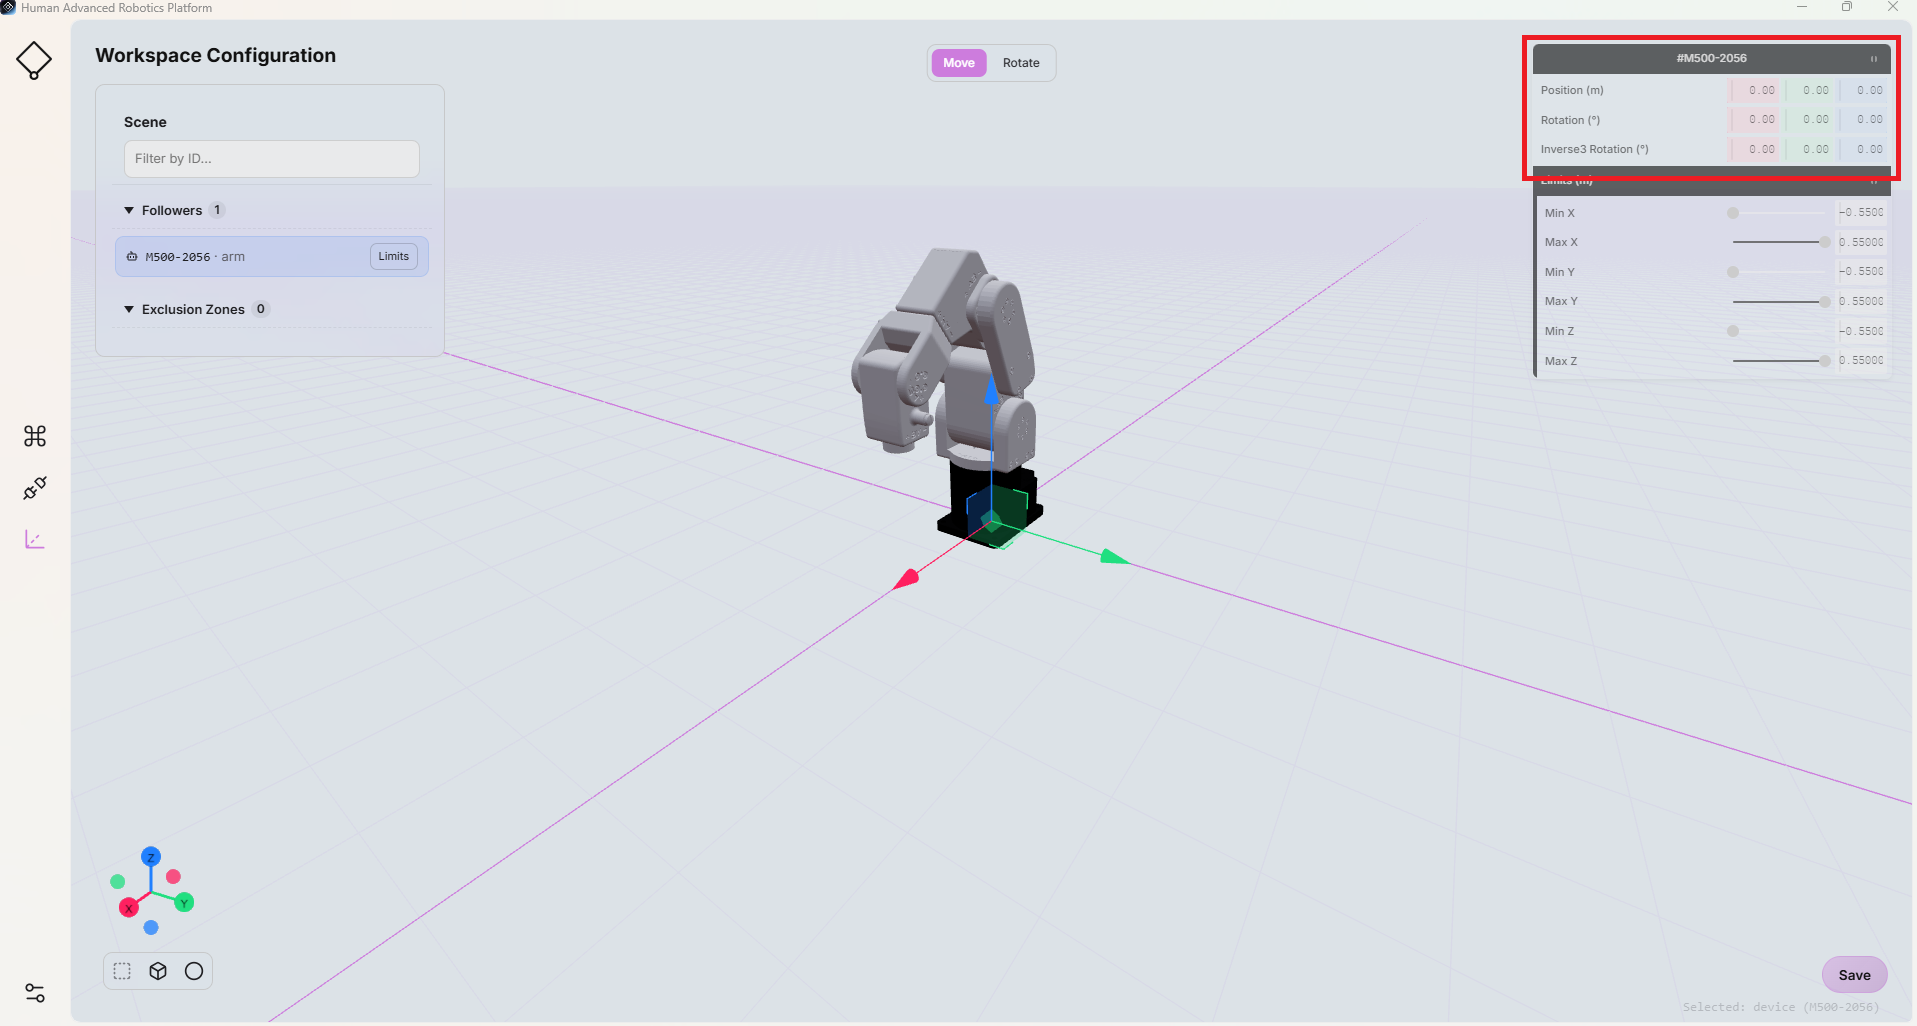
此外,Inverse3 方向还可以通过调整“Inverse3 ”中的“Rotation”字段的值来设置。这些值以度为单位指定。
注释
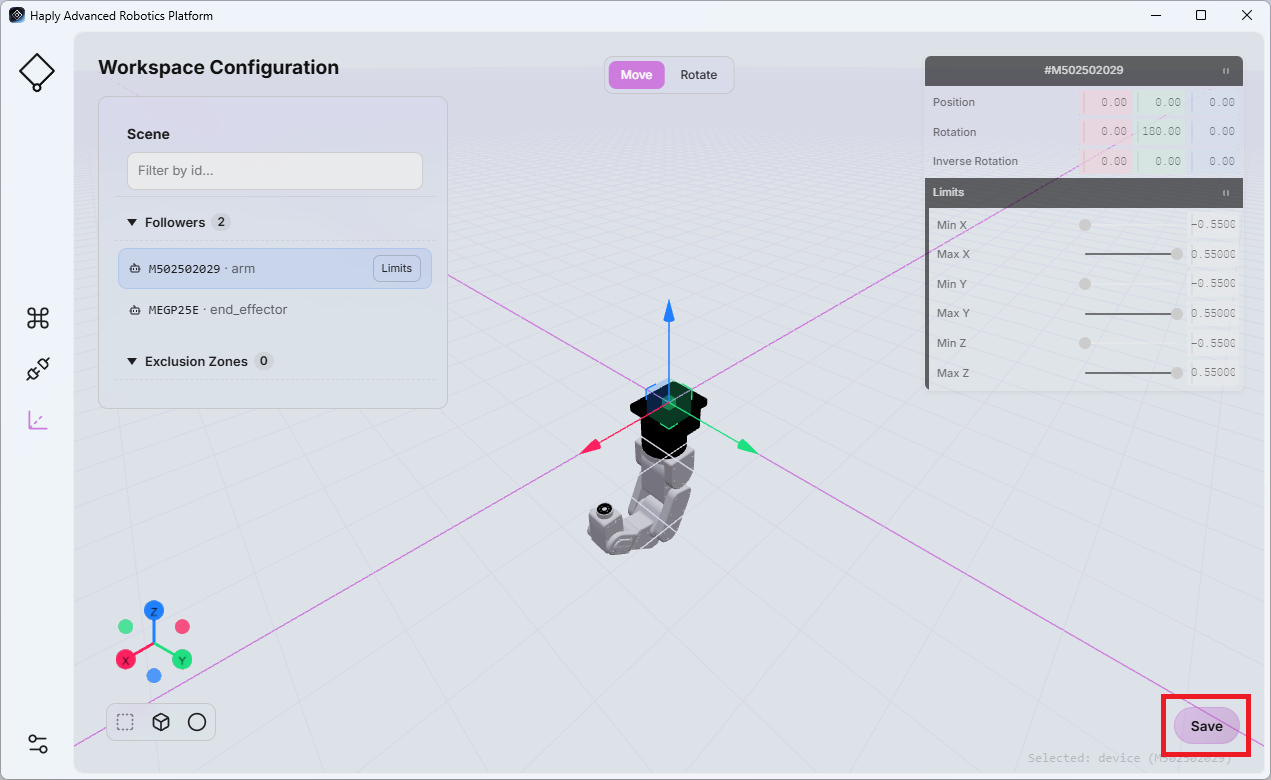
在离开本页面之前,请点击“保存”以保存更新后的配置。