创建新项目
启动HARP 时,系统会自动打开“连接”选项卡。通过该选项卡,您可以创建新项目或打开现有项目。
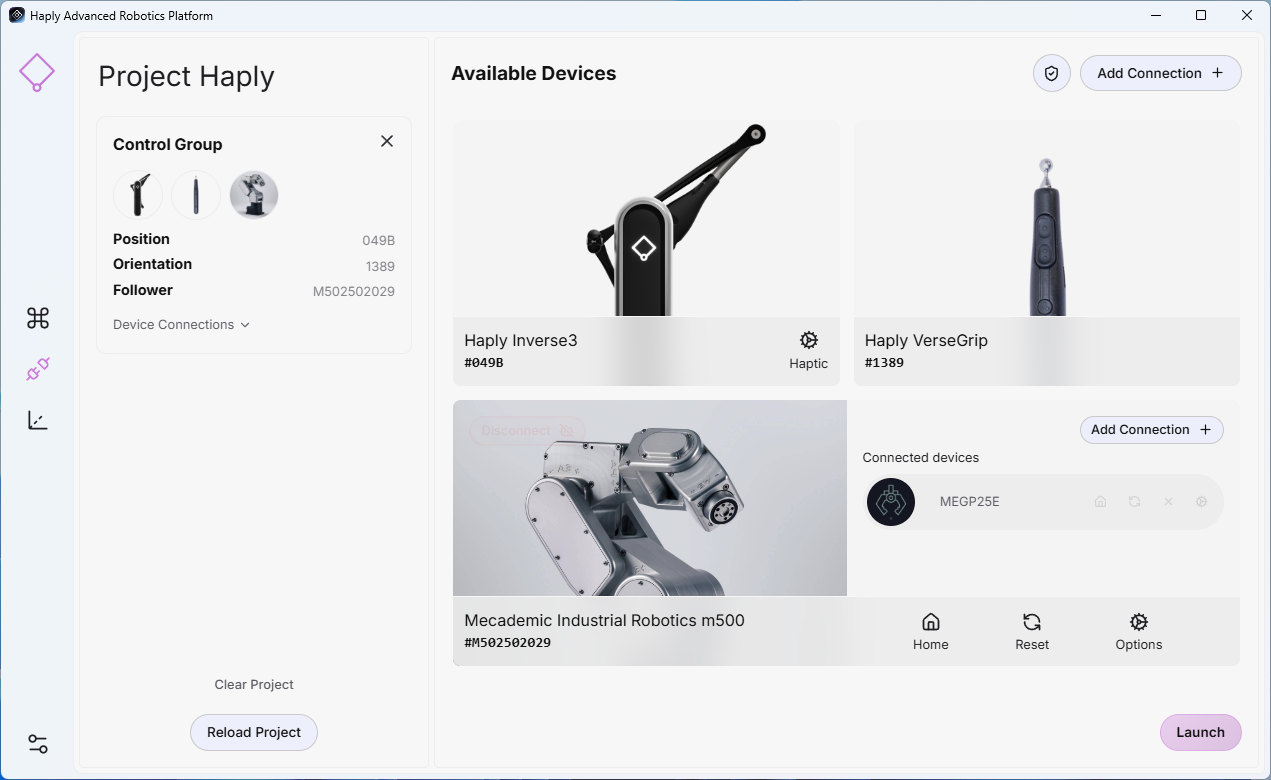
Haply 支持的设备,例如 Inverse3VerseGrip或Ruko 等受支持的HARP 设备,都会被 自动识别。如下图所示,每个已连接的设备都会连同其设备 ID 一起显示在“连接”选项卡中。
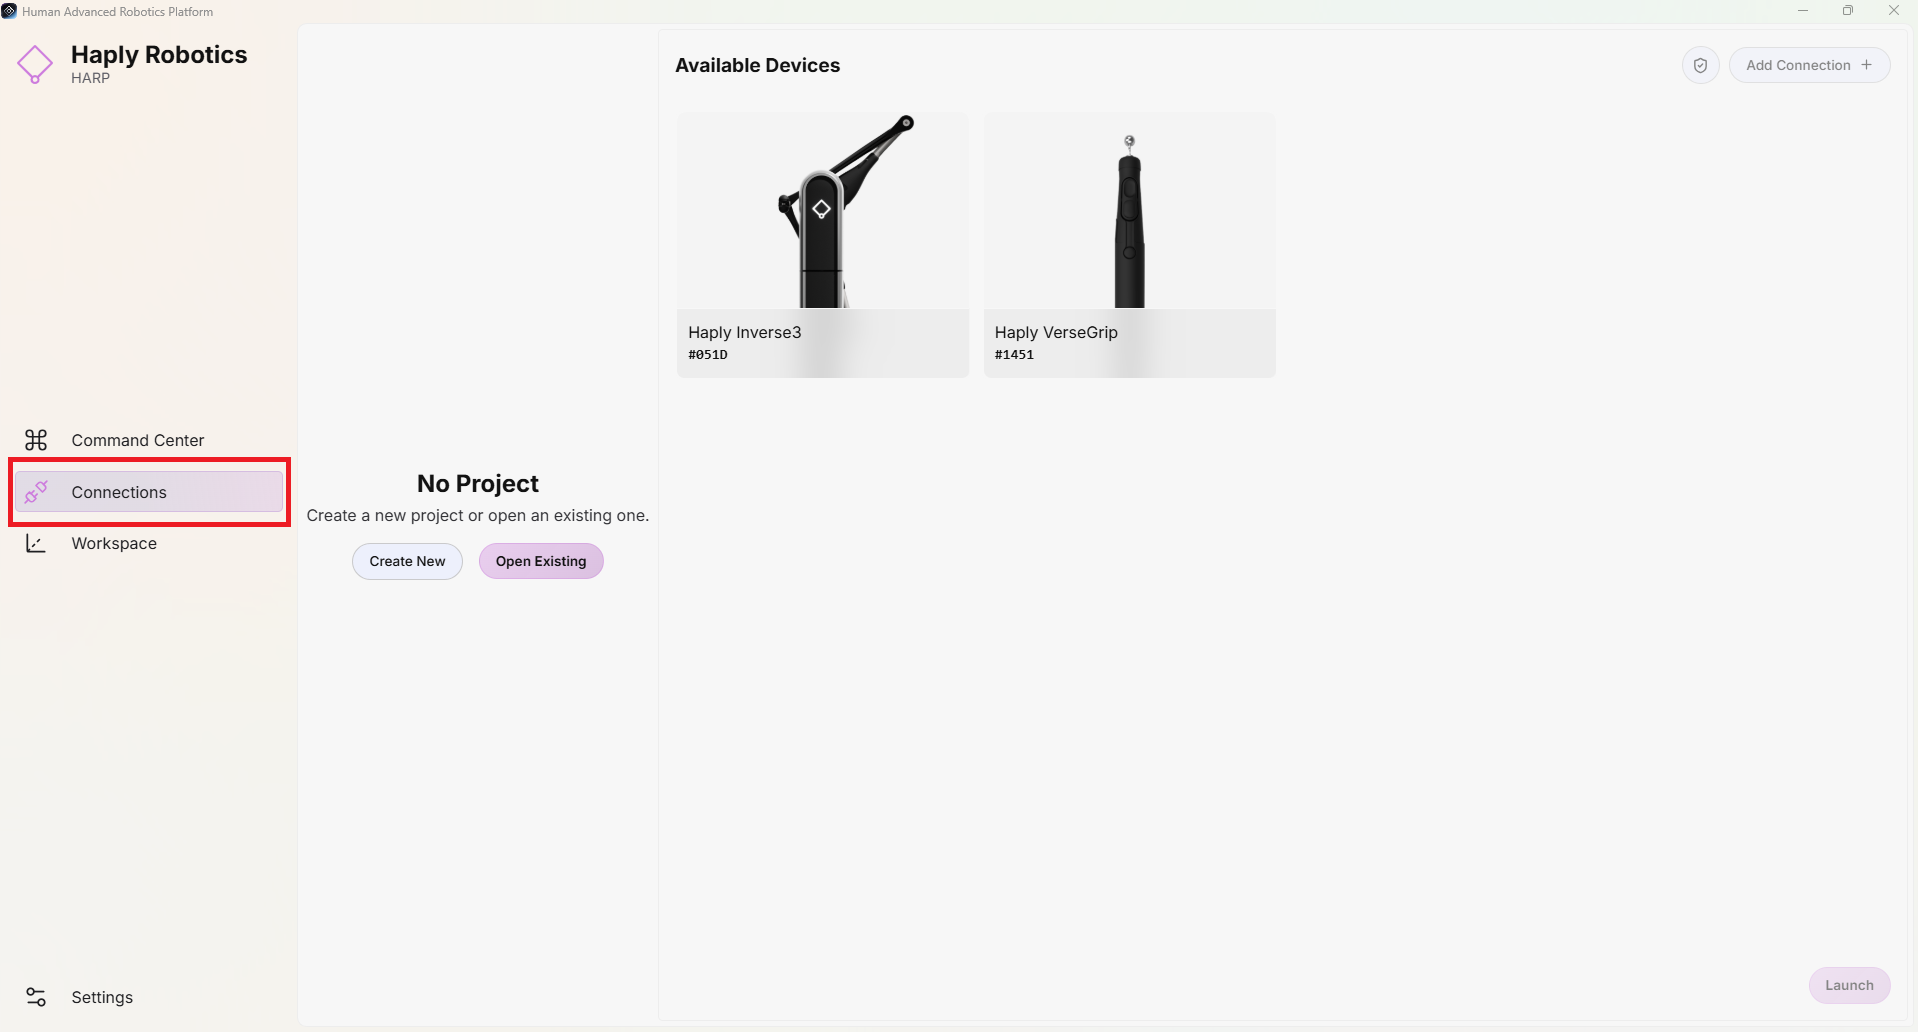
单击“新建”按钮,并输入所需的项目名称。随后再次单击“新建”,然后选择要创建新项目文件夹的目录。
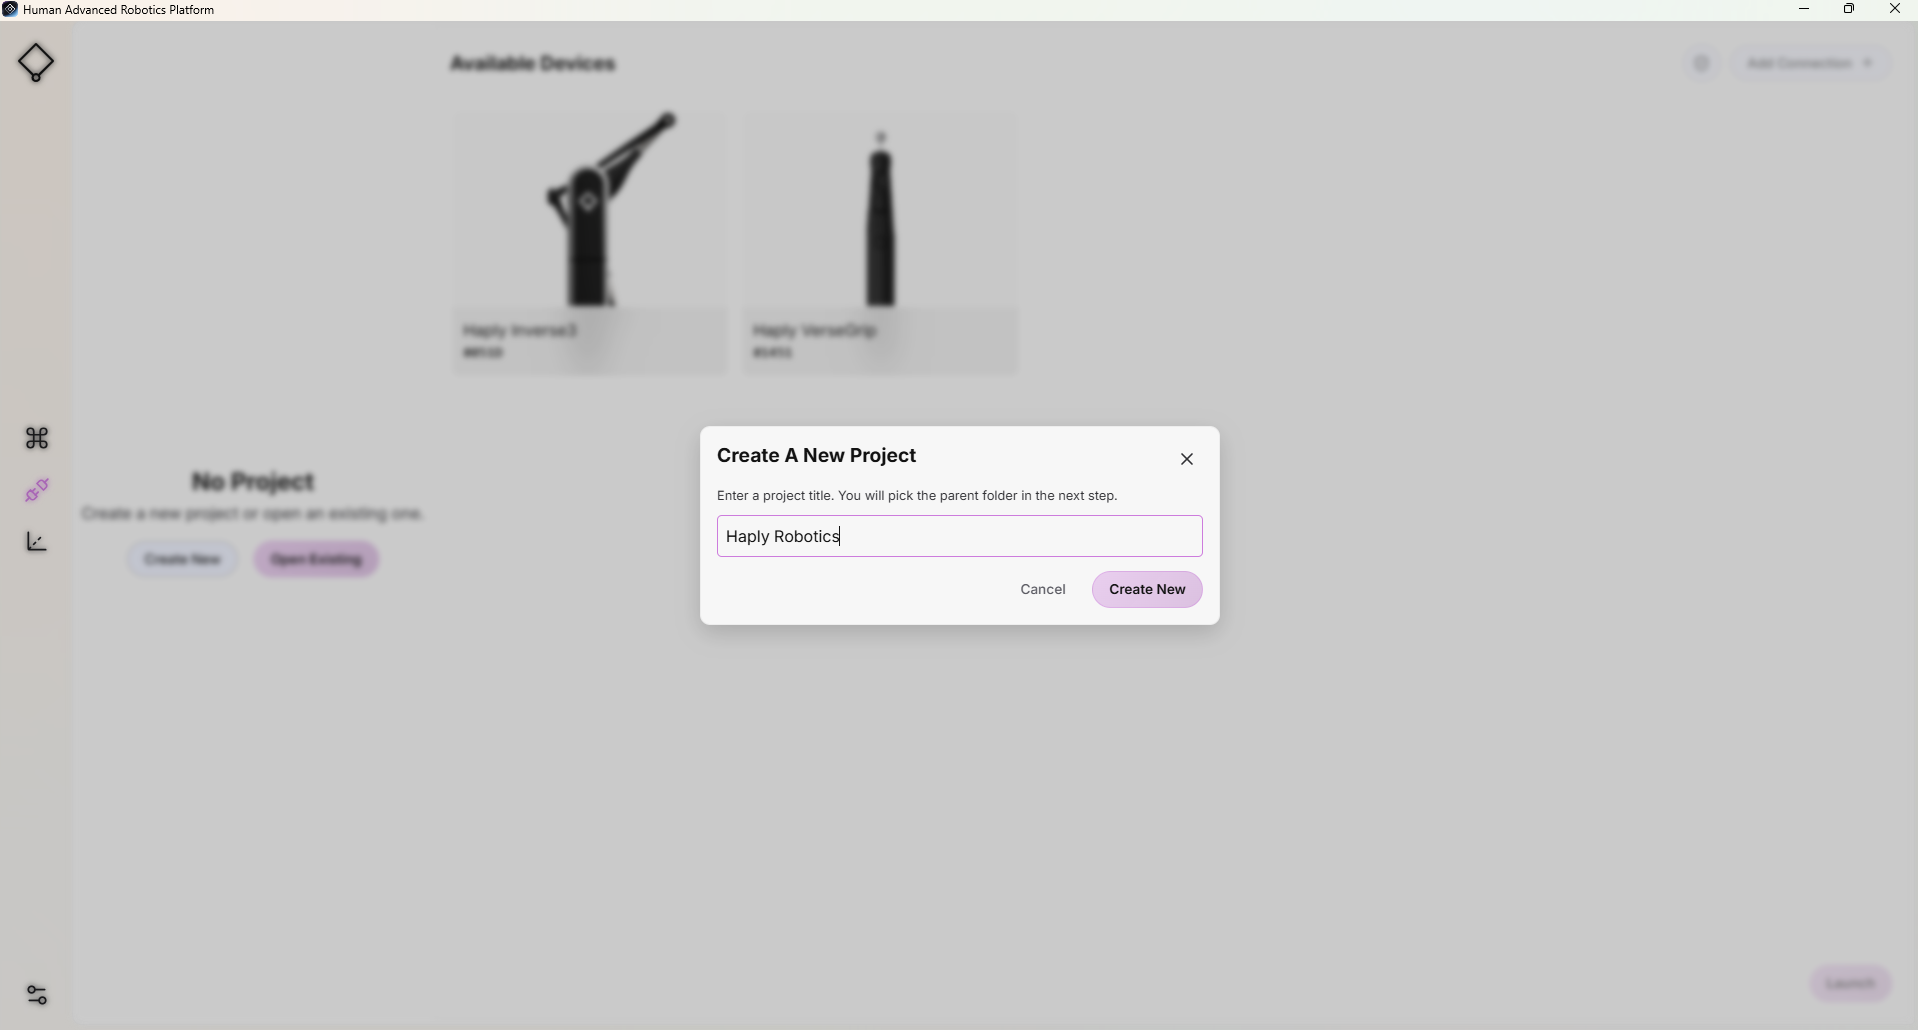
例如,如果项目名称是 我的第一个项目 以及所选目录 “我的文档” ist,在HARP 创建了以下项目文件夹: My Documents/MyFirstProject/
所有与该项目相关的文件都将保存在此文件夹中。
添加关注者
- 请点击屏幕上方的“添加连接”。
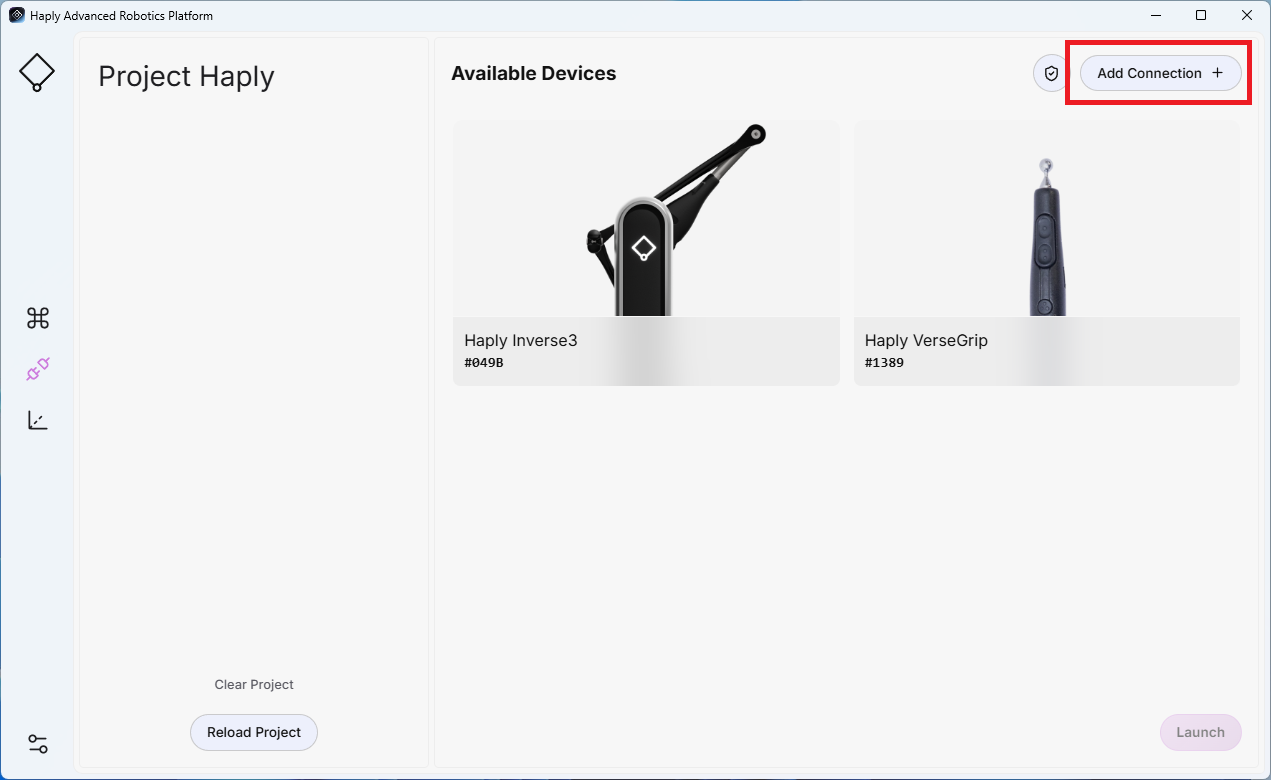
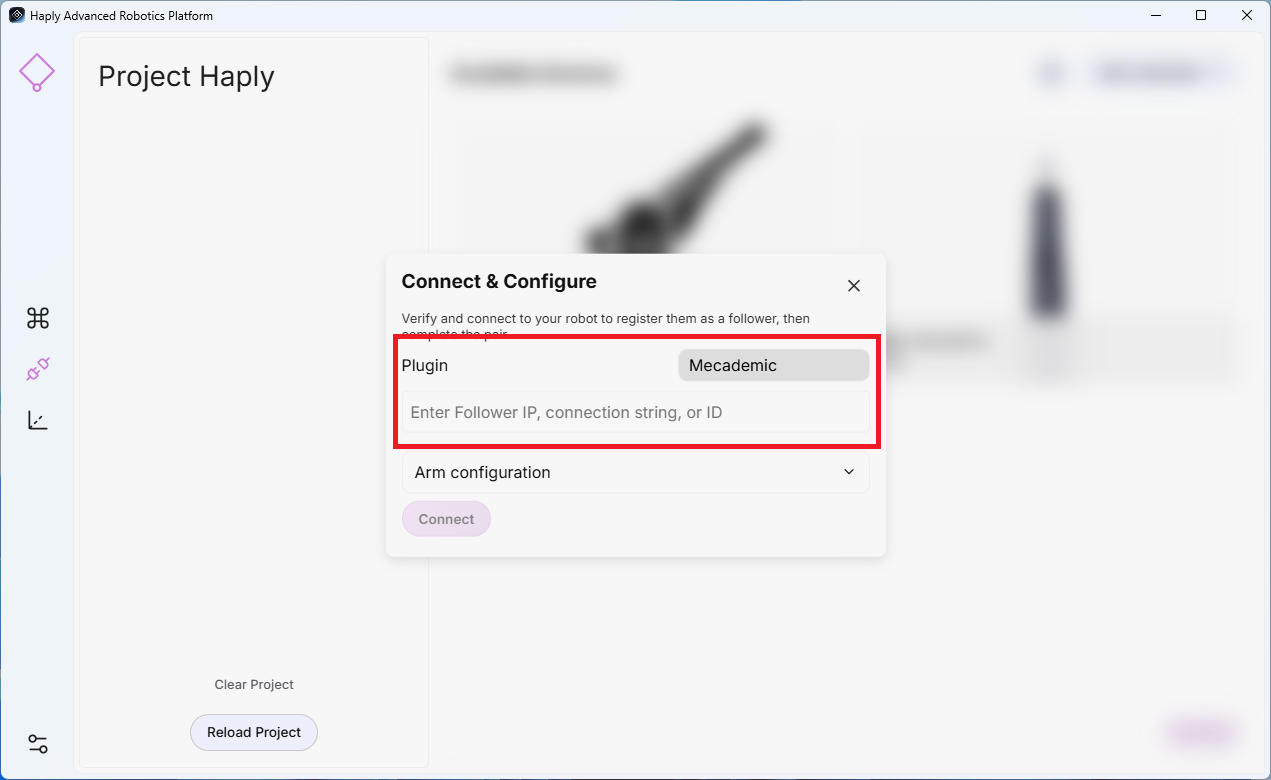
- 请为您的机械臂选择合适的插件,并输入其 IP 地址、连接字符串或 ID。
-
手臂配置(可选):这些设置用于确定在远程操作开始前,机器人的初始TCP姿态和运动参数。
- 对齐方式(度):指定所需的 TCP 对齐方式。
- 位置偏移(米):设置所需的 TCP 位置偏移量。
- 速度(%):设定机器人的最大允许移动速度。
- 允许移动:若选择“是”,HARP 将允许机器人在建立连接后移动到配置的姿势。
-
点击“连接”。
添加末端执行器
末端执行器已分配给上级从属设备。请先连接并配置机械臂,然后添加相应的末端执行器连接。
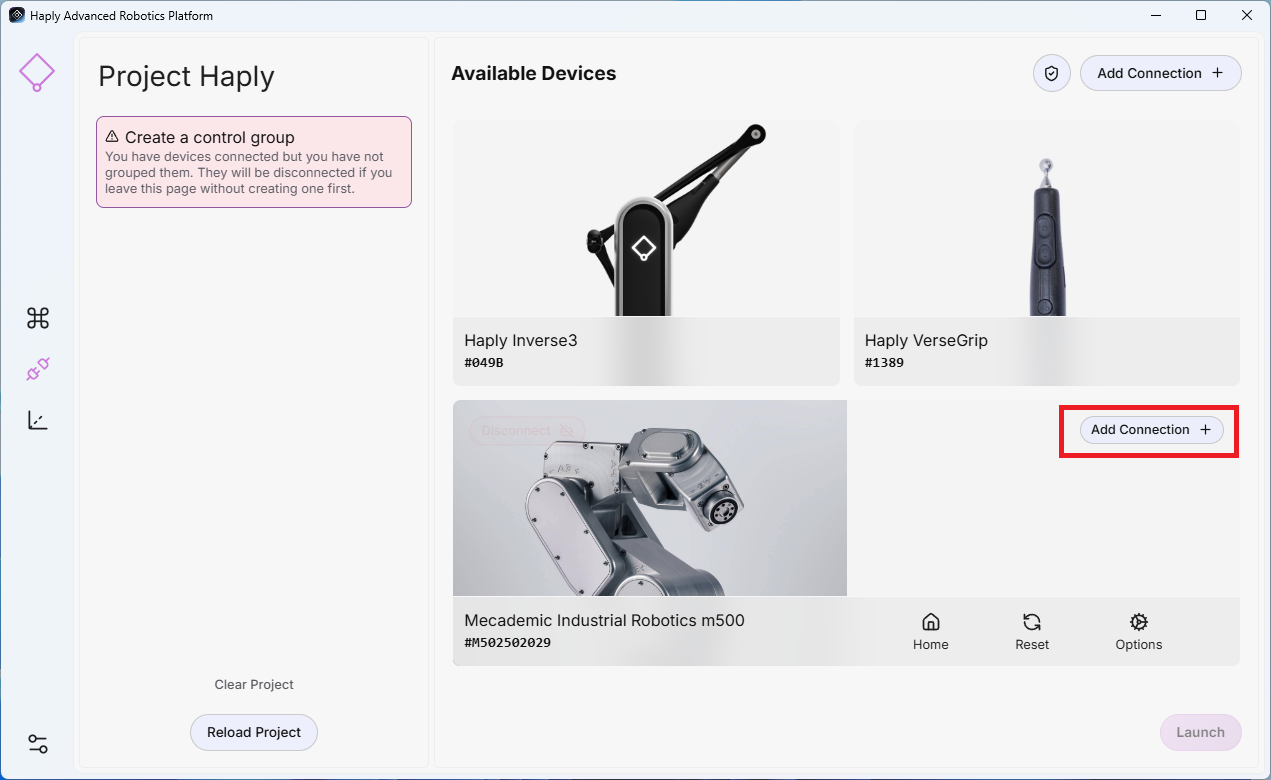
- 在添加机器人连接后,请在连接有末端执行器的上级机器人中选择“添加连接”。
- 选择插件:请为您的抓取器选择相应的插件。
- 地址:请输入设备的 IP 地址或 COM 端口(例如 COM11)。
- 点击“连接”。
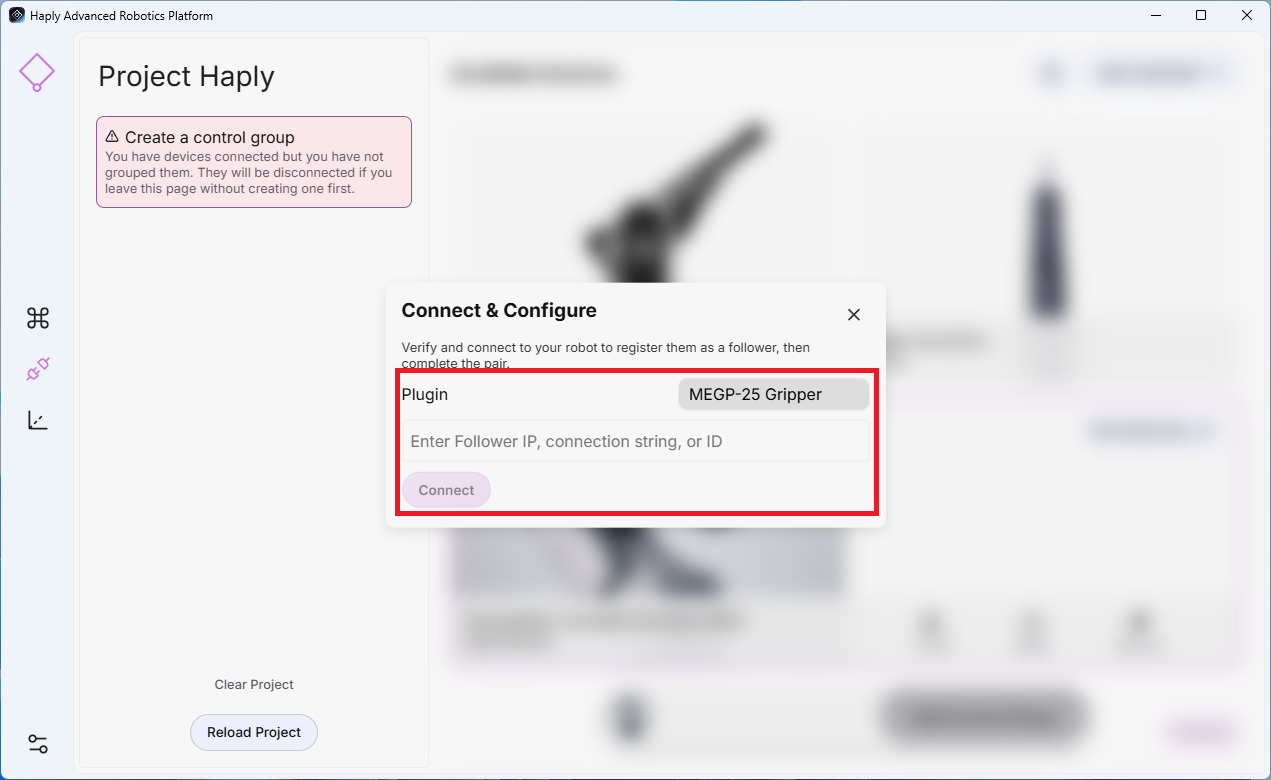
HARP 目前支持Mecademic的末端执行器、Robotiq抓手以及适用于Universal Robots的Bota-F/T传感器。
- 对于Mecademic 末端执行器,请使用与所连接的 Mecademic 机器人相同的 IP 地址。
- 如果使用的是外部Robotiq 抓手或Bota-F/T 传感器,请为该设备配置一个专属且唯一的 IP 地址。
创建指导小组
- 在“连接”屏幕上,选择您希望添加到控制组中的每台设备。
- 请点击页面底部的“添加控制组”。
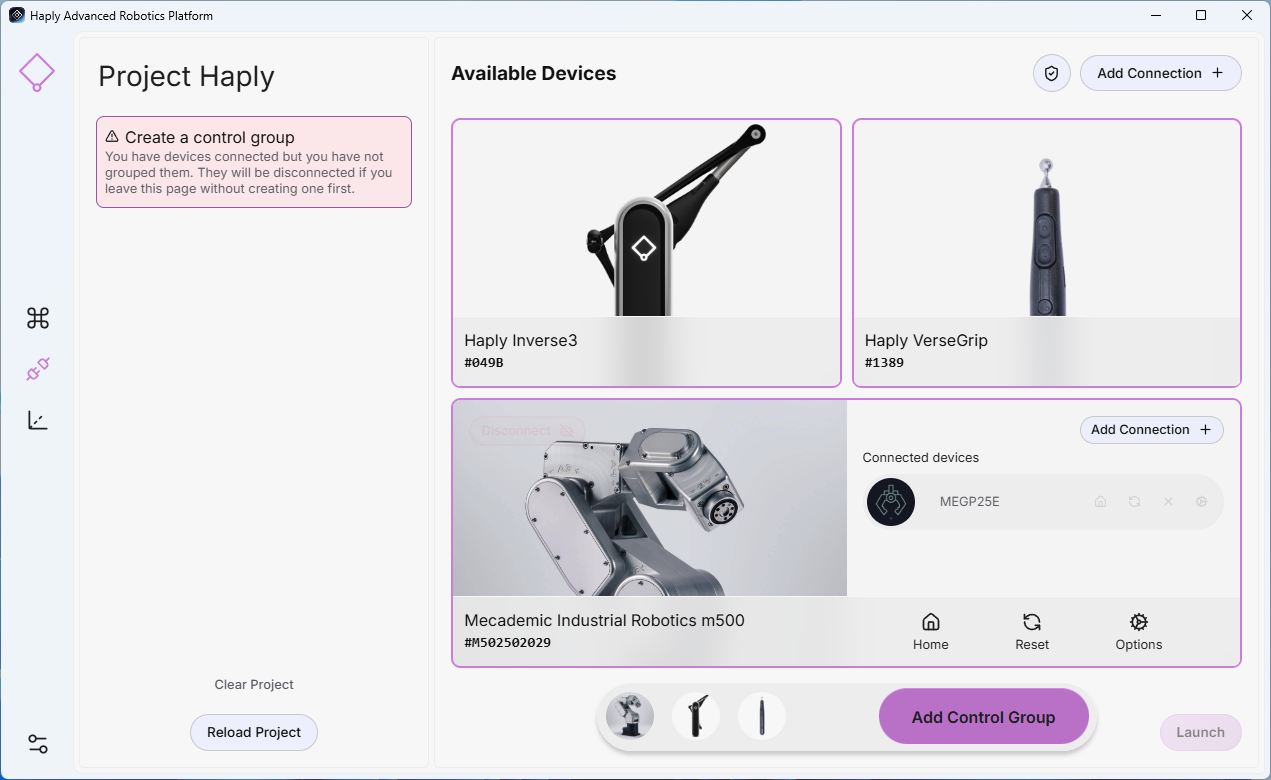
- 新的控制组将显示在左侧区域,并作为当前项目的一部分保存下来。
警告
连接新设备后,请在工作单元内无人或无设备的情况下,检查设备在低速运行时的运动方向和速度是否正确。
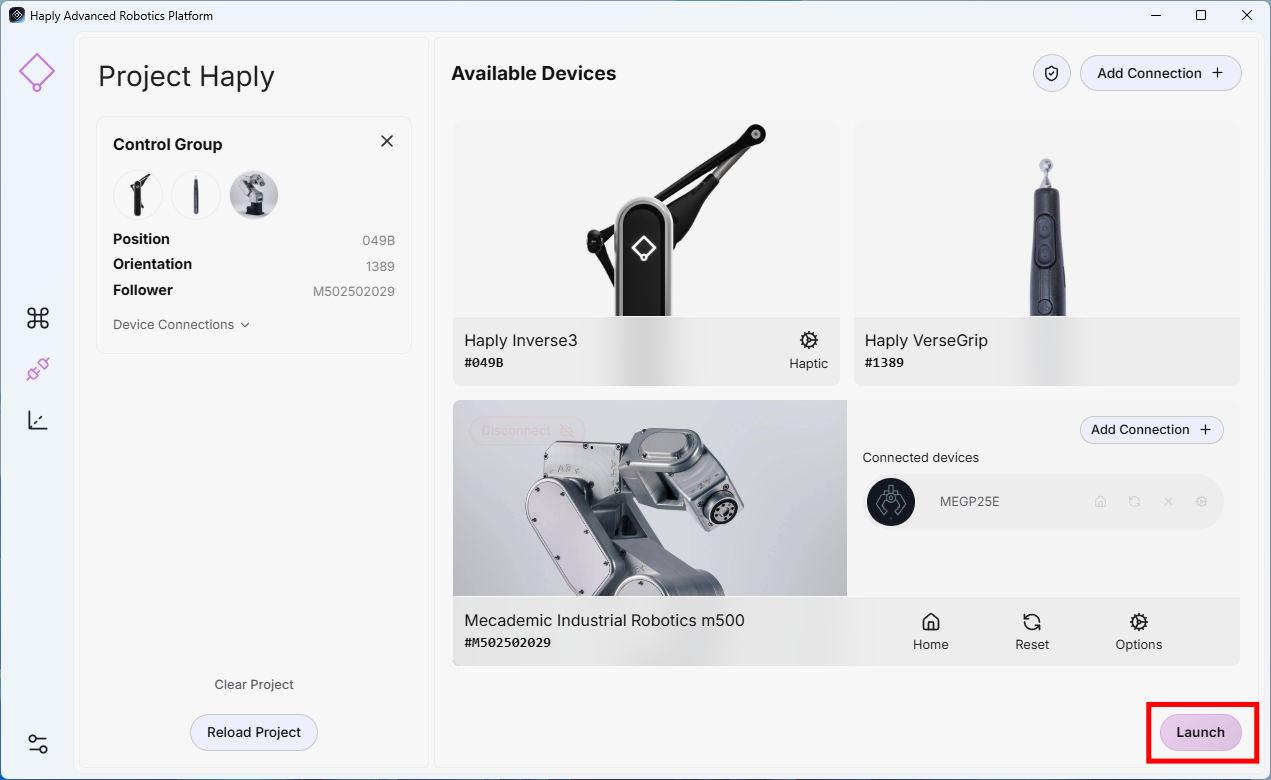
开始遥控操作
一旦配置好控制组并连接了所有必要的设备,请点击右下角的“开始”按钮,以启动远程操作。