附录 E - SICK 安全控制器
FlexiSoft 安全控制器
概述
安全控制器常用于工业自动化领域,以提高设备与人员之间的安全。SICK 是全球领先的工业安全品牌。本文档将介绍 FlexiSoft 控制器在工业自动化系统中的集成。 HARP将此控制器与HARP 安全控制器能够实时采取行动并执行安全功能,以保障工人安全,同时还能与……通信HARP这种连接允许HARP 了解系统是否安全运行的真实状态。
术语
PLC - 可编程逻辑控制器
IP 地址- (connect_addr)
您为控制器分配的地址。您需要一个静态 IP 地址。请勿选择 DHCP,否则每次系统重启后连接都会断开。
默认网关- (网关)
您网络的基本 IP 地址。通常为 192.168.0.1 或 10.0.0.1
停止字节- (estop_byte)
可以将其视为完全停止或紧急停止触发器
暂停字节- (pause_byte)
请将此视为正常的流程中断。系统会将其视为释放触控笔上的离合器。
下载 - 安全设计器
SICK 提供了一款名为 Safety Designer 的控制器编程软件。它提供用于路由逻辑、安全程序签名验证、调试和通信的用户界面。SICK 网站上有关于如何使用 Safety Designer 的资源。
示例硬件
此示例设置所需的硬件:
- FlexiSoft CPU - FX3-CPU000000
- FLexiSoft 系统插件 - FX3-MPL000001
- FlexiSoft 编程电缆 - DSL-8U04G02M025KM1
- FlexiSoft 以太网/IP 模块 - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
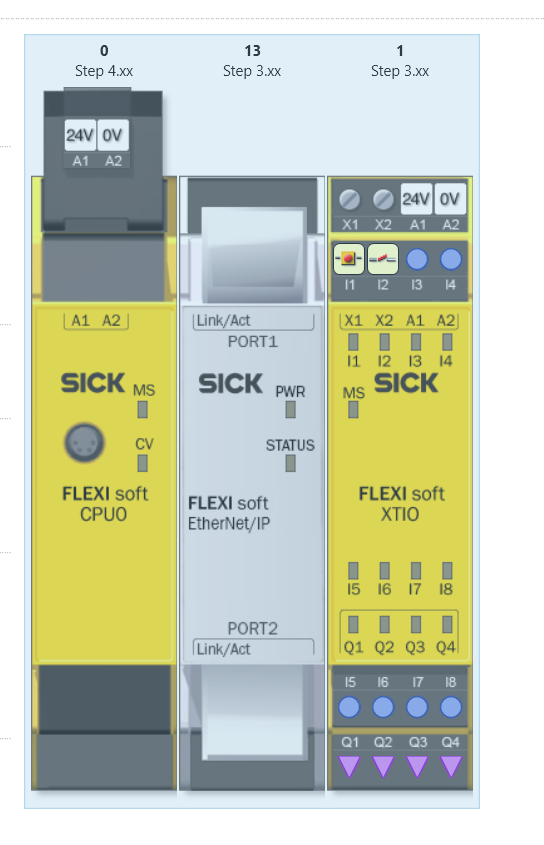
设置您的安全PLC
网络设置:
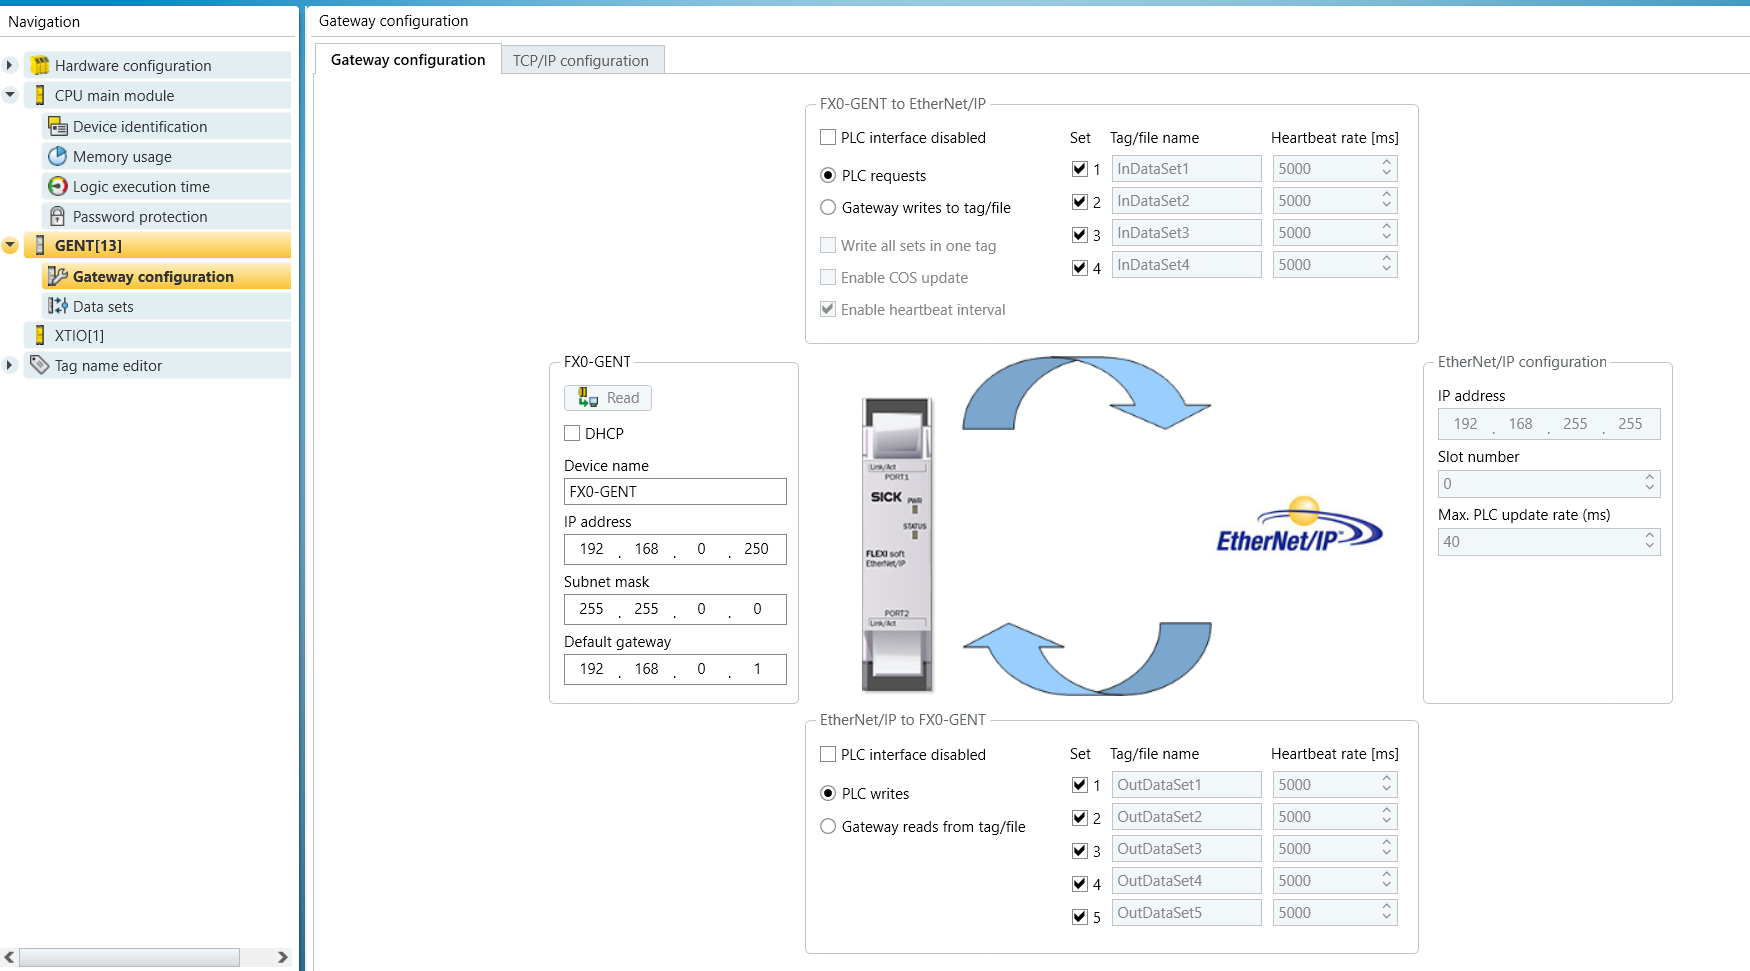
在 GENT 网关配置选项卡中设置您的 IP 地址和默认网关
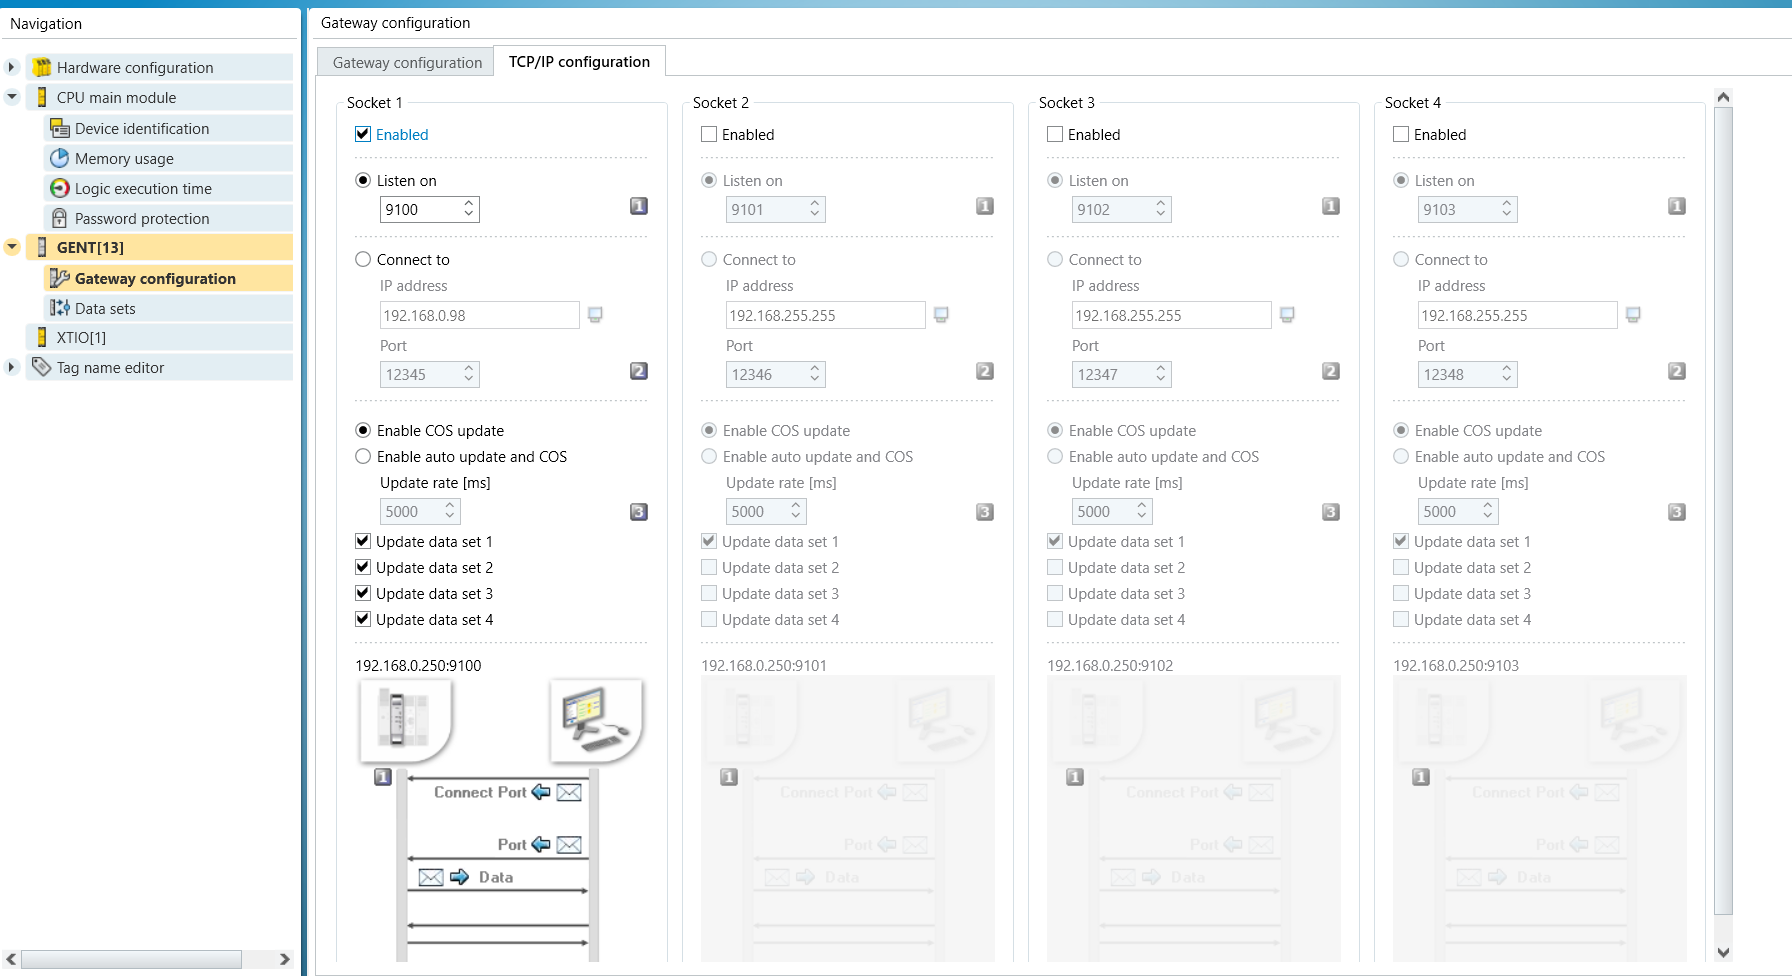
转到 TCP/IP 配置选项卡,启用“监听”并设置您首选的端口号。默认值 9100 在大多数情况下都适用。
转到“数据集”并决定要使用哪些输出字节来触发 STOP 和 PAUSE 操作。
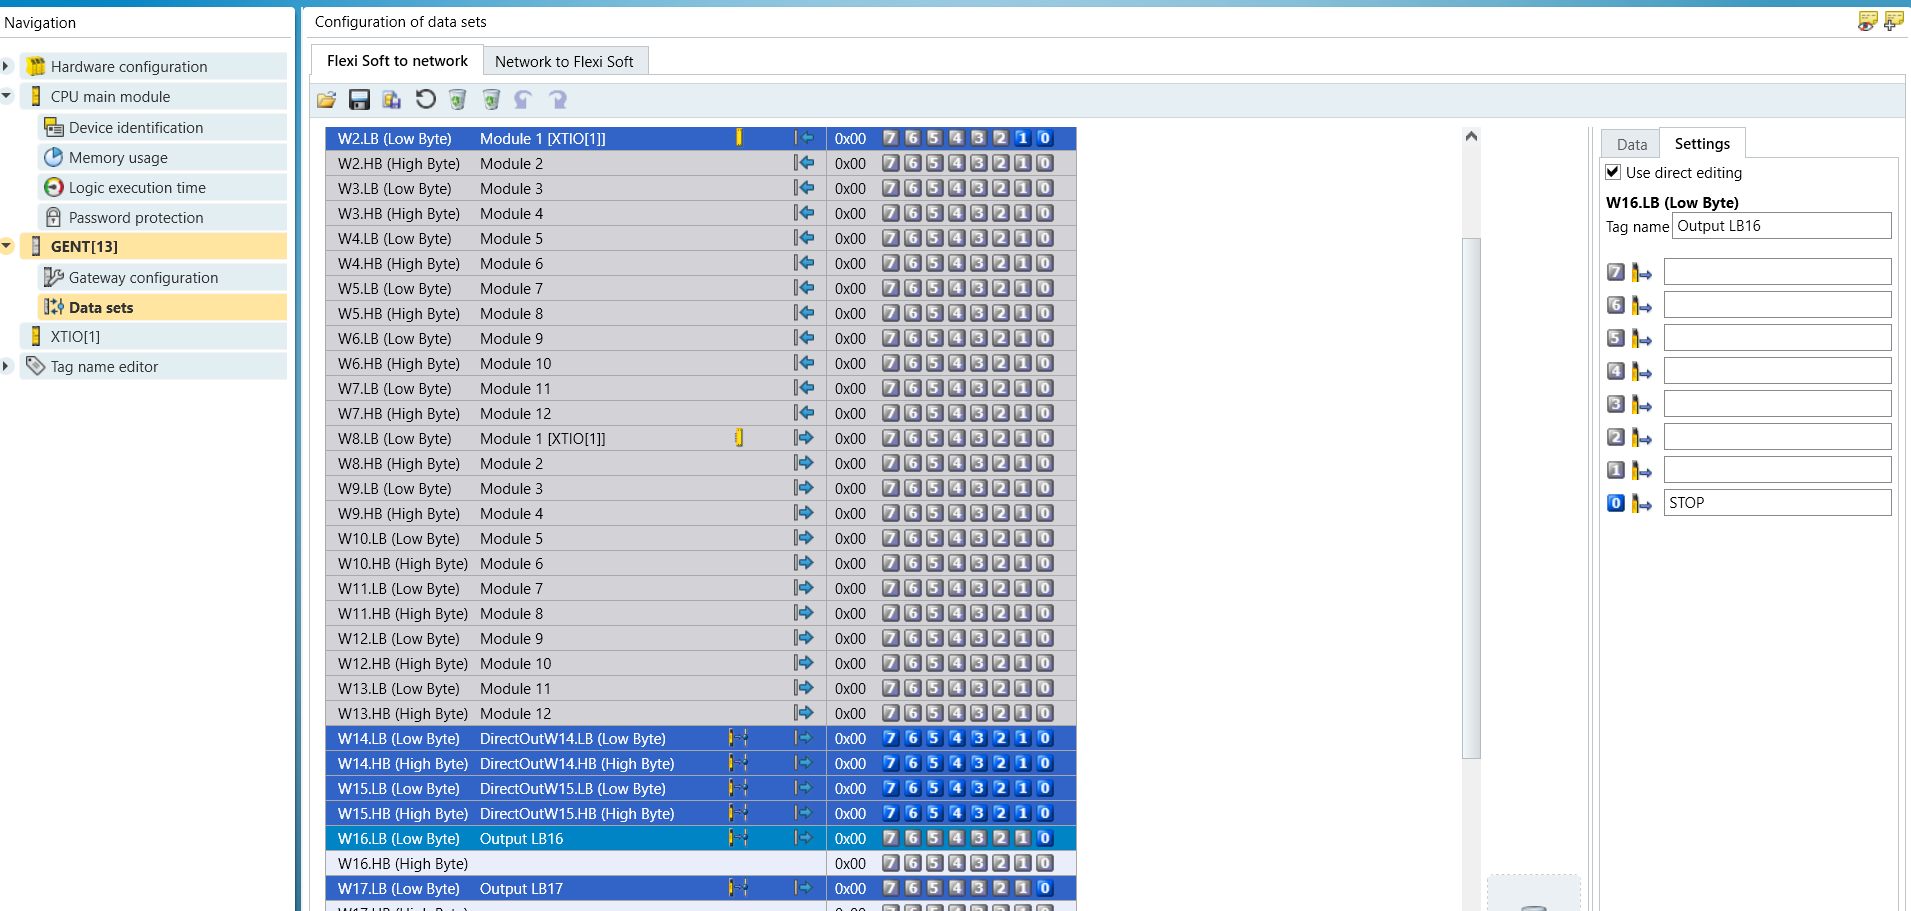
Harp 监控你选择的任意字节的第 0 位。它将该字节视为布尔值。请勿选择其他位,否则将无法正常工作。
这里我们使用:
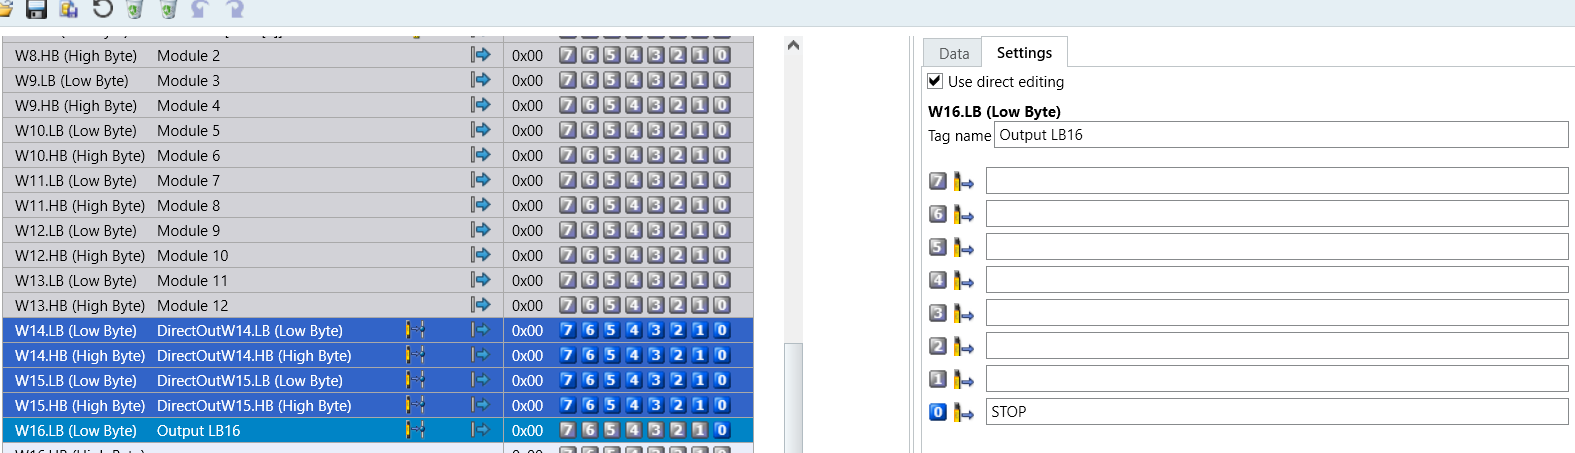
字节 16(低字节)表示停止信号
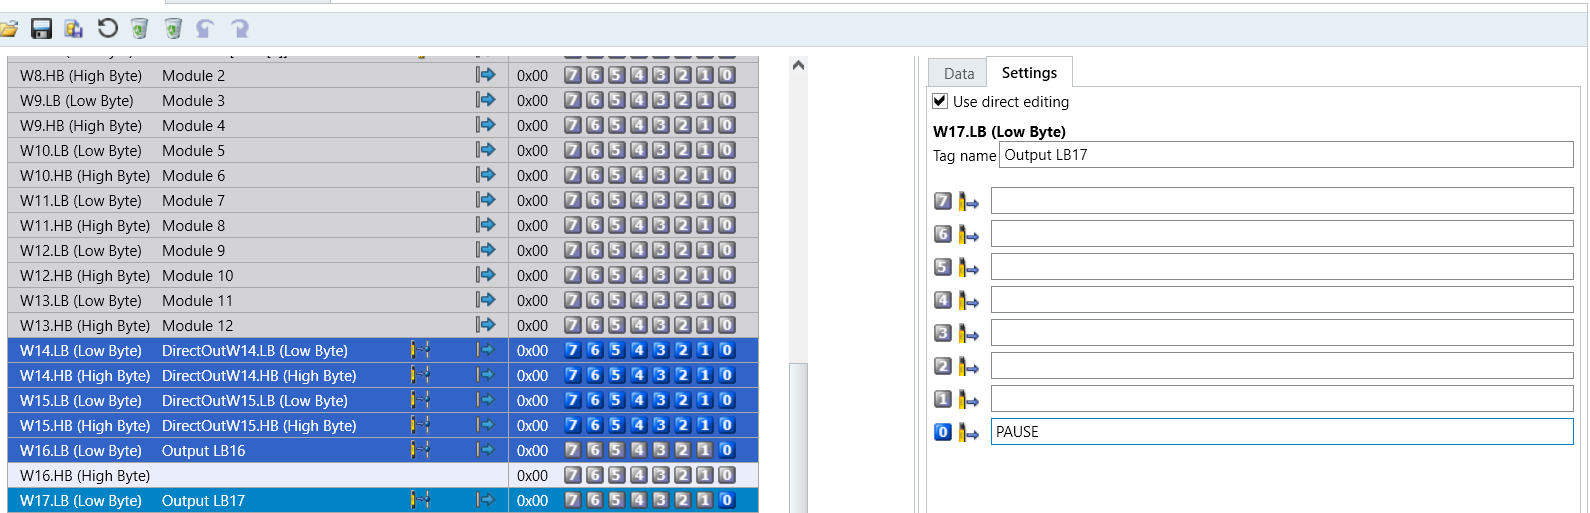
暂停信号的第 17 个字节(低字节)
选择行 W16.LB(低字节),注意右侧第 0 位,您可以将其命名为STOP。
此标记有助于稍后识别程序中的项目。
选择行 W17.LB(低字节),注意右侧第 0 位,您可以将其命名为 暂停
编程
HARP 当系统处于就绪/安全状态时,系统期望您选择的字节为高电平。这种监控控制类型允许标签在操作前声明控制器已开启且安全状态已建立。如果控制器未连接,则系统会认为标签已被触发,并阻止操作,直到字节被设置为高电平。以下程序包含一个常开按钮,代表连接到暂停标签 (17.LB) 的门开关或光幕。急停开关是一个常闭触点,直接连接到停止标签 (16.LB)。
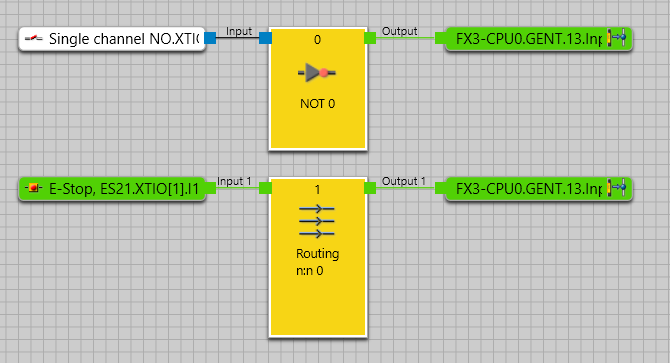
如果按下“否”按钮, HARP 按钮松开后,所有遥控操作将暂停,直到16.LB再次变为高电平。
如果按下紧急停止按钮, HARP 这将完全停止会话,并阻止其继续运行,直到紧急停止信号被清除,然后才能执行重置。
修改PLC程序以满足您的系统需求。您可以将多个开关连接到单个标签。您应该设置与机器人内置安全逻辑相连接的逻辑。
使用“传输到设备”按钮将程序推送到 PLC,然后进入下一步。
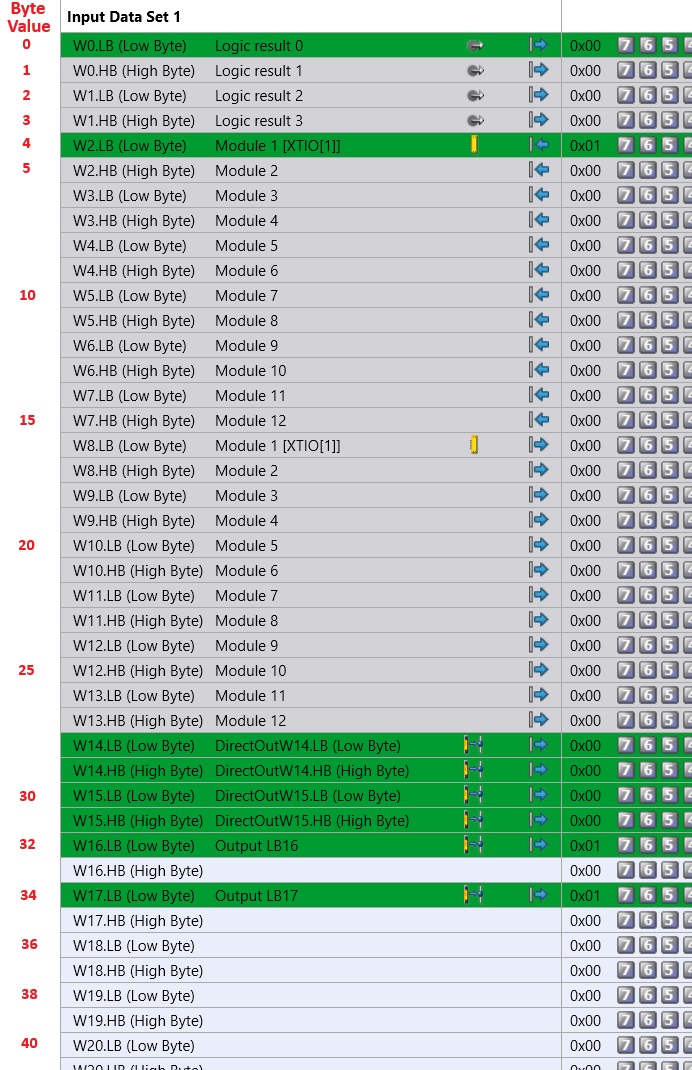
请在下表中将您选择的字节与其对应的字节值进行映射。
HARP 项目设置
- 在现有的HARP 在项目中,用文本编辑器打开“Project.json”文件。

-
在 Project.json 文件的底部,你会找到一个名为“safety_controller”的变量。
删除“null”标签,并添加此处显示的字段。connect_addr是您的安全控制器的 IP 地址。
pause_byte和stop_byte应等于控制器设置中所示图表中的相应字节值。
FlexiSoft 的网关应该是“flexi_soft_gateway”。
Flexi Compact 的网关应该是“gpnt1”。 -
保存并关闭此文件
-
发射HARP 再次连接您的设备。
-
进入遥控操作命令界面
-
您现在应该可以控制暂停和恢复操作,或者使用紧急停止功能中断会话。 HARP 为了获得安全的机器人控制体验。
故障排除:如果您打开项目后无法加载,或者无法在控制屏幕上进行远程操作,则表明设置不正确。
请记住,程序中的字节必须始终为高电平,系统才能运行。否则,程序会像被触发一样运行。
- 检查您的 Safety Designer 项目中的 IP 地址和端口。
- 使用上面的图表,检查你是否已将所选字节与项目文件中所需的值正确映射。
- 请确保正确设置网关名称。