简介
HARP在此,工作空间指机器人的三维工作环境,其中包括允许的运动范围以及场景中定义的物体或限制区域。可以将其理解为对机器人实际工作环境的虚拟呈现。
每款受支持的机器人型号都提供了根据运行参数设定的默认工作空间配置。默认配置中可能还包括运动限制,例如最大速度和加速度。
如果项目处于打开状态,您可以在“工作区”页面上执行以下操作:
- 在场景中设置机器人的位置和方向。
- 以机器人为基准 Inverse3定义方向。
- 通过配置X、Y、Z轴的最小和最大限位,来限制机器人的工作范围。
- 添加虚拟排除区域(如矩形或球体),用于定义机器人不应进入的区域。
所有工作区配置都会作为项目的一部分保存下来。
远程操作中的工作区
工作空间配置在远程操作过程中被广泛应用。 Inverse3的运动会在已配置的工作空间边界内映射到从属机器人上。
当机器人按指令执行的运动接近工作空间边界或排除区域时,HARP会限制该方向上的进一步运动。此外,Inverse3的力反馈功能也会生效,当机器人接近预设的限制时,操作员能够感受到虚拟边界或“墙壁”。
工作空间限制作为HARP运动控制和安全逻辑的一部分被应用,并在可行的情况下与其他已配置的保护机制(包括基于力的监控)协同工作。
工作空间参考坐标系
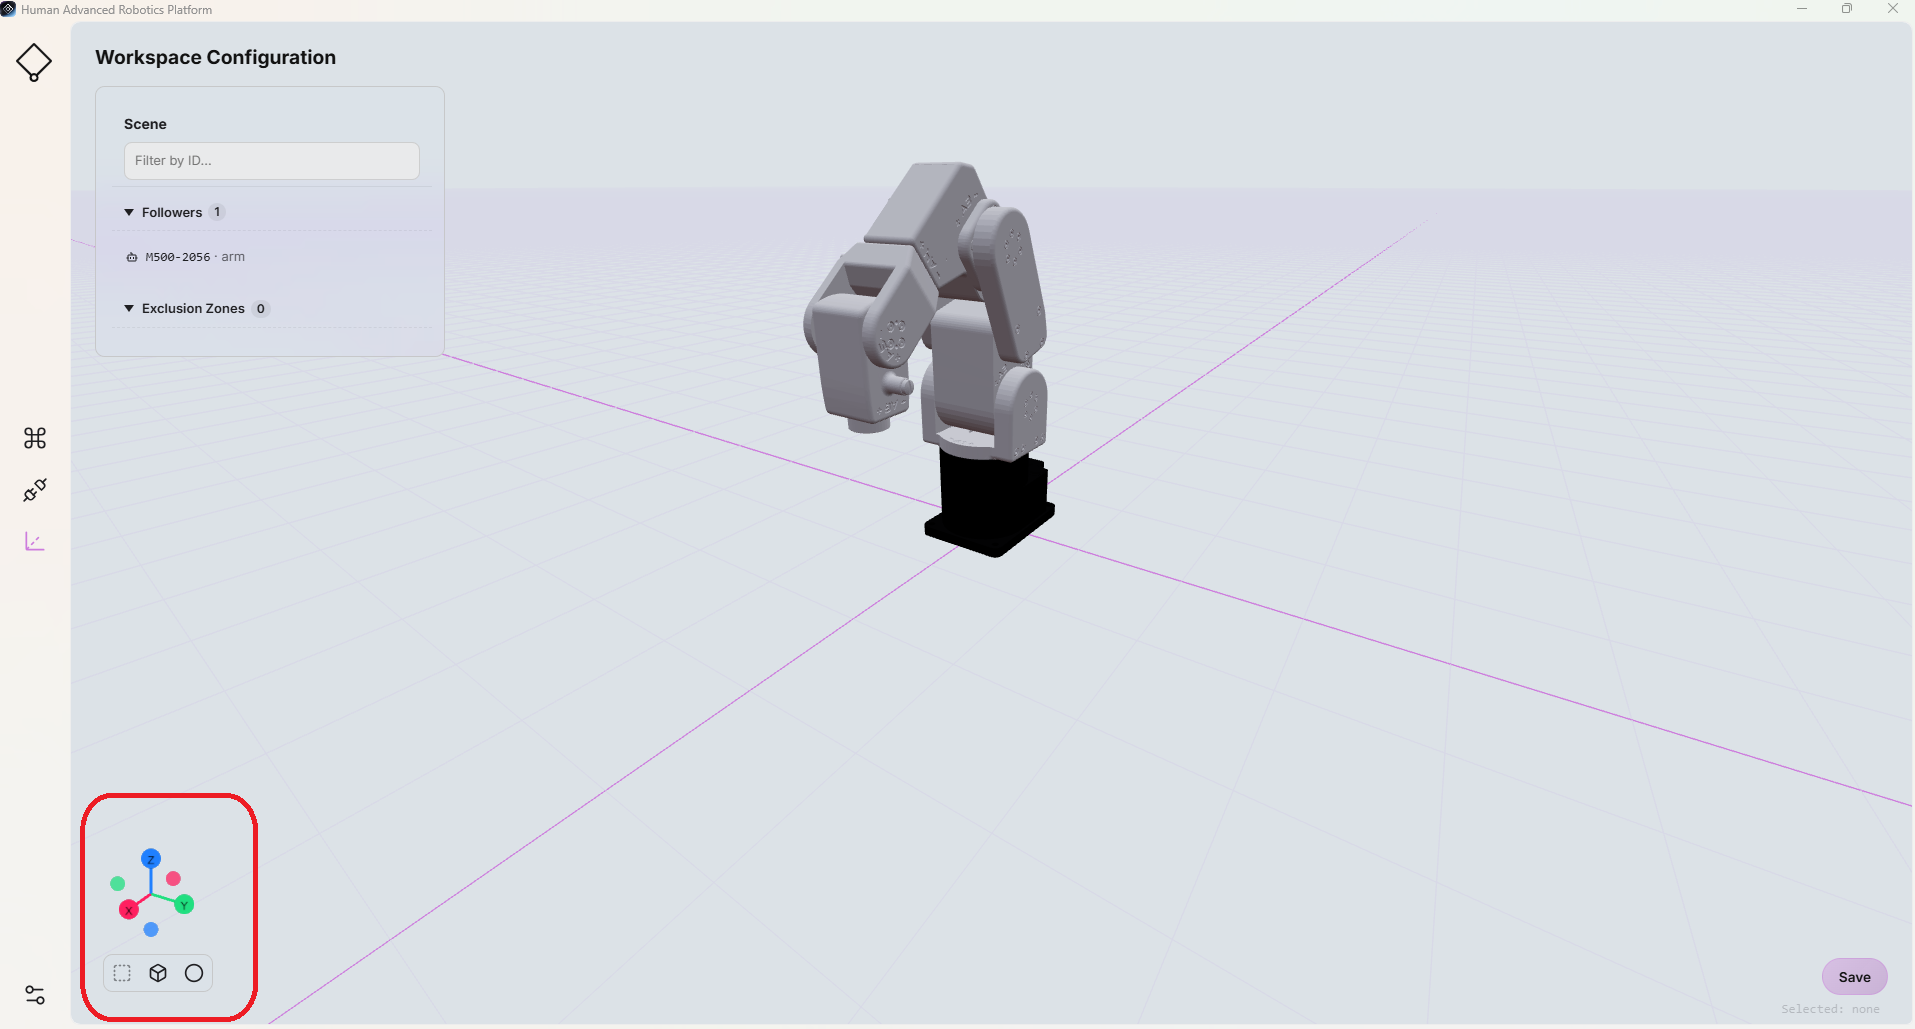
工作区坐标系以3D参考坐标系的形式显示在“工作区”页面的左下角。
坐标轴将始终以以下颜色显示:
- 红色:X轴
- 绿色:Y轴
- 蓝色:Z轴