Inverse3 参数
点击Haply Inverse3 该选项按钮后,将可使用两项与设备相关的设置,这两项设置与所连接的跟随设备无关。
这些设置通过Haply 服务提供,可根据需要启用、禁用或调整。
气泡导航
气泡导航允许您在超出 Inverse3 物理可及范围之外的工作空间中移动并引导机器人,而无需反复使用离合器。
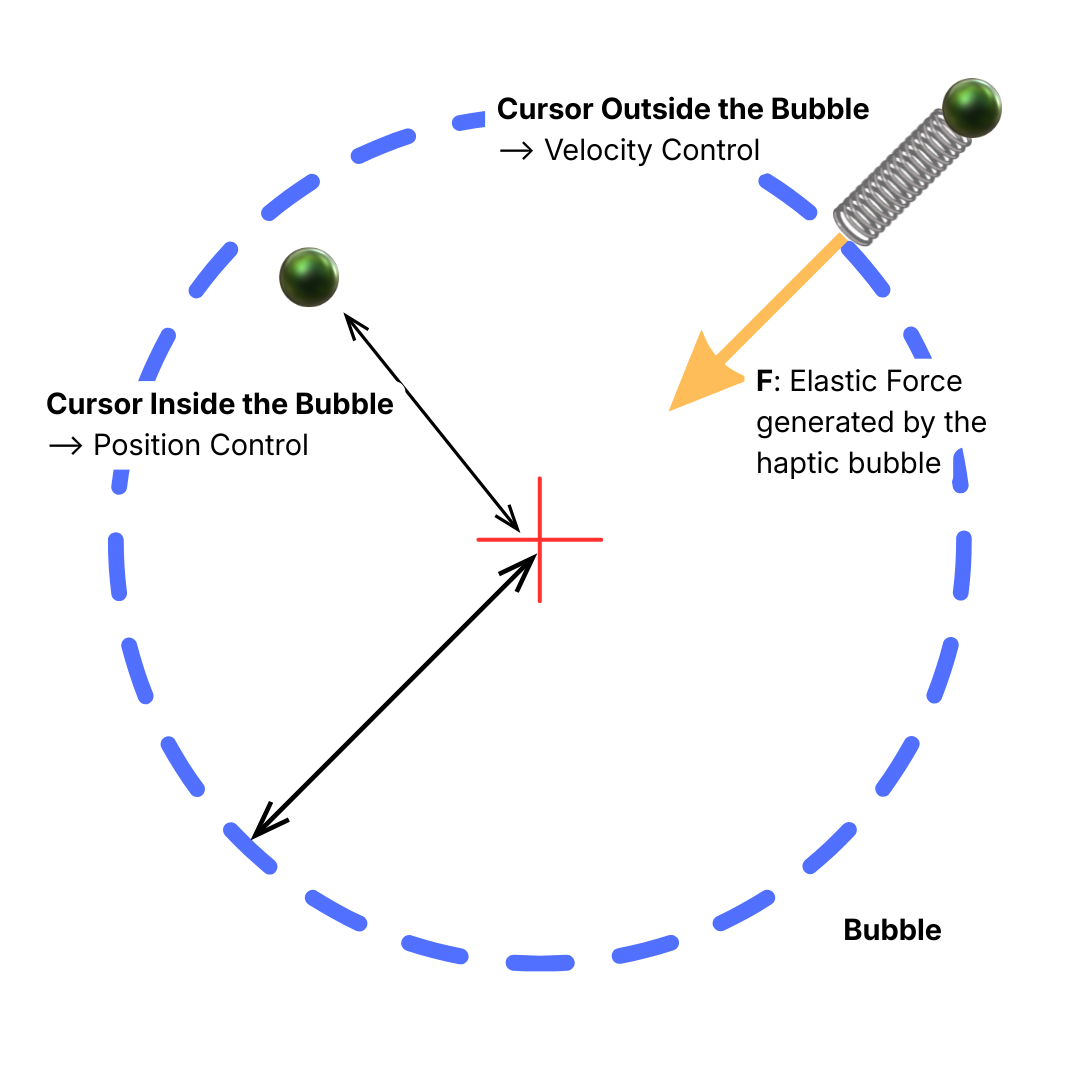
该功能以光标静止位置为中心,围绕一个虚拟球体(即“气泡”),结合了两种控制模式:
- 气泡内部: HARP 使用位置控制。跟随机器人将按照配置的运动比例跟随主设备的运动,为精细操作任务提供精确控制。
- 气泡外部: HARP ,切换为速度控制。跟随机器人沿施加的主设备运动方向持续移动。光标越出气泡边界越远,指令速度越高。
气泡边界通过 Inverse3 以弹性触觉阻力的形式传递,该阻力随光标向外移动而增大。导航区域外边界处较高刚度的触觉边界会阻止光标进一步移动。
要停止基于速度的导航,请将光标移回气泡内。跟随机器人将停止持续移动,HARP ,恢复为位置控制。
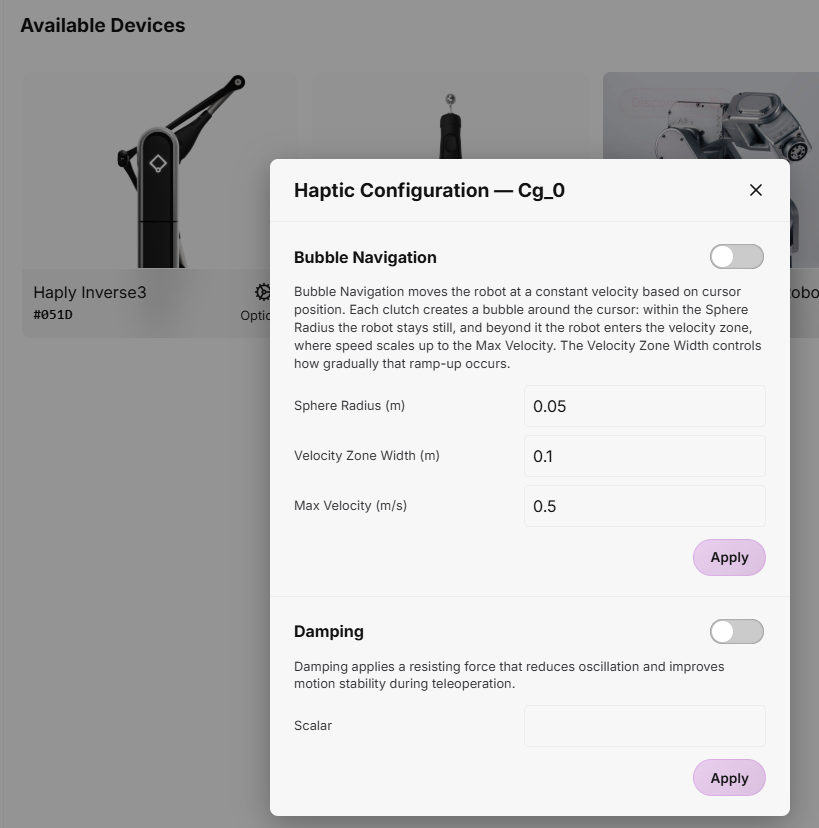
在HARP 中,您可以配置以下气泡导航参数:
- 球体(气泡)半径(m):定义光标静止位置周围控制区域的半径。
- 速度区宽度(m):定义气泡外部速度控制区域的宽度。
- 气泡外最大速度(m/s):当光标位于速度控制区域时,此值为机器人所能达到的最大速度。
阻尼
阻尼功能会施加一种与运动方向相反的阻力式触觉力,有助于减少振荡,并提高遥操作过程中的稳定性。
阻尼级别可通过 1 到 25 之间的标量值进行调节。数值越大,阻尼效果越强,并通过Inverse3 产生更强的阻力反馈。