指挥中心
在远程操作过程中,HARP 的主要工作区域是“命令”界面。该界面包含多个面板,用于显示领导者和跟随者的实时数据、系统日志、监控信息、运动控制以及录制和回放功能。
HARP 其主界面采用了可停靠的面板布局。可以通过拖放重新排列面板,从而创建符合您工作流程的工作区。
保存项目时,当前的面板布局也会一并保存。此外,通过创建并保存自定义面板配置文件,还可以针对不同的任务或运行模式保持各不相同的界面布局。
下图展示了“命令”界面的主要区域。关于各部分的详细说明,将在以下各小节中进行介绍。
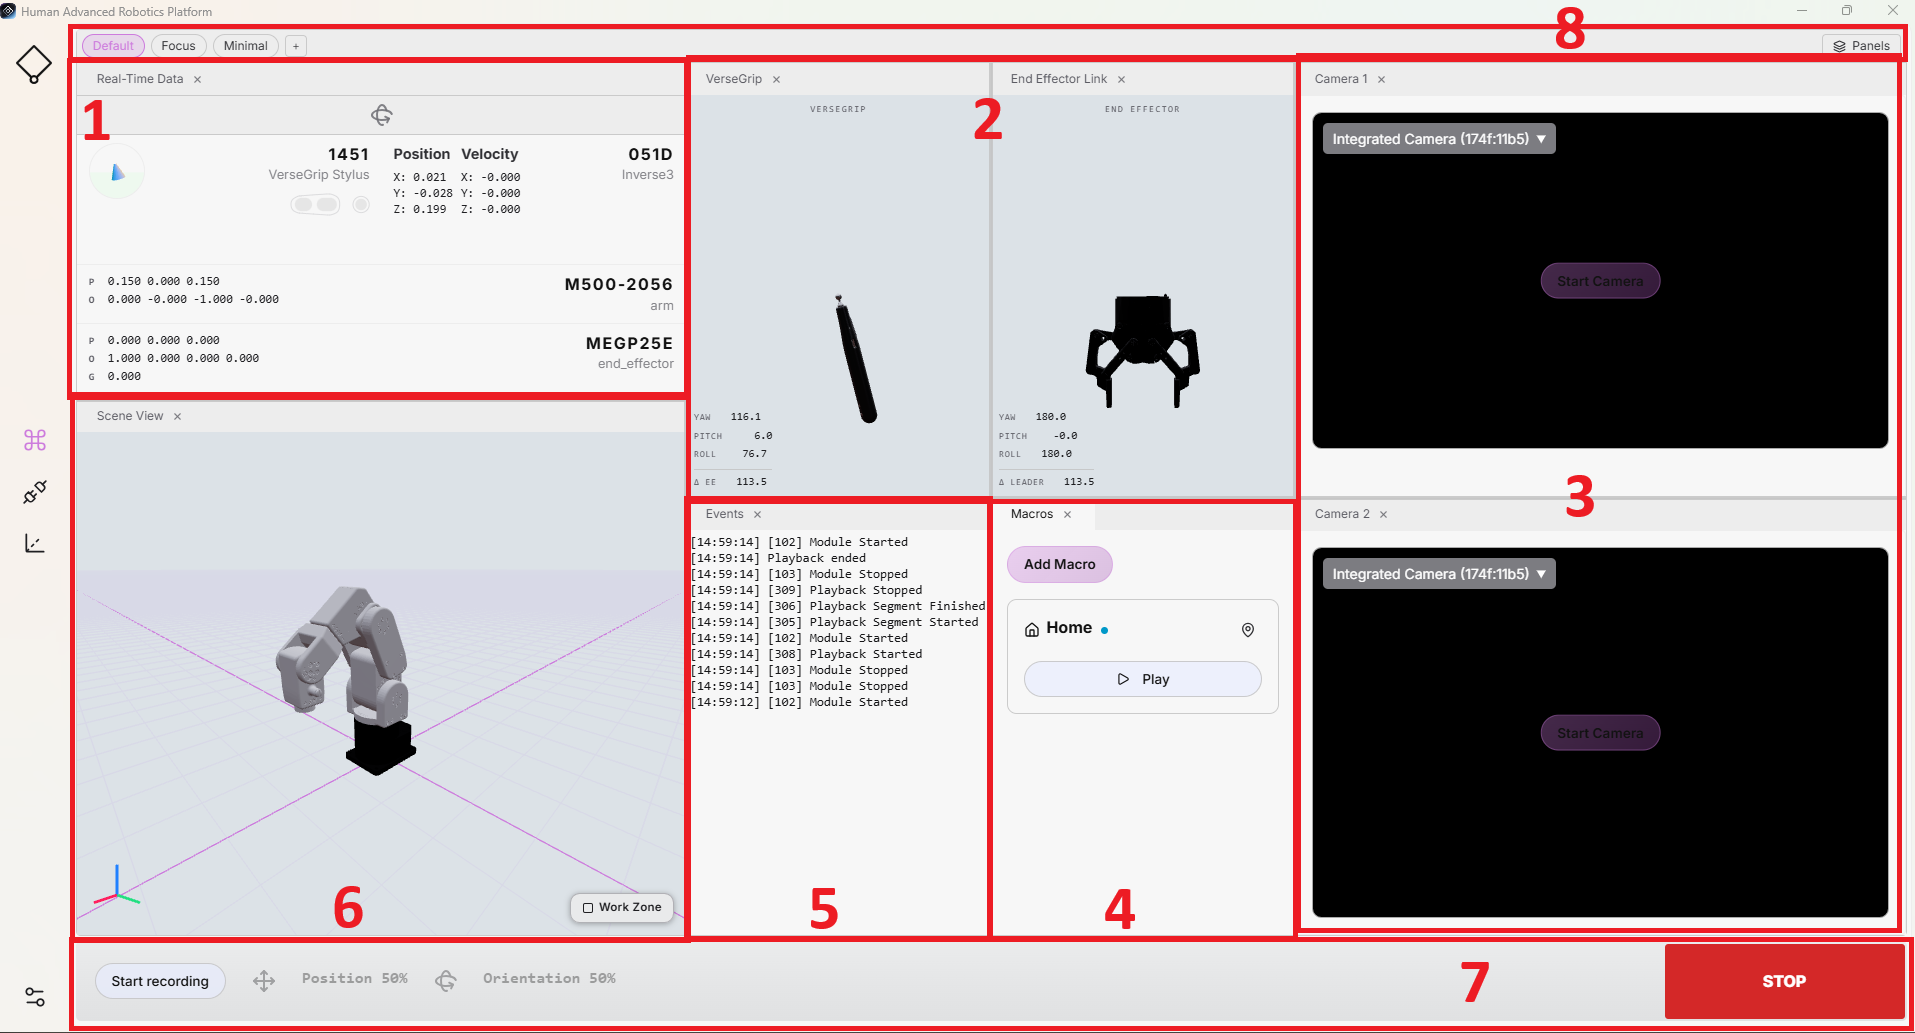
1. 实时数据
该面板会显示来自主设备和从设备的实时数据。显示的内容包括 VerseGrip 或 Ruko 的姿态和电池状态、机械臂的 TCP 姿态,以及已连接的夹爪等。
可以通过领导者和跟随者的设备持续访问远程操作的主要数据和状态信息。在此面板中,还可以确认方向控制是否已启用,以及离合器当前是否处于工作状态。
2. VerseGrip/Ruko 及末端执行器连接件
在这两个面板中,不仅以3D形式显示VerseGrip或Ruko的位置,还显示跟随器的末端执行器姿态控制状态。
为了在不同的跟随设备之间实现一致的显示效果,姿态控制采用通用夹持器模型来表示。当姿态控制启用时,显示颜色会发生变化,从而清晰地显示当前状态。
通过“导轨显示”功能,可以对比显示的导轨运动与对应机器人的运动,这也有助于验证设备的校准情况。
3. 相机
为了进行监控,最多可启用两个摄像头视频流。
该面板支持外部USB 摄像头和 RTSP 摄像头流。每台摄像头在运行过程中均可随时启用或禁用。
可以根据需要对摄像头画面进行调整,例如翻转或旋转视频流。此外,还可以将视频流分离到另一个窗口中,并将其最大化或显示在另一台显示器上。
4. 宏
该面板上会显示所有可用的宏。每个宏可以包含一个录制片段,或多个可直接从“命令”界面播放的录制片段序列。
该项目中可以添加不限数量的宏。录制步骤在第 7 节“命令栏”中进行了说明。要执行录制的操作,请单击宏的播放按钮。
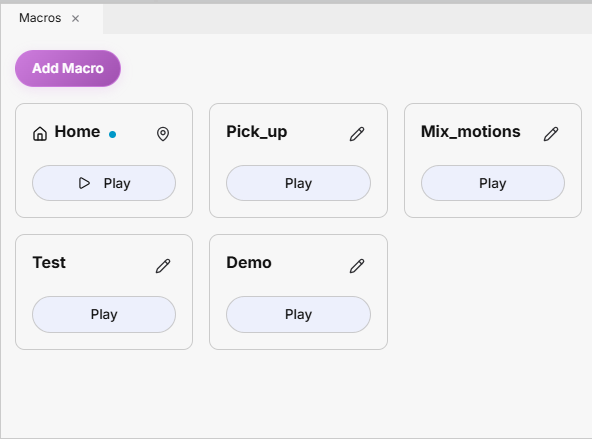
宏可执行的操作如下:
- 单击宏后,即可执行 “编辑”或“删除”操作。通过“编辑”功能,您可以更新宏的名称或替换关联的录制内容。
- 点击“添加宏”,即可创建一个新的宏按钮。宏将随项目一起保存,下次打开该项目时仍可使用。
- 点击宏的“播放”按钮后,会在执行前显示确认对话框,从而可防止机器人发生意外移动。
关于录制和播放的工作流程,请参阅“录制”和“播放”部分的详细说明。
可设置的初始姿态
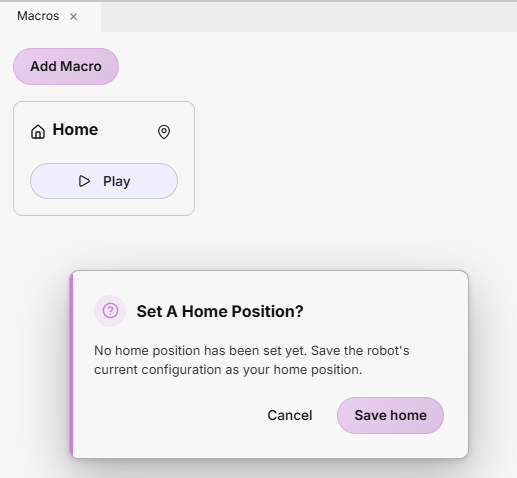
默认情况下,“宏”面板中已预设了一个名为“Home”的宏。该宏在初始状态下为空,可供配置。
要定义初始姿态,请通过远程操作将机器人移动到目标位置,或将其移动到“机器人参数”中所述的默认初始姿态。请选择一个适合应用场景和工作空间的安全位置。
首次在“Home”宏中 点击“Play”时,会弹出一个对话框,提示您设置归位位置。点击“Save Home”后,机器人的当前姿态将被保存为今后使用的归位姿态。
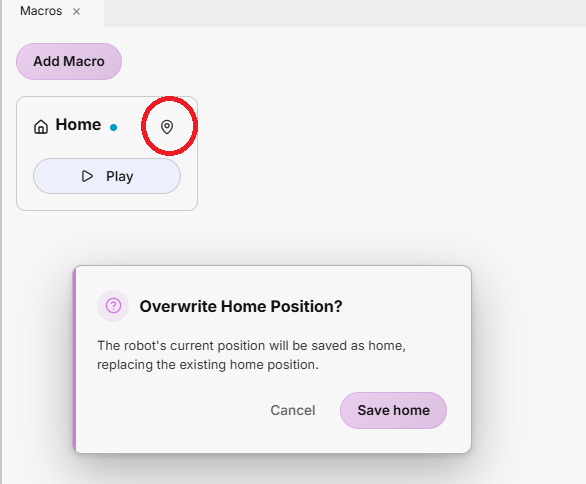
若要事后更改初始姿势,请点击宏右上角的图标,用新的机器人姿势覆盖现有设置。
冲突规避
为了提高机器人移动至预设初始姿态时的安全性,HARP 包含一个自动碰撞规避路径规划器,该规划器会考虑工作空间中定义的禁入区域。
当用户执行“Home”宏时,HARP 会避开已定义的禁入区域,同时根据机器人的当前姿态计算出通往预设“Home Pose”的路径。计算出的运动路径将发送给机器人并执行。
首页每次执行宏时,系统都会重新计算路径。这样,HARP 就能反映工作空间设置的变更,并根据机器人的当前姿态和最新的场景定义生成新的避障路径。
5. 活动
该面板显示会话活动、系统事件和警报的概览。事件的设计简洁明了,便于您快速掌握运行过程中的重要变化。
事件会与详细的运行时日志分开记录。如果需要进行故障排除或获取更详细的诊断信息,可以在以下位置查看HARP 的运行时日志:C:\Users\<username>\AppData\Local\HARP\logs
6. 场景视图
在此面板中,您可以查看工作空间的3D视图,其中包括机器人、工作范围限制以及已设置的碰撞区域或禁入区域。
按照“工作区”中所述的步骤创建工作区场景后,已设置的对象和边界也会显示在此面板中。该显示内容与当前的工作区设置直接关联。
默认情况下,会显示设置为机器人的碰撞对象。可通过面板右下角的按钮切换“工作区”的显示状态。
面板左下角会显示基准坐标系:
- 赤:X轴
- 绿色:Y轴
- 青:Z轴
7. 命令栏
在“命令栏”中,您可以快速访问运动缩放、轴锁定、运动录制、会话停止和重置等主要遥控操作功能。
- 停止:位于命令栏右侧的大红色按钮。按下后,正在执行的远程操作及与运动相关的操作将立即停止。
即使按下键盘上的Esc键,也会执行“停止”操作。
-
缩放:定义跟随者相对于领导者的移动幅度。缩放值可通过滑块进行调整。
- 100%:当领舞者移动 5 厘米时 → 跟舞者也会移动 5 厘米
- 50%:当领舞者移动 5 厘米时 → 跟舞者会移动 2.5 厘米
并进和定向的缩放比例可以分别独立调整。

首次操作新机器人或新工具时,请从较低的运动比例开始,并随着对系统逐渐熟悉而逐步提高该值。
-
轴锁定:在远程操作过程中,可以锁定机器人的单个平移轴或旋转轴。
- 按下X、Y或Z键,可切换相应平移轴的锁定或解锁状态。
- 按下Shift + X、Shift + Y或Shift + Z,即可切换相应旋转轴的锁定或解锁状态。

- 开始录制: 开始以 100 Hz 的采样率采集追踪对象的运动数据。录制完成后 结束录音 点击此处停止处理,并将录制的动作导入项目的
raw/保存到文件夹中。记录的动作是.hrpr将以文件格式保存。

- 失去焦点时锁定所有轴:出于安全考虑,当HARP 窗口失去操作系统的焦点时,HARP 可自动锁定机器人的所有轴。若在远程操作过程中失去焦点,运动控制将停止,且远程操作将保持禁用状态,直至满足必要条件。

8. 面板配置文件
在主“Command”界面中,将使用“Default”布局。在此布局下,所有已设置的面板都会显示出来。
HARP 此外,还提供了以下预定义布局:
- 重点:仅显示机器人工作空间的可视化效果。
- Minimal:同时显示机器人工作区域的可视化效果和“事件”面板。
您还可以点击“+”按钮,输入新布局的名称,从而创建自定义布局。