教程与示例
Haply Inverse Unity Package 还附带了一套教程和示例项目,旨在展示该包的功能,并帮助您通过实践进行学习。 这些资源面向初学者和高级用户,通过循序渐进的方式帮助您掌握触觉交互的基础知识,并探索更复杂的应用场景。
访问教程与示例
您可通过 Unity Package Manager轻松获取教程示例项目,以便在您的项目中进行集成和测试。
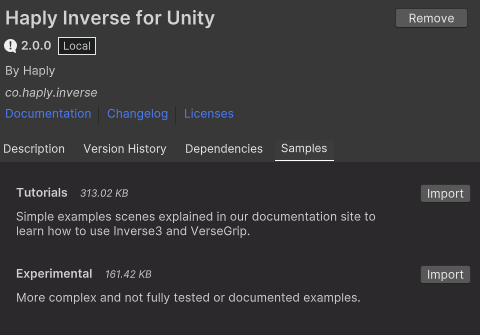
教程概览
浏览我们全面的教程,提升您对 Haply Inverse Unity 插件的掌握程度。 从基础概念到高级触觉反馈机制,这些指南经过精心编写,并配有代码示例和实践见解,帮助您循序渐进地理解相关内容。
基础力与位置
演示力的施加,模拟橡皮筋的效果
基础力反馈
基础触觉模拟,通过刚度和阻尼属性让您感知球体的存在并调整其属性
设备工作空间变换
使用空间变换属性与方法调整Inverse3设备的位置、旋转和缩放
动态场景中的力反馈
在Unity中模拟动态交互,实现来自运动物体的逼真力反馈
简易位置控制
使用动态游戏对象实现位置控制。
VerseGrip 位置控制
利用VerseGrip的旋转功能控制光标位置,以实现高频更新
设备映射
了解如何在 Unity 项目中使用 Haply Inverse Service 手动列出、映射和连接设备。
每个教程都旨在循序渐进地提升您的技能,让您能够借助Haply先进的触觉技术,打造具有触觉吸引力的交互体验。
实验性示例
除了结构化的教程外,该包还包含一些用于测试高级用例的实验性示例。 这些示例的文档较少,应被视为探索性项目,旨在挑战 Haply 硬件能力的极限。 它们让您得以一窥潜在的应用场景,并鼓励您进一步探索该包的更多高级功能。
结语
无论您是触觉技术的新手,还是希望拓展相关知识,Haply Inverse Unity Package 提供的教程和示例都能为您带来宝贵的见解和实践经验。 通过学习这些资源,您将更深入地了解如何将触觉反馈融入 Unity 项目,从而打造更具沉浸感和互动性的体验。
请记住,实验性示例是创新的起点。 它们邀请您探索Haply硬件以及Unity强大开发环境的能力,不断突破触觉交互设计的极限。