SICK 安全控制器
FlexiSoft 安全控制器
安全控制器通常用于工业自动化领域,用于管理机械、设备与人员之间的交互。
本节介绍SICK FlexiSoft安全控制器与 HARP 的集成。连接后,安全控制器可监控外部安全装置,并实时向HARP 传输其当前的安全状态。
这使得HARP 能够根据从安全控制器接收到的信号(例如暂停或停止请求),对与安全相关的状况做出适当响应。
术语
-
**PLC — 可编程逻辑控制器(Programmable Logic Controller):**用于执行自动化和控制逻辑的控制器。
-
**IP 地址(
connect_addr):**分配给安全控制器或通信网关的静态 IP 地址。必须使用静态 IP 地址,才能与HARP 保持稳定的连接。请避免使用 DHCP,因为断电重启后分配的 IP 地址可能会发生变化。 -
**默认网关(
gateway):**本地网络所使用的网关地址。根据网络配置的不同,常见的示例包括192.168.0.1和10.0.0.1。 -
**STOP 字节(
estop_byte):**HARP 用于监控全停或急停状态的已配置字节。 -
**PAUSE 字节(
pause_byte):**HARP 用于监控临时流程中断的已配置字节。触发时,HARP 将暂停遥控操作,其效果类似于松开主控设备上的离合器。
下载 - Safety Designer
SICK 提供Safety Designer软件应用程序,用于配置和编程受支持的 SICK 安全控制器。
Safety Designer 提供图形化界面,用于:
- 创建安全策略并配置路由
- 验证并签署安全程序
- 监控和调试安全配置
- 配置与安全控制器的通信
- 将安全程序传输到控制器
有关 Safety Designer 的安装和使用的详细说明,请参阅 SICK 官方文档和支持资源。
示例硬件
本示例设置所需的硬件:
- FlexiSoft CPU - FX3-CPU000000
- FLexiSoft 系统插件(System Plug) - FX3-MPL000001
- FlexiSoft 编程电缆 - DSL-8U04G02M025KM1
- FlexiSoft Ethernet/IP 模块 - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
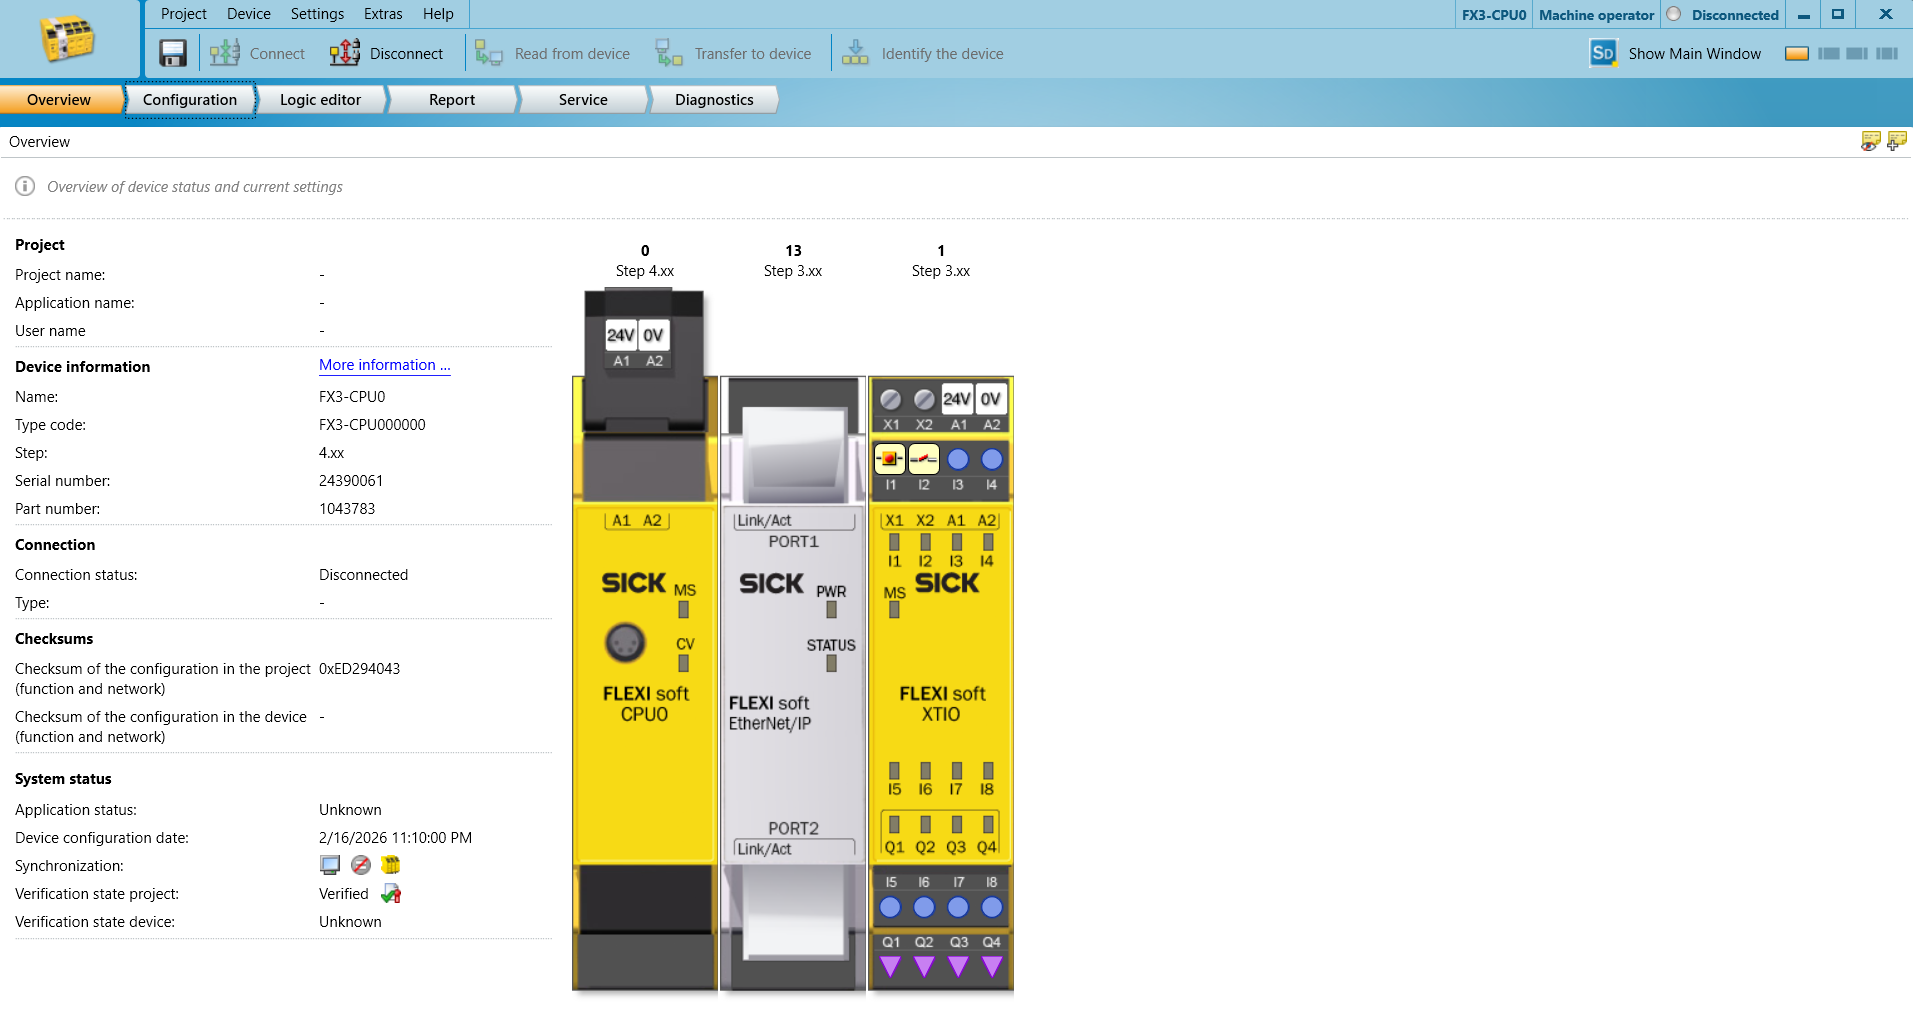
设置安全PLC
网络设置:
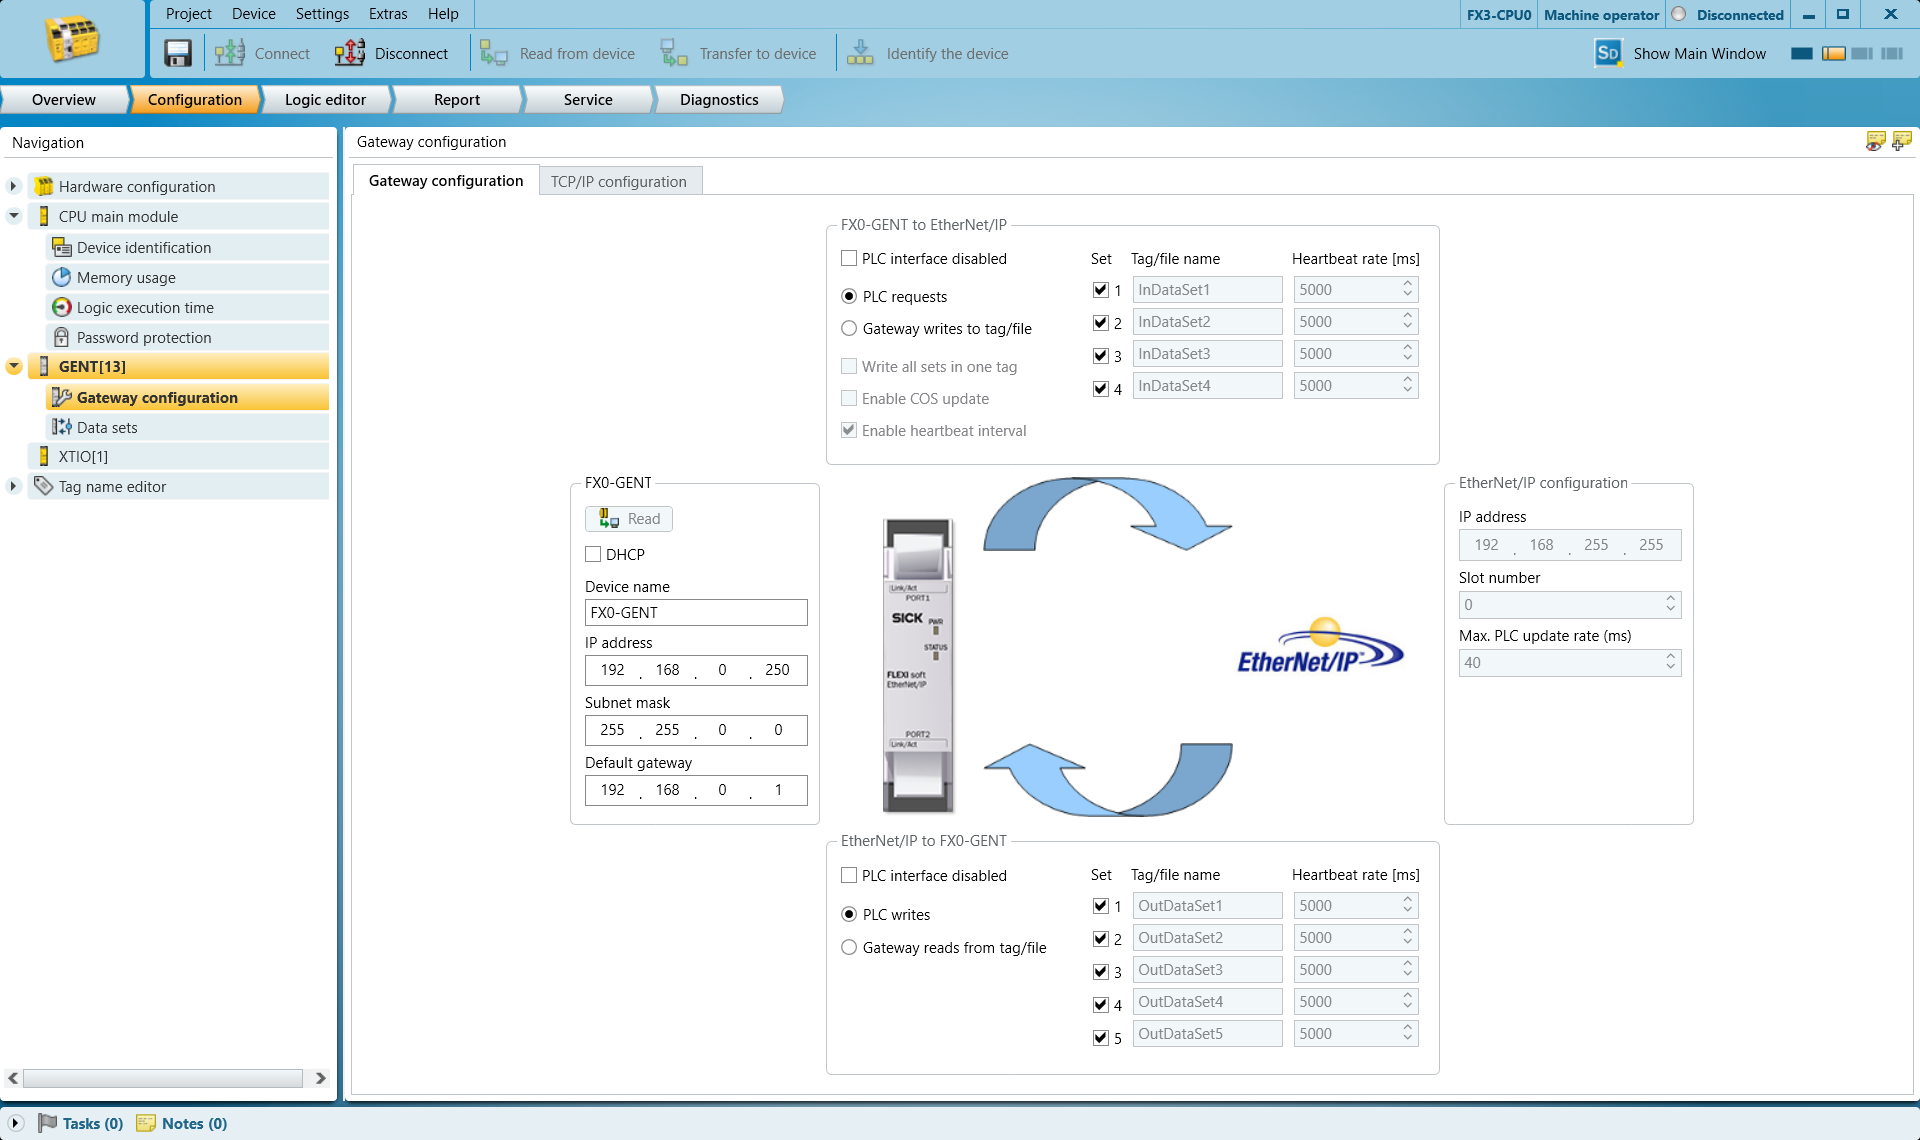
在“GENT 网关”配置选项卡中设置 IP 地址和默认网关。
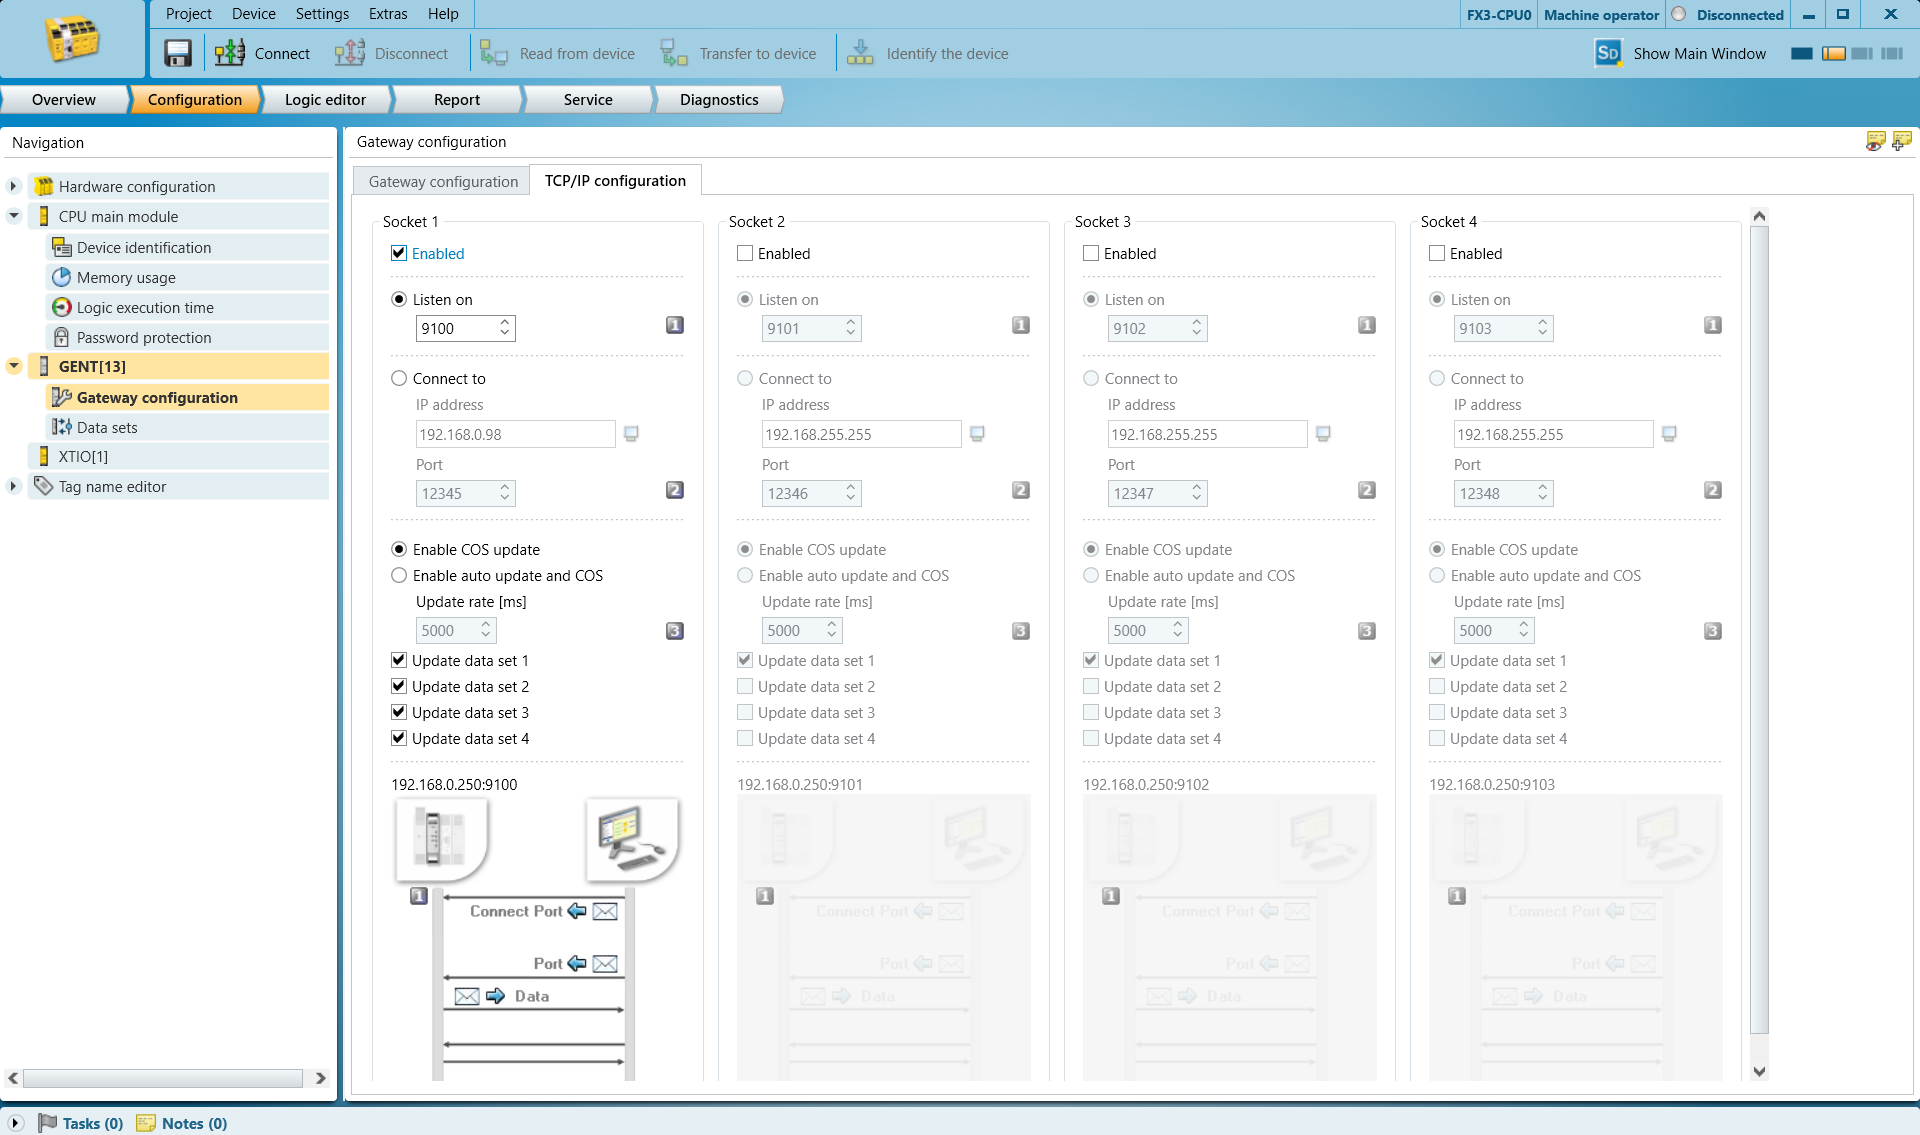
进入“TCP/IP 配置”选项卡,启用“监听”功能,并设置您首选的端口号。在大多数情况下,默认端口 9100 即可使用。
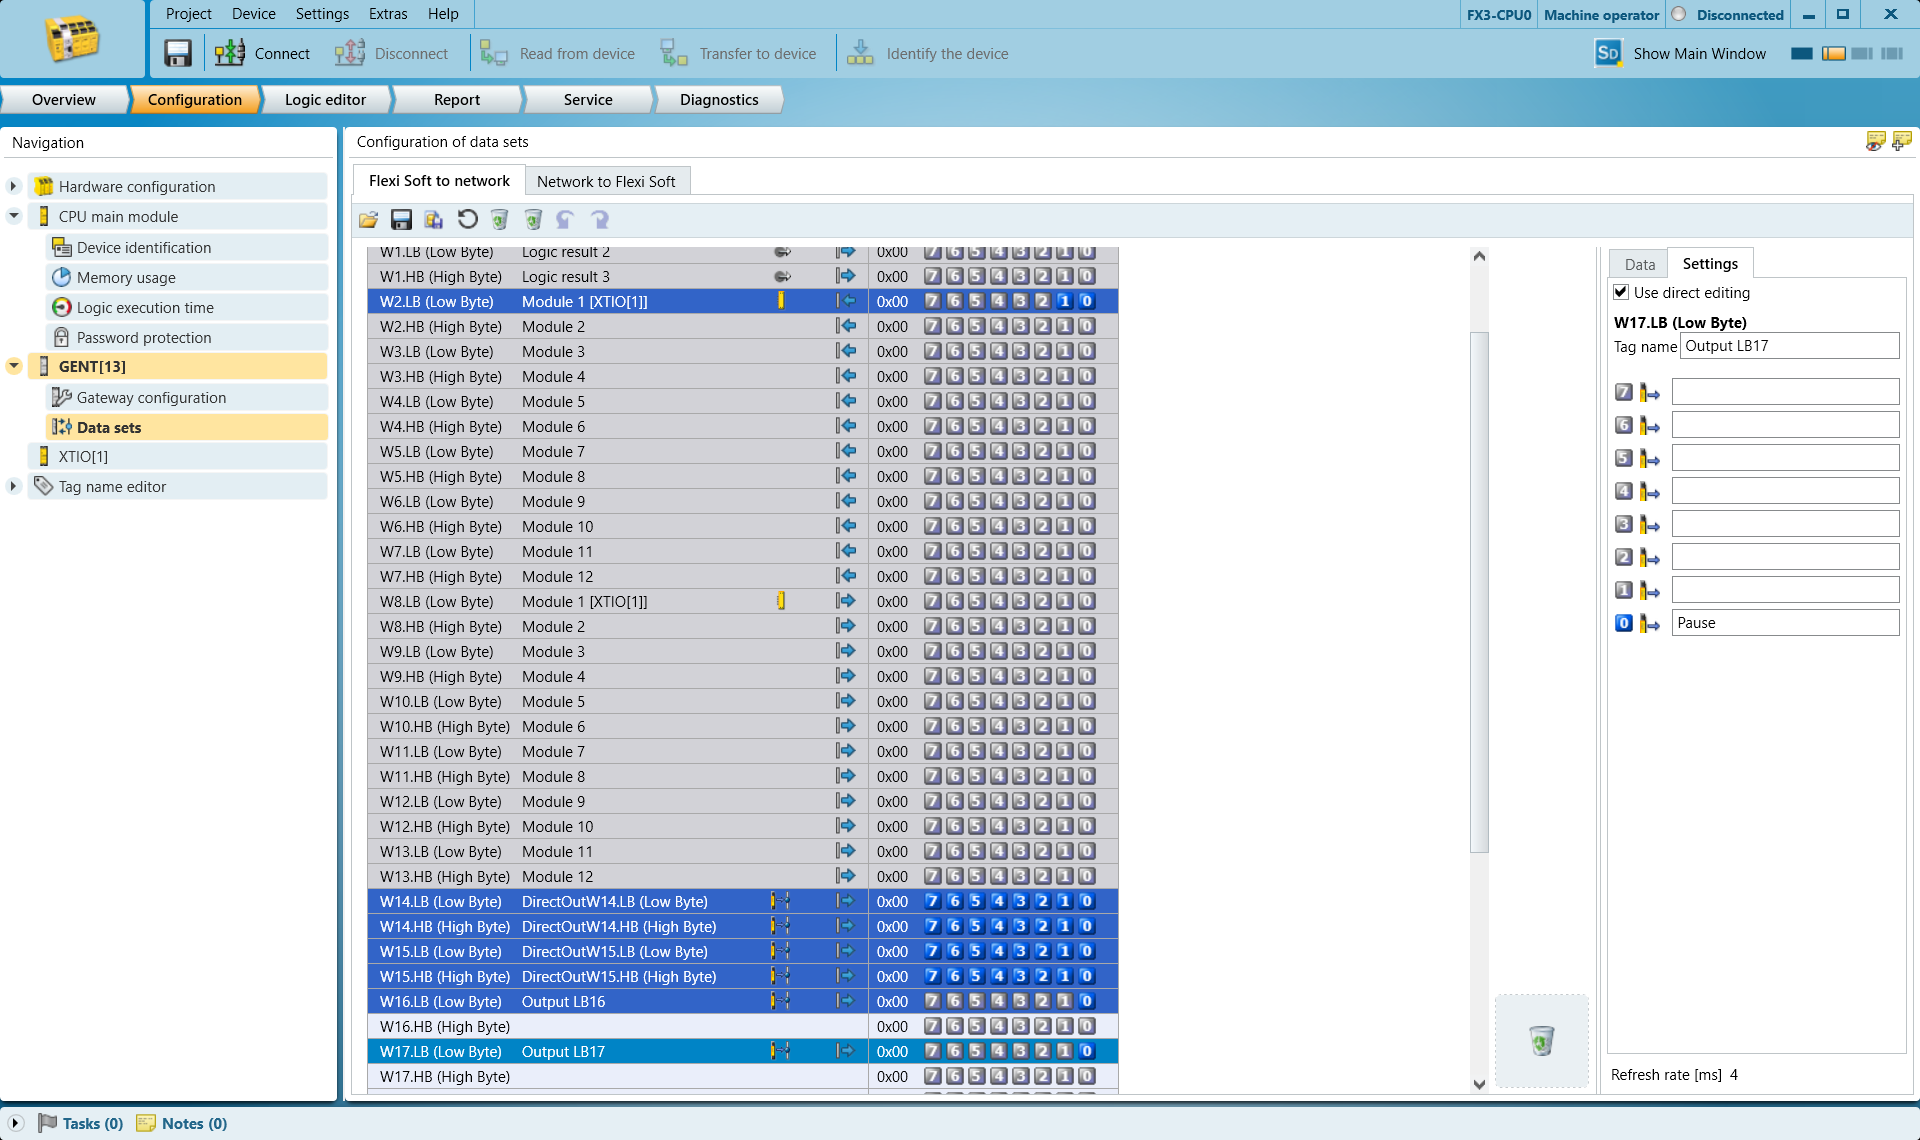
进入“数据集”,确定要使用哪些输出字节来触发 STOP 和 PAUSE。
Harp 监控您所选任意字节的第 0 位。系统将该字节视为布尔值。请勿选择其他位,否则将无法正常工作。
本例中使用:
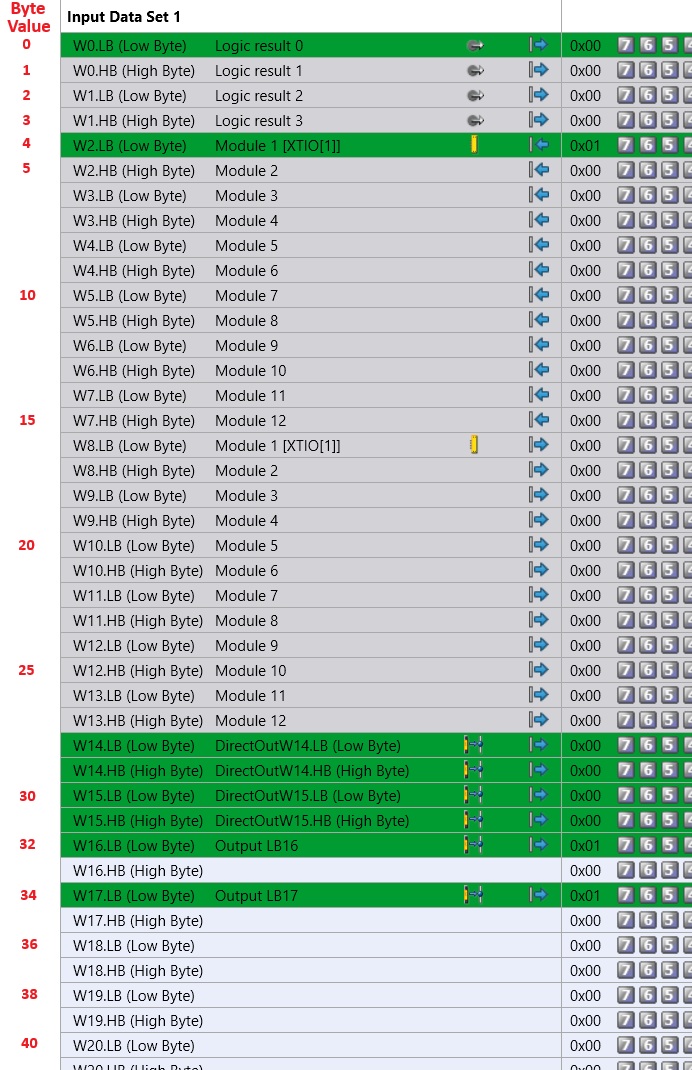
第 16 字节(低字节)用于 STOP
第 17 字节(低字节)用于 PAUSE
选择 W16.LB(低字节)行,并在右侧的第 0 位处将其命名为STOP。
此标记有助于后续在程序中识别这些项目。
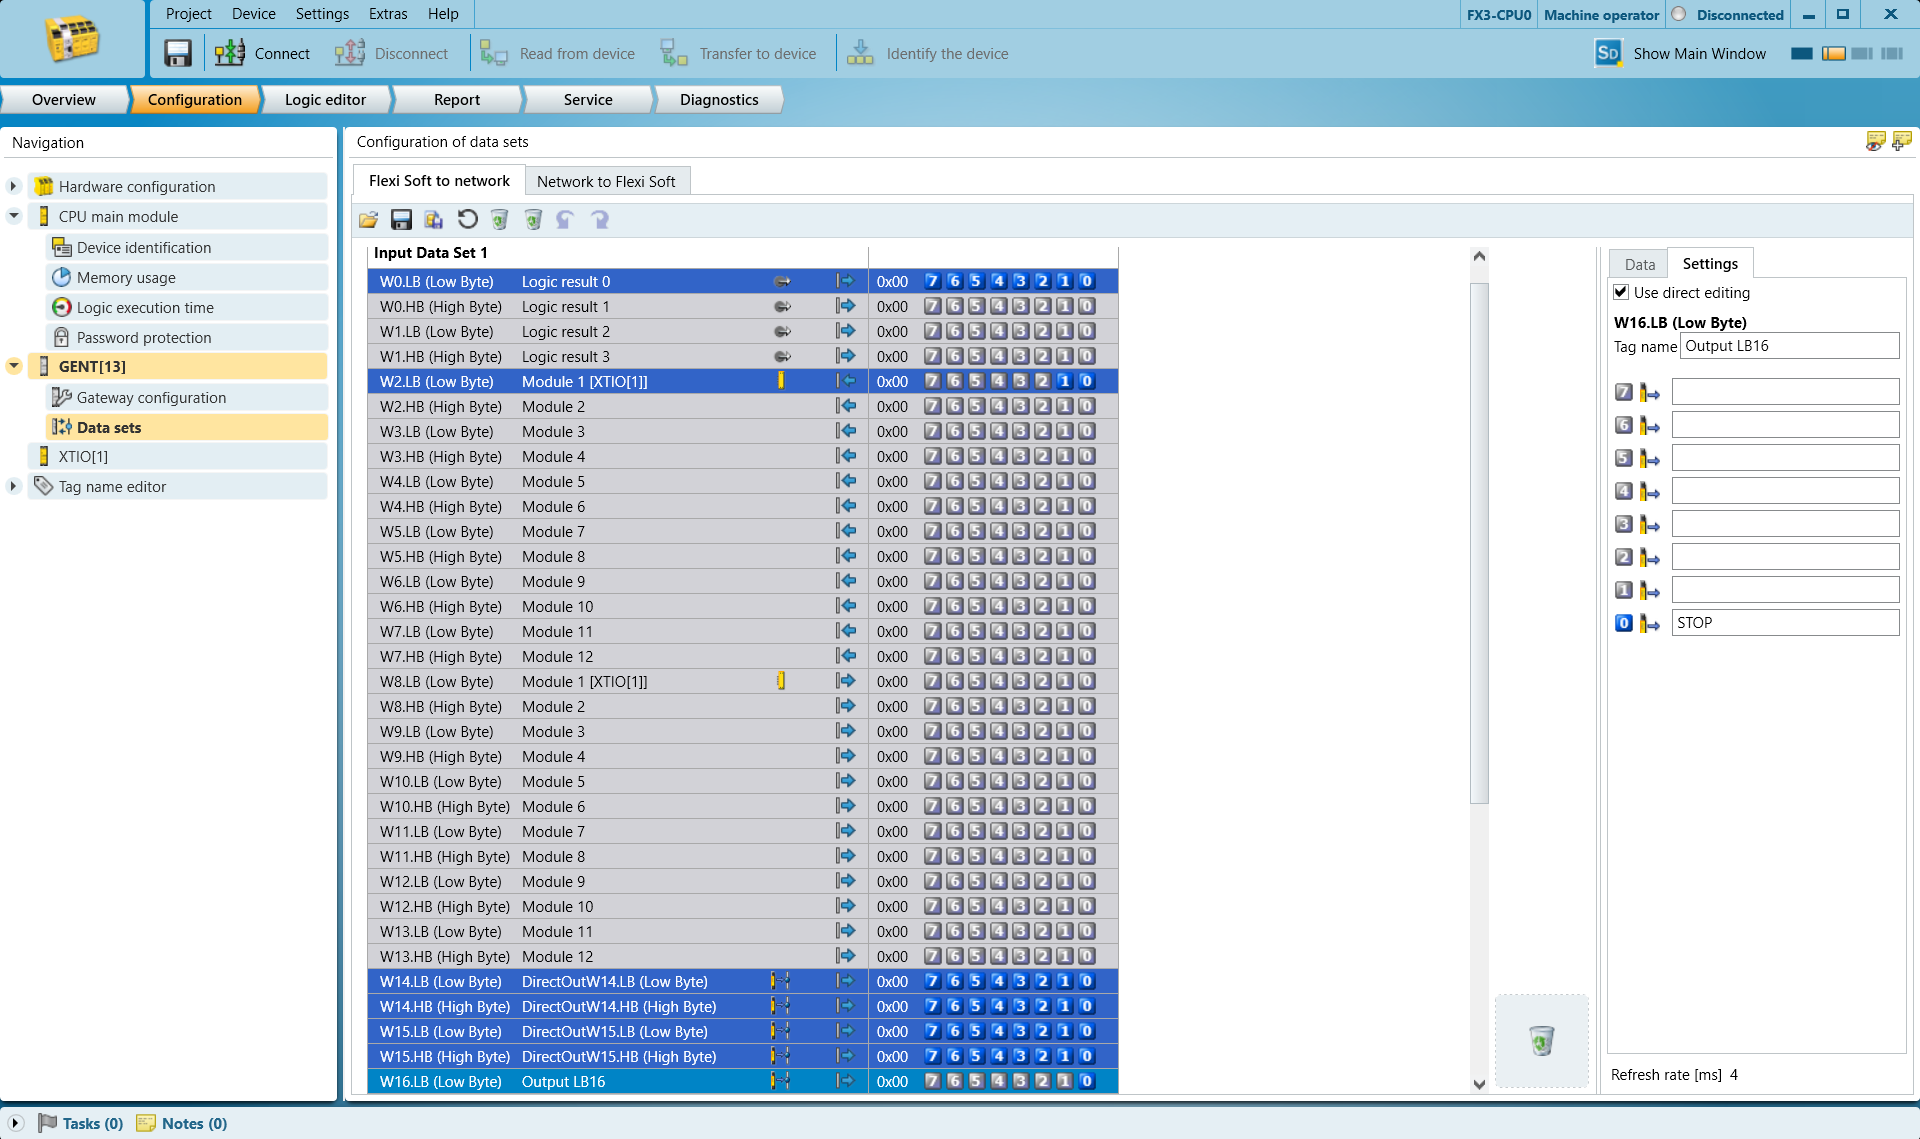
选择 W17.LB(低字节)行,并在右侧的第 0 位处将其命名为 暂停。
编程
当系统处于正常就绪状态时,HARP 要求已配置的STOP 和PAUSE字节 为HIGH(高电平)。
该监控逻辑使HARP 能够在机器人开始运行之前,确认安全控制器已连接且正在报告有效的运行状态。如果与安全控制器的通信中断,HARP 会将受监控的安全信号视为不可用,并在通信恢复且已配置字节恢复到预期的 HIGH 状态之前阻止运行。
下面的示例使用了:
- 一个常开(N.O.)按钮,用于控制门开关或光栅等装置。该输入连接至
17.LB处的 暂停 信号。 - 一个常闭(N.C.)急停触点,连接至
16.LB处的 STOP 信号。
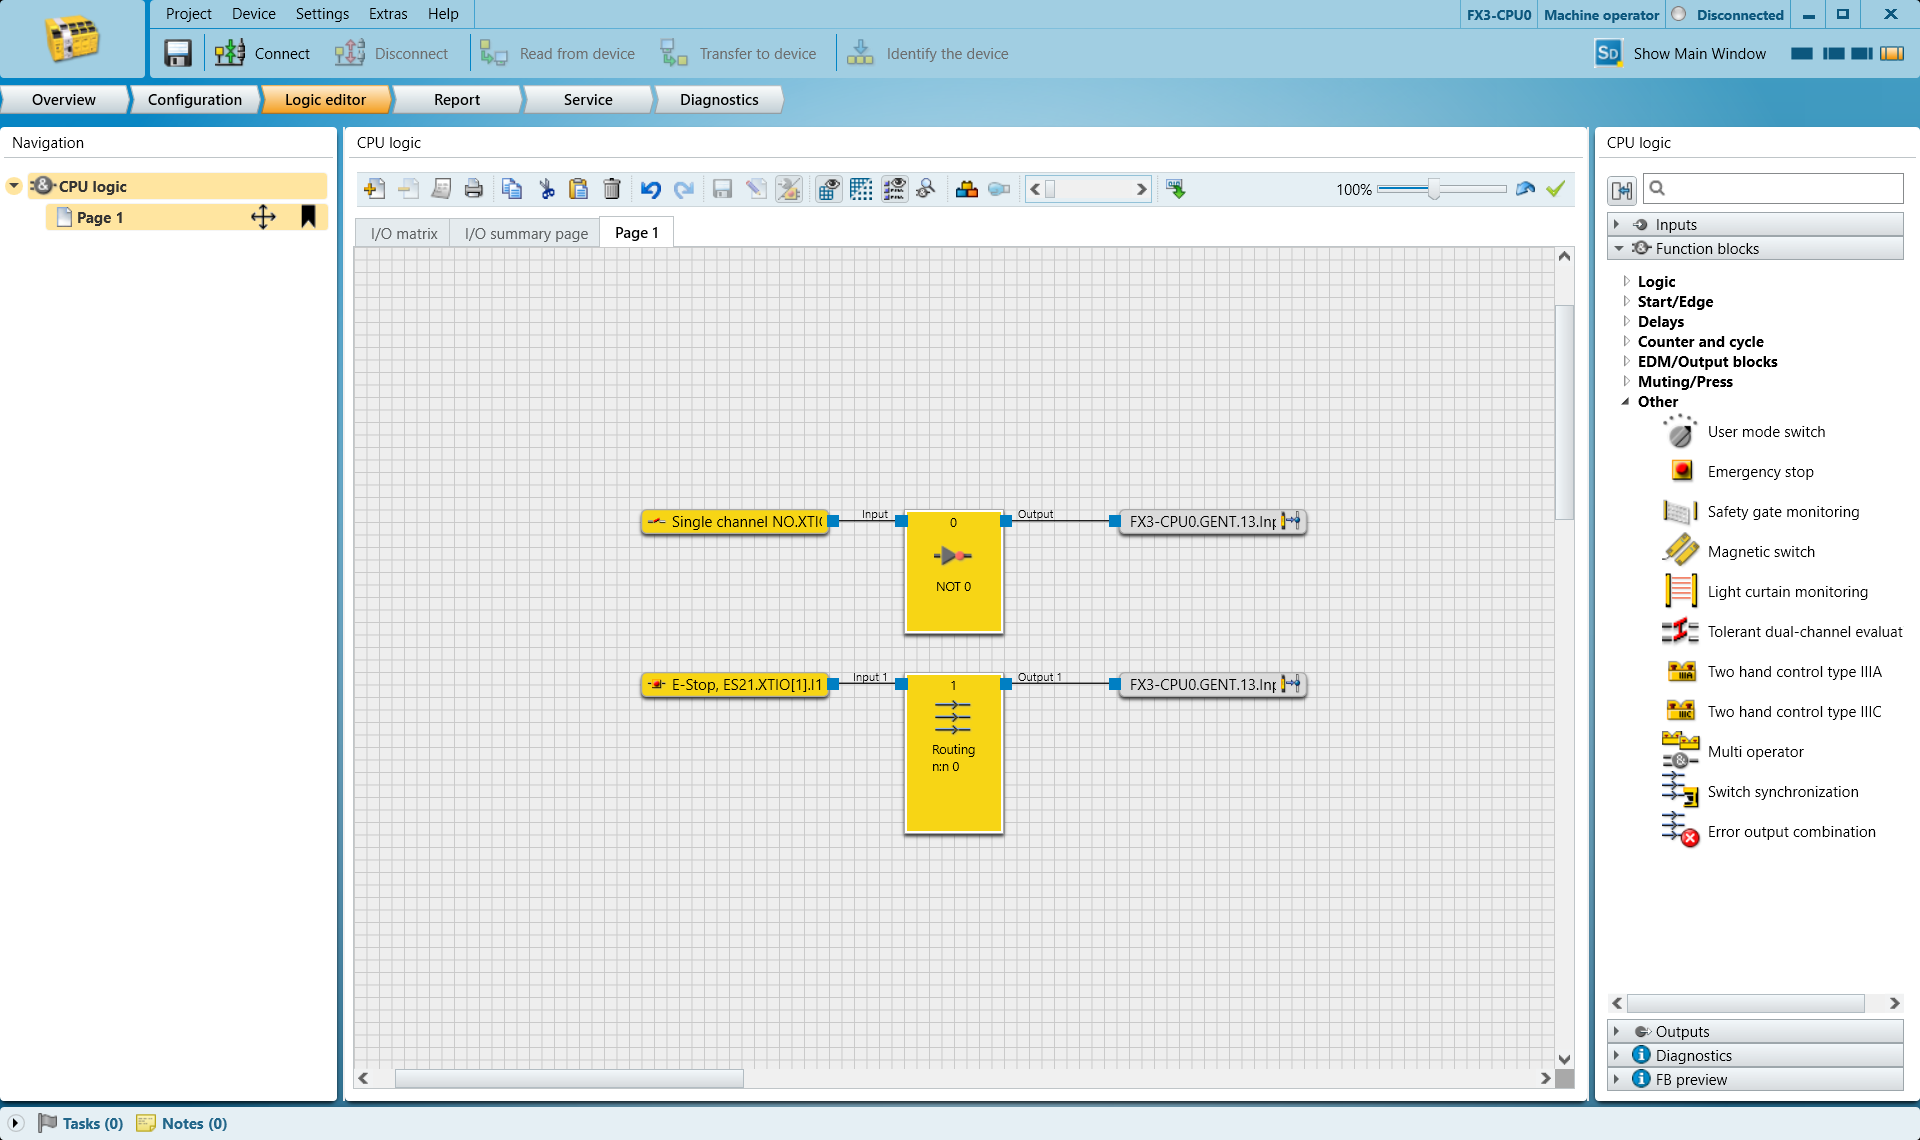
如果触发了常开输入,HARP 将暂停远程操作,直到该输入被释放且 17.LB 处的 暂停 信号恢复到预期的 HIGH 状态。
触发紧急停止后,HARP 将终止当前活动会话,并阻止继续运行。紧急停止状态解除后,必须先重置系统,才能恢复运行。
请根据应用和安全架构的要求修改 PLC 逻辑。如有需要,可将多个安全装置合并到同一个受监控标签中。
PLC 逻辑还应与机器人制造商内置的安全功能进行适当集成。
安全程序配置并验证完成后,请点击“Transfer to Device”按钮将其传输至 PLC,然后继续下一步。
请对照下方的图表,将您选择的字节与其对应的字节值进行映射。
HARP 项目设置
- 在现有的HARP 项目中,进入“连接”界面,点击“添加连接”按钮旁边的盾牌图标
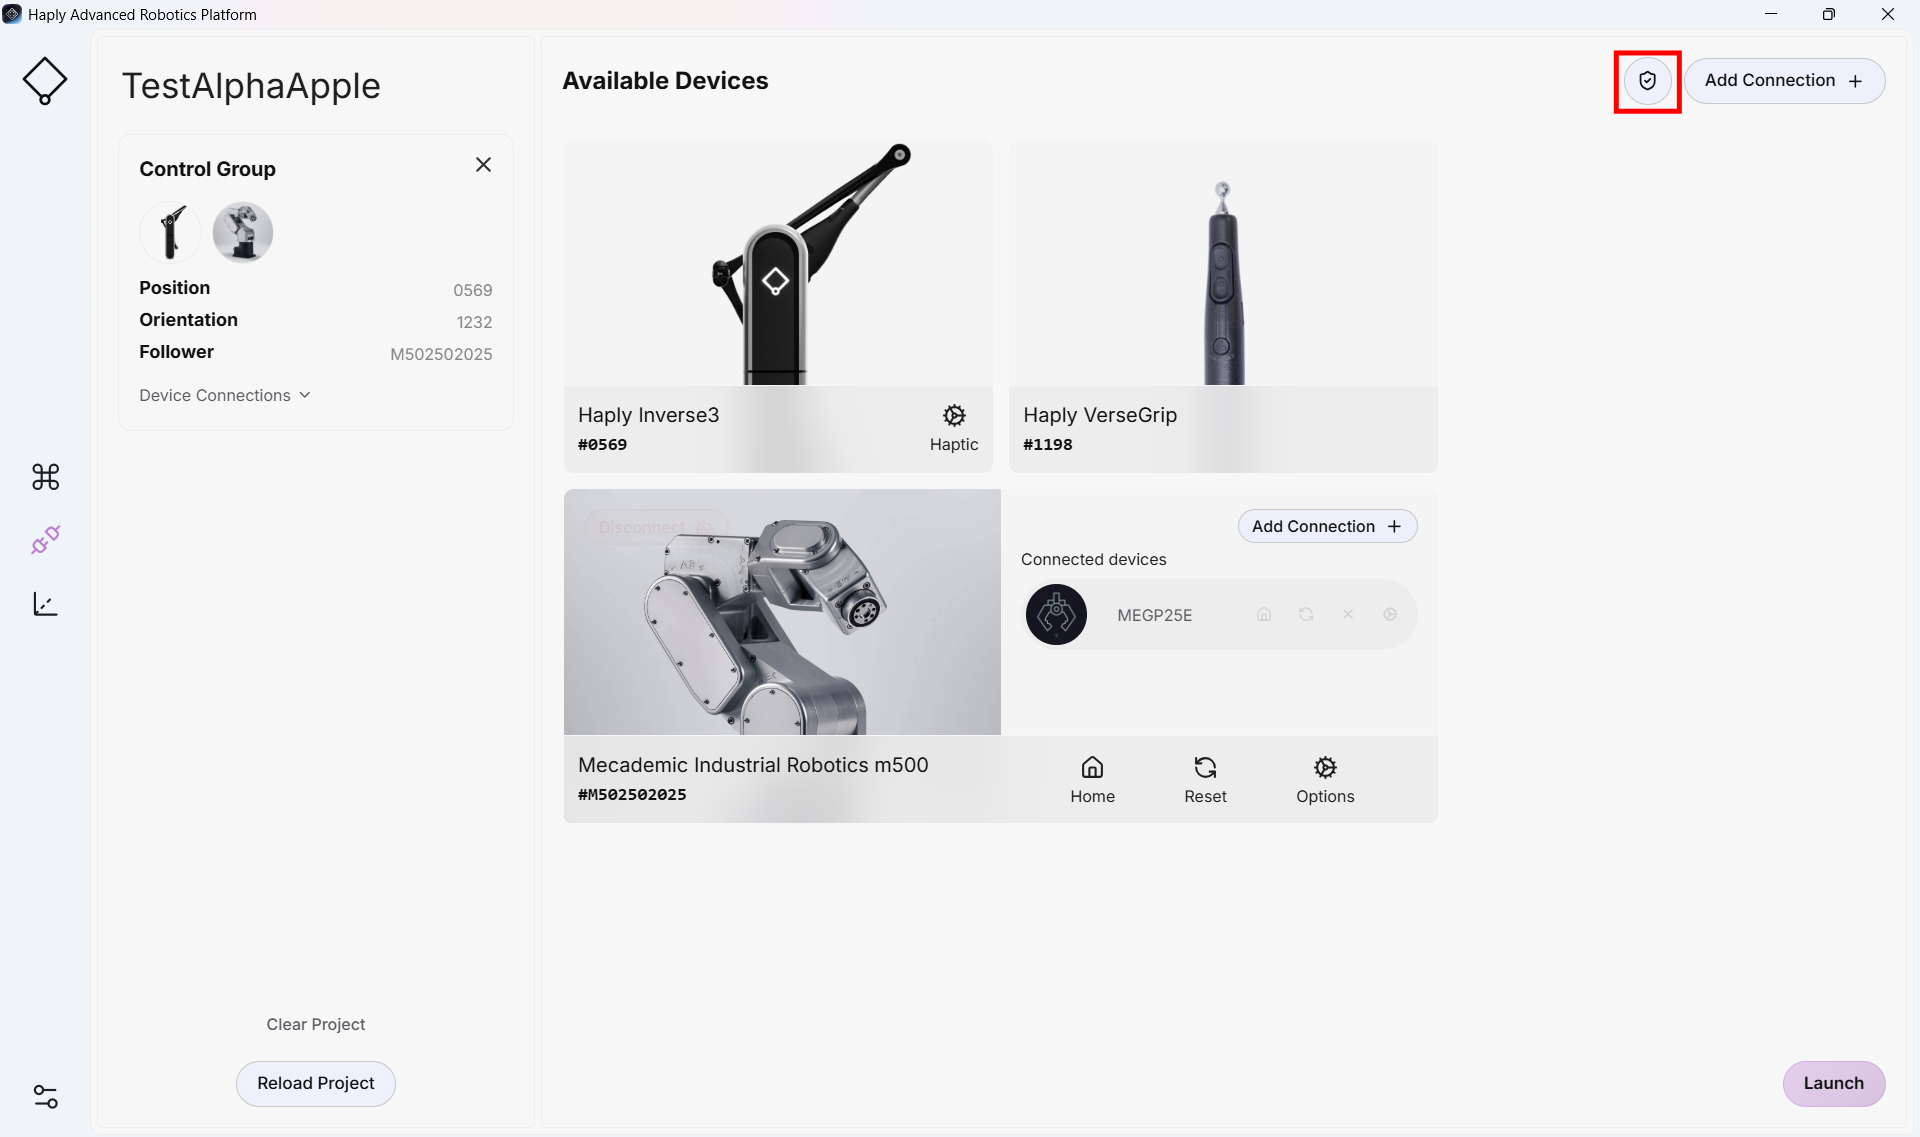
- 开启“安全控制器”开关
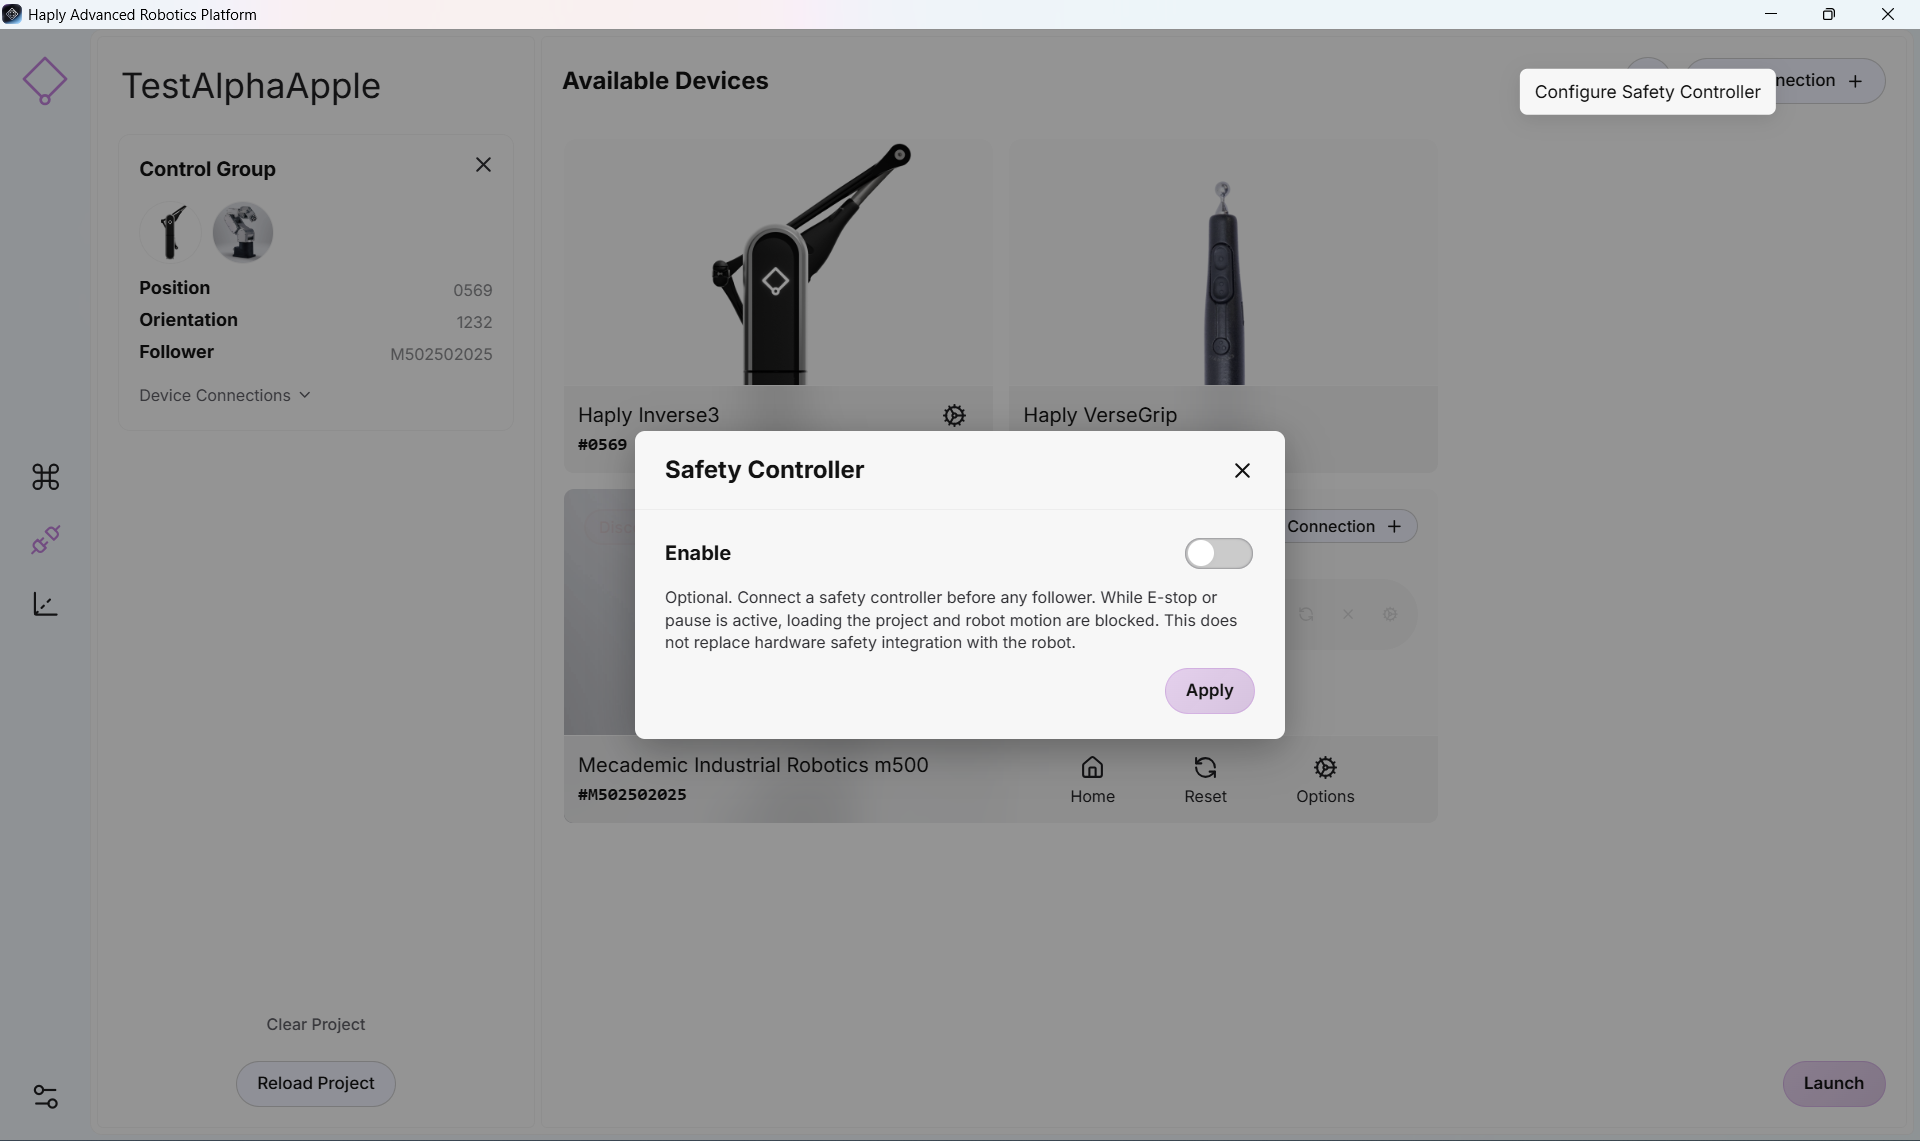
- 现在即可访问安全控制器的配置设置
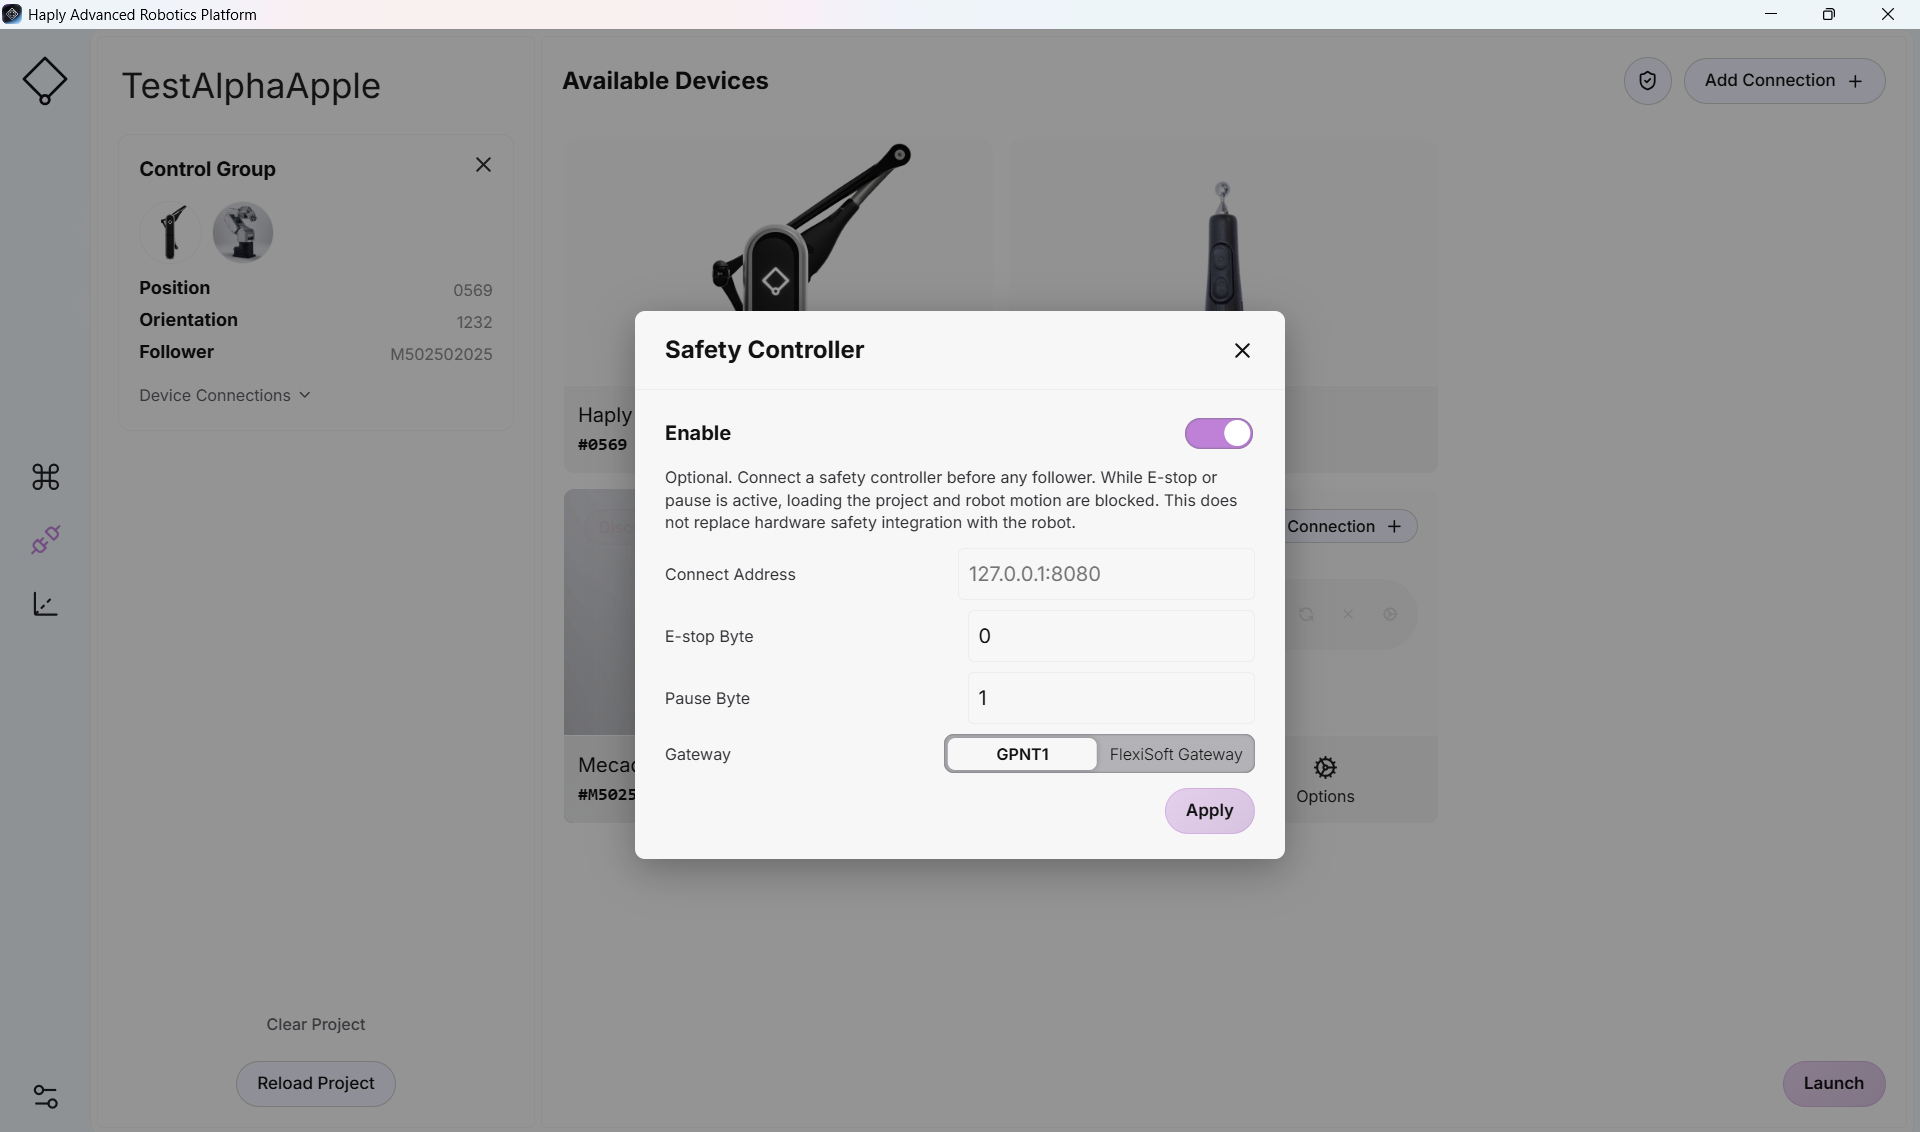
-
将上文选定的 IP 地址和字节编号填入表单中相应的设置字段
如果您使用的是 FlexiSoft 控制器,请选择 FlexiSoft 开关。Flexi-Compact 采用 GPNT。
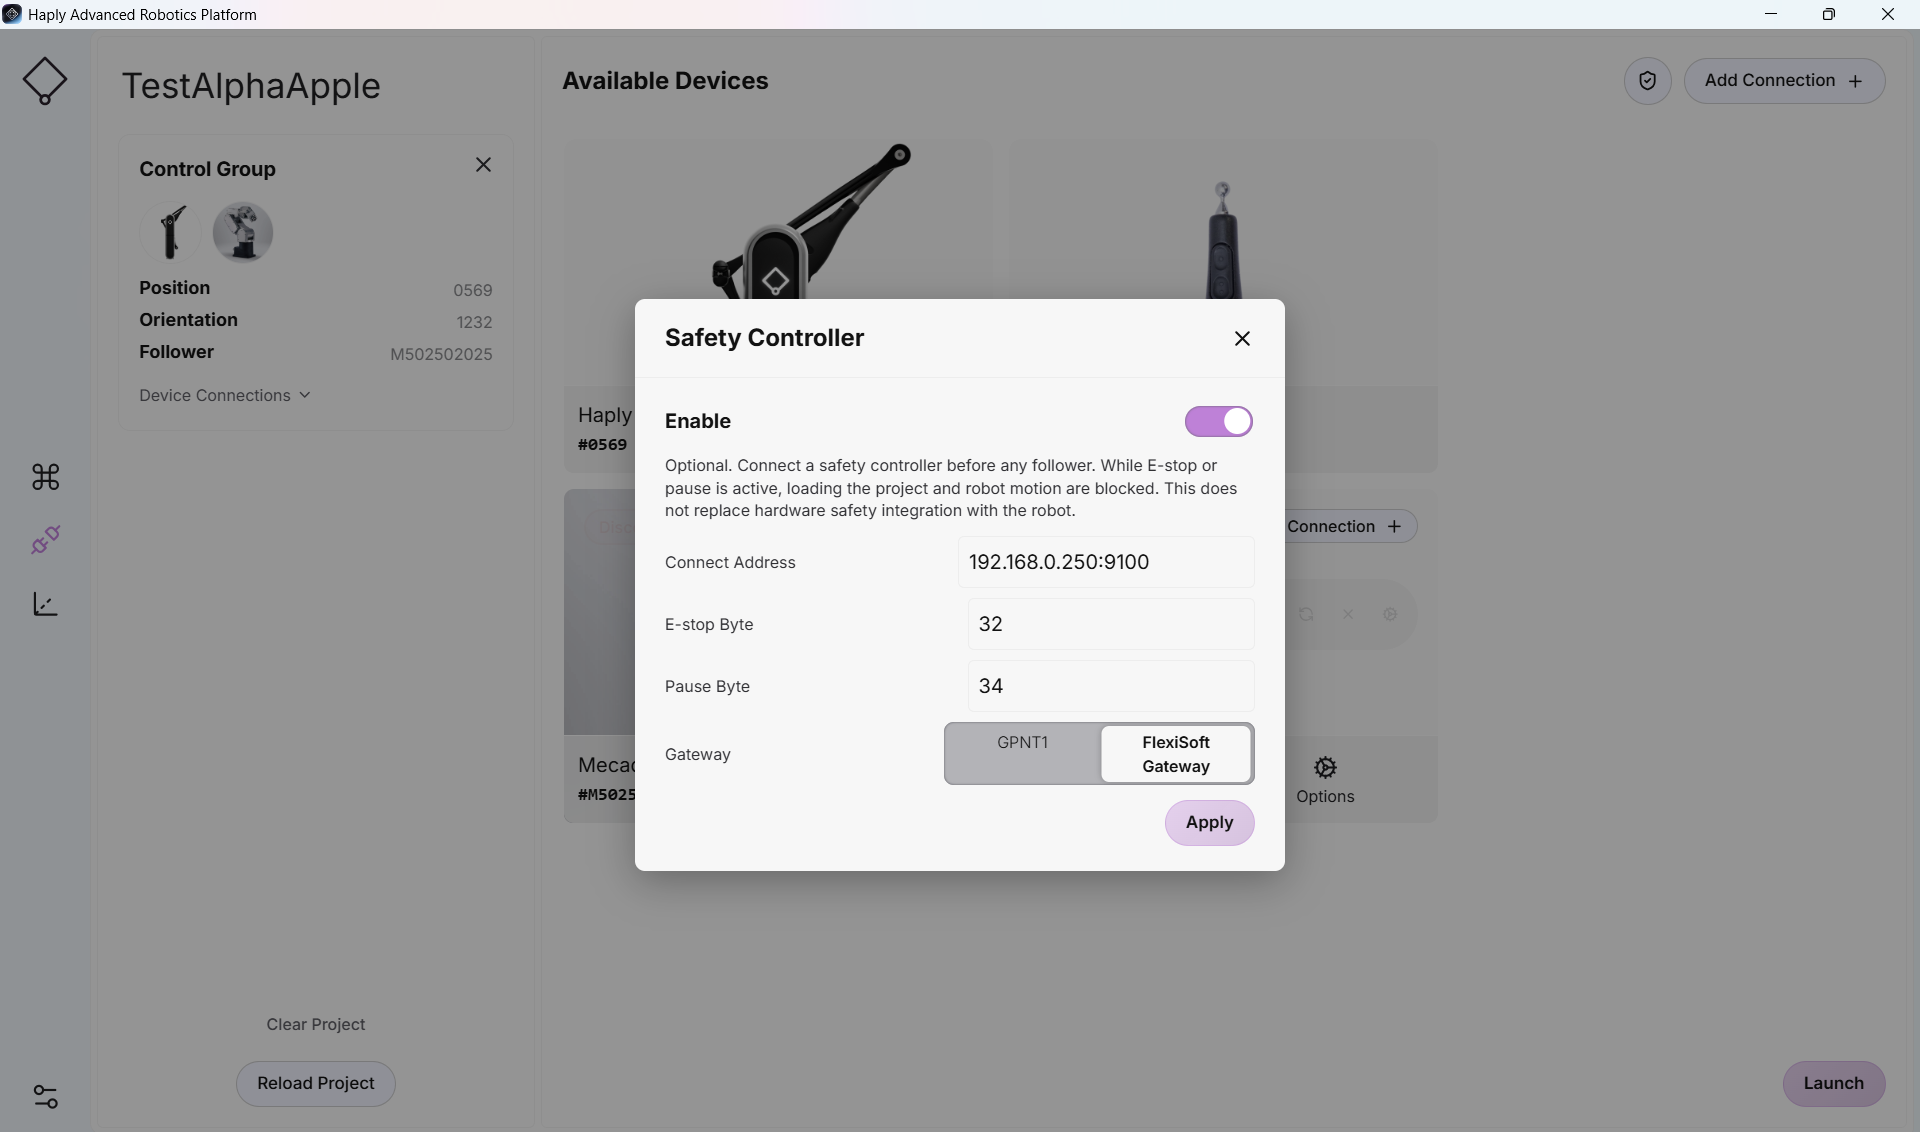
- 如果所有连接均已正确完成,您即可正常使用 Control 界面。
如果无法通过连接界面,或 Control 界面不允许机器人运动,请确认没有紧急停止装置正在触发输出信号。请确认设备接线已连接妥当、已通电,且前面板显示正常。