录制宏
录制机器人的操作可以创建宏,以便日后回放,用于执行可重复的任务。通过录制远程操作,您可以重复使用同一操作序列,从而实现流程中部分环节的自动化。
录制内容将保留原始动作的时间信息,使回放与录制序列保持相同的时间尺度。
录制期间,HARP 将采集从动端的数据,包括机器人关节位置、关节速度、力数据,以及(如有)夹爪状态。
由于录制数据来自从动设备,您可以根据任务需求选择最舒适的控制方式进行远程操作,包括:
- 仅平移控制
- 位置与姿态控制
- 轴锁定
- 运动缩放
这些遥操作设置会影响动作的生成方式,而最终从动端的运动将被采集下来以供回放。
开始/停止录制
- 无论何时,无论离合器是否接合,都可以在命令栏中点击“开始录制”。更多信息请参阅命令中心。
- 录制过程中,HARP 会采集从动端的全部数据,包括未发生动作的时段。
- 录制完成后,点击结束录制以停止并保存采集内容。录制文件将自动保存到项目的
raw/文件夹中。 - 要将录制的操作添加到宏面板,请点击“添加宏”。更多信息请参阅“宏”。
- 在宏标签字段中输入名称或编号;如果不需要标签,可将该字段留空。
- 点击选择文件,然后导航至项目的
raw/文件夹。 - 选择一个或多个已录制的
.hrpr文件。 - 点击“创建”。新宏将显示在宏面板中,之后即可用于回放。
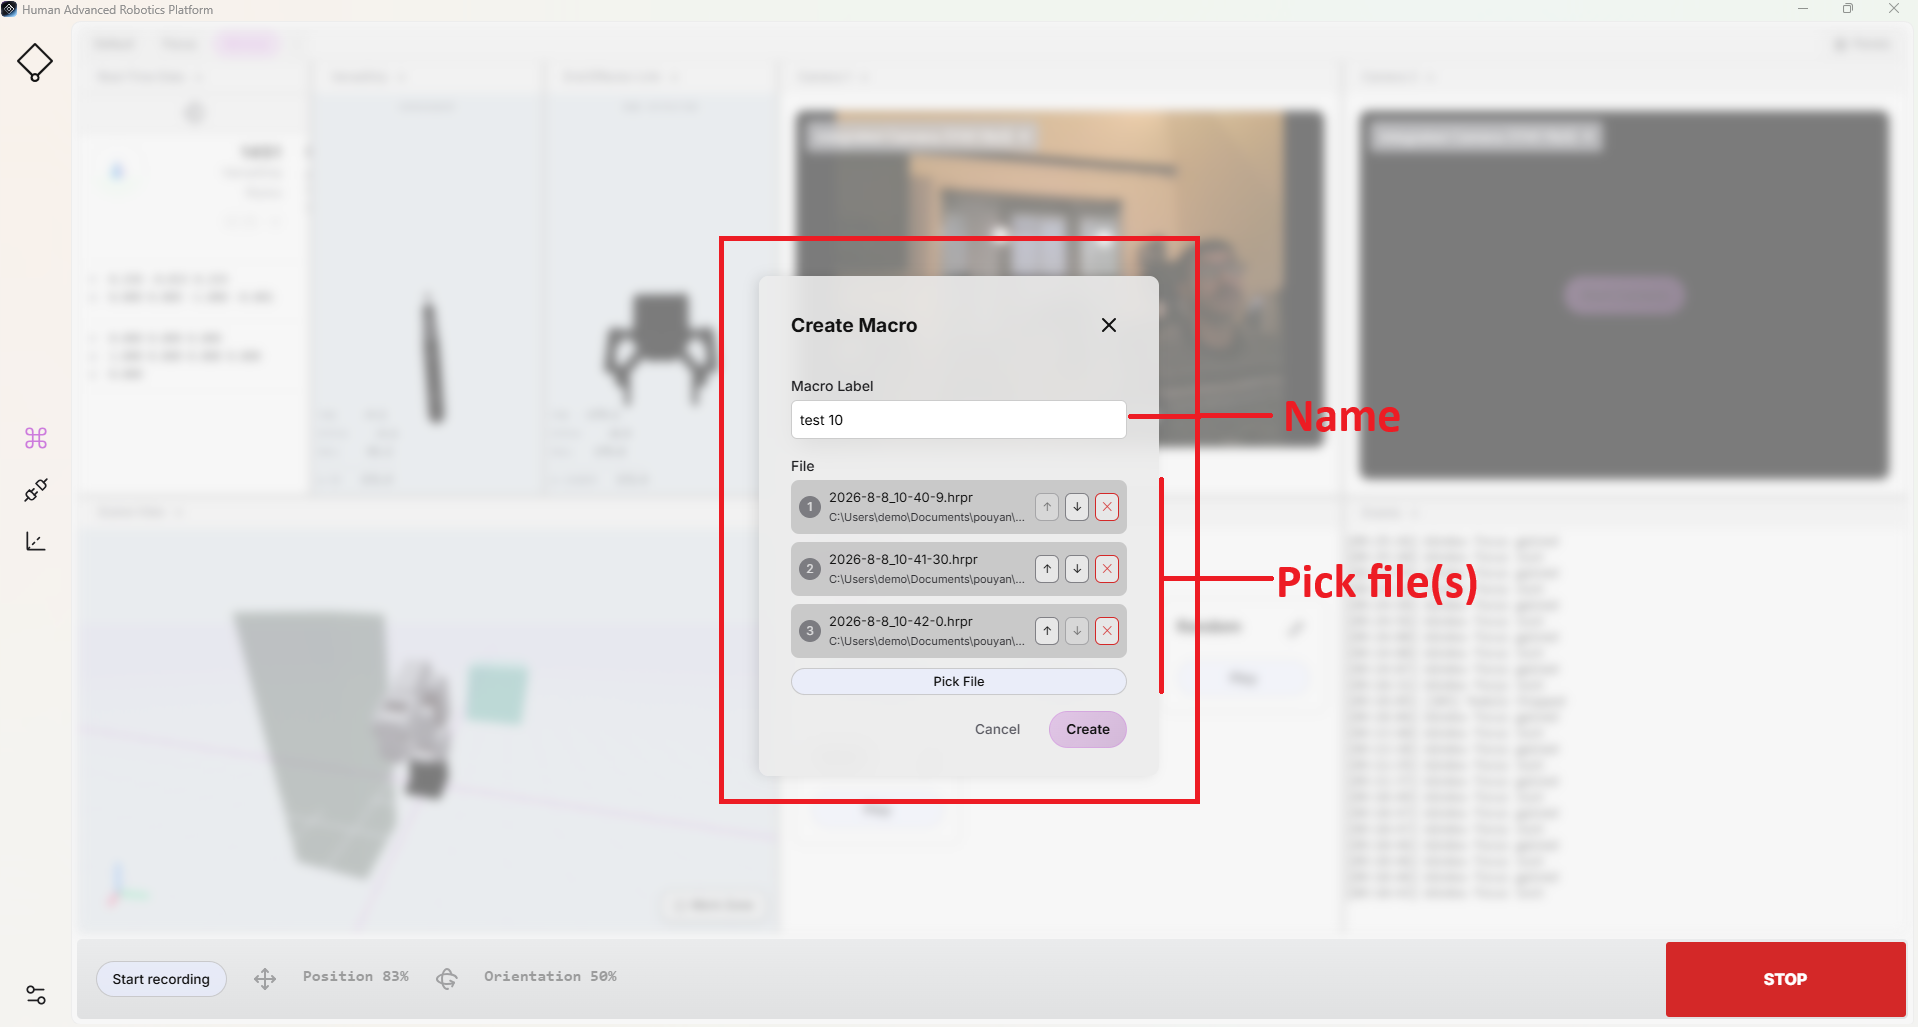
宏序列
为了更方便地进行录制和自动化操作,HARP 支持将多段录制操作组合成一个宏。
在许多应用中,一次录制就完整记录整个流程可能并不现实。此时,可以将任务拆分为较小的片段分别录制,并将每个片段保存为独立的宏。随后,这些录制的操作即可合并为一个宏。
回放时,HARP 将按照已配置的序列顺序,依次执行所选的 .hrpr 录制文件。
由于录制内容捕捉的是用户遥控操作时的手部动作,因此务必尽量减少序列片段之间不必要的停顿。保持宏录制之间的过渡时间简短,有助于在回放时获得更流畅、更连贯的动作。
编辑宏
创建宏后,您可以随时编辑其配置。这包括修改宏名称、替换关联的录制文件,或在序列中添加或删除动作。
要编辑宏,请点击宏面板中相应宏右上角的铅笔图标。
采集的数据
录制的宏将按以下文件名格式保存:
YYYY-M-D_H-m-s.hrpr
例如:
2026-9-7_9-29-32.hrpr
在一次录制过程中,HARP 至少会采集以下从动端数据:
- 机械臂:位置、关节角度和速度
- 末端执行器:位置
录制内容采用受G 代码启发的文本格式存储,便于在需要时查看和修改运动路径。
- 可以删除单个行或轴值,以自定义回放行为。
- 缺失的轴值将保持其当前值。如果在回放步骤中省略了某个轴,HARP 会使该轴保持在当前位置,而不会下发新的指令值。
有关录制宏及其文件结构的更多信息,请参阅“宏文件格式”。
归位宏
如“如何配置归位姿态”一节所述,您可以将机器人的配置保存为默认的归位姿态。
由于执行归位宏时会自动应用碰撞规避功能,HARP 将根据机器人的当前姿态、已配置的归位姿态以及工作空间场景中定义的障碍物,重新计算运动路径。
保存归位姿态时,HARP 会自动在项目的 raw/ 在文件夹中创建以下文件:CG0-HOME.hrpr
该文件存储了已配置的归位姿态。
每次在归位点击上方播放此时,路径规划器会利用已保存的归位姿态生成一条避障轨迹。生成的规划动作将保存为:CG0-HOME-PLANNED.hrpr
每次生成的规划轨迹可能有所不同,这取决于机器人的当前姿态、目标归位姿态以及工作空间中定义的障碍物。
因此,除了用户录制的动作文件外,项目的 raw/ 该文件夹中还可能包含以下两个与归位相关的文件:
CG0-HOME.hrpr— 存储已配置的复位姿态。CG0-HOME-PLANNED.hrpr— 存储最近一次生成的、通往复位姿态的避撞轨迹。
示例
例如,假设您的项目名为 Haply_机器人技术,且位于 Documents/projects 在目录中。
录制宏时,HARP 会自动将录制内容保存到项目的 raw/ 文件夹中。要访问已录制的宏,请导航至:
/Documents/projects/Haply_Robotics/raw/
在此目录中,您将找到 .hrpr 格式的录制宏文件。