Inverse3 和VerseGrip光标
Haply 的Inverse Unity Package为Inverse3 和VerseGrip设备引入了专用手柄组件,可在Unity环境中实现精准的控制与交互。 这些组件——Inverse3 手柄组件和VerseGrip手柄组件——旨在根据相应设备控制器传来的数据,动态调整游戏对象的位置和旋转。
概述
光标组件在 Unity 中充当物理设备(Haply )与虚拟游戏对象之间的桥梁,将设备的位移和旋转数据转换为游戏对象的移动和方向。 这种转换使用户能够以直观的方式与虚拟环境进行交互,通过虚拟响应来反映用户的物理动作。
CursorBase 类
光标组件的核心是该类 CursorBase,它提供了以下功能所共有的基本功能: Inverse3Cursor et VerseGripCursor.
这包括管理与设备的关联、模型的实例化以及可见性的控制。
关键属性与方法
- 设备:将光标与控制它的设备关联起来,该设备在运行时自动确定。
- 模型预制 : 指定一个用于光标模型的预制件(prefab),该预制件将自动作为
ModelParent. - ModelParent:定义已实例化模型预制件的父变换。如果未定义,则默认采用光标的变换。
- 模型 : 直接引用场景中现有的光标模型。如果此字段已定义,则实例化
ModelPrefab被忽略了。 - HideControllerModel:控制光标模型的可见性,可根据游戏需求动态显示或隐藏该模型。
- 半径:表示光标模型的半径(若为球体),该半径根据模型网格(mesh)的边界计算得出。
- 光滑度 :
PositionSmoothnessetRotationSmoothness提供了光标位置和旋转的平滑处理选项,从而提升了用户体验。
注意:在“光标”组件中正确引用光标模型对于避免出现意外行为至关重要。
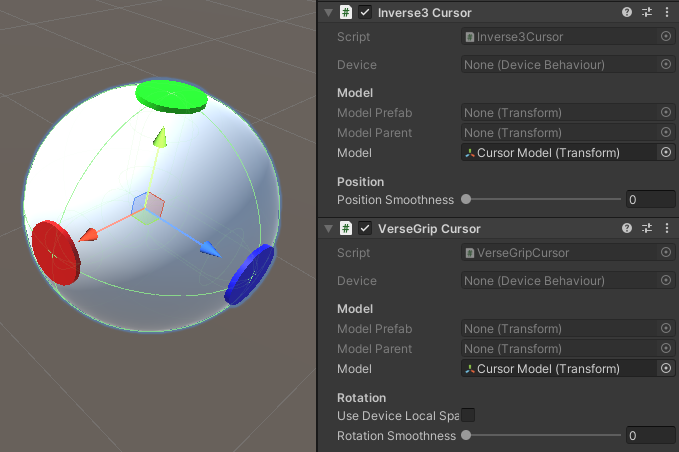
使用Haptic Rig 创建的默认光标模型包含代表三个轴的彩色点:前(蓝色)、上(绿色)和右(红色)。 这种设计有助于直观地显示设备在虚拟环境中的朝向。对于已校准的 VerseGrip,"前"应与指向方向对齐,而"上"应与顶面对齐。
光标组件Inverse3
Inverse3Cursor 该功能专为Inverse3 设备设计,可更新Unity中光标的本地位置,以反映设备的物理位置。
该参数 PositionSmoothness 可调节光标移动的平滑度,通过控制光标对物理移动的响应速度,从而提升用户体验。
VerseGrip 滑块组件
VerseGripCursor 将功能扩展至VerseGrip设备,通过更新Unity中的光标旋转设置,使其反映设备的物理旋转状态。
该参数 useDeviceLocalSpace 允许在世界坐标系和父对象坐标系之间选择光标的对齐方式,从而提供了更大的设计灵活性。
该参数 RotationSmoothness 控制光标旋转的平滑度,使开发人员能够精细调整光标对VerseGrip物理方向变化的响应灵敏度。
实现细节
在初始化时,光标组件会实例化 ModelPrefab 被指定为……的子项 ModelParent si简体中文(大陆) Model 未被分配,这确保了该场景中具有视觉呈现。
这些组件会与其 设备控制器 关联对象,根据设备的物理运动实时调整光标的位置和旋转角度。
这两个组件既可以附加到同一个 GameObject 上以控制其位置和旋转,也可以附加到不同的 GameObject 上以满足不同的使用场景,从而为开发者提供了一个多功能的工具,用于在 Unity 中创建沉浸式的触觉体验。