使用……进行开发Inverse3
本文以《快速入门指南》为基础,旨在介绍Inverse3 作为触觉开发工具的相关内容。为此,本文将探讨各种硬件配置、控制方法以及影响设备行为的关键功能。
设备的左右手性与坐标系
Inverse3 提供两种硬件配置,分别针对不同的使用场景进行了优化。
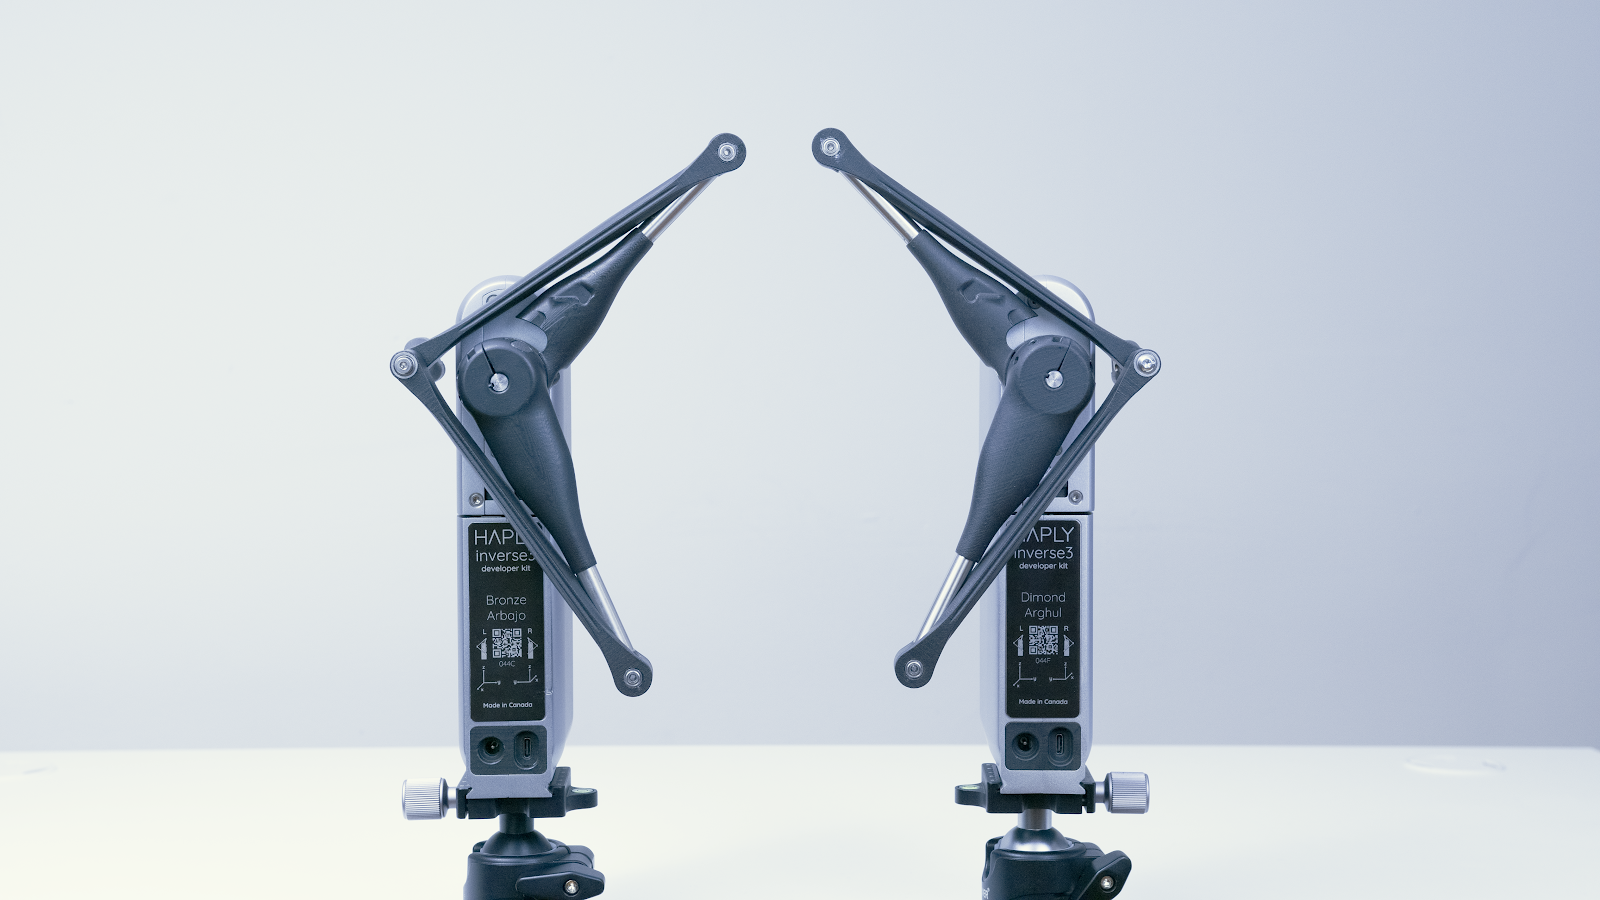
每款设备均可供左撇子或右撇子使用。但在某些情况下,右撇子可能会觉得专为右撇子设计的设备更易于操作。
在双手法操作场景中同时使用两台设备时,应将配置为左撇子使用的设备放置在左侧,将配置为右撇子使用的设备放置在右侧,以最大限度地减少碰撞和干扰。
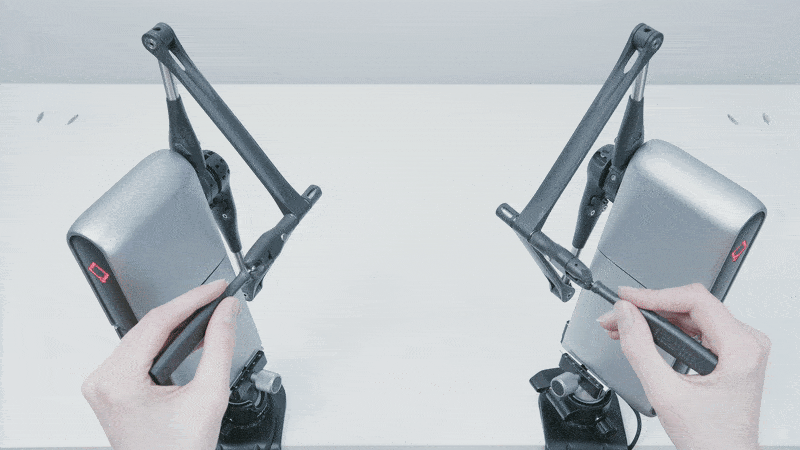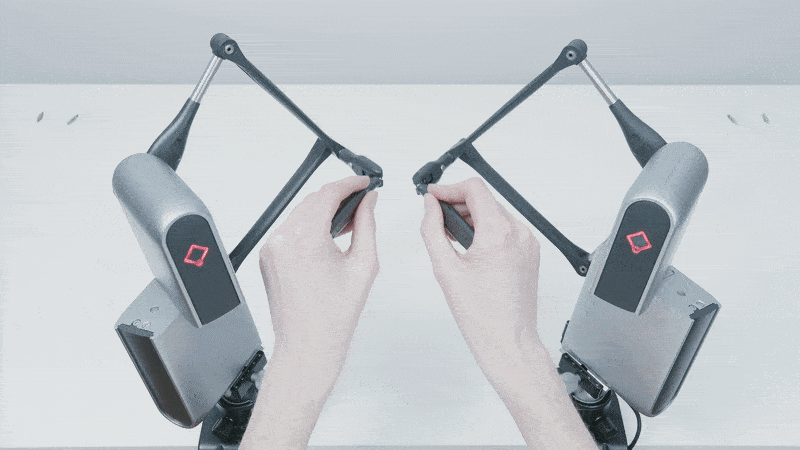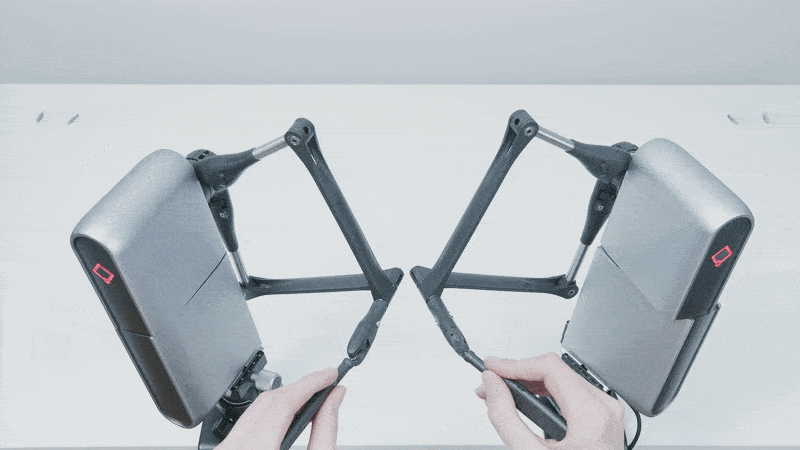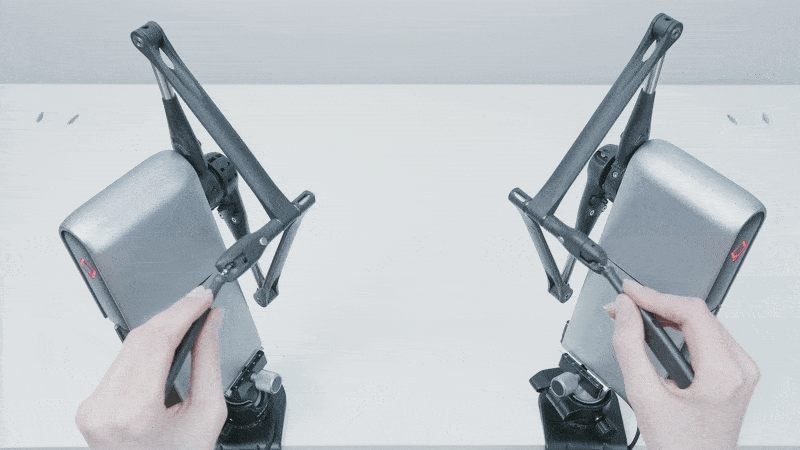
这两台设备均采用右手坐标系,该坐标系在Inverse3 设备臂侧的铭牌上有所标示。坐标系的原点位于设备安装板的平坦面上,靠近中心位置。
请查阅您打算使用的语言或插件对应的 InverseSDK 文档,因为 SDK 中提供的坐标系可能已经遵循了相应游戏引擎的坐标系。
控制Inverse3
Inverse3 的控制不仅限于力控制;还可以控制其关节转矩和关节角度。本节介绍了各种控制模式,以及相应的输入和输出及其单位。
使用这两种模式中的任何一种都会给用户和设备带来固有的风险。有关安全信息,请访问Inverse3 – 安全使用。
笛卡尔坐标控制
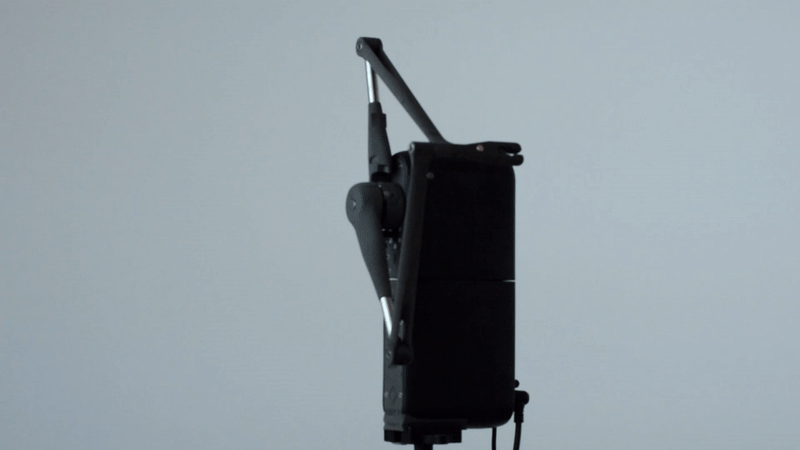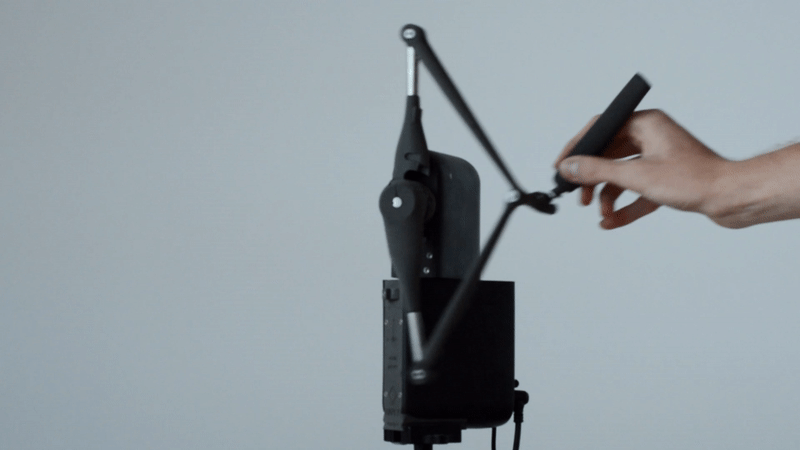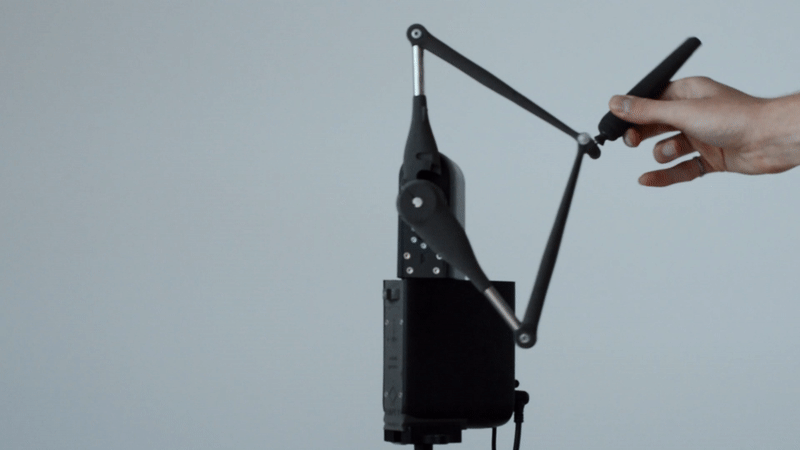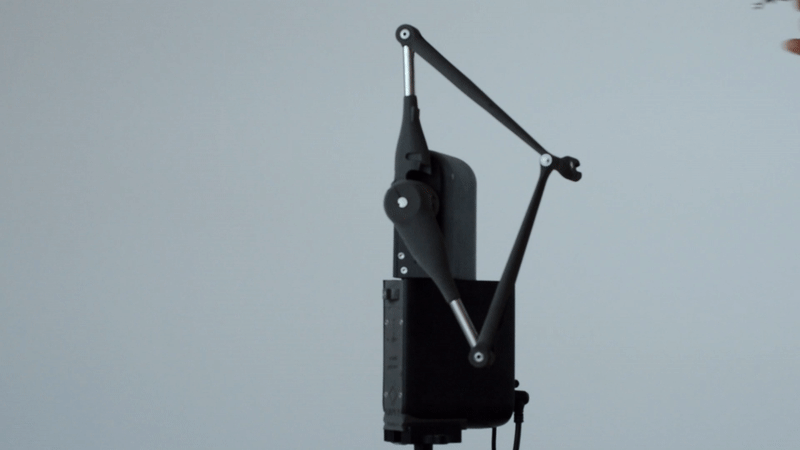
力控制是使用Inverse3 的首选方法,因为它接受以牛顿(N)为单位的力,并返回以米(m)为单位的位置以及以米每秒(m/s)为单位的速度。在位置控制模式下,Inverse3 会移动到预设位置并保持该位置。 两种模式之间的切换非常流畅,因此可以结合使用,以提供更好的用户体验。例如,在模拟开始时,可以将设备移离交互式对象;或者,当使用带追踪功能的VerseGrip时,位置控制模式可以在更换工具时保持光标位置。
关节控制
与此类似,Inverse3 可直接控制关节扭矩和关节角度。在扭矩控制模式下,该设备产生以牛顿每毫米(N·mm)为单位的扭矩;而在关节角度控制模式下,它会移动到以度(°)为单位指定的角度。在这两种情况下,该设备均以度(°)为单位返回其位置,并以度每秒(°/s)为单位返回其速度。
颜色代码
Haply 徽标上的状态指示灯会根据设备的运行模式改变颜色。下表显示了最新固件版本的状态指示灯颜色(早期固件版本的颜色请参见下文“旧版状态指示灯颜色”部分)
| 颜色 | 发光序列 | 状态 | 描述 |
|---|---|---|---|
| Aus | Aus | 未连接 | USB-C 数据线已断开 |
| 腐烂 | 布林肯 | 不握手 | 无法连接到该服务 |
| SOS-布林肯 | 超时 | 检测到通信超时,未收到来自服务的任何命令 | |
| 格尔布 | 布林肯 | 未校准且未通电 | 电源已断开,需要进行校准 |
| 显示/隐藏 | 未校准 | 需要对设备进行校准 | |
| 魏斯 | 常亮灯 | 空转 | 未启用任何控制模式 |
| 布林肯 | 空转和断电状态 | 电源已断开,且无任何控制模式处于活动状态 | |
| 格伦 | 常亮灯 | 力控制 | 设备处于力控制模式且处于活动状态 |
| 布林肯 | 力控制且无电源供应 | 电源已断开,设备处于力控制模式 | |
| 青色 | 常亮灯 | 位置控制 | 设备处于位置控制模式且处于活动状态 |
| 布林肯 | 位置控制且无电源供应 | 电源已断开,设备处于位置控制模式 | |
| 橙色 | 常亮灯 | 安全触发 | 检测到不稳定状态,安全触发器已启动 |
注意:如果状态指示灯持续亮红灯,可能是您的 USB 数据线无法传输数据。请确保所有连接都已牢固插好,或者更换数据线。如果状态指示灯的亮灯模式与预期不符,请提交支持请求。
可选的性能优化功能
Inverse3 具备多项功能,可用于调节性能和操作体验。本节将简要介绍这些功能及其使用方法。
速度估计
速度并非直接测量,而是根据位置数据推算得出。这可能会导致信号存在噪声且不准确,因此需要进行滤波处理。Inverse3 内置了速度估算算法,该算法利用内置硬件生成速度信号,无需额外滤波。
请注意,速度估算仅为近似值,可能并非完全准确。随着持续改进,其性能和准确性有望进一步提升。
重力补偿
重力补偿功能消除了由Inverse3 各组件质量产生的力,从而确保无论设备安装方向如何,使用时都感觉仿佛处于失重状态。在模拟开始时,设备会借助内置传感器对算法进行校准;若在运行过程中改变设备方向,将导致设备行为异常。
重力补偿功能仅在力控模式下有效。
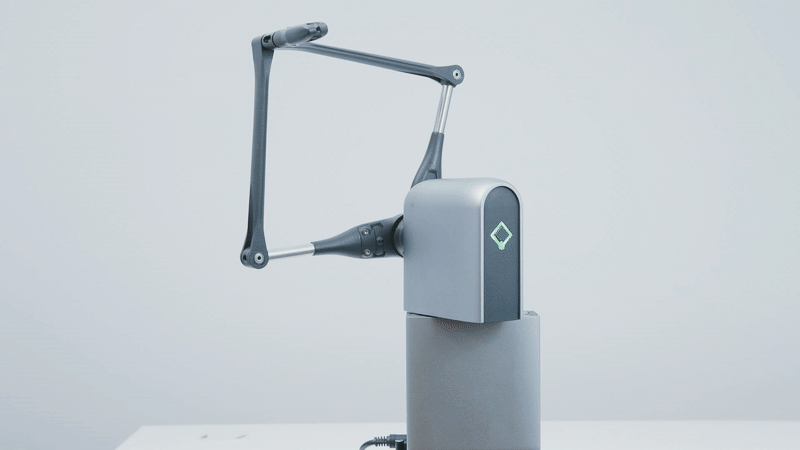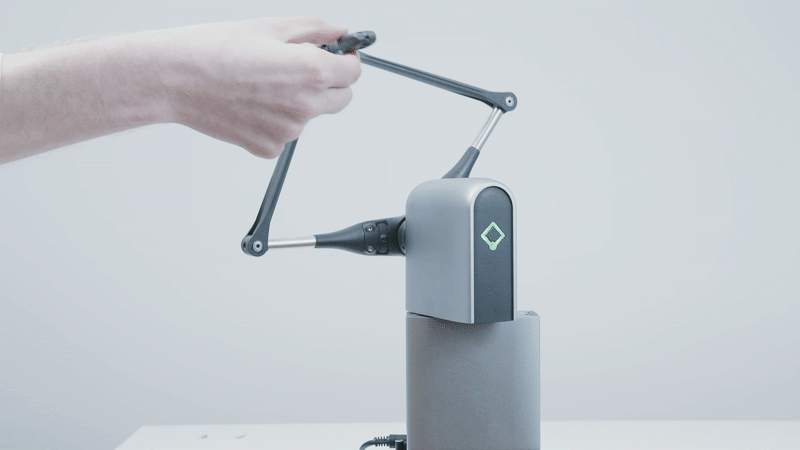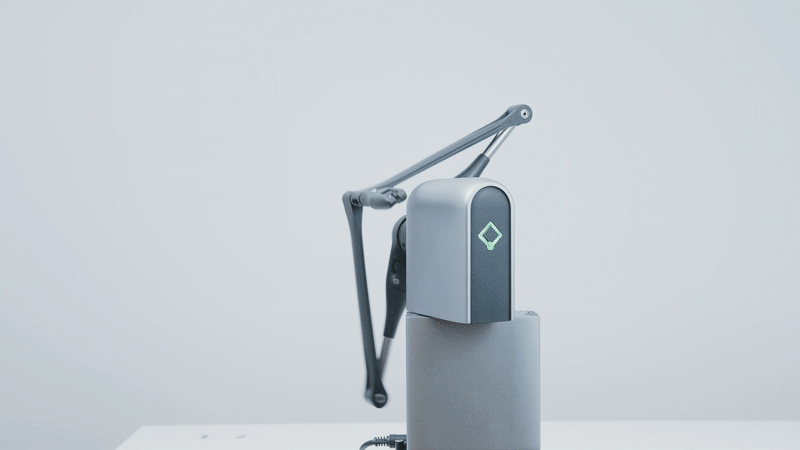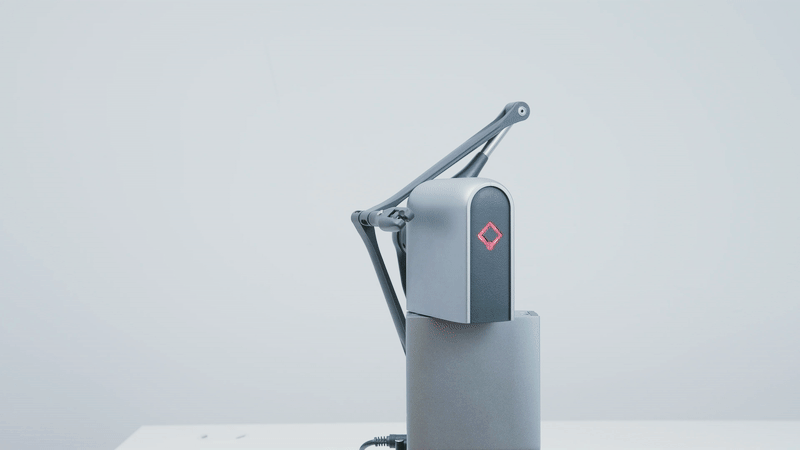
重力补偿的强度可通过重力缩放因子进行调整(默认设置为 0.75)。此外,还可以使用 SDK 专用的命令将其完全禁用(详情请参阅 SDK 参考文档)。
性能扩展
Inverse3 会在不同方向上产生强度各异的力。因此,若试图产生超过Inverse3 性能限制的力,可能会导致产生的力方向与预期不符。启用力缩放功能可保持力的方向,但会降低其强度。此功能默认处于启用状态,但可通过 SDK 特定命令将其禁用。
VerseGrip 的方向追踪功能
使用Inverse3 进行刀具定位追踪需要一个VerseGrip。
有关 VerseGrips 的更多信息,请参阅文章《入门指南:VerseGrip》。
传统状态指示灯
固件 7.4.x 及更早版本
| 颜色 | 灯光序列 | 状态 | 描述 |
|---|---|---|---|
| Aus | Aus | Getrennt | USB-C数据线被拔掉了 |
| 腐烂 | 布林肯 | 不握手 | 无法连接到该服务 |
| 莉拉 | 永久开启 | 未校准 | 需要对设备进行校准 |
| 布林肯 | 未校准且未通电 | 电源已断开,需要进行校准 | |
| 魏斯 | 永久开启 | 空转 | 未启用任何控制模式 |
| 布林肯 | 空转与断电状态 | 电源已断开,且无任何控制模式处于活动状态 | |
| 格伦 | 永久开启 | 力矩控制 | 设备处于功率控制模式,已激活 |
| 布林肯 | 力控与无电源供电 | 电源已断开,设备处于功率调节模式 | |
| Königsblau | 永久开启 | 位置控制 | 设备处于位置控制模式,正在运行 |
| 布林肯 | 位置控制 & 无电源 | 电源已断开,设备处于位置控制模式 | |
| 青色 | 永久开启 | 阻尼安全性 | 速度/力衰减:安全功能已触发 |
| 粉色 | 永久开启 | 稳定性上限 | 反复出现不稳定现象,强度极限有所降低 |
| 维奥莱特 | 永久开启 | 已触发稳定性支持 | 检测到不稳定状态,动力将自动降低 |
| 橙色 | 永久开启 | Notbremse | 立即停车,紧急制动已启动 |
| 格尔布 | 快速闪烁 | 超时 | 检测到通信超时 |