Inverse3 关于安全使用
Inverse3 该机器人与其他机器人一样,如果设置或控制不当,可能会与周围的人员或物体发生碰撞。本文将介绍一些最佳实践和指导原则,以减少对设备和周围环境的损坏风险。
身体接触
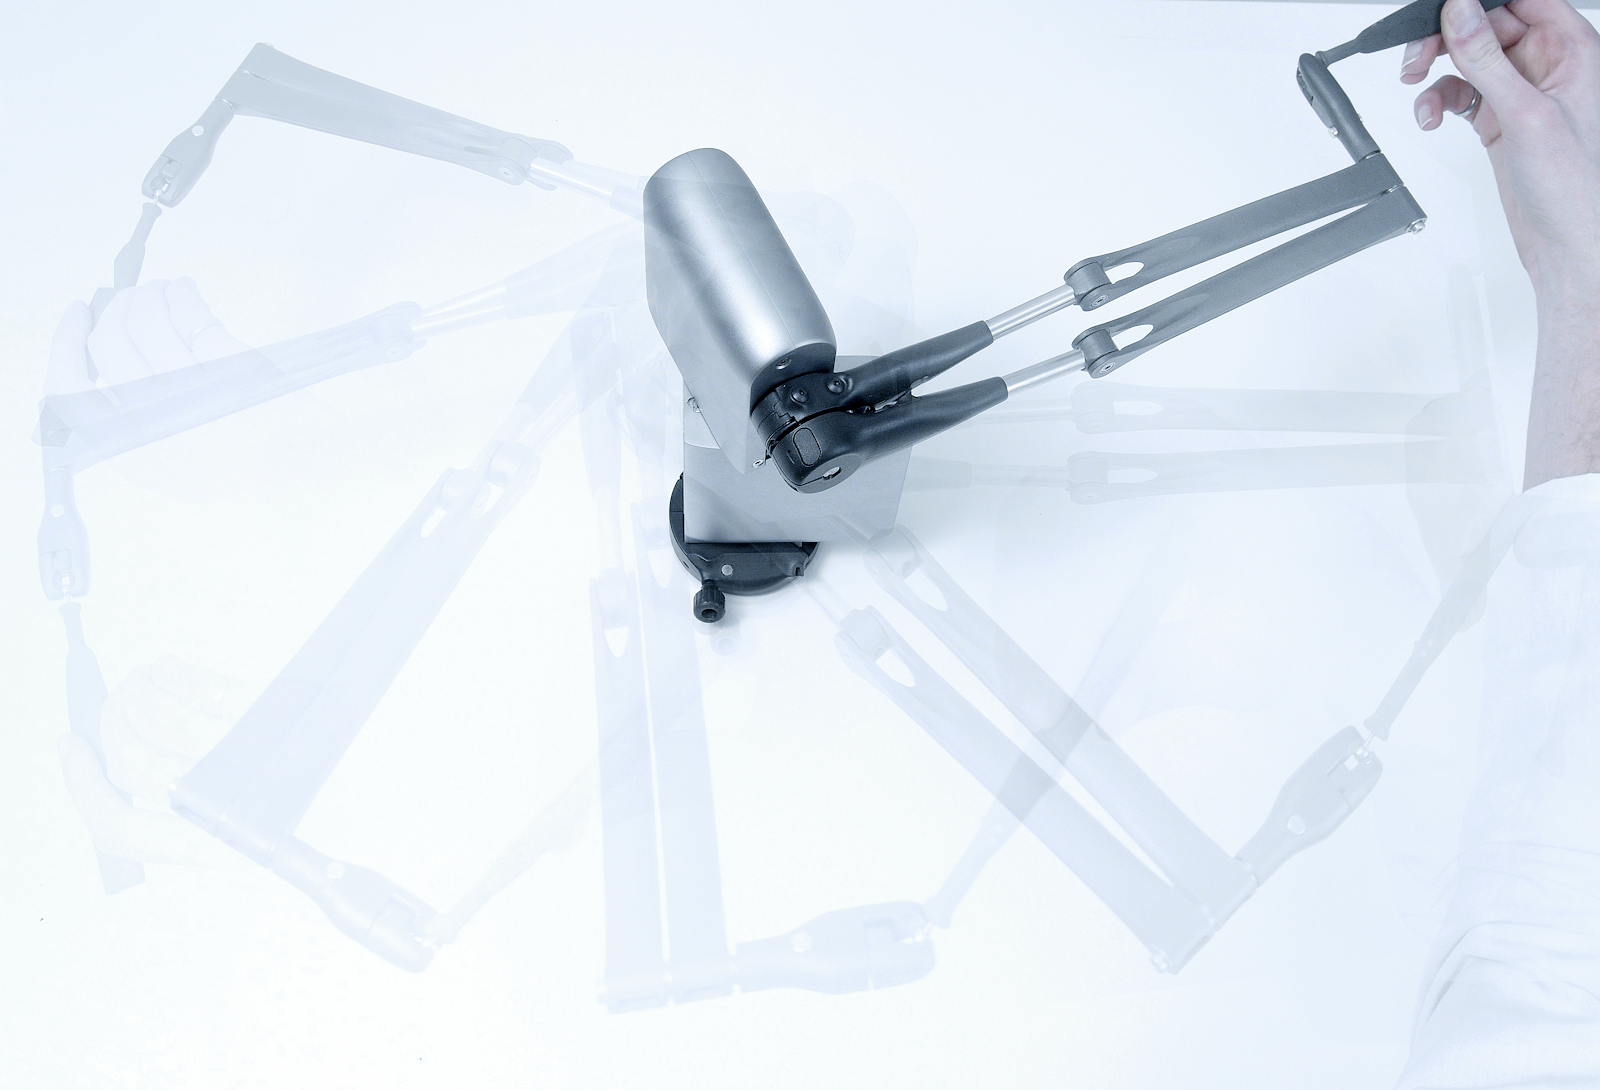
Inverse3 在宽敞的工作空间内,即使在正常使用过程中,设备也可能轻易撞到物体或人员。不恰当的设置、编程错误或不当使用,都会导致Inverse3 产生不规则的运动,从而增加其与周围人员或物体发生碰撞的风险。为避免此类问题,请注意以下几点:
- 在将电源连接到设备之前,请检查工作区域,确保没有妨碍操作的物体或人员。
- 请勿在安装了附件的情况下开始模拟。此外,模拟结束时请拆下所有附件。
- 刚性过高的仿真可能会导致不稳定,并引发异常运行。因此,请从较低的刚性开始,然后逐步提高。
- 请避免在位置控制中一次性施加较大的位置变化,而应通过反复进行微小增量调整来实现。
- 如果设备运行不稳定或出现失控现象,请关闭电源。
开始使用设备时,可以使用应急电源开关,以便在紧急情况下轻松开启或关闭电源。一种简单且经济实惠的选择是类似于此的串联式电源锁定开关。
长时间使用与发热
Inverse3 即使在正常使用过程中,设备也会发热。在进行高强度模拟或长时间剧烈使用时,设备的发热量会进一步增加,导致内部温度升高。如果这种情况持续较长时间,可能会缩短内部部件的使用寿命。
Inverse3 为了让您最大限度地利用:
- 请勿在较长时间(数分钟以上)内连续施加≥ 8N的力。
- 请勿将设备保持在位置控制状态下超过 10 分钟。
- 在仿真结束时,请发送设备唤醒命令,重置力并禁用位置控制。
- 不使用时,请将Inverse3 从计算机和电源上拔下。
设备损坏
Inverse3 虽然该产品设计上具有较长的使用寿命,但仍容易受到磨损和老化影响,且不当使用可能会加速这一过程。
- 请勿对 USB-C 接口和电源接口施加过大的压力。
- 请使用额定输出电压的电源(详情请参阅“前言”部分)。
- Inverse3 在移动之前,请先将其折叠好,并握住主体部分。
- Inverse3 请避免在潮湿、多尘或沙尘较多的环境中使用或存放本产品。