import Tabs from '@theme/Tabs'; import TabItem from '@theme/TabItem';
VerseGrip 触控笔的初次使用
VerseGrips 为Inverse3、Inverse3X 和 MinVerse 添加了姿态(方向)追踪功能。本文将介绍 VerseGrip Stylus 的设置步骤及其功能。
关于VerseGrip触控笔
VerseGrip 触控笔采用独有的高速无线通信技术,可实现姿势追踪以及手持状态下的输入/输出(I/O)功能。其设计旨在满足各种应用场景的需求。
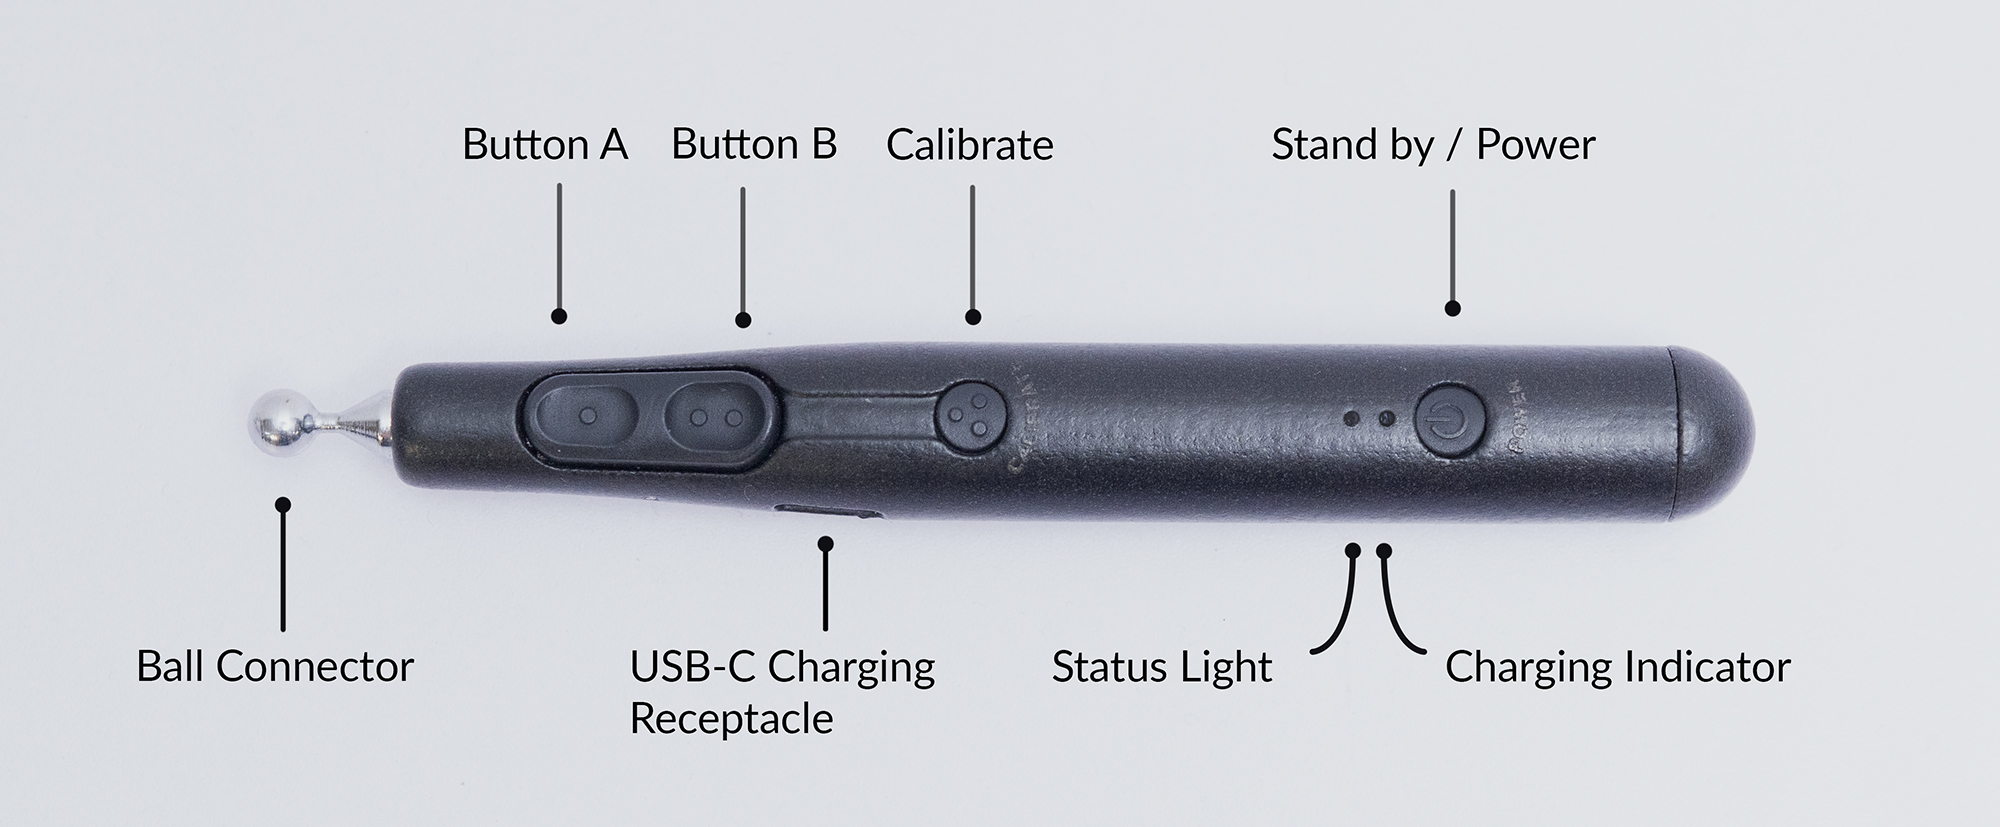
主要功能如下:
- 2 个用户输入按钮、
- 1 个校准按钮,
- 1 个电源/待机按钮
- 2 个状态 LED 指示灯
- USB-C充电接口
- 最高 1 KHz 的无线通信速率
- 电池续航时间 10~12 小时
- 每条腕带最多可将 8 支 VerseGrip 触控笔与适配器配对
客户支持
如果您对设备或其运行有任何疑问或顾虑,请联系我们的支持团队。VerseGrip Stylus 内置了复杂且独特的无线技术。拆开设备将导致保修失效,并可能导致设备无法正常工作。为避免交货时间延长或产生高额维修费用,请勿拆开设备。
VerseGrip 触控笔的设置与校准
本节将介绍加密狗的连接、VerseGrip Stylus的开机以及校准步骤。
设置
- 将加密狗插入计算机的USB端口。
- 请将手柄放置在平坦且不移动的表面上。按钮应朝上,球形连接器应朝向屏幕方向。
开机与校准
- 按一下电源按钮。状态指示灯将亮起红色,随后变为黄色,表示设备内的IMU正在进行自校准。
- 完成自动校准后,触控笔将连接到计算机上。
- 当触控笔连接正常并处于无线数据传输状态时,状态指示灯会闪烁绿色。
- 当电池电量极低时,VerseGrip Stylus 会每 2 分钟自动关机一次。请立即为其充电。
重新校准
通过校准处理,VerseGrip的坐标系将被重置,校准过程中握持设备时的方向将成为新的基准轴。
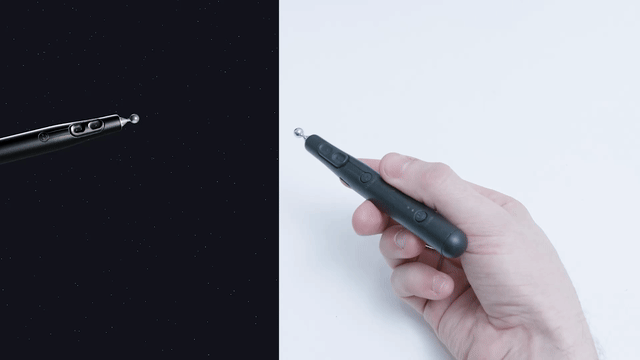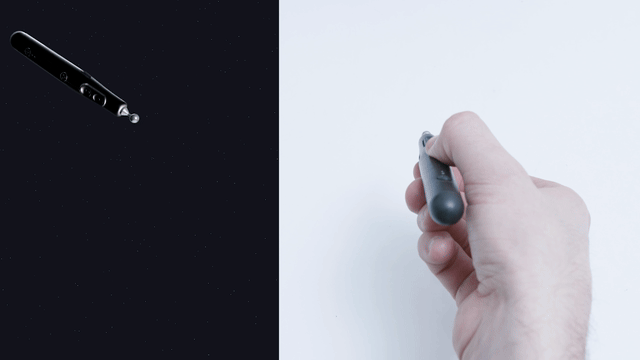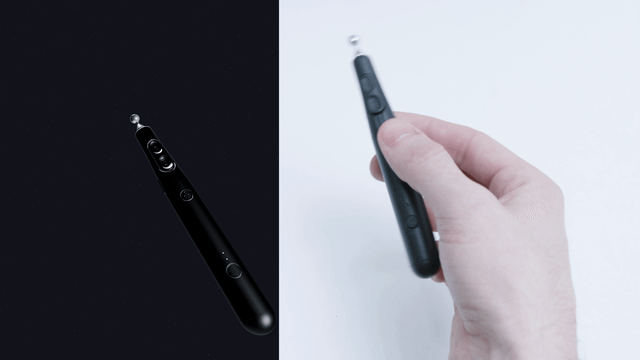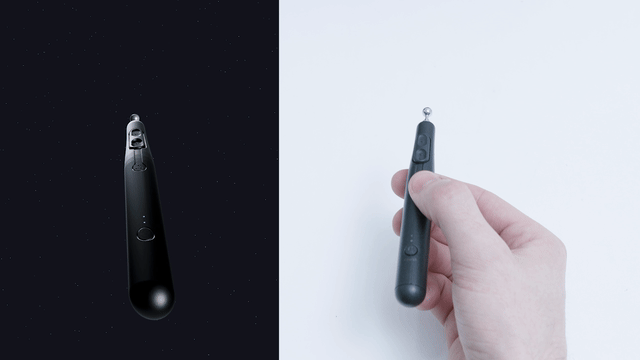
- 要重新校准,请将触控笔悬停在需要重新校准的位置,并按住校准按钮 3 秒钟,或者一直按住直到模拟场景中的姿态发生变化。
以下是一个演示,对比了设备未经校准和已校准时的运行情况。在演示中,必须在执行校准之前,将VerseGrip保持在图中所示的姿势。
待机与关机
- 按一下电源按钮,设备将返回待机模式。状态指示灯开始闪烁白色,数据传输将停止。
- 要关闭VerseGrip触控笔的电源,请长按电源按钮5秒钟,然后松开。松开后,状态指示灯将熄灭,屏幕上将不再显示任何内容。数据传输也将停止。
充电
- 将VerseGrip触控笔通过USB-C充电端口连接。
- 连接电源时,充电状态指示灯会亮起蓝色,充满电后指示灯将熄灭。
- 当触控笔处于关闭状态时,若将其连接到电源,设备将自动开启。
警告:如果您拥有的是 2024 年 8 月至 12 月期间出厂的 VerseGrip Stylus,请勿让电池完全放电。一旦完全放电,电池可能无法保持电量。即使出现这种情况,只要保持连接电源,VerseGrip Stylus 仍可继续工作。如需获取可修复此问题的固件更新文件,请联系 Haply 客服。
状态与指示灯
| 色 | 灯光序列 | 说明 |
|---|---|---|
| 黄色 | 高速淡入/淡出 | 初始自动传感器基准校准(请将VerseGrip静置在台面上) |
| 高速闪烁 | 已按下姿态校准按钮,校准过程已开始 | |
| 点灯 | 已按下姿态校准按钮,校准已完成 | |
| 赤 | 高速淡入/淡出 | 适配器已断开连接,未收到来自主机的信号 |
| 高速闪烁 | 已按下电源按钮,关机程序已启动 | |
| 绿 | 淡入/淡出 | 适配器已连接,VerseGrip处于活动数据流模式 |
| 点灯 | 适配器已连接,VerseGrip处于活动数据流模式,且已连接USB电源 | |
| 白 | 淡入/淡出 | 适配器已连接,VerseGrip处于空闲/待机模式,没有数据流 |
| 点灯 | 适配器已连接,VerseGrip处于空闲/待机模式,没有数据流,且已连接USB电源 | |
| 橙子 | 闪存(交错式) | 这是电池电量不足的警告提示。通知将以交错显示的方式呈现当前状态。 |
| 双闪(交错扫描) | 这是一条提示电池电量已降至危险水平的警告信息。该通知将以交错显示的方式呈现。 | |
| 蒂尔 | 淡入/淡出 | 这是设备的固件更新模式 |
| (明亮) | 点灯 | 用户按钮已被按下。当前显示颜色将亮起,并变得更亮 |
| 关闭 | 熄灯 | 关机、关闭电源 |
| 充电指示灯的颜色 | 灯光序列 | 说明 |
|---|---|---|
| 青 | 点灯 | 正在充电 |
| 高速闪烁 | 即将充满电 | |
| 关闭 | 熄灯 | 已充满电 |
旧版本的状态与指示灯
以下状态指示灯的显示方式和颜色是VerseGrip Stylus旧版本(固件1.10及更早版本)中采用的旧式设计。
| 色 | 灯光序列 | 说明 |
|---|---|---|
| 赤 | 点灯 | 正在等待组件初始化 |
| 闪烁 | 待机模式。不发送数据 | |
| 青 | 点灯 | 初始自动传感器基准校准(请将VerseGrip静置在台面上) |
| 绿 | 闪烁 | 适配器已连接,VerseGrip处于活动数据流模式 |
| 关闭 | 熄灯 | 关机、关闭电源 |
| 充电指示灯的颜色 | 灯光序列 | 说明 |
|---|---|---|
| 青 | 点灯 | 正在充电 |
| 高速闪烁 | 即将充满电 | |
| 关闭 | 熄灯 | 已充满电 |
示例代码
下面是一个将VerseGrip触控笔与C++结合使用的简单示例。
#include <external/libhv.h>

#include <nlohmann/json.hpp>

#include <chrono>
#include <cstdio>
#include <string>

using namespace hv;
using json = nlohmann::json;

// Procedure to get the first detected and available Wired VerseGrip Stylus device id
std::string get_first_verse_grip_device_id(const json &data) {
    const auto& vgs = data["wireless_verse_grip"];

    if (vgs.empty()) {
        return "";
    }

    return vgs.items().begin().key();
}

int main() {
    const auto print_delay = std::chrono::milliseconds(100);
    auto current           = std::chrono::high_resolution_clock::now();
    bool first_message     = true;
    std::string device_id;

    WebSocketClient ws;

    ws.onmessage = [&](const std::string &msg) {
        json data = json::parse(msg);

        if (first_message) {
            first_message              = false;
            const std::string first_id = get_first_verse_grip_device_id(data);

            if (first_id.empty()) {
                printf("no Wireless VerseGrip found.\n");
                ws.close();
                return;
            }

            device_id = first_id;
        }

        if (device_id.empty() || !data["wireless_verse_grip"].contains(device_id)) {
            return;
        }

        const auto now = std::chrono::high_resolution_clock::now();

        if (std::chrono::high_resolution_clock::now() > current + print_delay) {
            current          = now;
            const json state = data["wireless_verse_grip"][device_id];

            printf("Rotation : { x:%f, y:%f, z:%f, w:%f }, Hall:%i, Button : [%d, %d, %d], Battery: {%f}\n",
                state["orientation"]["x"].get<float>(),
                state["orientation"]["y"].get<float>(),
                state["orientation"]["z"].get<float>(),
                state["orientation"]["w"].get<float>(),
                state["hall"].get<int8_t>(),
                state["buttons"]["a"].get<bool>(),
                state["buttons"]["b"].get<bool>(),
                state["buttons"]["c"].get<bool>(),
                state["battery_level"].get<float>());
        }
    };

    ws.open("ws://localhost:10000");

    printf("Press ENTER to stop...\n\n");
    while (std::cin.get() != '\n') {
    }

    if (ws.isConnected()) {
        ws.close();
    }

    return 0;
}
#include <string.h>

#include <chrono>
#include <iostream>
#include <iterator>
#include <string>
#include <thread>

#include "HardwareAPI.h"

int main(int argc, char* argv[])
{
    char* portName;

    if (argc < 2)
    {
        std::printf("Usage: %s <port>\n", argv[0]);
    }
    else
    {
#if defined(_WIN32) || defined(_WIN64)
        portName = _strdup(argv[1]);  // argv1;
#endif
#if defined(__linux__)
        portName = strdup(argv[1]);  // argv1;
#endif
    }

    Haply::HardwareAPI::IO::SerialStream serial_stream(portName);

    Haply::HardwareAPI::Devices::Handle handle(&serial_stream);

    while (true)
    {
        Haply::HardwareAPI::Devices::Handle::VersegripStatusResponse data;
        data = handle.GetVersegripStatus();
        std::printf(
            "device_id: %d battery_level: %f quaternion: %f %f %f %f buttons: "
            "%d error_flags: %d\n",
            data.device_id, data.battery_level, data.quaternion[0],
            data.quaternion[1], data.quaternion[2], data.quaternion[3],
            data.buttons, data.error_flag);

    }
}